Hur väljer man ett servodrivsystem för HONPINE:s harmoniska roterande ställdon med externa drivenheter?
HONPINE integrerade harmoniska rotationsställdon med externa servodrifterkombinerar en ramlös momentmotor, en harmonisk växel och en absolutgivare i en kompakt rörelseenhet. De används i stor utsträckning i precisionsvridbord, automatiserade arbetsstationer, robotleder och andra tillämpningar för precisionsstyrning av rörelser. Som hela systemets centrala styrkomponent påverkar servodriften direkt positioneringsnoggrannheten, driftsstabiliteten och utrustningens livslängd.
Hej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE. I den här artikeln förklarar jag, med utgångspunkt i vår produktkatalog, de viktigaste faktorerna att tänka på när man väljer en extern servodrift till HONPINE:s harmoniska rotationsställdon. Vi går igenom kompatibilitet med nätspänning, elektriska parametrar, givarprotokoll, bromsfunktioner, kommunikationsbussar, maskinvarugränssnitt, nedklassning vid olika driftförhållanden och systemintegration för att ge praktisk vägledning för verkliga tillämpningar.
1. Anpassa till nätspänningen
Kompatibilitet med nätspänningen är det första kravet vid val av servodrift.
HONPINE:s harmoniska rotationsställdonmed externa drifter finns i två utföranden för strömförsörjning: AC 220V och DC 48V. Dessa två versioner är inte utbytbara.
Utförandet med DC 48V finns för ställdonsstorlekarna HAT11 till HAT40, medan modellerna med högt vridmoment HAT50 och HAT58 endast finns med AC 220V.
Vid val av servodrift måste dess specifikationer för ineffekt stämma överens med ställdonet. För modeller med AC-strömförsörjning måste driften stödja enfasig 220VAC-ingång. För modeller med DC-strömförsörjning måste DC-busspänningen vara kompatibel med en stabil 48VDC-försörjning.
Fel spänningsklassning kan orsaka allvarliga skador på både motorn och servodriften.
2. Anpassa märkström och maximal utström
Strömanpassning är en av de viktigaste faktorerna vid val av servodrift. Det är viktigt att skilja mellan RMS-ström (Arms) och toppström för att undvika förväxling mellan olika strömklassningar.
Både servodriftens kontinuerliga utström och maximala utström bör ha en lämplig konstruktionsmarginal.
Marginaler för kontinuerlig ström och toppström
Under normala driftförhållanden rekommenderas följande urvalskriterier:
Maximal utström: Minst 1.2–1.5 gånger den maximala motorström som anges i produktkatalogen. Marginalen hjälper till att hantera strömtoppar vid acceleration, retardation, start och riktningsändringar.
Kontinuerlig utström: Minst 1.1–1.2 gånger motorns märkström för att förhindra överhettning och effektbegränsning vid långvarig drift under belastning.
För tillämpningar med högfrekventa fram- och återgående rörelser eller frekvent acceleration och retardation rekommenderas en strömmarginal på cirka 1.5 gånger. Kontrollera även hur länge driften kan leverera toppström för att säkerställa att den passar den faktiska driftcykeln.
Särskilda överväganden för harmoniska rotationsställdon med högt vridmoment
Förharmoniska rotationsställdon med högt vridmoment, till exempel storlekarna HAT50 och HAT58, kan motorns driftström uppgå till cirka 20–30 A eller mer, beroende på driftförhållandena.
I dessa fall bör särskild uppmärksamhet riktas mot servodriftens effektklassning och styrskåpets kylkapacitet. Otillräcklig värmehantering kan utlösa övertemperaturskyddet och orsaka oväntade systemavstängningar.
3. Kontrollera kompatibiliteten med kommunikationen för absolutgivaren
Givarens kommunikationsprotokoll avgör om servodriften kan läsa ställdonets positionsåterkopplingssignaler korrekt.
HONPINE:s harmoniska rotationsställdonär som standard utrustade med absoluta givare från Tamagawa. I givarens modellbeteckning anger kod 31 en upplösning på 17-bit för ett varv (23-bit som tillval) i kombination med 16-bit multiturn-räkning.
Den valda servodriften måste därför ha inbyggt stöd för motsvarande protokoll för absoluta givare från Tamagawa. En drift som endast stöder inkrementella givare är inte lämplig.
Kontrollera att multiturn-positionen bevaras
Absoluta multiturn-givare använder ett batteri för att bevara positionsinformationen när systemet är avstängt.
Kontrollera vid val av drift om den stöder ett kompatibelt givarbatteripaket eller har en integrerad lösning för batterimatning.
Utan den nödvändiga reservkraften kan givaren förlora sin multiturn-positionsinformation efter ett strömavbrott, vilket kan påverka maskinens positioneringssäkerhet och behov av referenskörning.
4. Kontrollera kompatibiliteten för bromsstyrningen
Om det valda harmoniska rotationsställdonetär utrustat med en elektromagnetisk broms måste servodriften ha kompatibel bromsstyrningsfunktion.
På HONPINE-ställdon med broms drivs den elektromagnetiska bromsen normalt med DC 24V.
Servodriften bör därför ha en separat utgång för bromsstyrning med utspänning och strömklassning som är kompatibla med bromsens specifikationer.
Kontrollera logiken för att lossa och aktivera bromsen
Den interna sekvensen för bromsstyrningen är också viktig.
Under normala driftförhållanden:
När servot aktiveras ska bromsen lossas.
När ett servofel inträffar eller servot inaktiveras ska bromsen aktiveras snabbt för att hålla lasten.
Den här funktionen är särskilt viktig för applikationer med vertikal axel, där en oväntad förlust av motormoment kan få den mekaniska konstruktionen att röra sig nedåt på grund av gravitationen.
Bromsstyrningens logik bör verifieras för att säkerställa tillförlitlig lasthållning och driftsäkerhet.
5. Välj lämpligt styrningsläge och kommunikationsbuss
Styrningsläget och kommunikationsgränssnittet bör vara kompatibla med maskinens övergripande styrarkitektur.
HONPINE:s harmoniska rotationsställdonanvänds ofta för vinkelpositionering. Därför bör servodriftens prestanda för positionsreglering prioriteras.
Beroende på systemkraven kan driften stödja pulsstyrning med riktningssignal eller industriella kommunikationsgränssnitt som EtherCAT och RS485. Referenskonfigurationen i HONPINE:s katalog använder EtherCAT-kommunikation.
Kontrollera före köp att den valda driftens kommunikationsprotokoll är kompatibelt med överordnad styrenhet, PLC eller rörelsestyrsystem.
För tillämpningar som kräver ytterligare funktionssäkerhet rekommenderas även en servodrift med STO-terminaler (Safe Torque Off). Dessa terminaler kan integreras i maskinens säkerhetskrets för att uppfylla tillämpliga krav på utrustningssäkerhet.
6. Kontrollera kompatibiliteten för maskinvarugränssnitt och kablar
Kompatibilitet för maskinvarugränssnitt är ytterligare en detalj som inte bör förbises.
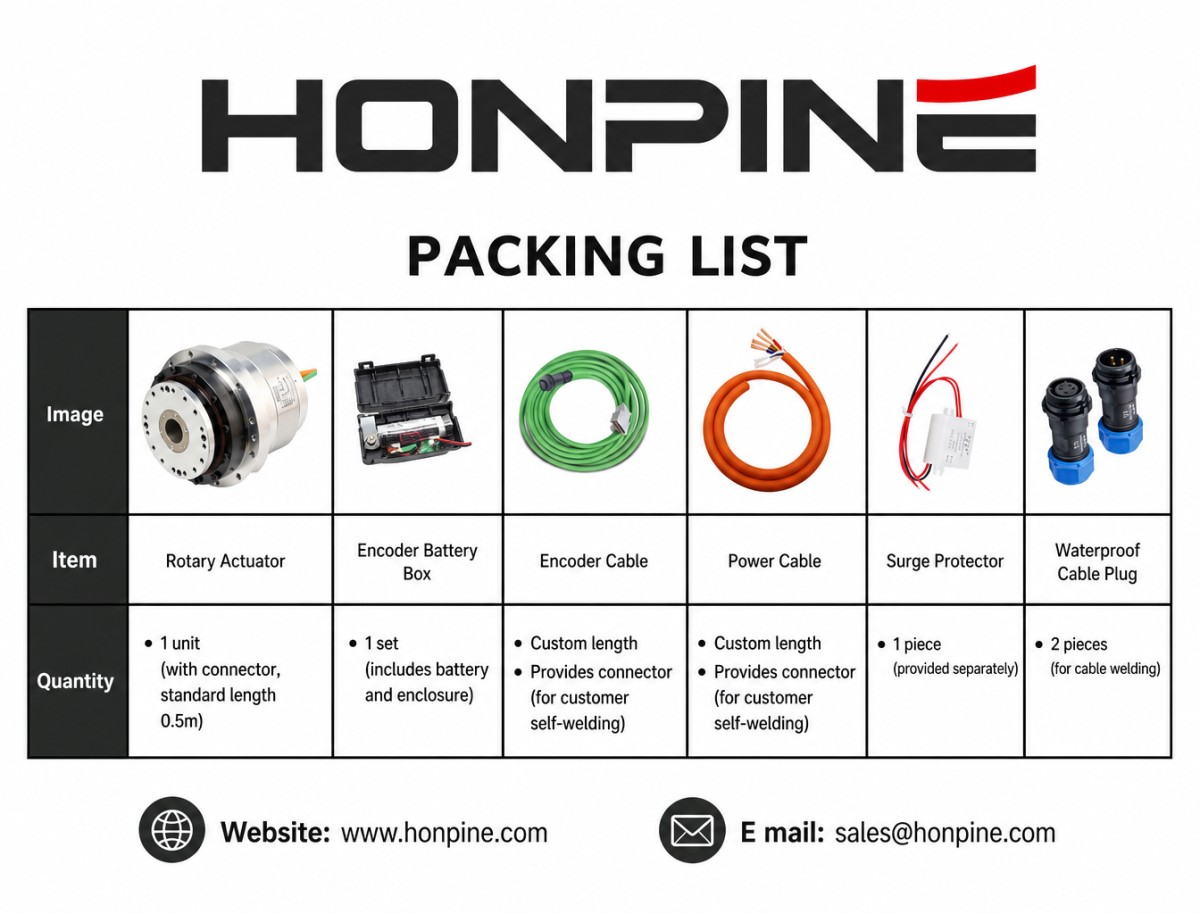
Servodriften måste överensstämma med ställdonets motorkabels och givarkabels stifttilldelning.
HONPINE:s harmoniska rotationsställdonanvänder följande standardkonfigurationer för kontakter:
7- eller 4-poliga flygkontakter för motoranslutningar, beroende på ställdonets konfiguration.
9-poliga kontakter för anslutning av Tamagawa-givare.
Kontakterna på servodriftens sida och tillhörande kablar måste överensstämma med ställdonets faktiska gränssnittsspecifikationer och stifttilldelning.
Standardkabellängden är 0.5 m. För installationer som kräver längre kabeldragningar kan specialanpassade kablar behövas för att minska signaldämpning och elektromagnetiska störningar.
För strömförsörjningssystem med AC 220V rekommenderas installation av ett lämpligt nätfilter för att dämpa elektromagnetiska störningar från elnätet och förbättra systemets övergripande stabilitet.
7. Utvärdera driftförhållandena och tillämpa lämplig nedklassning
Valet av servodrift bör inte enbart baseras på katalogspecifikationer. De faktiska driftförhållandena måste också beaktas när driftens kapacitet verifieras.
Ta hänsyn till lastens tröghetsmoment
Utöver motorns elektriska parametrar måste lastens faktiska tröghetsmoment utvärderas.
HONPINE:s katalog anger rotorns tröghetsmoment för harmoniska rotationsställdon både med och utan elektromagnetisk broms. Servodriftens inställningsmöjligheter och område för tröghetsanpassning bör vara lämpliga för det sammanlagda tröghetsmomentet hos motor och mekanisk last.
Kontrollera vridmomentprestanda vid låga hastigheter
För tillämpningar som kräver högt vridmoment vid låga hastigheter bör man kontrollera att servodriften kan upprätthålla tillräcklig vridmomentseffekt genom hela det låga hastighetsområdet.
Detta bidrar till att förhindra minskat vridmoment eller instabil drift vid krävande låghastighetsförhållanden.
Ta hänsyn till omgivningstemperatur och termisk nedklassning
När servodriften installeras i ett styrskåp med relativt hög omgivningstemperatur kan dess tillgängliga uteffekt minska på grund av termiska begränsningar.
I sådana fall kan en drift med högre märkdata behövas för att kompensera för nedklassningen och bibehålla tillräckliga prestandamarginaler.
Vid systemkonstruktion bör man även ta hänsyn till korrekt värmehantering och tillräcklig ventilation.
8. Checklista för val av servodrift
När alla tekniska parametrar har kontrollerats kan följande checklista användas för den slutliga verifieringen:
Bekräfta att driftens ingångsspänning motsvarar ställdonets konfiguration för AC 220V eller DC 48V.
Säkerställ att både den maximala och den kontinuerliga utströmmen har tillräckliga marginaler.
Verifiera kompatibiliteten med Tamagawa absoluta envarvs- och multiturn-givare.
För ställdon med broms ska bromsens utspänning, strömkapacitet och styrlogik kontrolleras.
Säkerställ att kommunikationsbussen eller pulsgränssnittet är kompatibelt med rörelsestyrenheten.
Kontrollera att stifttilldelningen för motor- och givarkontakterna överensstämmer med ställdonet.
Kontrollera om servodriften har STO-säkerhetsterminaler när maskinens säkerhetskonstruktion kräver det.
Öka ström- och värmemarginalerna vid högfrekventa rörelser och krävande driftförhållanden.
Slutsats: Val av servodrift kräver fullständig systemanpassning
Att välja en extern servodrift till ett harmoniskt rotationsställdonär en process för systemanpassning, inte bara en fråga om att välja en drift utifrån motoreffekten.
Nätspänning, utström, givarkompatibilitet, bromsstyrning, kommunikationsprotokoll, maskinvarugränssnitt och faktiska driftförhållanden måste alla utvärderas noggrant.
Först när dessa faktorer är korrekt anpassade kan HONPINE:s harmoniska rotationsställdon leverera den avsedda höga positioneringsnoggrannheten, höga vridstyvheten och tillförlitliga driftprestandan.
För ingenjörer som konstruerar precisionsvridbord, automatiserad produktionsutrustning eller robotleder är en korrekt anpassad extern servodrift avgörande för stabil rörelsestyrning och långsiktig systemtillförlitlighet.
Om författaren
Theodore Li tjänstgör som teknisk direktör på HONPINE, med ansvar för FoU-strategin för replikeringsprodukter, vägledning vid teamurval, och hantering av både förhandsförsäljning och eftermarknadsservice.

Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
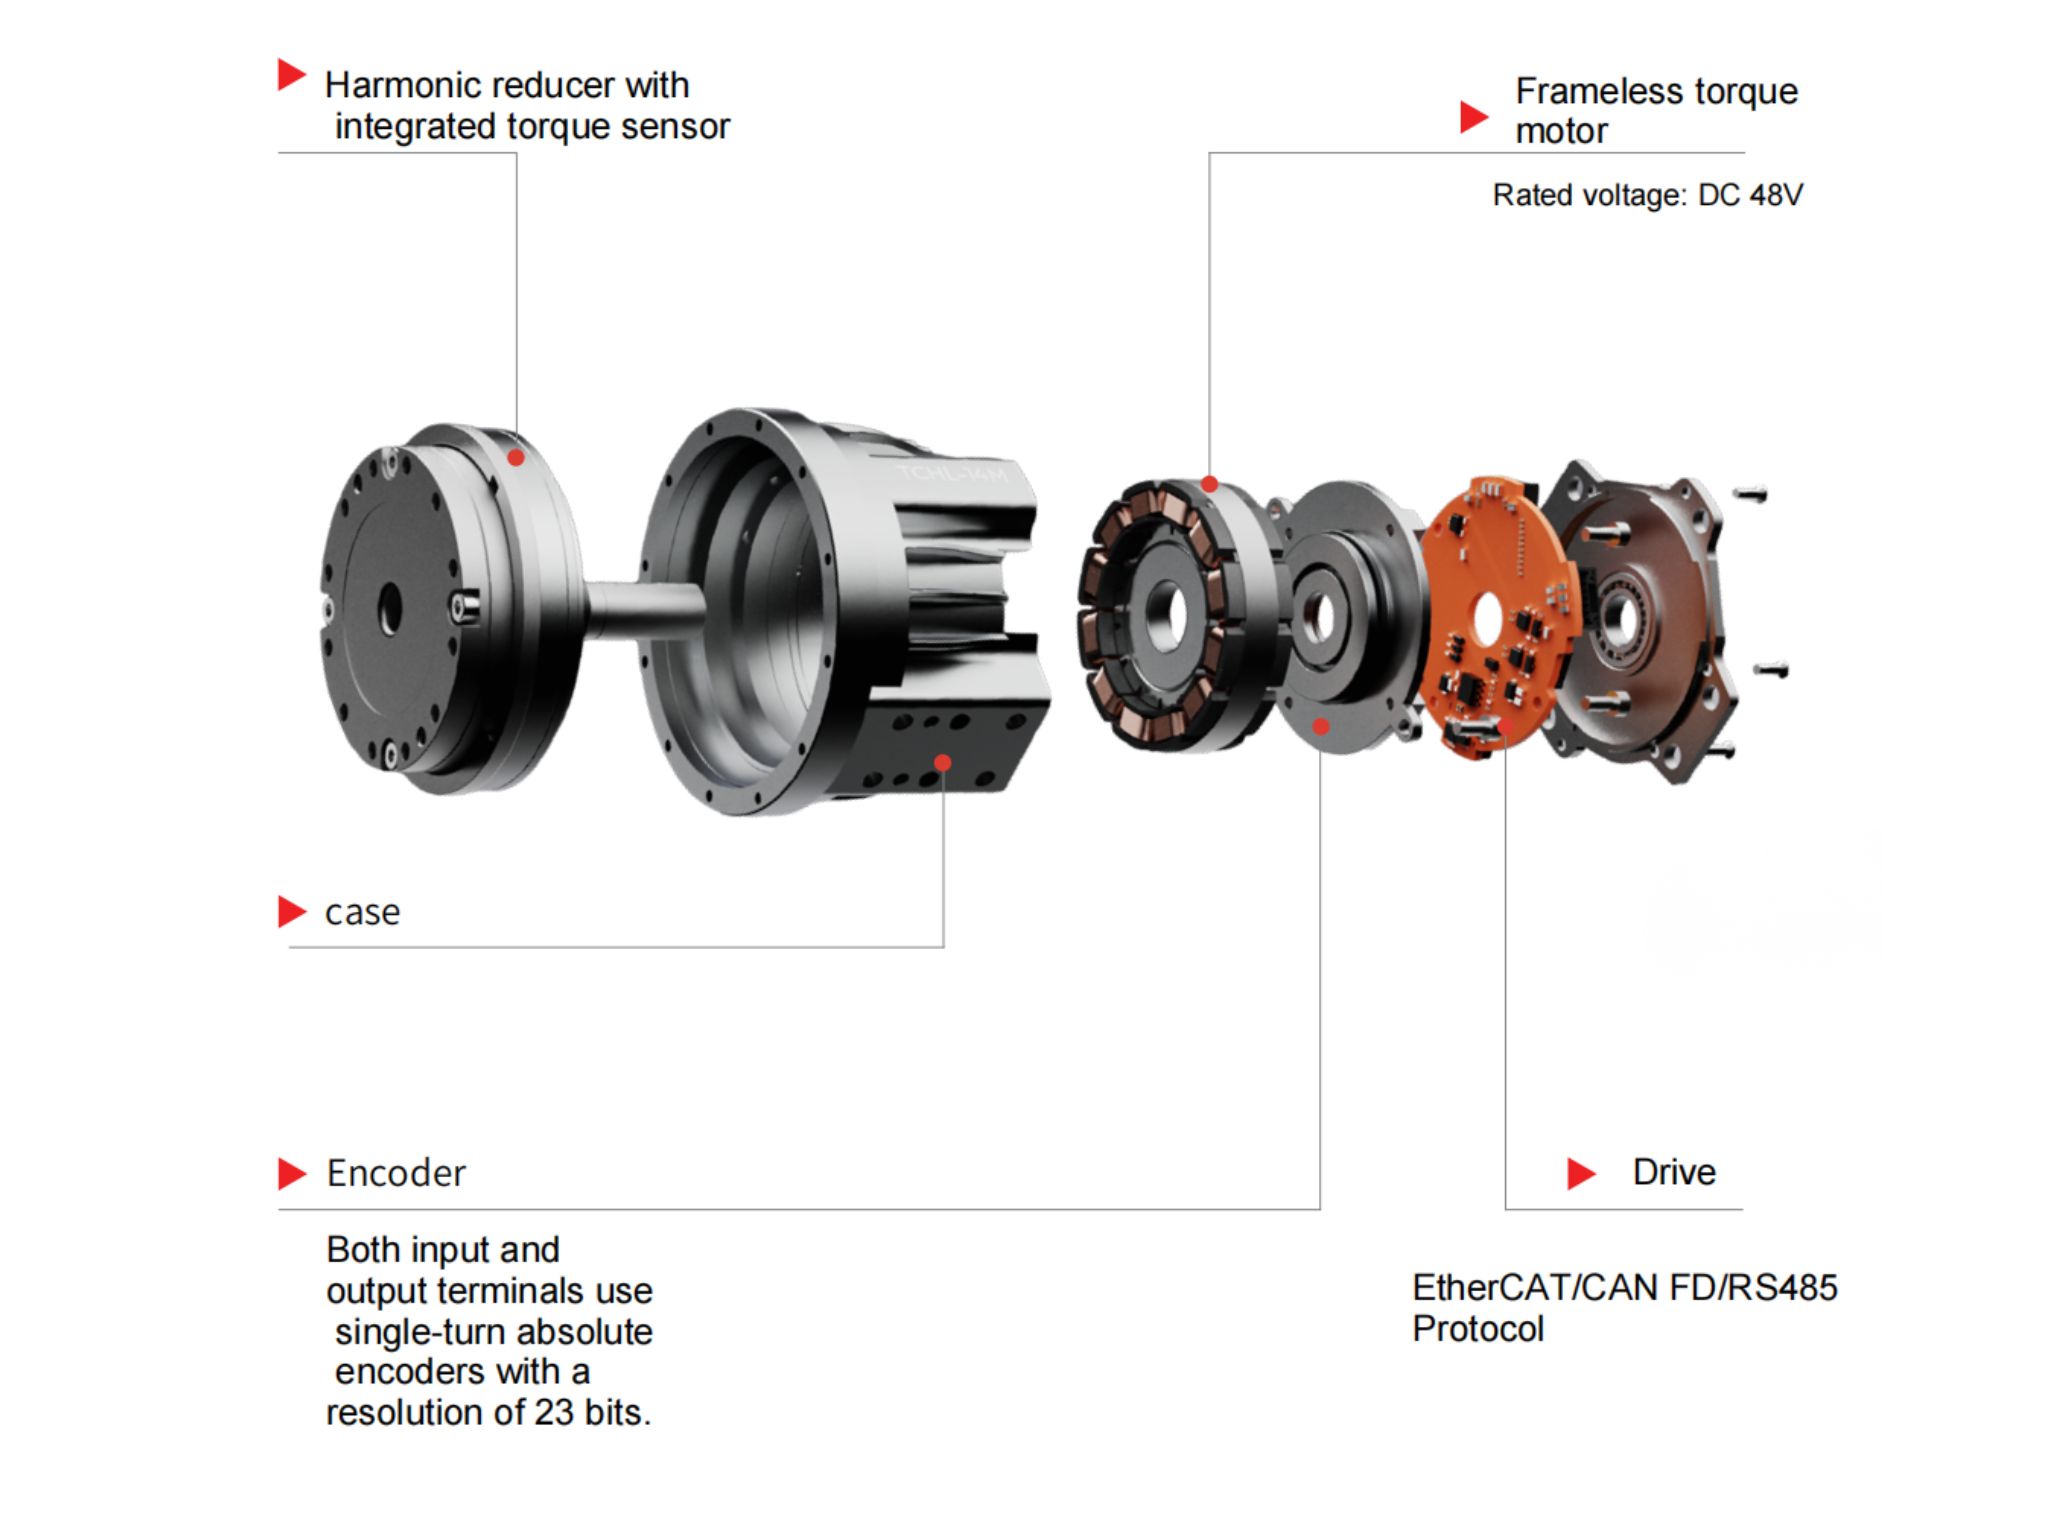
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
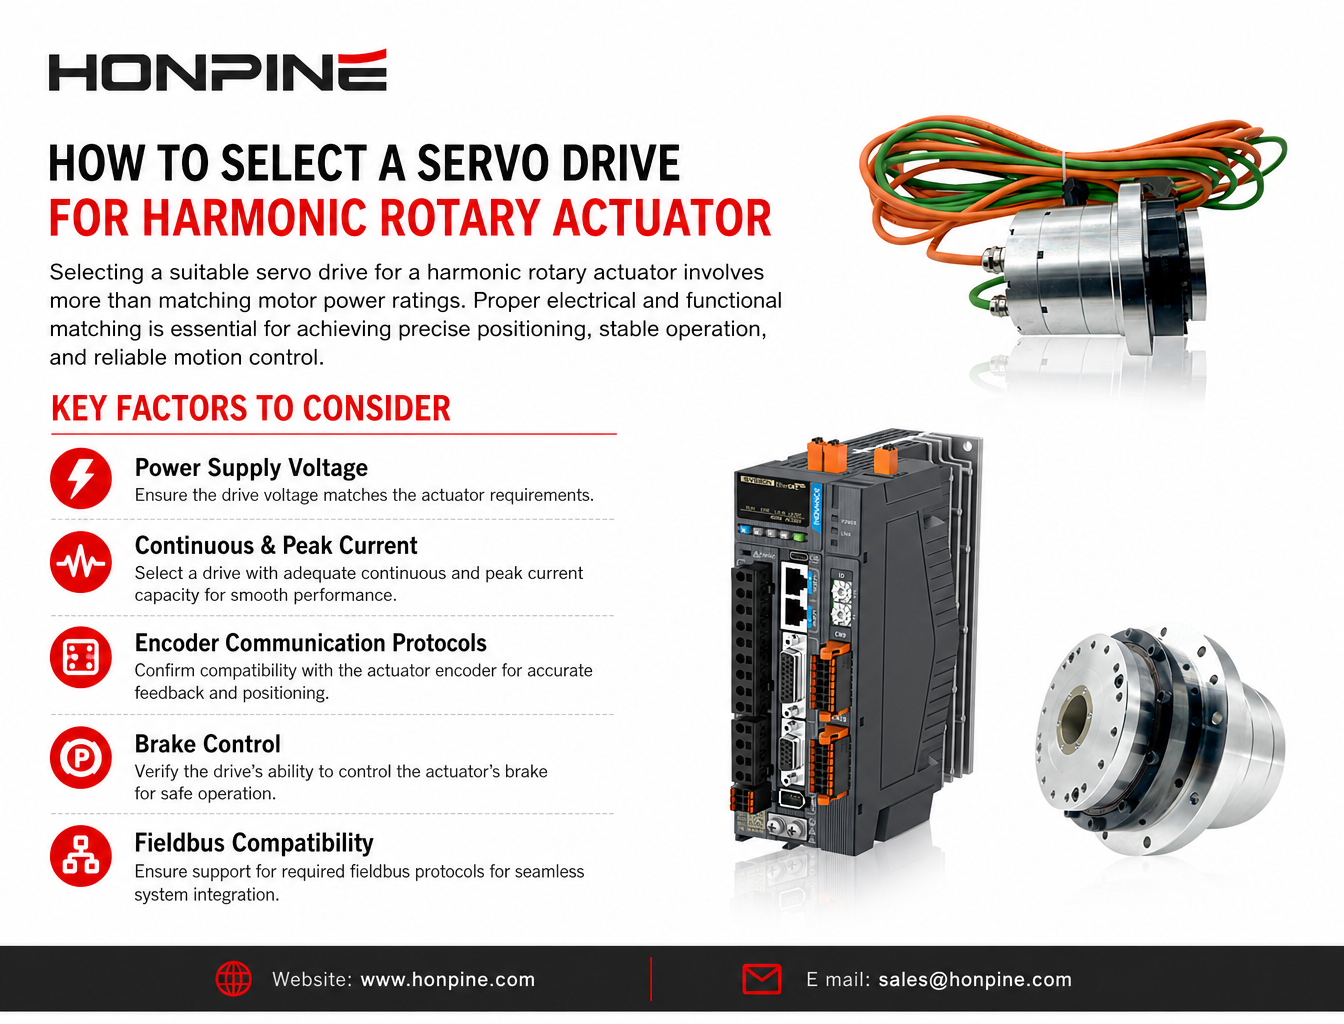
 Hur väljer man ett servodrivsystem för HONPINE:s harmoniska roterande ställdon med externa drivenheter?Att välja ett lämpligt servodrivsystem för ett harmoniskt roterande ställdon handlar om mer än att matcha motorns märkeffekt. Matningsspänning, kontinuerlig ström och toppström, kommunikationsprotokoll för pulsgivare, bromsstyrning och fältbusskompatibilitet påverkar alla systemets prestanda. För HONPINE:s harmoniska roterande ställdon med externa servodrivsystem är det viktigt att säkerställa korrekt elektrisk och funktionell anpassning för exakt positionering, stabil drift och tillförlitlig rörelsestyrning. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, vilka faktorer ingenjörer bör tänka på när de väljer och integrerar ett externt servodrivsystem.
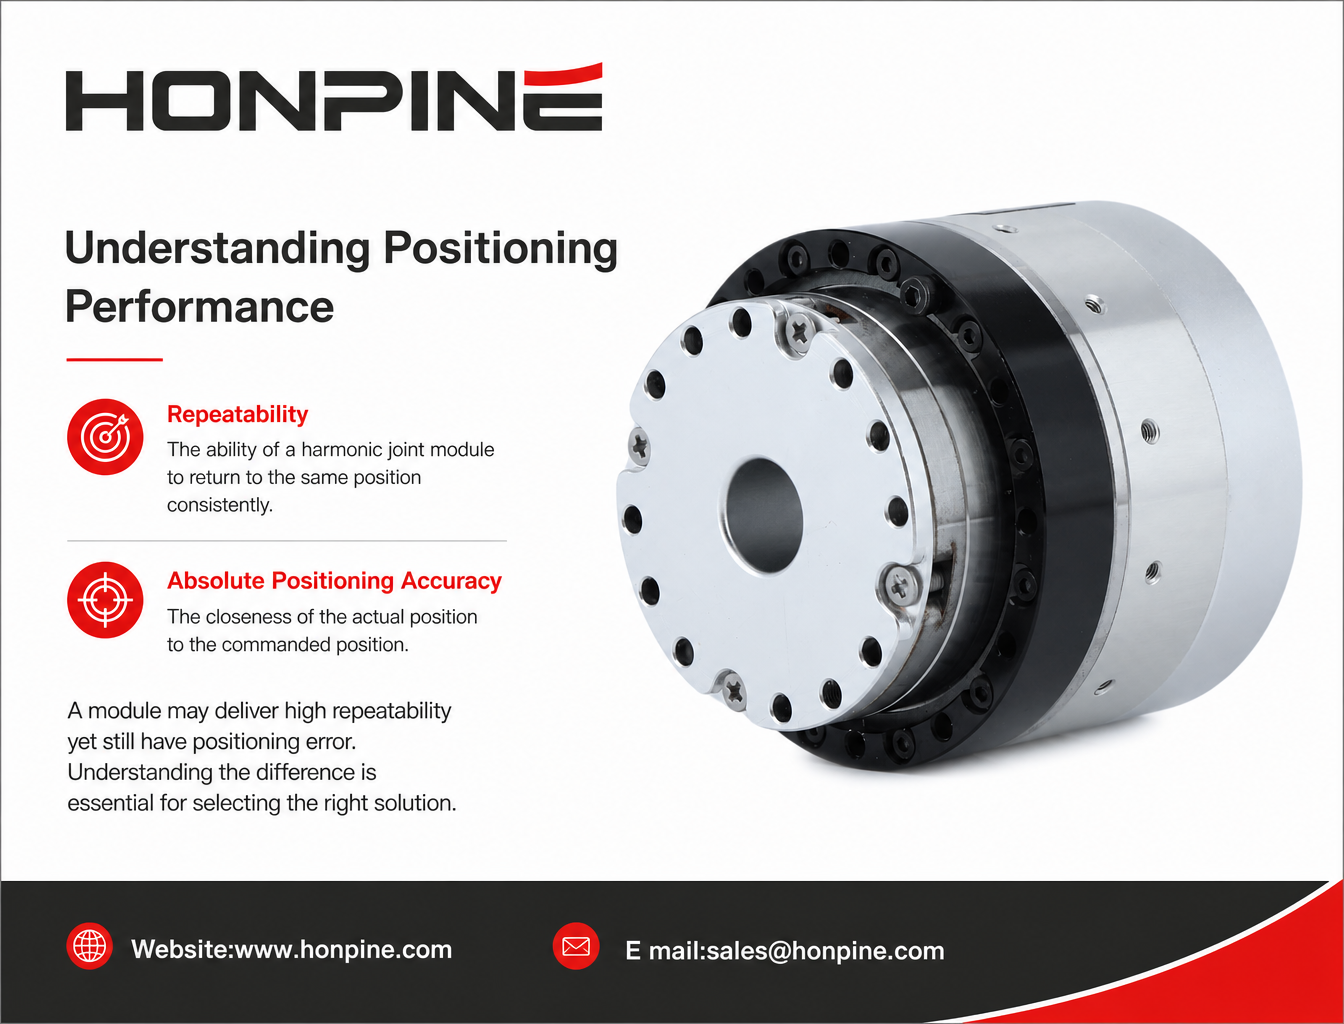
 Repeterbarhet kontra absolut positioneringsnoggrannhet hos harmoniska ledmoduler: skillnader och industriella tillämpningarVid utvärdering av positioneringsprestandan hos en harmonisk ledmodul är repeterbarhet och absolut positioneringsnoggrannhet två viktiga men ofta missförstådda specifikationer. En modul kan upprepade gånger nå samma position med hög precision och ändå ha en märkbar avvikelse från den angivna positionen. Det är viktigt att förstå denna skillnad när man väljer rörelsekomponenter för robotteknik, halvledarutrustning, precisionsbearbetning och medicintekniska produkter. Den här artikeln förklarar hur de två specifikationerna skiljer sig åt, vilka faktorer som påverkar dem och vilken positioneringsprestanda som bör prioriteras i olika industriella tillämpningar.
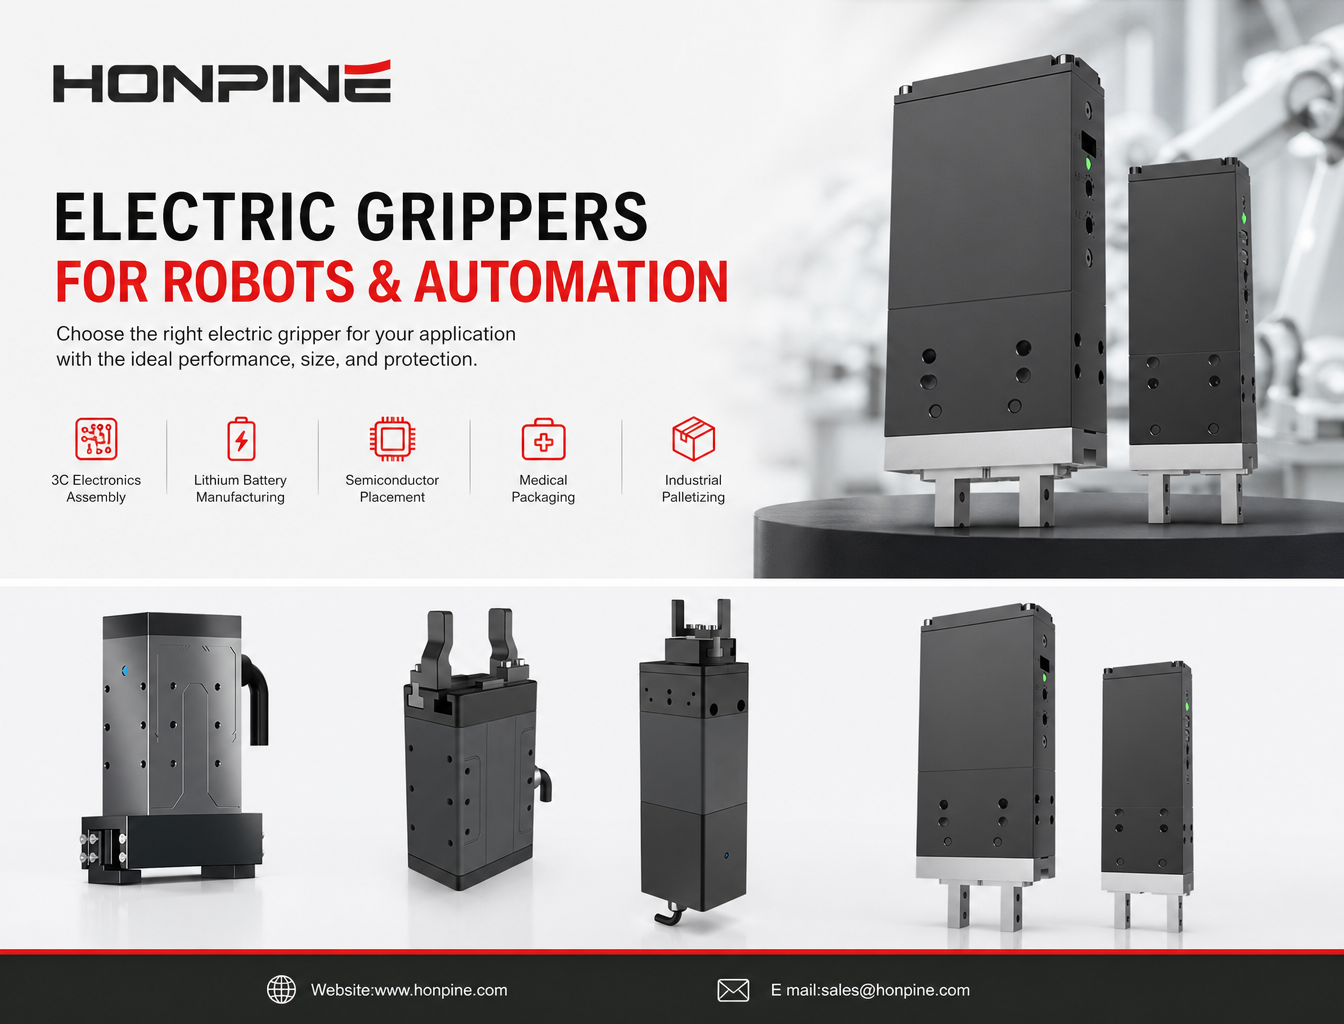
 Hur väljer man elektriska gripdon för robotar och industriella automationsproduktionslinjer?Elektriska gripdon är viktiga robotverktyg i modern industriell automation och möjliggör precis hantering, montering, positionering och paketering av arbetsstycken. Olika användningsområden kräver dock olika gripkrafter, slaglängder, nyttolastkapaciteter, noggrannhet i kraftregleringen och skyddsklasser. Hur bör ingenjörer välja rätt elektriskt gripdon för ömtåliga 3C-komponenter, tunga litiumbatterimoduler, placering av halvledare, medicinsk paketering eller allmän industriell hantering? I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, hur man väljer lämpliga elektriska gripdon och linjära roterande aktuatorer utifrån faktiska applikationskrav.
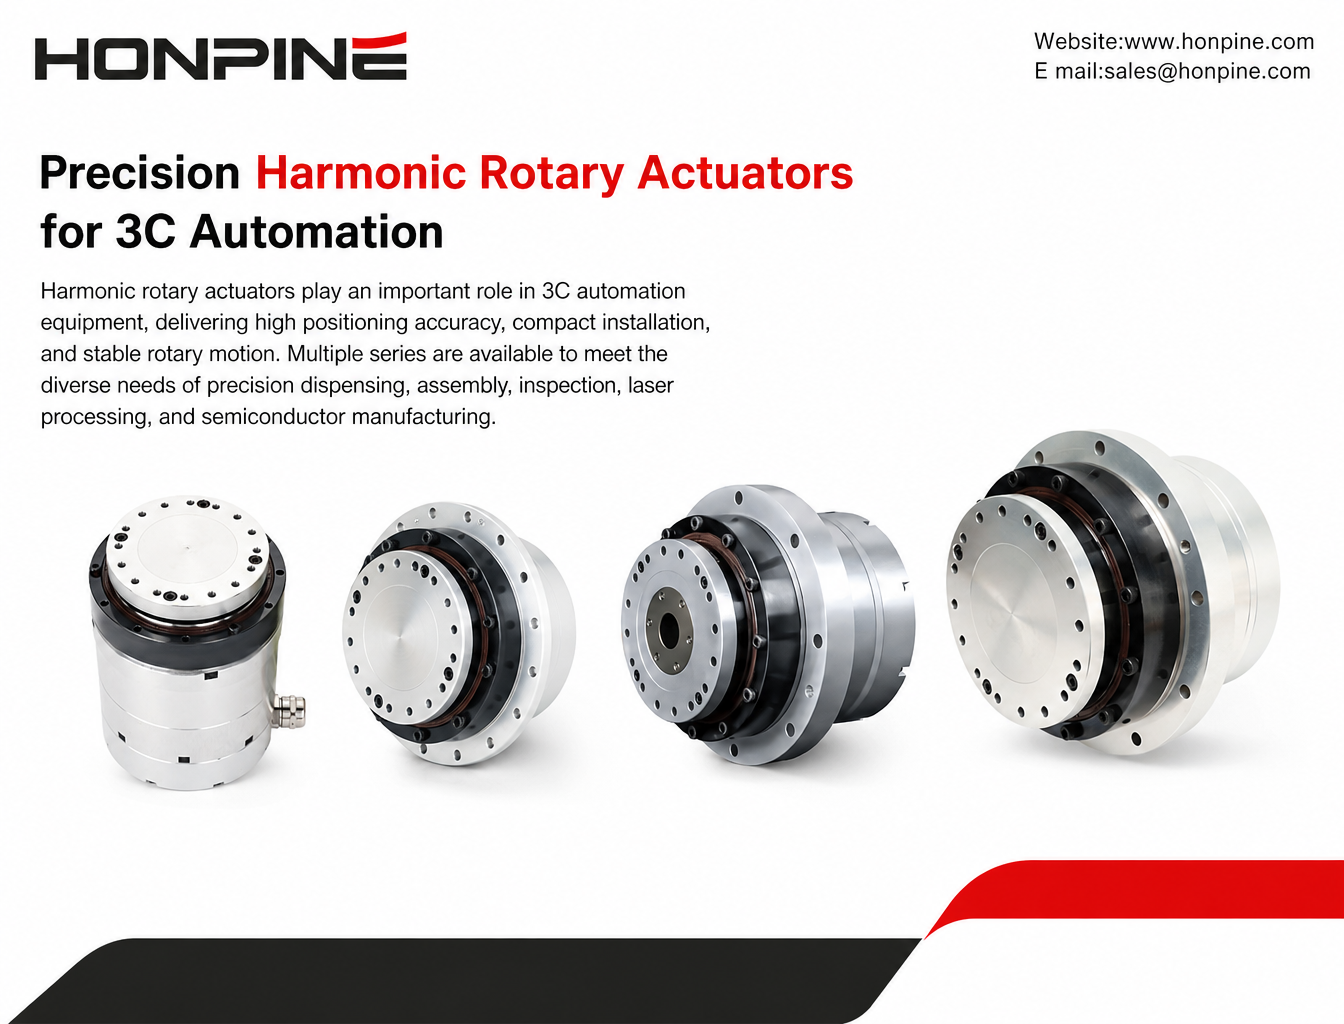
 Hur väljer man harmoniska vridaktuatorer för precisionsmontering, dispensering och inspektion i 3C-automationsutrustning?Harmoniska vridaktuatorer spelar en viktig roll i modern 3C-automationsutrustning, särskilt i tillämpningar som kräver hög positioneringsnoggrannhet, kompakt installation och stabil rotationsrörelse. Olika tillämpningar har olika krav på vridmoment, styvhet, rotationshastighet och axelkonfiguration – från precisionsdispenseringsmaskiner och monteringslinjer för smartphones till maskinseendeinspektion, laserbearbetning och utrustning för halvledartillverkning. I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, de harmoniska vridaktuatorerna i serierna HAT, HAS, HATF och HAM och förklarar hur man väljer lämpliga modeller för olika 3C-automationstillämpningar.
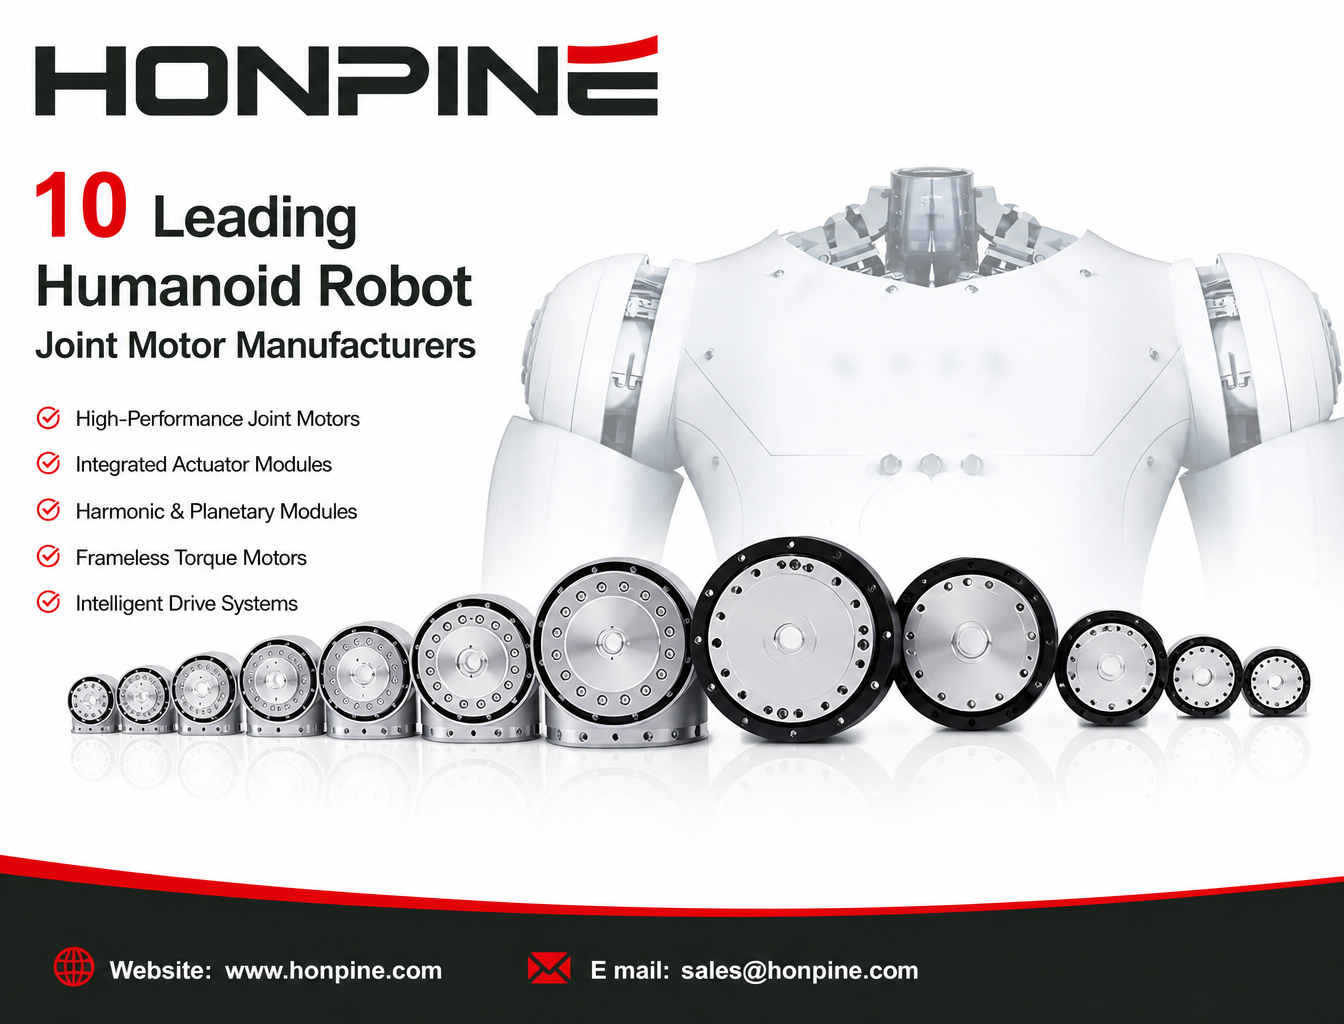
 Topp 10 tillverkare av ledmotorer för humanoida robotarDen snabba utvecklingen inom humanoid robotik driver efterfrågan på högpresterande ledmotorer och integrerade ställdonmoduler. Tillverkare utvecklar olika lösningar för humanoida robotleder, från harmoniska och planetväxlade ledmoduler till ramlösa momentmotorer och intelligenta drivsystem. Men vilken leverantör bör du välja? I den här artikeln presenterar vi 10 tillverkare av ledmotorer för humanoida robotar från Kina och Japan och jämför deras produktutbud, tekniska egenskaper, momentkapacitet och användningsområden för att hjälpa robotutvecklare och tillverkare att fatta mer välgrundade inköpsbeslut.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur väljer man ett servodrivsystem för HONPINE:s harmoniska roterande ställdon med externa drivenheter?Att välja ett lämpligt servodrivsystem för ett harmoniskt roterande ställdon handlar om mer än att matcha motorns märkeffekt. Matningsspänning, kontinuerlig ström och toppström, kommunikationsprotokoll för pulsgivare, bromsstyrning och fältbusskompatibilitet påverkar alla systemets prestanda. För HONPINE:s harmoniska roterande ställdon med externa servodrivsystem är det viktigt att säkerställa korrekt elektrisk och funktionell anpassning för exakt positionering, stabil drift och tillförlitlig rörelsestyrning. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, vilka faktorer ingenjörer bör tänka på när de väljer och integrerar ett externt servodrivsystem.
 Repeterbarhet kontra absolut positioneringsnoggrannhet hos harmoniska ledmoduler: skillnader och industriella tillämpningarVid utvärdering av positioneringsprestandan hos en harmonisk ledmodul är repeterbarhet och absolut positioneringsnoggrannhet två viktiga men ofta missförstådda specifikationer. En modul kan upprepade gånger nå samma position med hög precision och ändå ha en märkbar avvikelse från den angivna positionen. Det är viktigt att förstå denna skillnad när man väljer rörelsekomponenter för robotteknik, halvledarutrustning, precisionsbearbetning och medicintekniska produkter. Den här artikeln förklarar hur de två specifikationerna skiljer sig åt, vilka faktorer som påverkar dem och vilken positioneringsprestanda som bör prioriteras i olika industriella tillämpningar.
 Hur väljer man elektriska gripdon för robotar och industriella automationsproduktionslinjer?Elektriska gripdon är viktiga robotverktyg i modern industriell automation och möjliggör precis hantering, montering, positionering och paketering av arbetsstycken. Olika användningsområden kräver dock olika gripkrafter, slaglängder, nyttolastkapaciteter, noggrannhet i kraftregleringen och skyddsklasser. Hur bör ingenjörer välja rätt elektriskt gripdon för ömtåliga 3C-komponenter, tunga litiumbatterimoduler, placering av halvledare, medicinsk paketering eller allmän industriell hantering? I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, hur man väljer lämpliga elektriska gripdon och linjära roterande aktuatorer utifrån faktiska applikationskrav.
 Hur väljer man harmoniska vridaktuatorer för precisionsmontering, dispensering och inspektion i 3C-automationsutrustning?Harmoniska vridaktuatorer spelar en viktig roll i modern 3C-automationsutrustning, särskilt i tillämpningar som kräver hög positioneringsnoggrannhet, kompakt installation och stabil rotationsrörelse. Olika tillämpningar har olika krav på vridmoment, styvhet, rotationshastighet och axelkonfiguration – från precisionsdispenseringsmaskiner och monteringslinjer för smartphones till maskinseendeinspektion, laserbearbetning och utrustning för halvledartillverkning. I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, de harmoniska vridaktuatorerna i serierna HAT, HAS, HATF och HAM och förklarar hur man väljer lämpliga modeller för olika 3C-automationstillämpningar.
 Topp 10 tillverkare av ledmotorer för humanoida robotarDen snabba utvecklingen inom humanoid robotik driver efterfrågan på högpresterande ledmotorer och integrerade ställdonmoduler. Tillverkare utvecklar olika lösningar för humanoida robotleder, från harmoniska och planetväxlade ledmoduler till ramlösa momentmotorer och intelligenta drivsystem. Men vilken leverantör bör du välja? I den här artikeln presenterar vi 10 tillverkare av ledmotorer för humanoida robotar från Kina och Japan och jämför deras produktutbud, tekniska egenskaper, momentkapacitet och användningsområden för att hjälpa robotutvecklare och tillverkare att fatta mer välgrundade inköpsbeslut.
 FHG-IV-harmonisk växel: Eliminera kopplingen för en mer kompakt designFHG-IV-harmonisk växel har en integrerad, utskjutande ingående axel som förenklar motoranslutningen utan att en separat koppling behövs i kompatibla konfigurationer. Jämfört med konventionella harmoniska växlar med ihålig axel bidrar denna konstruktion till att minska det axiella installationsutrymmet, minimera antalet komponenter och förenkla den mekaniska monteringen. Från kundanpassade automationsmaskiner till fleraxliga transmissionssystem och kompakt robotutrustning erbjuder FHG-IV en flexibel lösning för applikationer där installationsutrymme, integrationseffektivitet och transmissionssäkerhet är viktiga.
 Varför blir EtherCAT den vanligaste kommunikationsbussen för robotledsmoduler?Varför blir EtherCAT den vanligaste kommunikationslösningen för intelligenta robotledsmoduler? I den här artikeln går vi igenom sju viktiga fördelar, däribland realtidskommunikation på mikrosekundnivå, synkronisering med Distributed Clock, standardisering enligt CiA 402, PDO-överföring med hög bandbredd, nätverk med flera axlar, feldiagnostik och ett moget utvecklingsekosystem. Läs om hur EtherCAT stöder de avancerade styrkraven hos humanoida robotar, kollaborativa robotar och automationsutrustning med hög precision.
 Hur väljer man planetväxlade ledmotorer för fyrbenta robotar?Att välja rätt planetväxlade ledmotorer är avgörande för fyrbenta robotars prestanda, lastkapacitet och rörlighet. Den här guiden går igenom val av motorer för traditionella benrobotar, hjulbensrobotar, lätta och smidiga robotar samt tunga eller explosionsskyddade fyrbenta robotar. Läs om hur du anpassar HONPINE JRM:s planetväxlade ledmoduler till olika ledpositioner utifrån krav på nominellt vridmoment, toppeffekt, rotationshastighet, spänning och vikt.
 Varför går ändeffektorer inom 3C-automation från pneumatiska gripdon till elektriska gripdon?I takt med att 3C-tillverkningen utvecklas mot tunnare komponenter, högre monteringsprecision och mer flexibla produktionslinjer möter traditionella pneumatiska gripdon allt större begränsningar. Varierande gripkraft, komplexa pneumatiska rörsystem, hög energiförbrukning och begränsade kommunikationsmöjligheter gör dem mindre lämpade för modern precisionsmontering. Elektriska gripdon erbjuder programmerbar kraftreglering, flexibla rörelser och industriella kommunikationsmöjligheter, vilket gör dem till ett allt mer attraktivt alternativ. I den här artikeln utforskar vi fem huvudsakliga begränsningar hos pneumatiska gripdon och förklarar hur HONPINE:s elektriska ändeffektorer stöder precisionsmontering, flexibel automation och digital tillverkning inom 3C-industrin.