Hur väljer man harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader?
Hej, jag heter Theodore Li och är teknisk chef på HONPINE. I den här artikeln förklarar jag hur man väljerharmoniska ledaktuatorerför en robotarm med sju frihetsgrader.
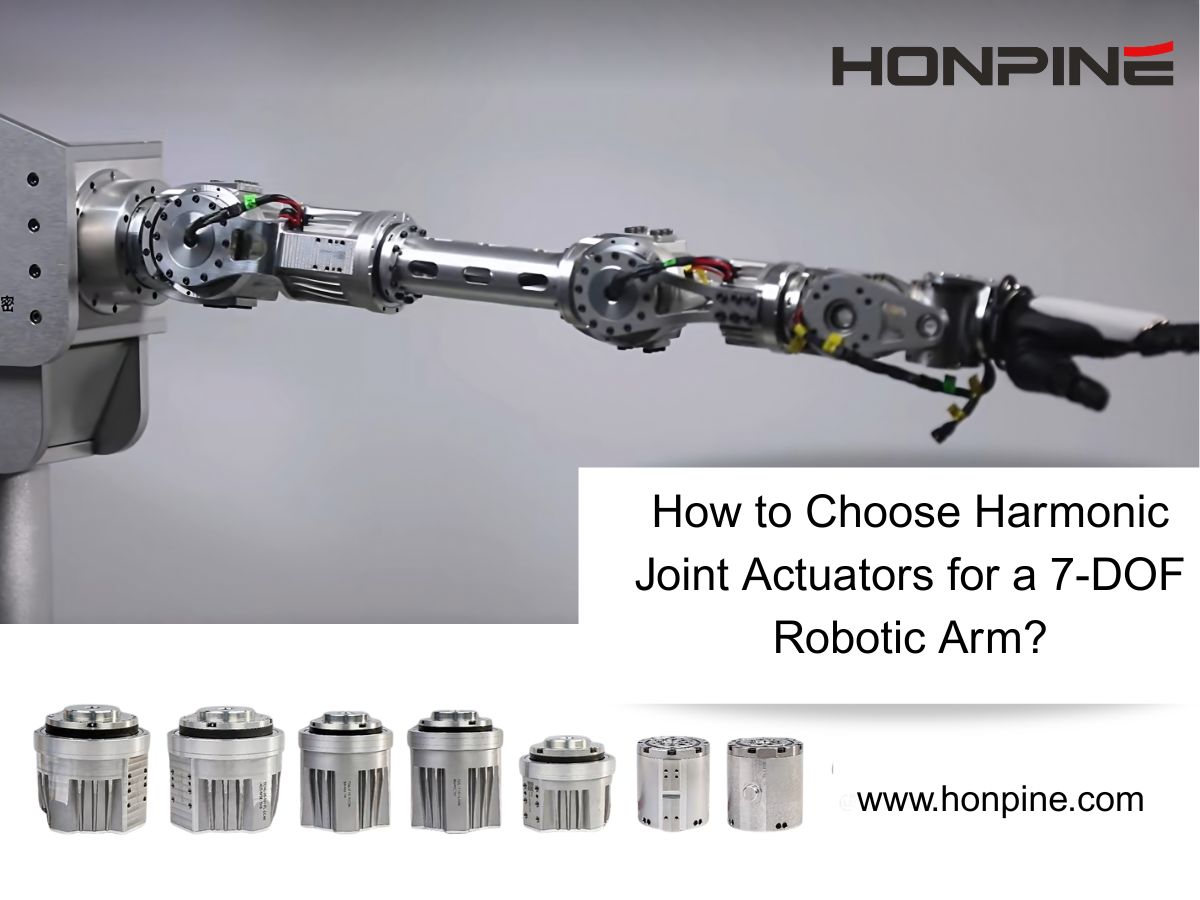
En robotarm med sju frihetsgrader, eller 7-DOF, har en extra frihetsgrad utöver de sex som vanligtvis krävs för att styra ett ändverktygs position och orientering i tredimensionellt utrymme. Denna extra frihetsgrad kallas kinematisk redundans.
Med lämplig mekanisk konstruktion och styralgoritmer ger denna redundans större rörelseflexibilitet, stödjer hinderundvikande och singularitetsundvikande samt möjliggör följsamma rörelser som liknar en mänsklig arms.
Dessa funktioner gör 7-DOF-robotarmar värdefulla för forskning och utveckling inom medicinsk robotik, precisionsmontering, flexibel bearbetning och arbete i krävande miljöer.
Hur bör man då välja ledmoduler för en 7-DOF-robotarm?
Hur väljer man harmoniska ledaktuatorer för en 7-DOF-robotarm?
Anpassa varje aktuator efter ledens lastkrav
Inom samma aktuatorserie ger en större byggstorlek vanligtvis högre utgående vridmoment och kan bära högre ledlaster. Aktuatorn bör dock väljas utifrån kraven för den enskilda leden, snarare än enbart efter modellnumret.
I många robotarmskonfigurationer måste leder längre från ändverktyget bära nyttolasten tillsammans med fler av armens nedströmskomponenter. Därför kräver dessa leder ofta högre utgående vridmoment.
Axelleden är ett typiskt exempel. Eftersom den bär en stor del av armen och arbetar på ett betydande avstånd från ändverktygslasten väljs ofta en större harmonisk ledaktuator för denna position.
Handledsleder kräver däremot noggrann hänsyn till handledens böjning och rotation, verktygslaster samt den sammanlagda massan hos den distala enheten. Mindre och lättare ledmoduler är ofta lämpliga när de kan uppfylla kraven på vridmoment och rörelse.
Urvalsprincipen är att beräkna lastkraven för varje led och anpassa aktuatorn därefter – inte bara att använda samma modul i hela armen.
Exempel: HONPINE TCHL harmoniska robotaktuatorer
För att illustrera detta tillvägagångssätt, överväg en 7-DOF-robotarmskonfiguration som använder harmoniska robotaktuatorer i HONPINE TCHL-serien.
I detta exempel använder axeln enTCHL 20-ledmodul, medan handleden använder en TCHL 14-ledmodul.
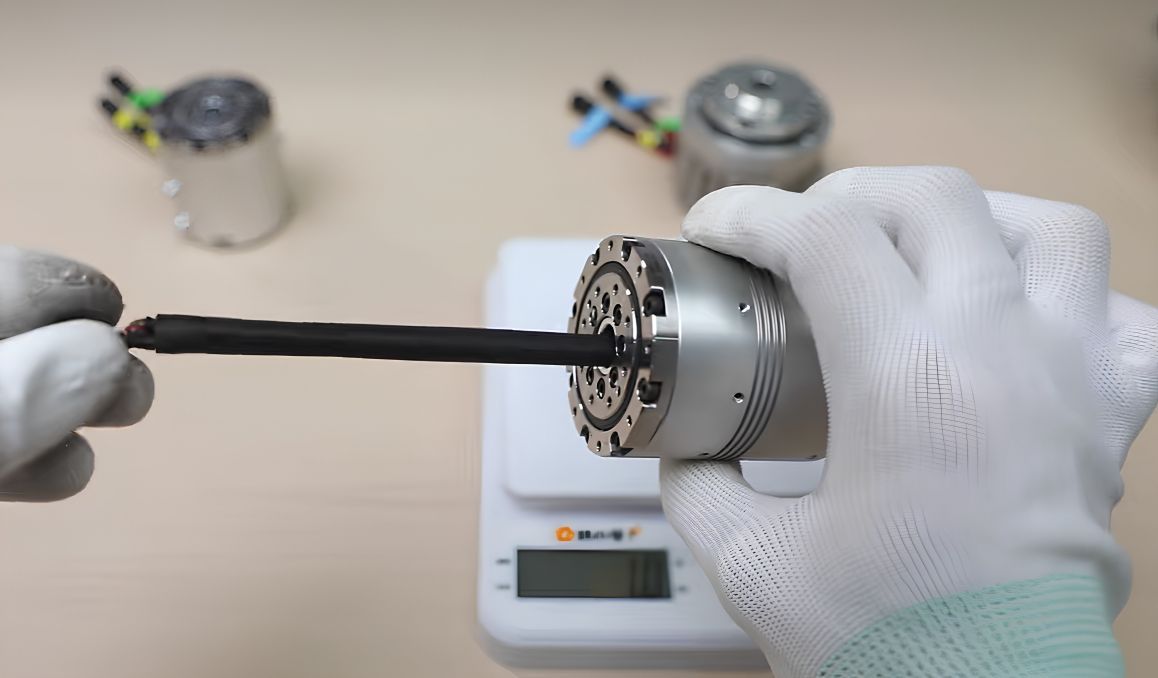
TCHL 14 har en kompakt och lätt konstruktion med en ihålig struktur och en kanal för kabeldragning. Dessa egenskaper gör den lämplig för handleds- och robotnackeenheter med begränsat utrymme, där minskning av den distala massan är ett viktigt konstruktionsmål.
Denna konfiguration illustrerar urvalsmetoden; den är inte en universell rekommendation för alla 7-DOF-robotarmar.
Varför kräver kirurgiska 7-DOF-robotarmar mer avancerade harmoniska ledmoduler?
En redundant konstruktion med sju frihetsgrader, i kombination med lämpliga tekniker för rörelseplanering och hinderundvikande, ger en kirurgisk robotarm större frihet att manövrera inom ett begränsat arbetsområde.
Denna flexibilitet hjälper systemet att uppfylla positionerings- och åtkomstkraven vid komplexa kirurgiska ingrepp.
Robotarmens funktioner som diskuteras här omfattar även handstyrd rörelse, motordriven drift, API-baserad fjärrstyrning samt automatisk identifiering och kompensering av nyttolast.
Att stödja dessa funktioner ställer höga krav på ledsensorik, styrrespons och systemintegration.
Vridmomentsavkänning och responsiv kraftstyrning
För den kraftstyrda kirurgiska armkonfiguration som diskuteras här är integrerade vridmomentsensorer med hög precision en viktig del av ledmodulens konstruktion.
Dessa sensorer ger återkoppling för kraftkänslig styrning och kollisionsdetektering. Prestandavärdena som beskrivs för denna tillämpning omfattar en kraftstyrningsnoggrannhet på 0.5 N och en styruppdateringsfrekvens över 1,000 Hz.
Den avsedda kapaciteten är en respons på millisekundnivå på kontaktkrafter, vilket stöder känsliga uppgifter som införing och kontrollerad skruvdragning.
Dessa värden måste kopplas till en definierad konfiguration och testmetod. De bör inte betraktas som specifikationer som delas av varje ledmodul eller varje komplett robotarm.
Vridmomentstyrning med hög bandbredd och följsam rörelse
Kraftstyrning med hög bandbredd kan sammanfattas som:
Sluten vridmomentstyrning med hög bandbredd + följsamma styralgoritmer
Målet är att göra systemets vridmoments- eller kraftrespons tillräckligt snabb och exakt för den avsedda uppgiften.
En integrerad vridmomentsensor med hög upplösning ger den återkoppling som krävs för denna styrmetod. Den fullständiga responsen beror också på hur avkänning, aktivering och styralgoritmer integreras.
Redundansbaserad rörelseplanering och hinderundvikande
Redundansbaserat hinderundvikande kan beskrivas genom tre nyckelelement:
Kinematisk redundans + nollrumsprojektion + hierarkisk optimering av uppgiftsprioritet
Den extra frihetsgraden ger armen fler möjligheter att justera sin konfiguration samtidigt som den erforderliga uppgiften för ändverktyget upprätthålls.
Rörelseplanering kan samordna flera mål med olika prioritet, till exempel:
1. Respektera ledgränser för att stödja säker drift.
2. Minimera onödig ledrörelse och ledhastighet, med energieffektivitet som ett optimeringsmål.
3. Upprätthålla en lämplig armkonfiguration och hantera närhet till singulariteter.
När tillräcklig redundant rörelse finns tillgänglig har styrenheten större frihet att hantera sekundära uppgifter som hinderundvikande. Huruvida alla mål kan uppfyllas beror fortfarande på tillgängligt arbetsområde, ledgränser och uppgiftsbegränsningar.
HONPINE HAG-seriens harmoniska ledmoduler
För krävande rörelsestyrningstillämpningar erbjuder HONPINE harmoniska ledmoduler i HAG-serien.
HAG-serien är avsedd för tillämpningar som kräver exakt rörelsestyrning och avancerad kraftavkänning. Safe Torque Off (STO) finns tillgängligt som en valfri funktion, beroende på vald modell och konfiguration.
Detta alternativ kan övervägas som en del av hela robotsystemets säkerhetskonstruktion. Det bör inte i sig tolkas som en bekräftelse på att en ledmodul eller robotarm är godkänd för en specifik medicinsk tillämpning.
Vid utvärdering av enHAG harmonisk ledmodul, bekräfta den erforderliga sensorprestandan, styrgränssnitten och tillgängliga säkerhetsfunktioner för den specifika konfigurationen.
Läs mer om harmoniska aktuatorer för 7-DOF-robotarmar
Valet av enharmonisk ledaktuatorbörjar med att förstå vad varje led behöver utföra. Axel-, armbågs- och handledsleder kan ha olika krav på vridmoment, vikt, installationsutrymme, avkänning och styrning.
Kontakta HONPINE för mer information om harmoniska rotationsaktuatorer och ledmoduler för 7-DOF-robotarmar.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
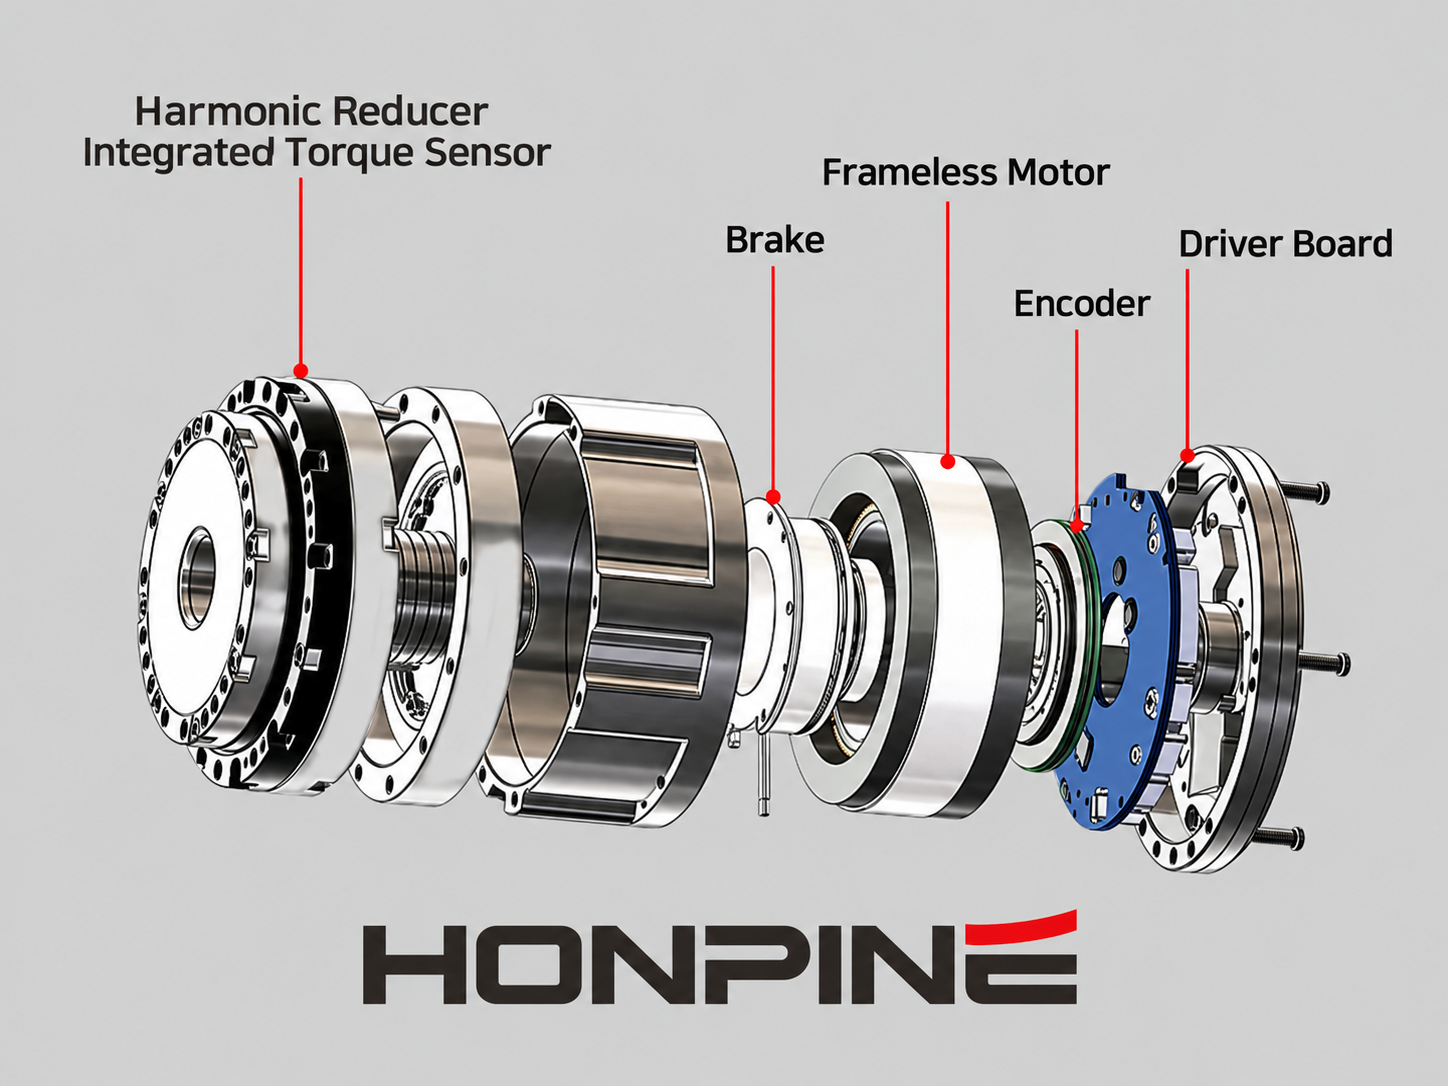
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur väljer man harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader?Jag heter Theodore Li och är teknisk chef på HONPINE. Valet av harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader utgår från varje leds behov av vridmoment, vikt och installation. Denna guide använder en konfiguration med TCHL 20 för axeln och TCHL 14 för handleden som exempel och behandlar sedan vridmomentsavkänning, följsam styrning och överväganden kring HAG-serien för krävande robotapplikationer.
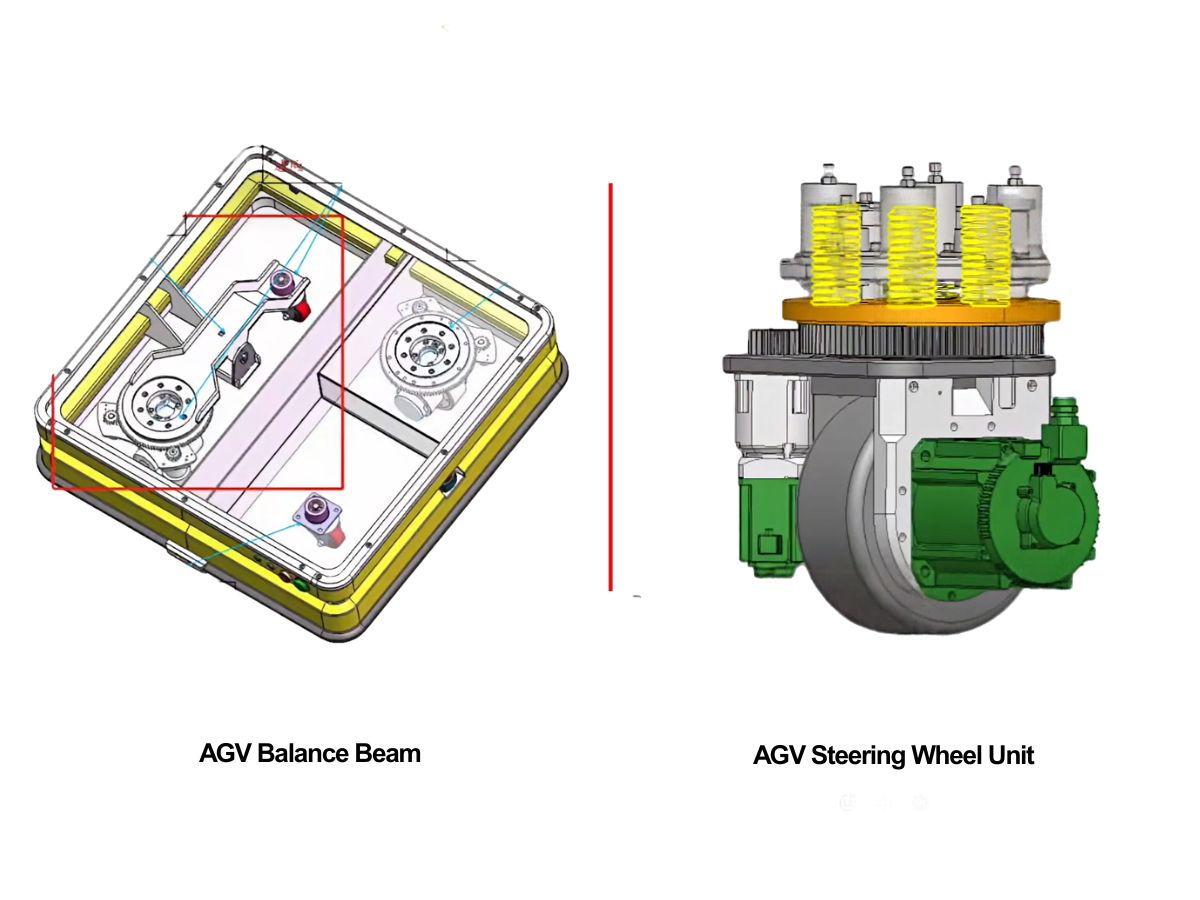
 AGV-fjädring: Ska du välja en balansbalk eller en fjäderbelastad styrdrivenhet?Valet av ett AGV-fjädringssystem börjar med fordonets lastintervall och golvförhållanden. Balansbalkar och fjäderbelastade styrdrivenheter erbjuder olika lösningar för att upprätthålla hjulkontakt och hantera hjullaster. Den här HONPINE-guiden jämför båda alternativen och förklarar hur du utvärderar dragkraft, fjädringsväg, installationsutrymme och underhåll innan du väljer en konfiguration.
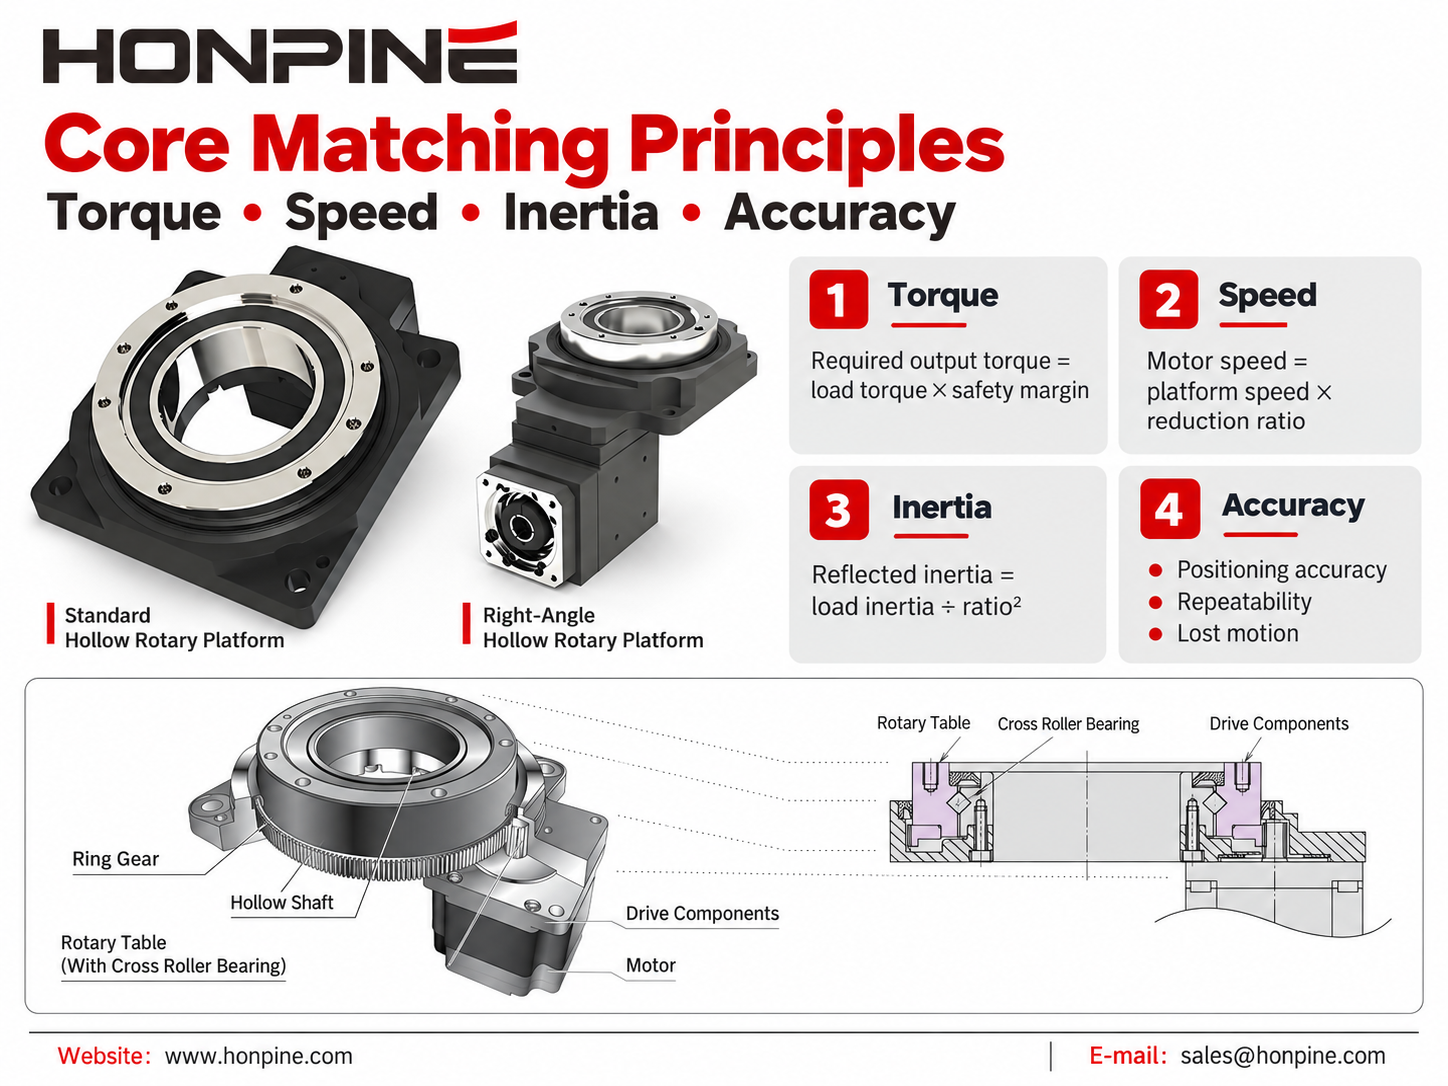
 Motormatchning för ihålig rotationsplattform: En komplett guideAtt välja rätt motor för en ihålig rotationsplattform är avgörande för att uppnå exakt positionering, stabil drift och effektiv automatisering. Den här guiden förklarar hur servomotorer, stegmotorer och borstlösa likströmsmotorer matchas med ihåliga rotationsplattformar utifrån vridmoment, hastighet, tröghet, noggrannhet och installationskrav. Utforska praktiska riktlinjer för motorval, typiska applikationskombinationer och platsbesparande monteringslösningar för att hitta rätt konfiguration för ditt automatiseringsprojekt.
 Kan robotar känna beröring? HONPINE HAG kraftstyrda robotledsmotorer med harmonisk växelKan robotar reagera på en mjuk beröring? HONPINE HAG-robotledsmotorn med vridmomentsensor kombinerar en harmonisk växel, integrerad vridmomentavkänning och slutet styrsystem för att upptäcka externa krafter och möjliggöra mjuka, följsamma rörelser. I den här artikeln demonstrerar HONPINE-grundaren Allen Li modulens respons på lätt kontakt och handstyrda rörelser, förklarar dess viktigaste tekniker för kraftstyrning och delar visionen bakom ledmoduler utformade för praktisk industrirobotik.
 Innebär ett högre utväxlingsförhållande mer vridmoment? Planetväxlar, harmoniska växlar och RV-växlar förklarasInnebär ett högre utväxlingsförhållande mer vridmoment? Den här tekniska guiden förklarar sambandet mellan utväxlingsförhållande, utgående vridmoment och utgående hastighet samt jämför planetväxlar, harmoniska växlar och RV-växlar. Lär dig varför enbart reduktionsförhållandet inte kan avgöra en växellådas vridmomentkapacitet, verkningsgrad, dynamiska respons, precision eller livslängd, och vad ingenjörer bör beakta vid val av växellåda för robotteknik, CNC-maskiner, servosystem och industriell rörelsestyrning.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur väljer man harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader?Jag heter Theodore Li och är teknisk chef på HONPINE. Valet av harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader utgår från varje leds behov av vridmoment, vikt och installation. Denna guide använder en konfiguration med TCHL 20 för axeln och TCHL 14 för handleden som exempel och behandlar sedan vridmomentsavkänning, följsam styrning och överväganden kring HAG-serien för krävande robotapplikationer.
 AGV-fjädring: Ska du välja en balansbalk eller en fjäderbelastad styrdrivenhet?Valet av ett AGV-fjädringssystem börjar med fordonets lastintervall och golvförhållanden. Balansbalkar och fjäderbelastade styrdrivenheter erbjuder olika lösningar för att upprätthålla hjulkontakt och hantera hjullaster. Den här HONPINE-guiden jämför båda alternativen och förklarar hur du utvärderar dragkraft, fjädringsväg, installationsutrymme och underhåll innan du väljer en konfiguration.
 Motormatchning för ihålig rotationsplattform: En komplett guideAtt välja rätt motor för en ihålig rotationsplattform är avgörande för att uppnå exakt positionering, stabil drift och effektiv automatisering. Den här guiden förklarar hur servomotorer, stegmotorer och borstlösa likströmsmotorer matchas med ihåliga rotationsplattformar utifrån vridmoment, hastighet, tröghet, noggrannhet och installationskrav. Utforska praktiska riktlinjer för motorval, typiska applikationskombinationer och platsbesparande monteringslösningar för att hitta rätt konfiguration för ditt automatiseringsprojekt.
 Kan robotar känna beröring? HONPINE HAG kraftstyrda robotledsmotorer med harmonisk växelKan robotar reagera på en mjuk beröring? HONPINE HAG-robotledsmotorn med vridmomentsensor kombinerar en harmonisk växel, integrerad vridmomentavkänning och slutet styrsystem för att upptäcka externa krafter och möjliggöra mjuka, följsamma rörelser. I den här artikeln demonstrerar HONPINE-grundaren Allen Li modulens respons på lätt kontakt och handstyrda rörelser, förklarar dess viktigaste tekniker för kraftstyrning och delar visionen bakom ledmoduler utformade för praktisk industrirobotik.
 Innebär ett högre utväxlingsförhållande mer vridmoment? Planetväxlar, harmoniska växlar och RV-växlar förklarasInnebär ett högre utväxlingsförhållande mer vridmoment? Den här tekniska guiden förklarar sambandet mellan utväxlingsförhållande, utgående vridmoment och utgående hastighet samt jämför planetväxlar, harmoniska växlar och RV-växlar. Lär dig varför enbart reduktionsförhållandet inte kan avgöra en växellådas vridmomentkapacitet, verkningsgrad, dynamiska respons, precision eller livslängd, och vad ingenjörer bör beakta vid val av växellåda för robotteknik, CNC-maskiner, servosystem och industriell rörelsestyrning.
 Högprecisions ihålig harmonisk rotationsaktuator för CNC-maskiner och kraftiga rotationsaxlarHONPINE 58-seriens ihåliga harmoniska rotationsaktuator är utformad för CNC-rundbord, precisionsrotationsaxlar, laserbearbetningsutrustning och krävande roterande positioneringsapplikationer. Med en 50 mm genomgående hålaxel, ett maximalt vridmoment på upp till 2 722 N·m, integrerat korsrullager, alternativ för absolutgivare med flera varv, positioneringsnoggrannhet under 30 bågsekunder och repeterbar positioneringsnoggrannhet under 5 bågsekunder kombinerar den hög vridmomentkapacitet med precis rotationsrörelse och flexibel mekanisk integration.
 Hur hanterar HONPINE JRM planetariska robotledmodul temperaturökning vid kontinuerlig drift?HONPINE JRM planetariska robotledmoduler är utformade för långvarig robotdrift med hög belastning. Den här artikeln undersöker hur elektromagnetisk motoroptimering, högeffektiv planetväxeltransmission, GaN-baserad drivteknik och systemdesign med låga förluster bidrar till att kontrollera temperaturökningen. Med den planetariska robotledmodulen C6345 som testexempel presenterar HONPINE även termisk validering vid full belastning under kontinuerlig drift, inklusive en motorverkningsgrad på upp till 92 %, en planetväxelverkningsgrad på upp till 97 % och en slutlig jämviktstemperatur på 61,42 °C vid en omgivningstemperatur på 25 °C.
 Dimensionering av direktdrivna motorer: En komplett guide till vridmomentberäkning och valAtt välja en direktdriven motor för ett precisionsrotationssystem kräver mer än att matcha motorns vridmoment med utrustningens vikt. Ingenjörer behöver utvärdera gravitationsmoment, tröghetsmoment, vindmoment, friktion, rotationsinerti, hastighet, acceleration, driftcykel och positioneringskrav. I denna guide förklarar Theodore Li, teknisk chef på HONPINE, en praktisk metod för dimensionering av direktdrivna motorer och vridmomentberäkning med ett vridbord för azimut och elevation som tekniskt exempel. Artikeln omfattar beräkning av kontinuerligt och maximalt vridmoment, kriterier för motorval samt tillämpningen av ramlösa direktdrivna motorer i integrerade rotationssystem.
 Hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur?Integrerade robotledsmoduler förändrar hur robotar konstrueras genom att kombinera motor, reduceringsväxel, drivsystem, encoder och sensorkomponenter i en kompakt rörelseenhet. Jämfört med traditionella distribuerade arkitekturer kan denna integrerade metod minska kabelkomplexiteten, förenkla anslutningar för strömförsörjning och kommunikation samt möjliggöra mer kompakta robotstrukturer. I takt med att humanoida robotar kräver högre nivåer av rörelsekoordination, svarshastighet, precision och integration blir robotledsmoduler ett allt viktigare gränssnitt mellan intelligenta styrsystem och fysisk rörelse. Den här artikeln förklarar hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur, med HONPINE TCHL robotledsmodul med harmonisk växel som exempel.