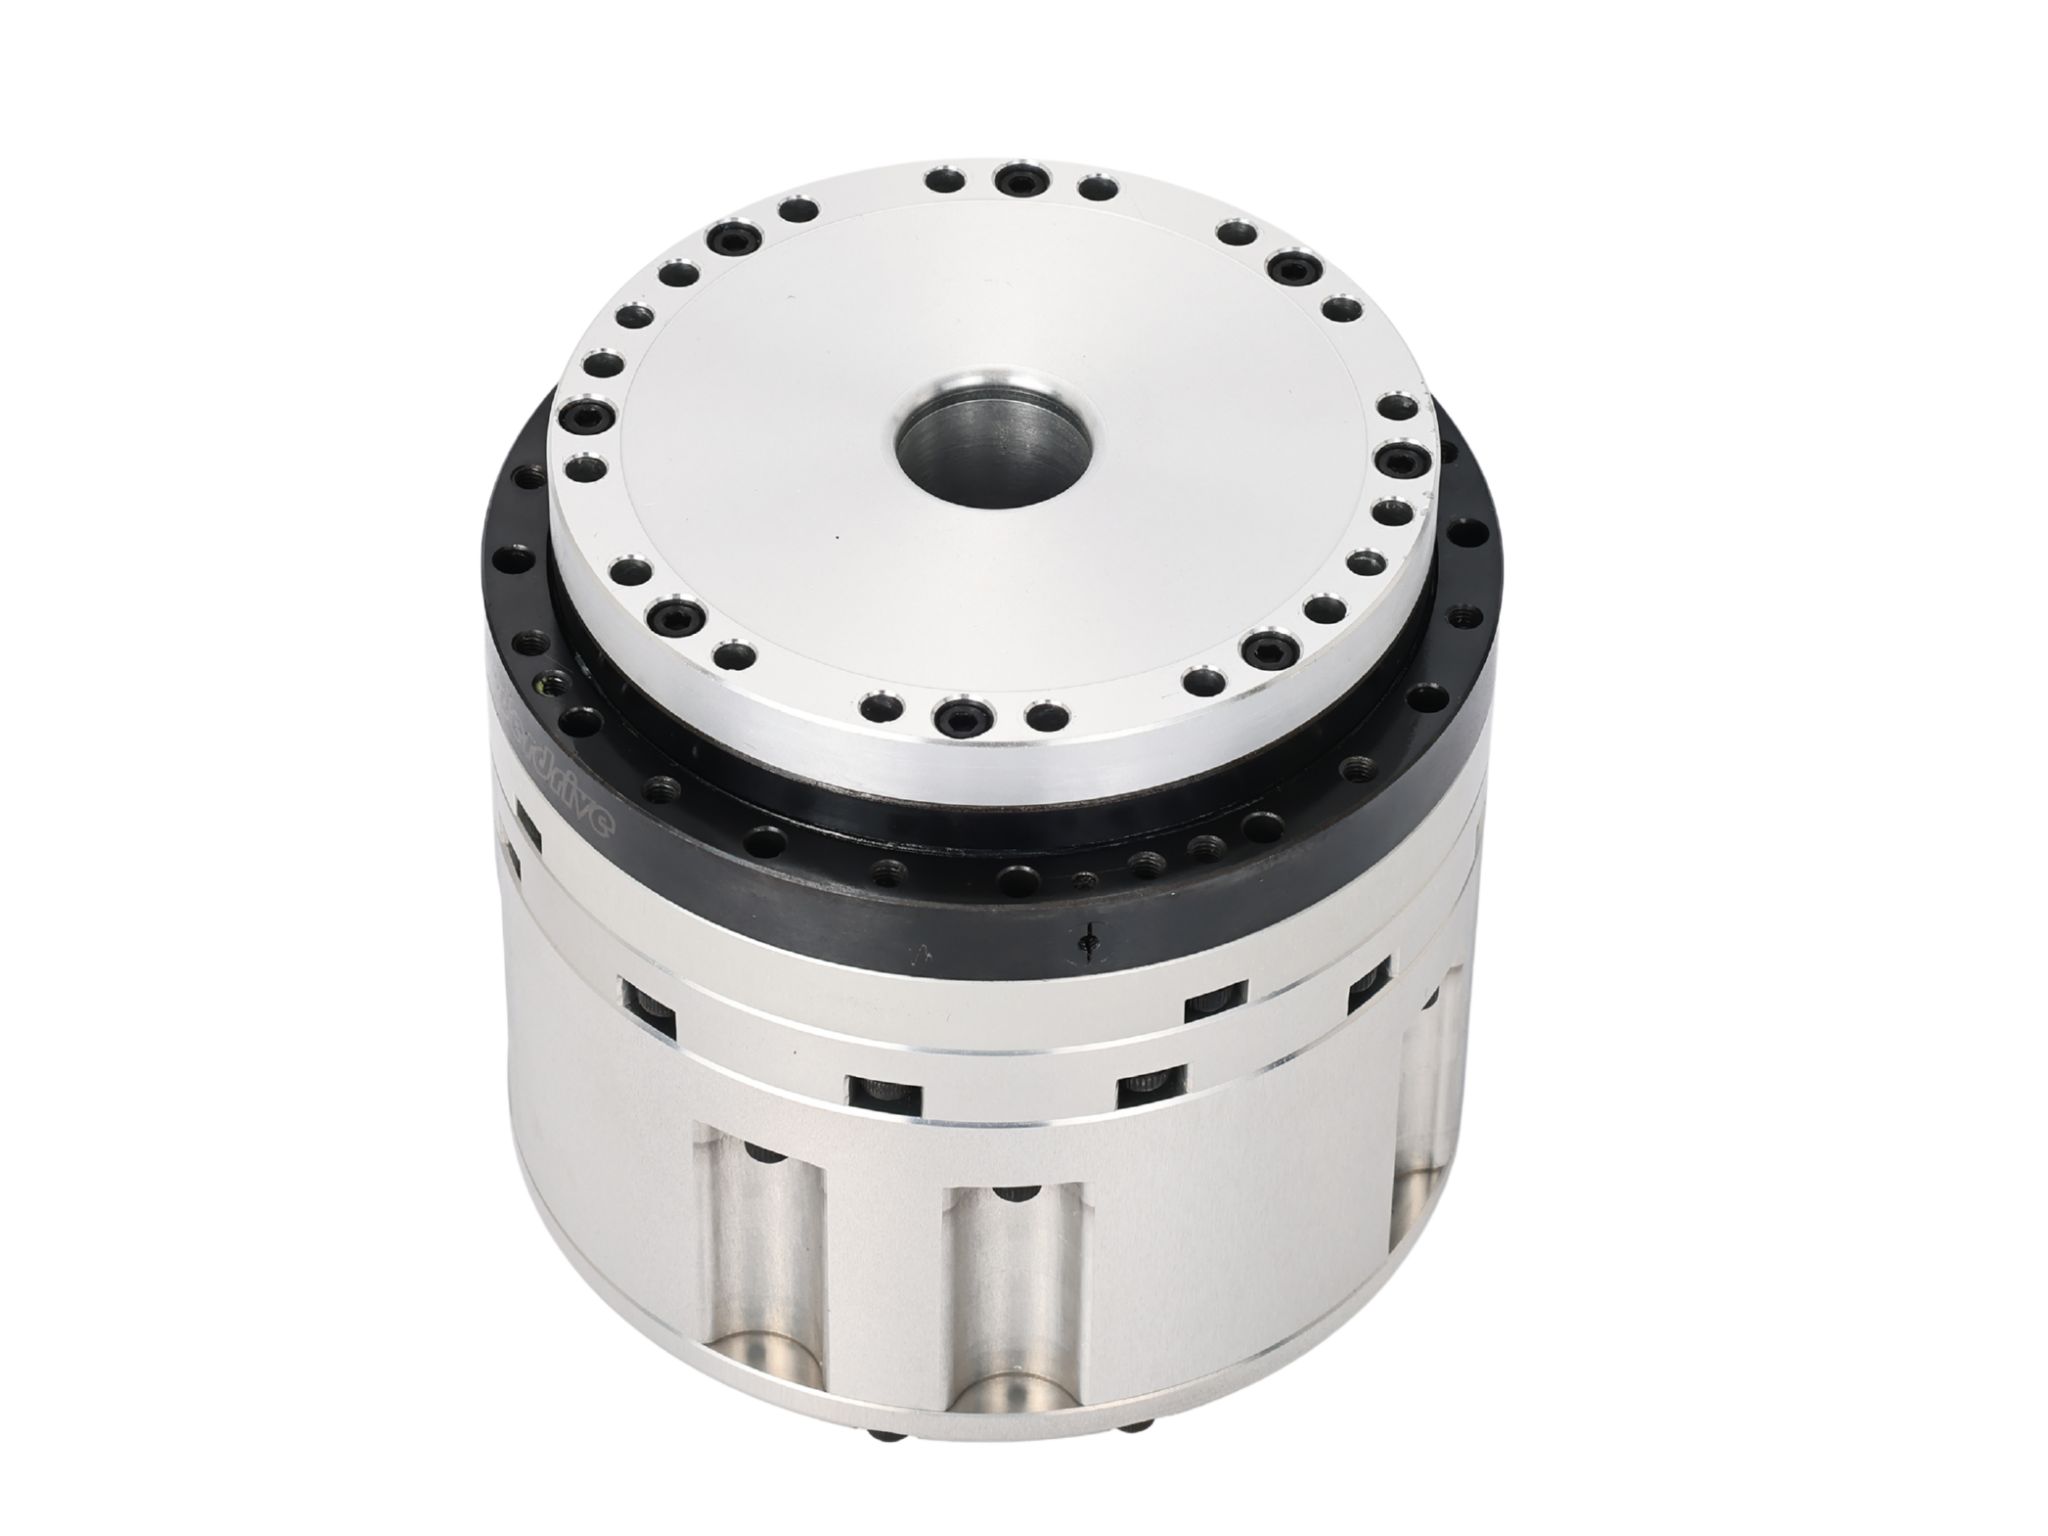
Enrobotledsmotor med harmonisk växelkan användas i ett brett spektrum av robotsystem, men de faktiska kraven för varje led kan variera avsevärt. Handled, armbåge, axel, höft och andra robotleder kan kräva olika kombinationer av vridmoment, hastighet, precision, styvhet, storlek och återkoppling.
Därför bör valet av en robotledsmotor med harmonisk växel alltid utgå från den specifika ledens mekaniska krav, snarare än att enbart se till den övergripande robottypen.
Industriella robotarmar
Industriella robotarmar har vanligtvis sex eller fler axlar, och varje axel utför en annan mekanisk uppgift. Detta gör valet av aktuator särskilt viktigt.
För handledsleder är en robotledsmotor med harmonisk växel ofta ett utmärkt val, eftersom dessa axlar kräver exakt vinkelpositionering, lågt glapp, kompakta dimensioner och relativt låg rörlig tröghet. Handleden måste ofta ändra orienteringen på en svetspistol, gripdon, polerverktyg, bearbetningsspindel eller annan ändeffektor, så noggrann och repeterbar rotationsrörelse är avgörande.
För armbågs- och underarmsleder blir kraven högre, eftersom aktuatorn måste förflytta den nedströms armstrukturen och nyttolasten. En robotledsmotor med harmonisk växel kan ge hög vridmomentsdensitet och rörelse med lågt glapp samtidigt som armen hålls relativt kompakt. Det slutliga valet bör baseras på den faktiska lasttrögheten, erforderlig acceleration, kontinuerligt vridmoment och toppvridmoment.
För stora axel-, bas- eller höglastaxlar kan den mekaniska belastningen bli betydligt högre. Dessa leder behöver accelerera en stor del av robotstrukturen och kan utsättas för betydande externa krafter. I tunga industrirobotar kan även en RV-reducerare övervägas när extremt hög styvhet och lastkapacitet krävs. För kompakta och precisionsorienterade robotaxlar kan dock en korrekt dimensionerad harmonisk transmission fortfarande erbjuda en attraktiv balans mellan vridmomentsdensitet, precision och mekanisk integration.
Den viktiga punkten är att olika axlar kan ha mycket olika aktuatorkrav även inom en och samma industrirobot.
Kollaborativa robotar
Kollaborativa robotar lägger stor vikt vid kompakt storlek, låg vikt, jämn rörelse och exakt styrning.
En robotledsmotor med harmonisk växel är särskilt lämplig för kompakta cobot-leder, eftersom harmonisk transmission kan ge hög utväxling och lågt glapp inom ett relativt litet mekaniskt utrymme.
Armbågen och handleden är särskilt viktiga. Dessa leder påverkar direkt ändeffektorns position och orientering, så transmissionsnoggrannheten har direkt inverkan på robotens förmåga att utföra monterings-, plocknings-, inspektions- och människa-robot-interaktionsuppgifter.
För avancerade kollaborativa robotar bör valet av aktuator även beakta givarkonfiguration, vridmomentsåterkoppling, kommunikation, säkerhetsfunktioner och reglerbandbredd, snarare än att enbart se till växellådesspecifikationer.
Humanoida robotar
Humanoida robotar ställer några av de högsta kraven på robotledsaktuatorer, eftersom roboten måste kombinera kompakta dimensioner, låg vikt, hög vridmomentsdensitet, exakt styrning och dynamisk rörelse.
En robotledsmotor med harmonisk växel kan vara särskilt användbar i handleden och armbågen, där aktuatorn måste förbli kompakt samtidigt som den ger exakt rörelse och tillräckligt vridmoment för hantering.
Axeln kräver högre vridmoment eftersom den måste accelerera armen och eventuell nyttolast som bärs av handen. Här bör aktuatorns storlek väljas utifrån armlängd, nedströms massa, tröghet och erforderlig acceleration, i stället för att helt enkelt välja den största tillgängliga motorn.
För höft-, knä- och fotleder blir kraven ännu högre eftersom dessa leder är direkt involverade i att bära kroppsvikten och generera dynamisk rörelse. Hög vridmomentsdensitet, vridstyvhet, termisk prestanda, givaråterkoppling och mekanisk hållfasthet blir alla viktiga.
För lätta humanoida konstruktioner kan robotledsmotorer med harmonisk växel erbjuda en kompakt lösning för att uppnå hög utväxling, lågt glapp och hög vridmomentsdensitet samtidigt som ledmassan hålls under kontroll.
Precisionsmonteringsrobotar
Precisionsmontering är ett av de användningsområden där egenskaperna med lågt glapp hos harmonisk transmission blir särskilt värdefulla.
Robotar som används för elektronikmontering, kontaktinsättning, hantering av optiska komponenter, precisionspositionering och hantering av små delar behöver ofta utföra upprepade rörelser med mycket små vinkelfel.
I dessa tillämpningar är handleds- och orienteringslederna särskilt känsliga för transmissionsglapp. Ett litet vinkelspel i leden kan omvandlas till ett större positionsfel vid ändeffektorn, särskilt när roboten har en lång arm.
En robotledsmotor med harmonisk växel, lågt glapp och återkoppling med hög upplösning kan bidra till att förbättra repeterbarheten och banprecisionen samtidigt som en kompakt ledstruktur bibehålls.
Halvledar- och elektronikautomation
Utrustning för halvledar- och elektroniktillverkning har ofta strikta krav på positioneringsnoggrannhet, repeterbarhet, renhet, kompakthet och kontrollerad rörelse.
Robotiserade hanteringsmekanismer kan behöva förflytta wafers, brickor, komponenter, inspektionssystem eller andra precisionsdelar med mycket repeterbar rotationspositionering.
För dessa tillämpningar behöver robotleden inte nödvändigtvis extremt högt utgående vridmoment. I stället kan lågt glapp, exakt återkoppling, stabil rörelse och kompakt installation bli viktigare faktorer.
Detta gör robotledsmotorer med harmonisk växel särskilt lämpliga för kompakta robotiserade positioneringsaxlar som används inom precisionsautomation.
Synstyrda robotar
Synstyrda robotar förlitar sig på kameror och sensorer för att fastställa objekts position och kontinuerligt justera sina rörelser.
Noggrann visuell återkoppling kan dock inte kompensera för överdrivet mekaniskt spel i robotleden.
Om styrenheten ger kommando om en liten vinkelkorrigering men transmissionen innehåller betydande glapp, kan en del av den beordrade rörelsen gå förlorad innan utgående axel reagerar. Detta kan minska noggrannheten vid visuell inriktning och objekthantering.
En robotledsmotor med harmonisk växel och lågt glapp kan därför komplettera visionsbaserad styrning genom att ge förutsägbar och repeterbar rotationsrörelse.
Detta är särskilt användbart för tillämpningar som precisionsplockning, inspektion, montering, sortering och kamerastyrd hantering.
Robotiserad svetsning
Robotiserad svetsning kräver stabil positionering och repeterbar verktygsorientering genom hela svetsbanan.
Vid konventionell bågsvetsning behöver robothandleden kontinuerligt styra svetspistolens orientering, medan de större armlederna hanterar vikten av armen och svetsutrustningen.
En robotledsmotor med harmonisk växel är särskilt attraktiv för handleden och andra precisionsorienterade axlar, eftersom lågt glapp bidrar till att bibehålla en exakt pistolorientering vid upprepade riktningsändringar.
I lasersvetssystem kan kraven bli ännu känsligare, eftersom små vinkelfel i en optisk mekanism kan påverka laserstrålens position.
Av denna anledning kan kompakt harmonisk rotationsrörelse även användas i precisionsmekanismer för lasersvetsning där exakt rotationspositionering och dynamisk respons krävs.
Medicinska robotar och laboratorierobotar
Medicinska robotar och laboratorierobotar prioriterar i allmänhet exakt positionering, jämn rörelse, kompakta mekaniska strukturer och repeterbarhet.
Exempel omfattar armar för laboratorieautomation, system för provhantering, medicinska positioneringsmekanismer, inspektionsutrustning och robotiserade assistanssystem.
Många av dessa mekanismer arbetar med relativt små laster men kräver kontrollerad och repeterbar rörelse.
En robotledsmotor med harmonisk växel kan ge det erforderliga utväxlingsförhållandet och positioneringskapaciteten samtidigt som aktuatorn hålls kompakt.
Särskilt för laboratorieautomation kan en kompakt aktuator bidra till att minska storleken på hela mekanismen, vilket är viktigt när flera rörelseaxlar måste integreras i ett begränsat installationsutrymme.
AGV och mobila manipulatorer
Mobila manipulatorer behöver balansera robotens nyttolast, armprestanda och fordonets totalvikt.
Eftersom varje extra kilogram i robotarmen kan påverka den mobila plattformens energiförbrukning och dynamiska stabilitet, kan kompakta aktuatorer med hög vridmomentsdensitet vara värdefulla.
Robotledsmotorer med harmonisk växel kan användas i handleden, armbågen och andra armleder där lågt glapp, kompakt storlek och exakt positionering är viktigt.
För tyngre mobila manipulatorer bör aktuatorns storlek väljas utifrån nyttolast, armräckvidd, acceleration och ledtröghet.
Inspektions- och precisionspositioneringssystem
Robotiserade inspektionssystem kombinerar ofta kameror, sensorer, optisk utrustning eller mätverktyg med fleraxliga positioneringsmekanismer.
I dessa system behöver leden inte bara röra sig. Den måste positionera sensorn eller den optiska komponenten noggrant och repeterbart.
En robotledsmotor med harmonisk växel kan ge en kompakt rotationsaxel med lågt glapp och exakt återkoppling, vilket gör den lämplig för inspektion, optisk inriktning, mätning och andra tillämpningar för precisionspositionering.
Detta är särskilt användbart när roboten måste återvända till samma vinkelposition upprepade gånger eller utföra små vinkelkorrigeringar.
Anpassa den harmoniska ledmotorn till robotleden
Själva tillämpningen är endast det första steget. Den slutliga aktuatorn bör alltid väljas enligt de faktiska kraven för varje led.
Till exempel kan samma robotarm använda olika aktuatorstorlekar för handled, armbåge och axel:
Handled → Kompakt harmonisk ledmotor med lågt glapp
Armbåge → Harmonisk ledmotor med högre vridmoment och tillräcklig vridstyvhet
Axel → Harmonisk ledmotor med högt vridmoment och hög styvhet
Valet bör sedan verifieras mot:
Erforderligt vridmoment → Lasttröghet → Hastighet → Acceleration → Glapp → Vridstyvhet → Encoder → Termisk prestanda → Installationsutrymme
Detta tillvägagångssätt gör det möjligt för robottillverkare att undvika både underdimensionering och onödig överdimensionering.
En robotled bör inte väljas enbart för att den har det högsta vridmomentet eller den största diametern. Målet är att hitta den robotledsmotor med harmonisk växel som ger den erforderliga prestandan samtidigt som en lämplig balans mellan vridmoment, precision, vikt, storlek och dynamisk respons upprätthålls.
För HONPINE innebär detta att utveckla olika konfigurationer av robotledsaktuatorer för olika mekaniska krav, snarare än att behandla varje robotled som samma tillämpning.
- Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?14/04/2026I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
- DD-motorer VS harmoniska roterande ställdon01/04/2026Denna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
- OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensor27/01/2026HONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
- Ihålig robotledsmodul: Varför kabeldragning är viktig i robotleder21/09/2026En ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
- Val av robotledsaktuator: Från tröghetsanpassning till systemoptimering21/09/2026Att välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.