










Högprecisions harmonisk robotledaktuator med hög positioneringsnoggrannhet
● Introduktion
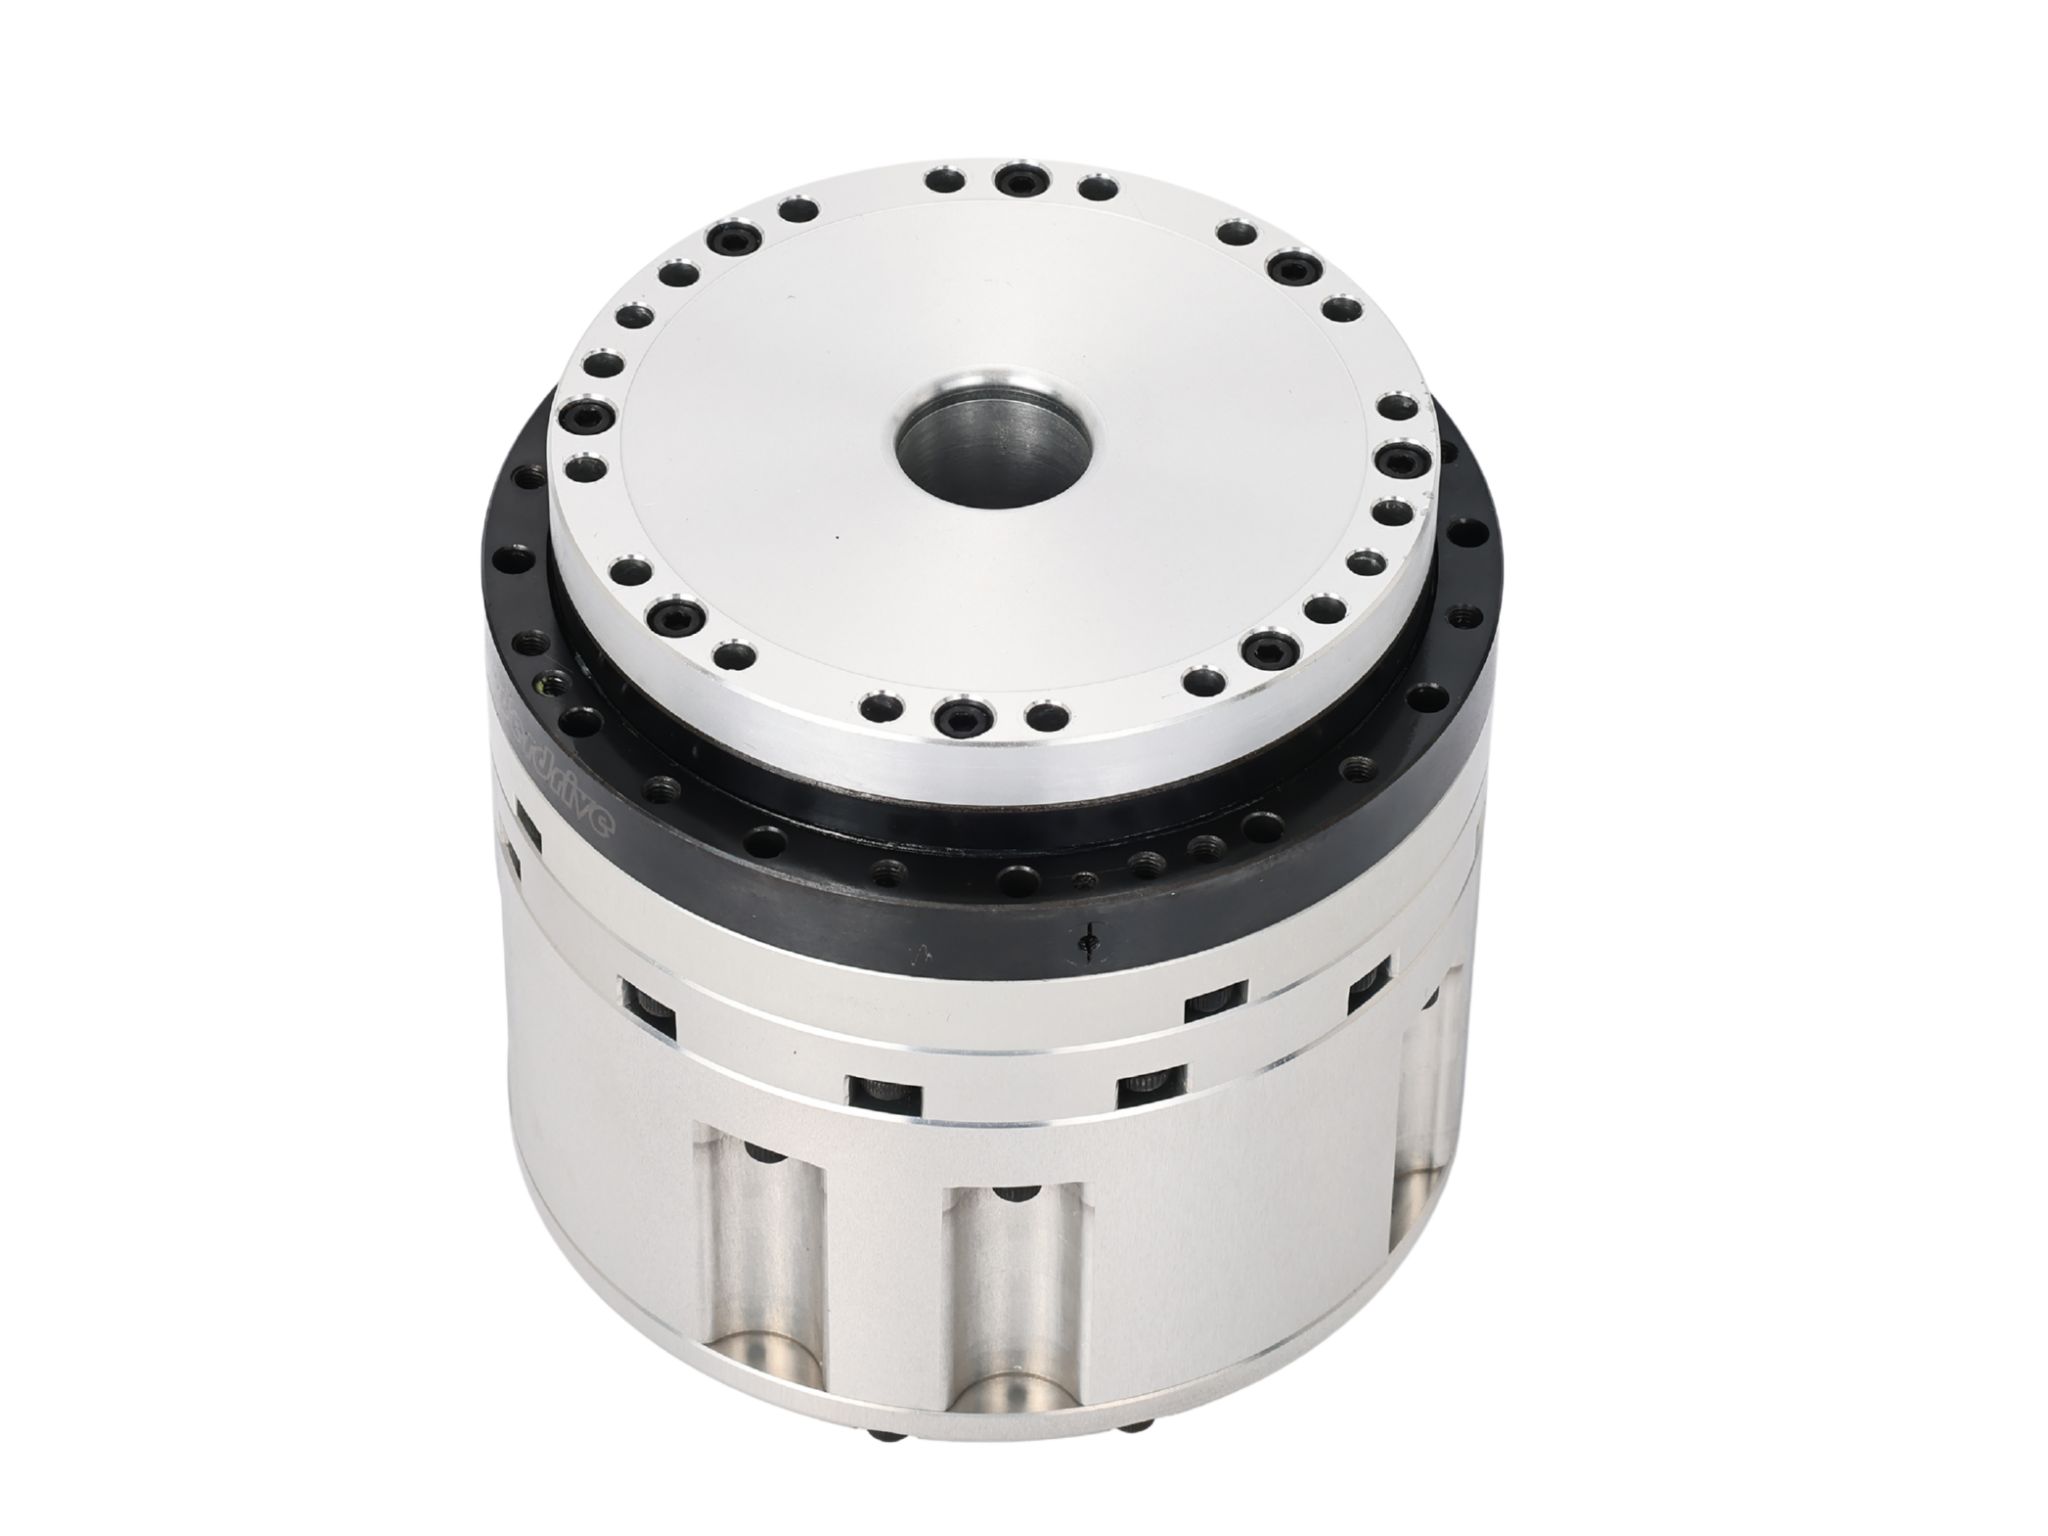
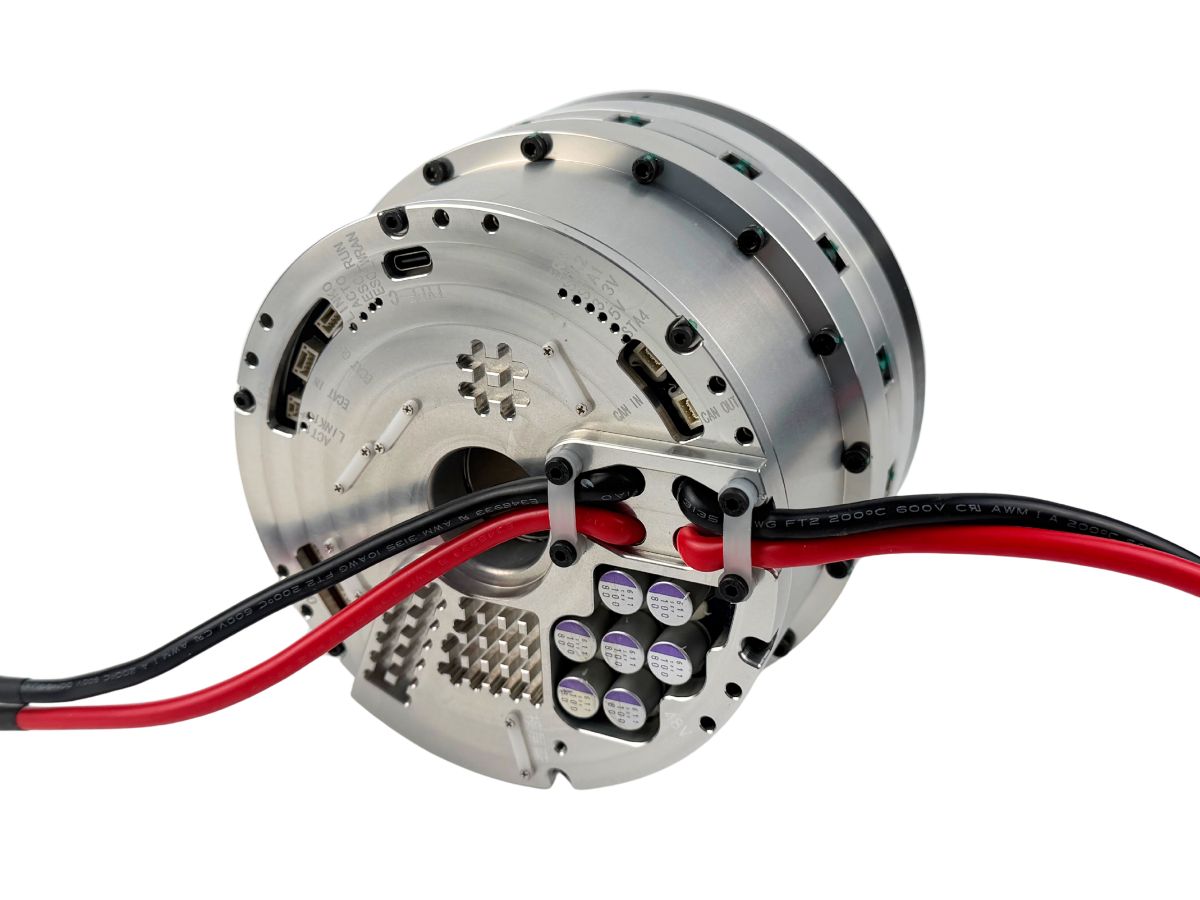
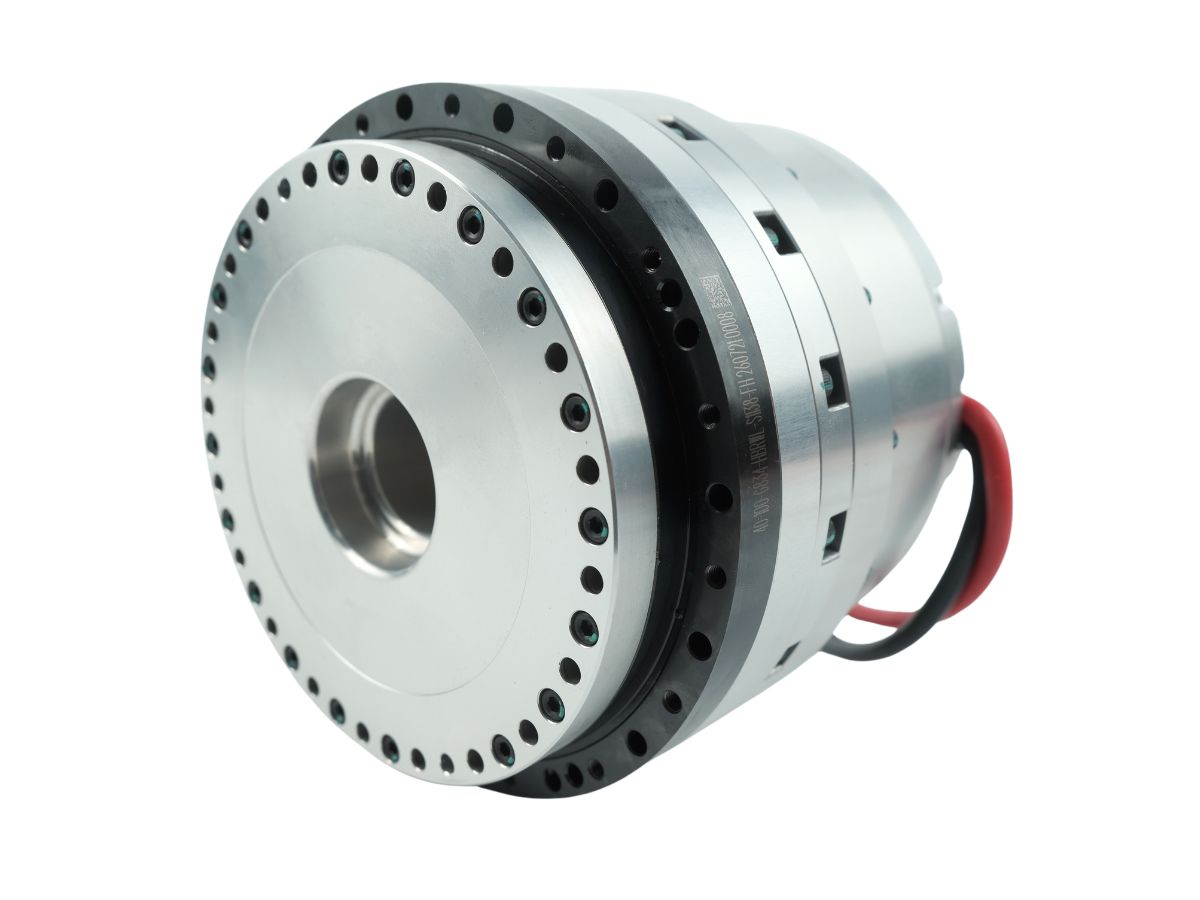
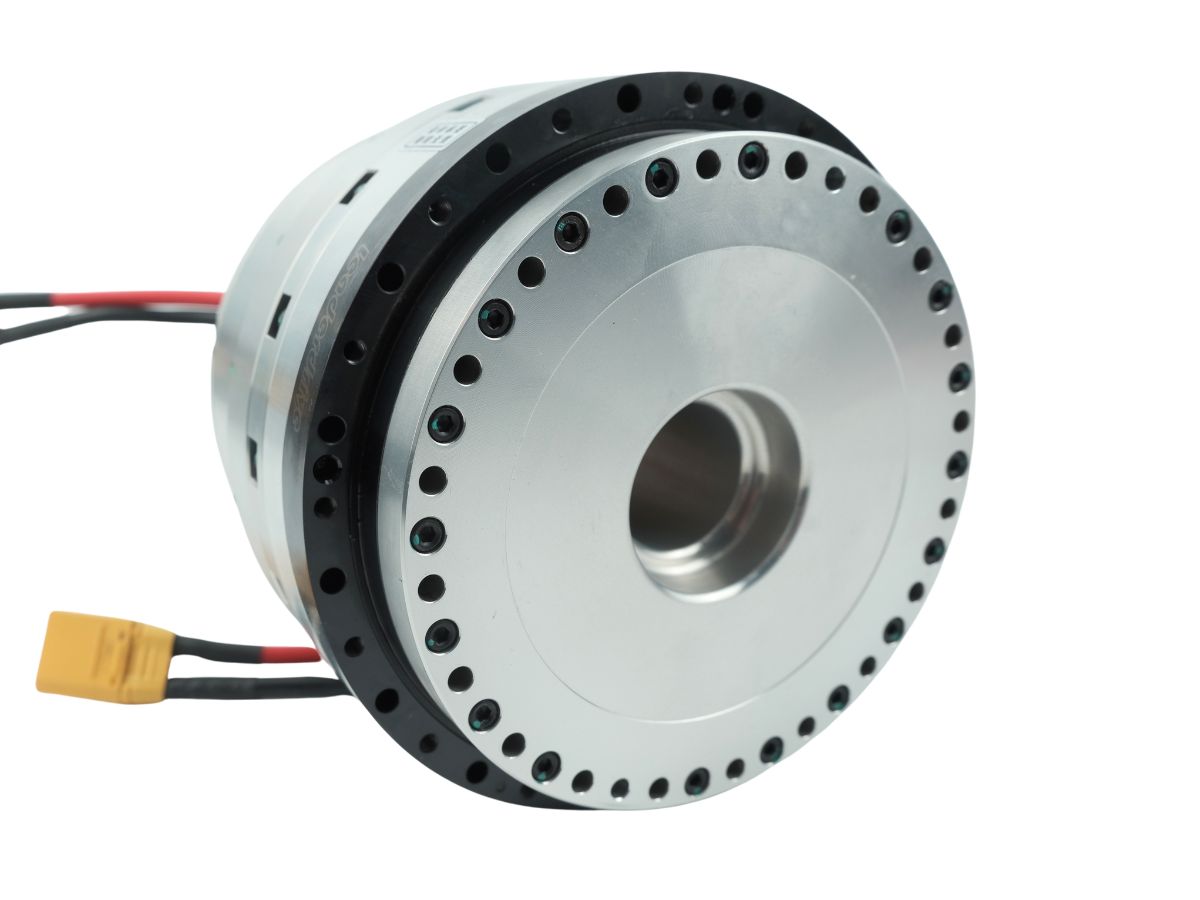
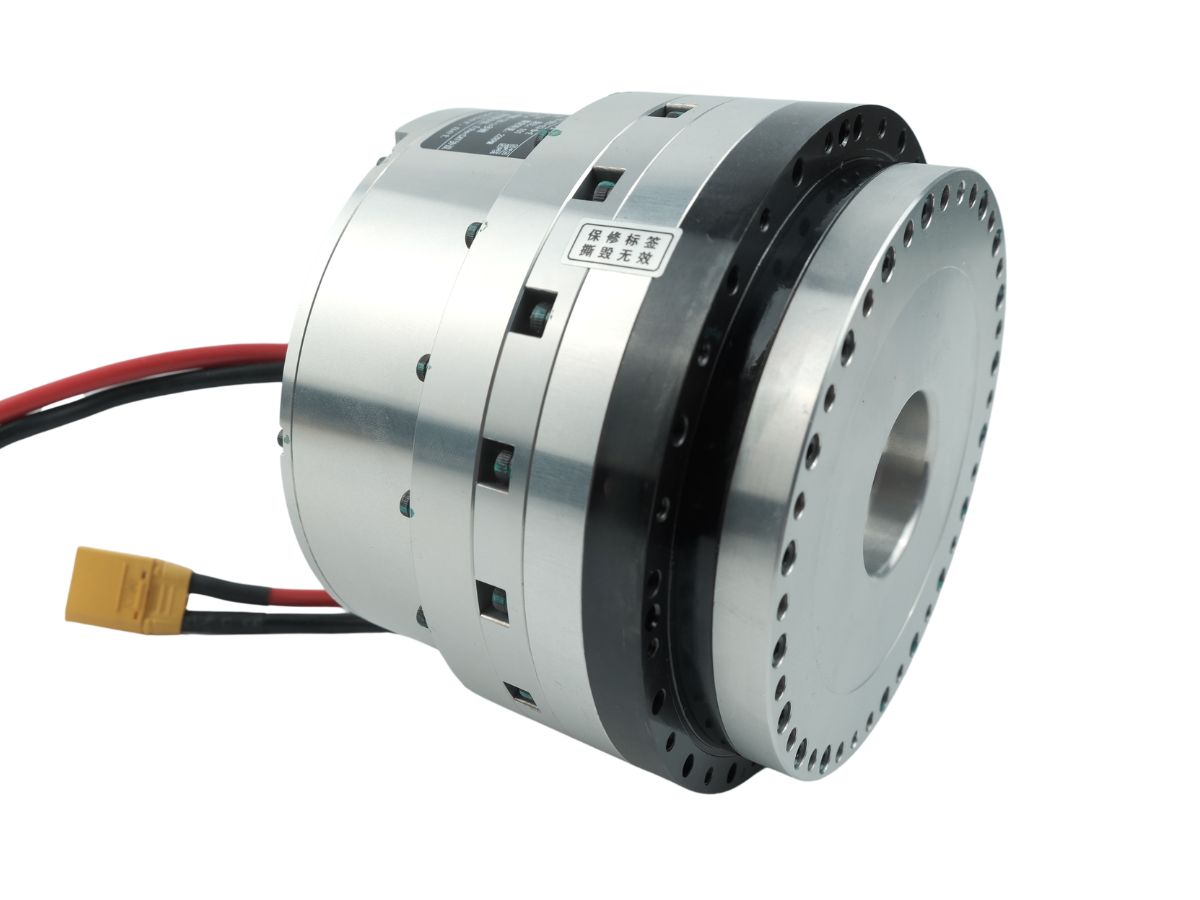
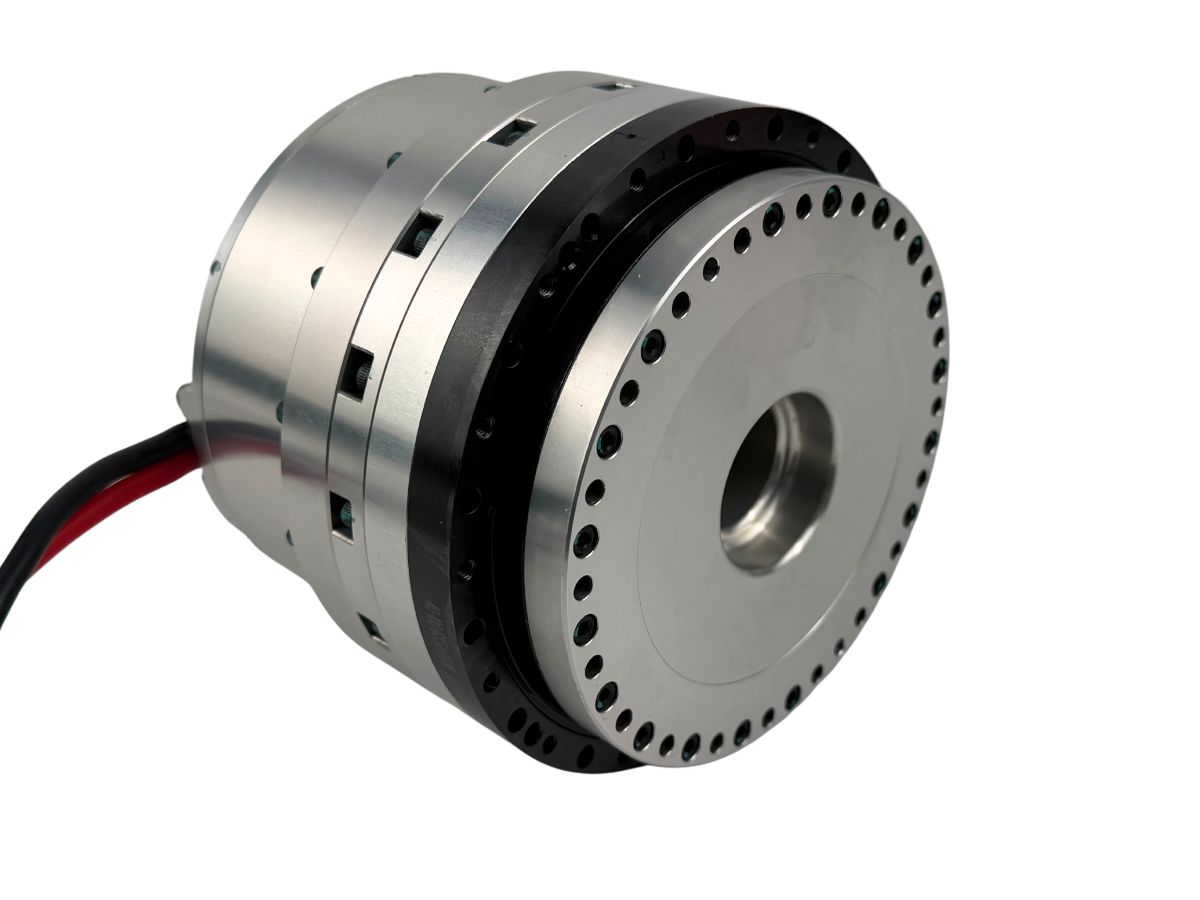
HAU harmoniska ledaktuator är särskilt lämpad för humanoida robotar med hög precision, specialrobotar och robotarmar. Genom att kombinera hög positioneringsnoggrannhet, överbelastningsprestanda av industriklass och en stor håldiameter är HAU utformad för att hjälpa robotar att uppnå stabila och exakta rörelser i krävande applikationer.
Funktioner
Hög positioneringsnoggrannhet
HONPINE HAU harmoniska ledaktuator uppnår en positioneringsnoggrannhet på mindre än 15 arcsec och en repeterbarhet på mindre än 1.5 arcsec, vilket ger exakt rörelsekontroll för robotleder som kräver konsekvent positioneringsprestanda.
Jämfört med många liknande harmoniska ledaktuatorer på marknaden erbjuder HAU en hög positioneringsnoggrannhet samtidigt som den bibehåller den mekaniska hållfasthet som krävs för praktiska robotapplikationer.
För projekt med mer krävande noggrannhetskrav kan HONPINE även tillhandahålla kundanpassade lösningar med harmoniska ledaktuatorer med en positioneringsnoggrannhet under 15 arcsec enligt applikationens specifika krav.
Överbelastningsprestanda i industriell klass
HONPINE HAU harmoniska ledaktuator är utformad för krävande industriella tillämpningar, med tillräcklig mekanisk kapacitet och effektreserv för att ge tillförlitlig prestanda under varierande belastningar och dynamiska driftsförhållanden.
Dess breda arbetsområde för toppmoment och varvtal gör att aktuatorn kan bibehålla en mer kapabel dynamisk respons vid olika rörelsehastigheter. HAU14 kan till exempel leverera ett toppmoment på 35 N·m inom ett varvtalsområde på 0–4,000 rpm.
Ett bredare användbart moment-varvtalsområde ger den harmoniska ledaktuatorn större flexibilitet när roboten arbetar med olika rörelseprofiler. I stället för att vara optimerad endast för ett snävt arbetsområde är HAU utformad för att ge en stabilare och mer responsiv effektutgång under ett bredare spektrum av arbetsförhållanden.
Stor hålkonstruktion för enklare kabeldragning
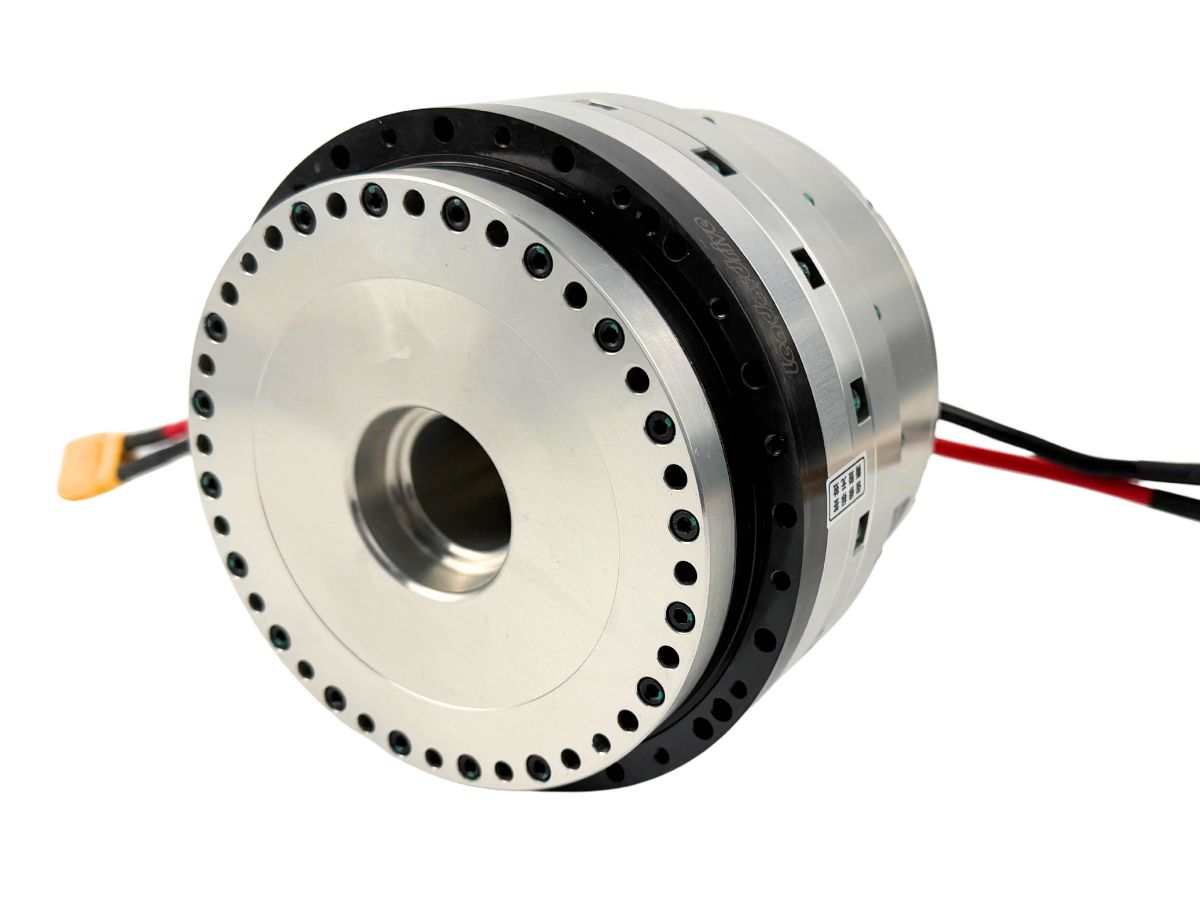
En annan viktig fördel med HONPINE HAU harmoniska ledaktuator är dess stora hålkonstruktion. Håldiametern varierar från 16.8 mm till 28 mm, vilket är större än hos många jämförbara harmoniska ledaktuatorer.
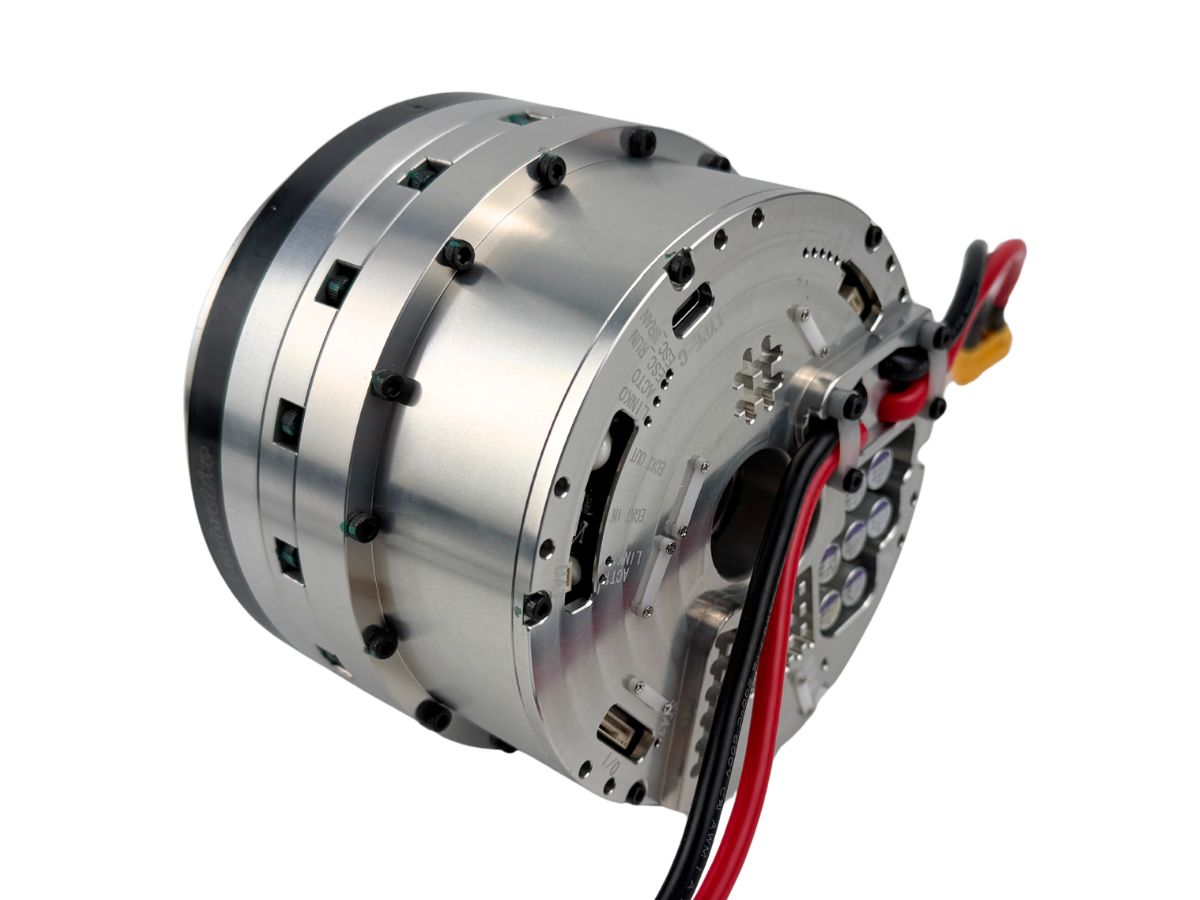
Den större ihåliga passagen ger extra utrymme för att dra strömkablar, signalledningar, kommunikationskablar och annan kabeldragning genom robotleden. Detta kan förenkla kabelhanteringen och bidra till att minska störningar på den mekaniska strukturen, särskilt i humanoida robotar och robotarmar med kompakta ledlayouter.
För robotsystem där intern kabeldragning och kompakt mekanisk integration är viktiga ger HAU:s stora hålkonstruktion större flexibilitet vid utformningen av leder och robotar.
Specifikation
Blad 1




