Matchningsguide för NEMA 17 och NEMA 23 med harmoniska drivsystem: kombinera stegmotorer med harmoniska växlar
En NEMA 17-stegmotor monterad med bultar på en harmonisk reduceraremed utväxlingen 100:1 är en av de vanligaste kombinationerna inom skrivbordsrobotik, laboratorieautomation och roterande indexering. Det är också en av de kombinationer som oftast väljs fel – eftersom de kontroller som avgör om den fungerar inte är de som människor brukar göra först.
Här är den korta versionen:
1. Kombinationen är populär eftersom de två enheterna kompletterar varandras svagheter. En stegmotor ger billig och enkel positionering med öppen styrslinga; en harmonisk drivning omvandlar detta till högt vridmoment, upplösning på bågsekundnivå och nästan inget glapp.
2. Åtta parametrar måste matchas, men tre avgör resultatet: monteringsgränssnittet, startmomentet utan belastning på ingångssidan och överlastgränserna. Startmomentet utan belastning på ingångssidan är det som oftast förbises – det är därför en liten stegmotor inte kan vrida en stor harmonisk ram, och det har inget med utväxlingsförhållandet att göra.
3. Den verkliga svagheten är tyst feluppkomst. En stegmotor med öppen styrslinga tappar steg utan att rapportera något fel, och enharmonisk drivning som överskrider sitt tillåtna moment vid momentan belastning kuggar över och skadar tandytorna permanent. Tillsammans innebär detta att ett fel kan uppstå helt utan signal. Den tekniska principen är därför: slut styrslingan eller lämna tillräcklig säkerhetsmarginal.
Varför kombineras stegmotorer och harmoniska drivningar så ofta?
Tre svagheter som en harmonisk drivning eliminerar
Tre kommersiella skäl till att OEM-företag fortsätter att välja denna kombination
Bästa kostnadsstruktur. En stegmotor plus en puls/riktningsdrivenhet kostar betydligt mindre än en servomotor, pulsgivare och servodrivning. Den harmoniska drivningen är den enskilt största kostnadsposten, men totalkostnaden är fortfarande betydligt lägre än för en servo- och harmonisk drivningslösning. När precisionskraven är höga och kraven på dynamisk prestanda låga är detta den mest prisvärda kombinationen som finns.
Ingen inställning. Puls-/riktningsgränssnittet kräver ingen PID-inställning och ingen kabeldragning för pulsgivare. För OEM-utrustning, laboratorieinstrument och produkter i små volymer minskar både utvecklingstiden och kompetenströskeln avsevärt.
Mogen försörjning utan leverantörslåsning. NEMA-ramstorlekar är en global standardvara med flera leverantörer och enkel utbytbarhet, och harmoniska drivningar är också standardprodukter. Denna kombination har de lägsta hindren för att byta leverantör och för vidareutveckling.
Vad ”NEMA” egentligen betyder vid monteringsgränssnittet
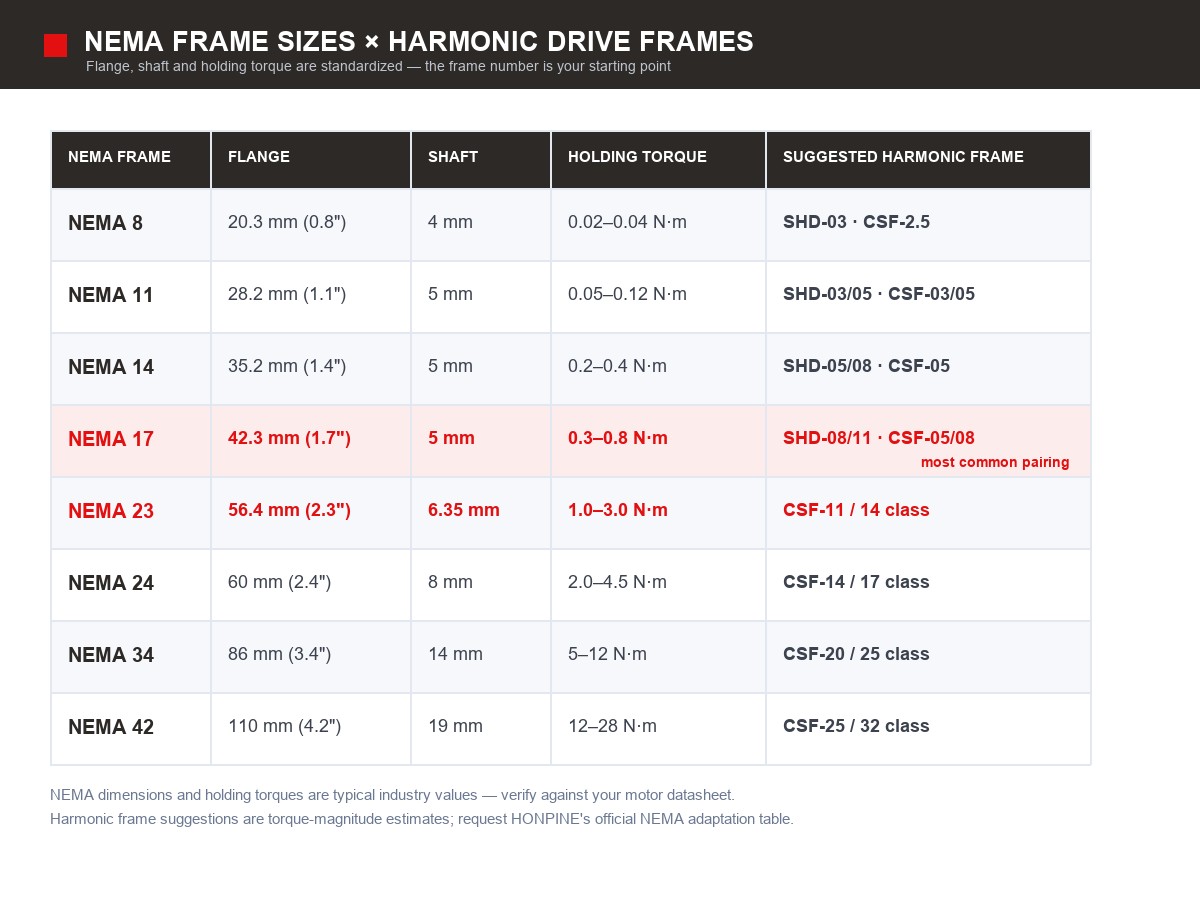
NEMA står för National Electrical Manufacturers Association. Inom rörelsestyrning avser en ”NEMA-motor” nästan alltid en stegmotor som följer en NEMA-ramstorlek: ramnumret anger flänsbredden i tum. Eftersom flänsmått, avstånd mellan monteringshål och axeldiameter är standardiserade kan motorer från olika tillverkare bytas ut mot varandra – och därför är ramstorleken, inte varumärket, utgångspunkten vid matchning.
NEMA-ramstorlekar och harmoniska ramar som passar
NEMA-mått och hållmoment är typiska branschvärden och varierar mellan tillverkare – utforma alltid efter databladet för den specifika motor som används. Förslagen på harmoniska ramar ovan bygger på momentnivåer och är analytiska uppskattningar; HONPINE tillhandahåller den officiella anpassningstabellen per ram på begäran.
Fläns, axel och ingångstyp: varför direktmotoringång är viktig
Gränssnittet består av tre delmoment. Om detta steg blir fel spelar inget av de senare beräkningarna någon roll:
1. Fläns. NEMA-ramnumret bestämmer flänsstorlek, avstånd mellan monteringshål och centreringsdiameter.
2. Ingångstyp. Harmoniska reducerare finns med axelingång och direktmotoringång. Direktmotoringång (ihålig ingående axel plus klämring) ger den kortaste axiella konstruktionen och kräver ingen koppling; axelingång kräver en separat koppling.
3. Axelpassning. Motorns axeldiameter i förhållande till toleransen för den harmoniska ingångens hål (vanligen h7/H7), samt kil- eller klämmetod.
I HONPINE:s artikelnumrering för mini-harmoniska reducerare identifierar in-/utgångskoden detta direkt. I en modell som CSF-05-XXX-2XH-A betyder 2XH direkt motoranslutning och 1U axelingång; utgångsläget A betyder fläns, medan B / C / D / E / U anger axelutgång eller andra utgångsformer. Vid matchning med en NEMA-motor väljer du först ingångsalternativet 2XH – det eliminerar både kopplingen och adapterflänsen.
De åtta matchningskontrollerna, i ordning
1. Gränssnittskompatibilitet
Börja med detta. Flänsstorlek, monteringshålens mönster, ingångstyp, axelpassning och klämmetod – kontrollera alla fem mot den faktiska motorskissen.
2. Val av utväxling: begränsas från två håll
Utväxlingsförhållandet begränsas samtidigt i två riktningar:
Utgående varvtal: erforderlig utväxling ≥ motorns driftvarvtal ÷ önskat utgående varvtal
Utgående vridmoment: erforderlig utväxling ≥ erforderligt utgående vridmoment ÷ (motorns vridmoment vid önskat varvtal × verkningsgrad)
Standardsteg för harmonisk utväxling: 30 / 50 / 80 / 100 / 120 / 160. Välj det större av de två resultaten och avrunda uppåt till nästa standardsteg. Observera verkningsgraden: koppmodell (CSF) ligger på ungefär 70–85 %, hattmodell (SHD) något lägre, och verkningsgraden sjunker när utväxlingen ökar – räkna aldrig med 100 %.
3. Kontroll av utgående vridmoment i fyra nivåer
En harmonisk reducerare har inte en enda momentgräns, utan fyra, och alla fyra gäller.
Observera även de interna proportionerna: i miniserien är momentant maxmoment ÷ märkmoment cirka 2,2–3,1×, och start-/stopp-toppen ÷ märkmoment cirka 1,9–2,2×. Använd inte den generella branschregeln ”tillåt 3–5× för toppar” – använd värdena i databladet för den specifika modellen.
4. Startmoment utan belastning på ingångssidan (kontrollen som oftast missas)
Det som motoraxeln måste övervinna är det startmoment utan belastning (släpmoment) som finns vid den harmoniska reducerarens ingång. Värdet anges vid ingången och jämförs därför direkt med motorns vridmoment – det multipliceras inte med utväxlingsförhållandet.
Därför är det avgörande: ju större den harmoniska ramen är, desto större blir startmomentet utan belastning på ingångssidan. När det närmar sig eller överstiger tillgängligt motormoment kan motorn antingen inte vrida reduceraren eller överhettas kraftigt – helt oberoende av utväxlingen och det utgående momentet. Detta är den verkliga orsaken till att en liten stegmotor bara kan driva en liten harmonisk ram, och det ligger bakom många felaktiga val.
Versioner med nollglapp (förspända) har 2–4 gånger högre släpmoment än standardversioner. Om du vill ha nästan noll glapp måste du räkna med extra motormoment.
En definition måste klargöras: offentligt tillgängligt material innehåller två motstridiga konventioner för denna parameter – den ena jämför släpmomentet direkt som ett värde på ingångssidan, den andra multiplicerar det med utväxlingsförhållandet före jämförelsen. Slutsatserna kan skilja sig med en storleksordning. Detta måste klargöras före användning: följ tillverkarens definition i databladet (mätpunkt: ingångs- eller utgångssida) och använd inte någon andrahandsformel.
5. Motorns arbetspunkt: använd varvtals–momentkurvan, inte hållmomentet
Hållmoment är ett statiskt värde; vid val ska momentet vid önskat varvtal, avläst från varvtals–momentkurvan, användas. Vanlig teknisk praxis:
Kontinuerlig arbetspunkt ≤ 70 % av tillgängligt moment vid det varvtalet
Transient toppunkt ≤ 85 % av tillgängligt moment vid det varvtalet
En kontraintuitiv varning: en motor med lång motorhuslängd och liten ram (till exempel en 60 mm lång NEMA 17) kan uppnå ett hållmoment på 0,8 N·m, men högre rotortröghet och induktans innebär att dess moment vid 400 rpm kan vara tydligt lägre än hos en NEMA 23 med standardlängd. Du sparar flänsutrymme men förlorar dynamisk prestanda.
6. Reflekterad tröghet och undvikande av resonans
Lasttrögheten reflekterad till motoraxeln är J_reflected = J_load ÷ i², där i är utväxlingsförhållandet. System med stegmotor och öppen styrslinga kräver sällan strikt tröghetsmatchning, men resonans måste undvikas: en stegmotor med hög mikrostegning och stor utväxling kan placera systemets egenfrekvens inom drivfrekvensområdet, vilket visar sig som missade steg och hörbart vinande. Åtgärder: undvik resonansområdet, lägg till dämpning eller en tröghetsskiva, eller byt till en stegmotor med sluten styrslinga.
7. Upplösning och repeterbarhet måste beräknas separat
Upplösning (teoretisk) = stegvinkel ÷ utväxling ÷ mikrostegsinställning
Repeterbarhet (det du kan utlova) = glapp + stegmotorns eget positioneringsfel + hysteres, sammanräknat
Upplösning är inte noggrannhet. Även vid mycket höga mikrostegsinställningar ligger det faktiska positioneringsfelet hos en stegmotor med öppen styrslinga fortfarande kring ±5 % av ett helt steg, begränsat av variationer i kuggningsmoment och magnetisk olinjäritet.
8. Livslängd och värme
Flexsplinens utmattningslivslängd sätter den totala livslängdsgränsen för en harmonisk reducerare och beror på belastningsspektrumet. En kortvarig överbelastning kan orsaka utmattningssprickor vid tandroten och leda till haveri inom några hundra timmar.
Överskrid inte våggeneratorlagrets tillåtna ingångsvarvtal. För miniserien gäller: SHD-03/05 tillåter 10 000 rpm och SHD-08/11 tillåter 8 500 rpm – det tillåtna genomsnittliga varvtalet är ännu lägre, 3 500–6 500 rpm.
Fett är den näst vanligaste orsaken till fel. Värme från kontinuerlig drift av stegmotorn leds genom flänsen och förkortar fettets livslängd avsevärt.
En stegmotor som körs med full ström kan få en temperaturökning på 80 K, och termiska fel uppträder vanligtvis först efter 20–40 minuters drift – de märks inte vid ett kort bänkprov.
Beräkningsexempel: NEMA 17 med en harmonisk drivning på 100:1
En motor med 200 steg per varv (stegvinkel 1,8°) driver en harmonisk reducerare med utväxlingen 100:1:
Den viktiga slutsatsen av den här tabellen är att det är lätt att uppfylla kravet på upplösning; det är repeterbarheten som avgör resultatet. När den teoretiska upplösningen redan har nått 4 bågsekunder medan reducerarens glapp är 20 bågsekunder ger en högre mikrostegsinställning ingen verklig förbättring. Pengarna bör läggas på glappklassen, inte på en högre mikrostegsinställning.
Den verkliga svagheten: tyst feluppkomst
Två feltillstånd som inte rapporteras
1. Förlorade steg med öppen styrslinga. Vid överbelastning, för kraftig acceleration eller resonans tappar stegmotorn steg – positionsinformationen försvinner helt utan återkoppling, medan systemet fortfarande tror att det befinner sig på rätt position.
2. Överkuggning i den harmoniska drivningen. När det utgående momentet överskrider det momentana tillåtna värdet kuggar flexsplinen över och skadar tandytan permanent. Därefter visar sig felet som onormalt ljud och försämrad noggrannhet.
När dessa fel staplas på varandra uppstår ett fel helt utan signal, och det upptäcks oftast först när en produkt eller ett arbetsstycke har kasserats.
Tre tekniska principer
Använd en stegmotor med sluten styrslinga (med pulsgivare). Detta är det mest direkta sättet att eliminera tyst feluppkomst, och merkostnaden är mycket mindre än kostnaden för ett enda batchhaveri.
Behåll en mekanisk säkerhetsfaktor på ≥1.5–2 mot det maximala stötmomentet, jämfört med det momentana maximalt tillåtna momentet.
Beräkna värsta tänkbara fall noggrant – inklusive accelerationsmoment, externa laster, excentrisk belastning och monteringsspänningar, inte bara stationärt tillstånd.
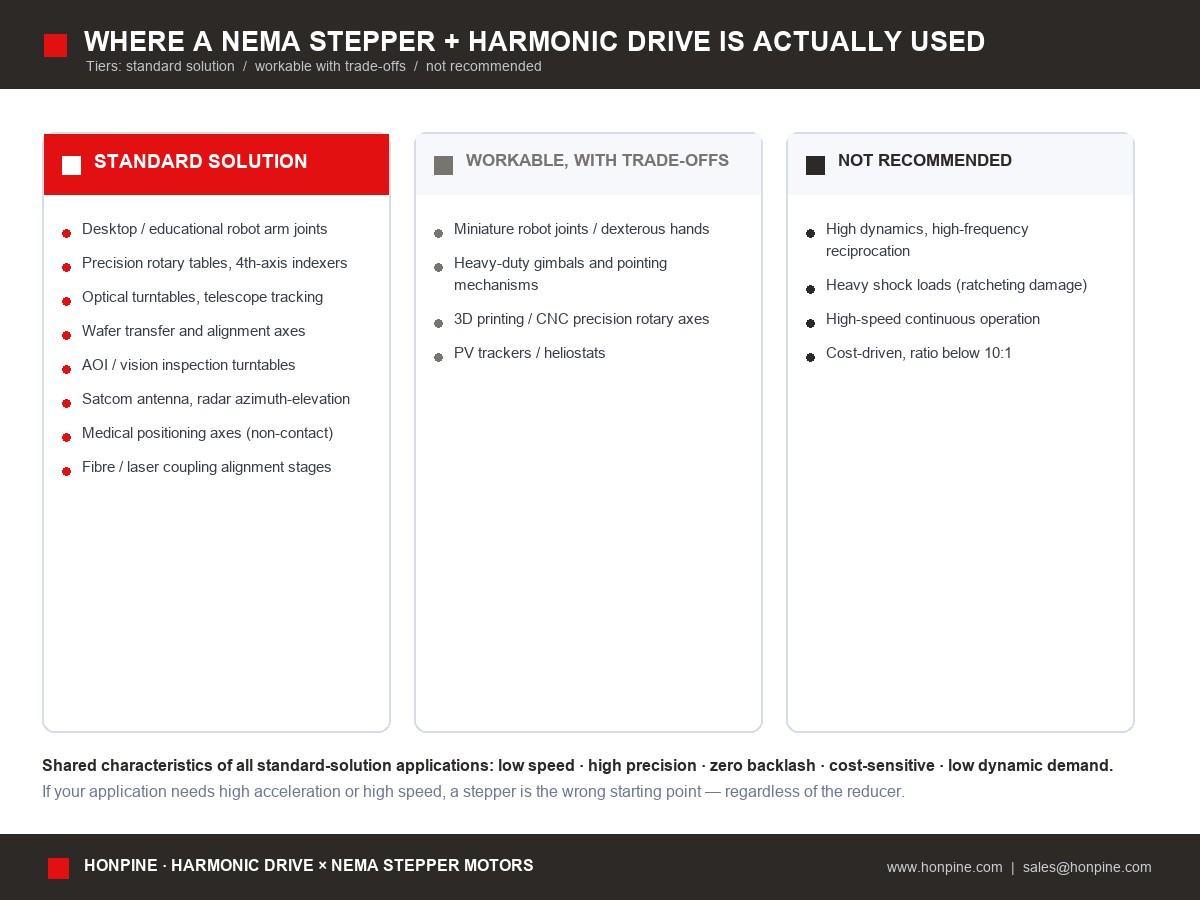
Var denna kombination faktiskt används
HONPINE mini-harmoniska reducerare för NEMA-motorer
HONPINE:s mini-harmoniska reducerare finns i två utföranden:SHD = hattmodell och CSF = koppmodell. Båda har en specificerad glappnivå på 20 bågsekunder, vilket i sig är bättre än hos de flesta harmoniska drivningar i ”standard industriklass” (3–6 bågminuter). Kärnfördelen vid kombination med NEMA-motorer är att glappet inte blir hela maskinens begränsande faktor för noggrannheten.
Specifikationer för SHD och CSF
Märkmoment vid 2 000 rpm ingångsvarvtal, i N·m. Värdena visas i kolumnerna för utväxlingarna 30 / 50 / 80–100–120.
Ingångs- och utgångskoder
Tre punkter att bekräfta före offert
Om en NEMA-adapterfläns är ett standardtillbehör. Ingången 2XH tar emot motoraxeln direkt, men bekräfta om motorsidan av flänsen levereras med en standardadapter för NEMA-ram – är den ett tillbehör eller en specialanpassad artikel?
Den officiellt rekommenderade NEMA-ramen för varje harmonisk ram. Matchningstabellen ovan är uppskattad utifrån momentnivåer; HONPINE kan tillhandahålla den officiella anpassningstabellen per ram.
Startmomentet utan belastning på ingångssidan (släpmomentet) för varje modell och definitionen av hur det mäts. Detta är den parameter som kontrolleras i punkt 4 och anges för närvarande inte i katalogen. Kontakta sales@honpine.com för uppmätta värden.
Snabbreferens
Beräkningsmetod (åtta steg): gränssnitt → utväxling → utgående vridmoment i fyra nivåer → startmoment på ingångssidan → motorns arbetspunkt (kurva, inte hållmoment) → tröghet och resonans → upplösning och repeterbarhet separat → livslängd och värme.
Varför kombinationen är vanlig: en harmonisk drivning eliminerar tre svagheter hos stegmotorn (grov stegvinkel, kraftigt minskat moment vid höga varvtal och avsaknad av precisionsöverföring) och flyttar motorns arbetspunkt till det optimala området med lågt varvtal och högt moment. Kommersiellt är den den bästa kombinationen av hög precision, låg kostnad och inget behov av inställning.
Största risken: tyst feluppkomst (förlorade steg utan felrapportering och permanent skada genom överkuggning) → välj en åtgärd och hoppa inte över den: stegmotor med sluten styrslinga eller en säkerhetsfaktor på ≥1.5–2.
Användningsområden: robotleder för skrivbords- och utbildningsrobotar, precisa rundmatningsbord och fjärde axlar, optiska vridbord och teleskopbord, waferöverföring och inriktning, AOI-rundmatningsbord, antenn- och radarföljning, positioneringsaxlar för medicinsk utrustning (utan kontakt) och fiberlaserjustering. Gemensamt är lågt varvtal, hög precision, noll glapp, kostnadskänslighet och låga krav på dynamisk prestanda.
Läs mer eller begär den officiella NEMA-anpassningstabellen: Website: www.honpine.com | E-mail: sales@honpine.com
Källor, konfidensnivåer och friskrivning
Friskrivning
1. HONPINE-parametrarna är hämtade från tillverkarens katalog och motsvarar specifikationsvärden. Katalogen anger inte startmomentet utan belastning på ingångssidan eller en officiell NEMA-anpassningstabell. Förslagen på kombinationer här är därför bedömningar och måste bekräftas skriftligen före användning.
2. NEMA-rammått och hållmoment är typiska branschvärden som varierar mellan tillverkare. Slutlig konstruktion måste baseras på databladet för den aktuella motorn.
3. Artikeln uppmärksammar en konflikt i offentliga definitioner (om släpmomentet ska multipliceras med utväxlingsförhållandet) och tar inte ställning för någon av dem. Parametern avgör direkt slutsatsen vid matchning, så definitionen måste klargöras med tillverkaren före användning.
4. Slutsatser om certifiering, överensstämmelse och säkerhetsnivåer omfattas av officiella tillkännagivanden och fackorganens riktlinjer. Artikeln utgör inte underlag för certifiering.
Publicerad av HONPINE · Serie om matchning av harmoniska drivningar och NEMA-stegmotorer
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
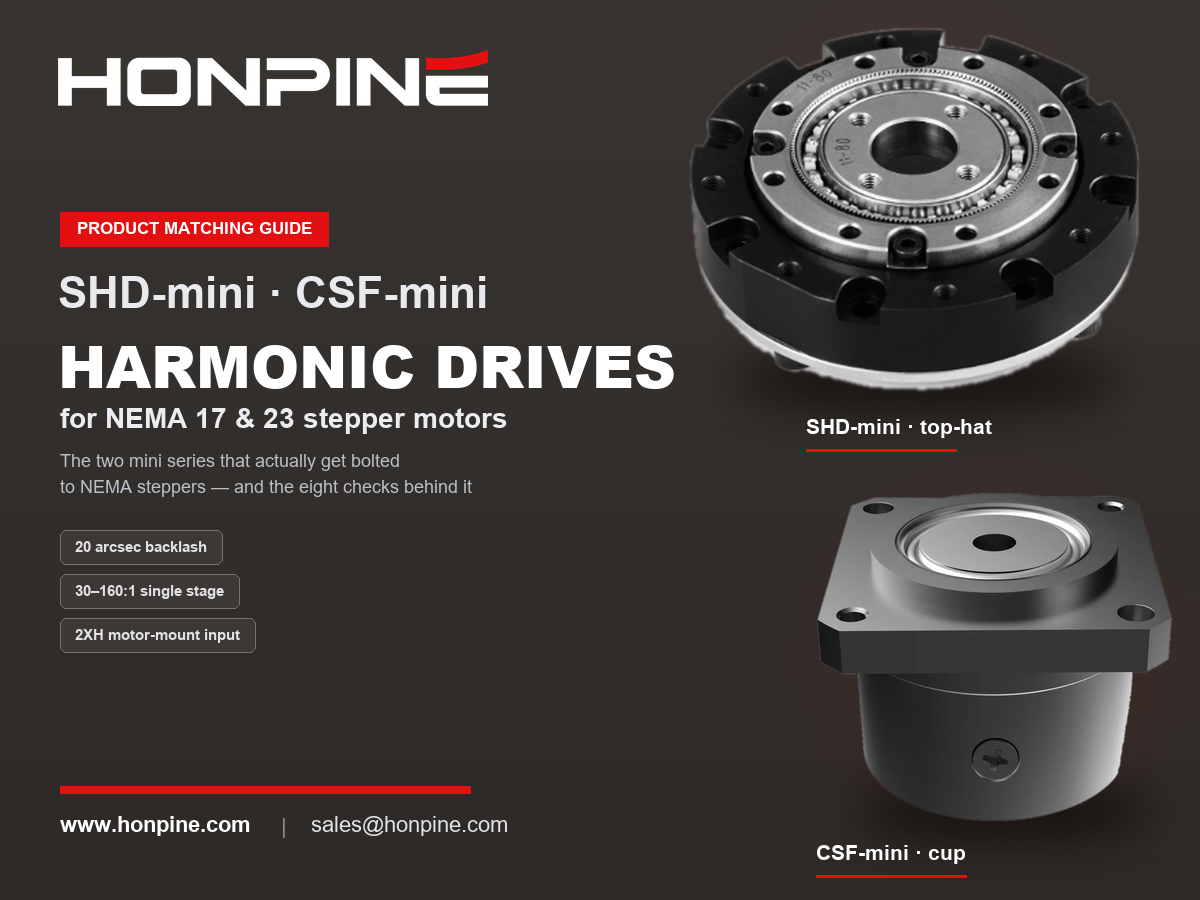
 Matchningsguide för NEMA 17 och NEMA 23 med harmoniska drivsystem: kombinera stegmotorer med harmoniska växlarAtt kombinera en stegmotor med ett harmoniskt drivsystem är ingen budgetmässig kompromiss. En stegmotors svaga punkter – den grova stegvinkeln, det kraftiga vridmomentfallet över cirka 400 rpm och avsaknaden av en precisionsväxel – är precis det som ett harmoniskt drivsystem åtgärdar: det förskjuter driftpunkten till det optimala området med lågt varvtal och högt vridmoment, förfinar en stegvinkel på 1,8° till en upplösning på bågsekunder och ger nästan noll glapp. Den här guiden förklarar vad NEMA-ramstorlekar innebär vid monteringsgränssnittet, vilka harmoniska ramstorlekar som passar NEMA 17 och NEMA 23 samt de åtta kontrollerna som ska utföras i rätt ordning – inklusive det ingående sidans startvridmoment utan belastning, som oftast förbises – och den verkliga svagheten med kombinationen: tyst fel. Guiden innehåller specifikationer för HONPINE SHD och CSF.
 Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för valI litiumbatterifabriker handlar valet av reduktionsväxel till en robotarm inte om att hitta en enda ”bästa” växel – det handlar om att fördela arbetet mellan lederna. RV-reduktionsväxlar används i axel och armbåge (J1–J3), där styvhet, stöttålighet och lång livslängd är viktigast. Harmoniska reduktionsväxlar används i handleden (J4–J6), där nästan glappfri gång, hög vridmomenttäthet och låg vikt avgör positioneringsnoggrannheten. Planetväxlar används för kartesisk transfer med lång slaglängd till lägre kostnad. Litiumbatteriproduktion ställer dessutom tre strängare krav: extrem repeterbarhet (±0.02–0.05 mm), hög arbetsbelastning dygnet runt, 7 dagar i veckan, och nolltolerans för kontaminering med metallpartiklar. Den här guiden förklarar logiken bakom led-för-led-valet, jämför de tre typerna av reduktionsväxlar och visar typiska konfigurationer för varje arbetsstation.
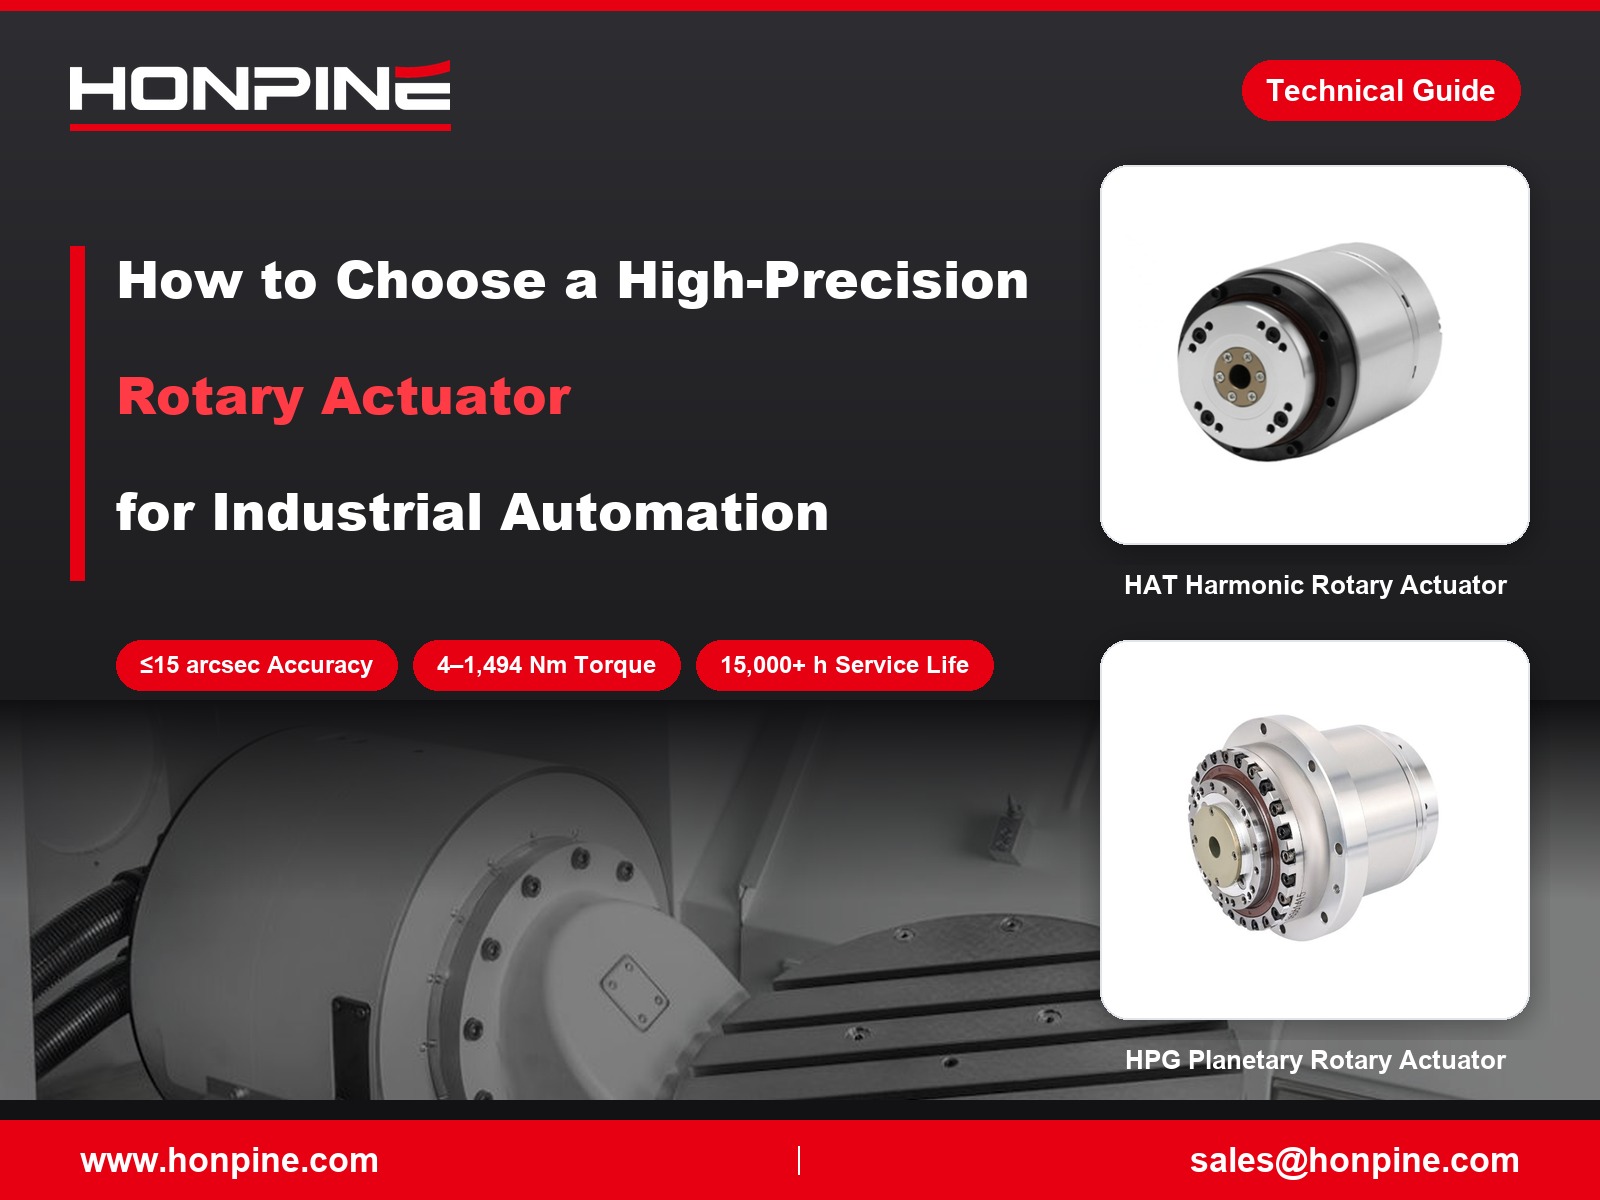
 Hur väljer man högprecisionsroterande ställdon för industriell automation?Högprecisionsroterande ställdon spelar en viktig roll inom industriell automation, där positioneringsnoggrannhet, repeterbarhet, hållbarhet och installationsflexibilitet direkt påverkar utrustningens prestanda. HONPINE erbjuder fyra huvudserier av precisionsroterande ställdon, inklusive de harmoniska roterande ställdonen HAT, HAM och HAS samt de planetväxelbaserade ställdonen HPG med lågt glapp. Med nominella vridmoment från 4 till 1 494 Nm i hela produktsortimentet är dessa lösningar utformade för användning inom halvledartillverkning, 3C-automation, laserbearbetning och CNC-verktygsmaskiner. Läs mer om hur du väljer rätt roterande ställdon utifrån driftsförhållanden, precisionskrav och behov av mekanisk integration.
 Varför passar harmoniska växlar för automationsutrustning med hög precision?Automationsutrustning med hög precision är beroende av jämna rotationsrörelser, tillförlitlig positionering och en kompakt transmissionskonstruktion. Från orientering av doseringshuvuden och vinkelinriktning av komponenter till indexering vid automatiserad inspektion erbjuder harmoniska växlar en praktisk lösning för applikationer som kräver låg glapp och höga utväxlingsförhållanden på begränsat installationsutrymme. Den här artikeln förklarar hur harmoniska växlar bidrar till repeterbara rörelser, jämför viktiga konstruktionskonfigurationer och beskriver hur man väljer ett lämpligt utväxlingsförhållande och en lämplig växelstruktur utifrån krav på belastning, hastighet, noggrannhet och maskincykeltid.
 Varför är servomotorer och växelreducerare en idealisk kombination?Servomotorer ger snabb och exakt rörelsestyrning, medan växelreducerare anpassar hastighet och vridmoment efter belastningen. Den här guiden förklarar hur servomotorer och växelreducerare samverkar genom vridmomentsmultiplikation, minskning av reflekterat tröghetsmoment och finare teoretisk positionsupplösning. Läs mer om hur tröghetsanpassning, glapp, vridstyvhet och utväxling påverkar prestandan inom robotteknik och industriell automation.
Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Matchningsguide för NEMA 17 och NEMA 23 med harmoniska drivsystem: kombinera stegmotorer med harmoniska växlarAtt kombinera en stegmotor med ett harmoniskt drivsystem är ingen budgetmässig kompromiss. En stegmotors svaga punkter – den grova stegvinkeln, det kraftiga vridmomentfallet över cirka 400 rpm och avsaknaden av en precisionsväxel – är precis det som ett harmoniskt drivsystem åtgärdar: det förskjuter driftpunkten till det optimala området med lågt varvtal och högt vridmoment, förfinar en stegvinkel på 1,8° till en upplösning på bågsekunder och ger nästan noll glapp. Den här guiden förklarar vad NEMA-ramstorlekar innebär vid monteringsgränssnittet, vilka harmoniska ramstorlekar som passar NEMA 17 och NEMA 23 samt de åtta kontrollerna som ska utföras i rätt ordning – inklusive det ingående sidans startvridmoment utan belastning, som oftast förbises – och den verkliga svagheten med kombinationen: tyst fel. Guiden innehåller specifikationer för HONPINE SHD och CSF.
 Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för valI litiumbatterifabriker handlar valet av reduktionsväxel till en robotarm inte om att hitta en enda ”bästa” växel – det handlar om att fördela arbetet mellan lederna. RV-reduktionsväxlar används i axel och armbåge (J1–J3), där styvhet, stöttålighet och lång livslängd är viktigast. Harmoniska reduktionsväxlar används i handleden (J4–J6), där nästan glappfri gång, hög vridmomenttäthet och låg vikt avgör positioneringsnoggrannheten. Planetväxlar används för kartesisk transfer med lång slaglängd till lägre kostnad. Litiumbatteriproduktion ställer dessutom tre strängare krav: extrem repeterbarhet (±0.02–0.05 mm), hög arbetsbelastning dygnet runt, 7 dagar i veckan, och nolltolerans för kontaminering med metallpartiklar. Den här guiden förklarar logiken bakom led-för-led-valet, jämför de tre typerna av reduktionsväxlar och visar typiska konfigurationer för varje arbetsstation.
 Hur väljer man högprecisionsroterande ställdon för industriell automation?Högprecisionsroterande ställdon spelar en viktig roll inom industriell automation, där positioneringsnoggrannhet, repeterbarhet, hållbarhet och installationsflexibilitet direkt påverkar utrustningens prestanda. HONPINE erbjuder fyra huvudserier av precisionsroterande ställdon, inklusive de harmoniska roterande ställdonen HAT, HAM och HAS samt de planetväxelbaserade ställdonen HPG med lågt glapp. Med nominella vridmoment från 4 till 1 494 Nm i hela produktsortimentet är dessa lösningar utformade för användning inom halvledartillverkning, 3C-automation, laserbearbetning och CNC-verktygsmaskiner. Läs mer om hur du väljer rätt roterande ställdon utifrån driftsförhållanden, precisionskrav och behov av mekanisk integration.
 Varför passar harmoniska växlar för automationsutrustning med hög precision?Automationsutrustning med hög precision är beroende av jämna rotationsrörelser, tillförlitlig positionering och en kompakt transmissionskonstruktion. Från orientering av doseringshuvuden och vinkelinriktning av komponenter till indexering vid automatiserad inspektion erbjuder harmoniska växlar en praktisk lösning för applikationer som kräver låg glapp och höga utväxlingsförhållanden på begränsat installationsutrymme. Den här artikeln förklarar hur harmoniska växlar bidrar till repeterbara rörelser, jämför viktiga konstruktionskonfigurationer och beskriver hur man väljer ett lämpligt utväxlingsförhållande och en lämplig växelstruktur utifrån krav på belastning, hastighet, noggrannhet och maskincykeltid.
 Varför är servomotorer och växelreducerare en idealisk kombination?Servomotorer ger snabb och exakt rörelsestyrning, medan växelreducerare anpassar hastighet och vridmoment efter belastningen. Den här guiden förklarar hur servomotorer och växelreducerare samverkar genom vridmomentsmultiplikation, minskning av reflekterat tröghetsmoment och finare teoretisk positionsupplösning. Läs mer om hur tröghetsanpassning, glapp, vridstyvhet och utväxling påverkar prestandan inom robotteknik och industriell automation.
 Hur man väljer och använder robotiska ledmoduler?Hur går man från val av robotiska ledmoduler till styrd rörelse? Med HONPINE:s harmoniska ledmodul HPJM som exempel förklarar teknisk chef Theodore Li de viktigaste stegen för mekanisk installation, elektrisk kabeldragning, konfiguration av CAN och EtherCAT samt driftsättning av styrningen. Läs om vad du bör kontrollera före integrering och hur du går till väga vid konfigureringen så att varje led kan svara korrekt på din styrenhet.
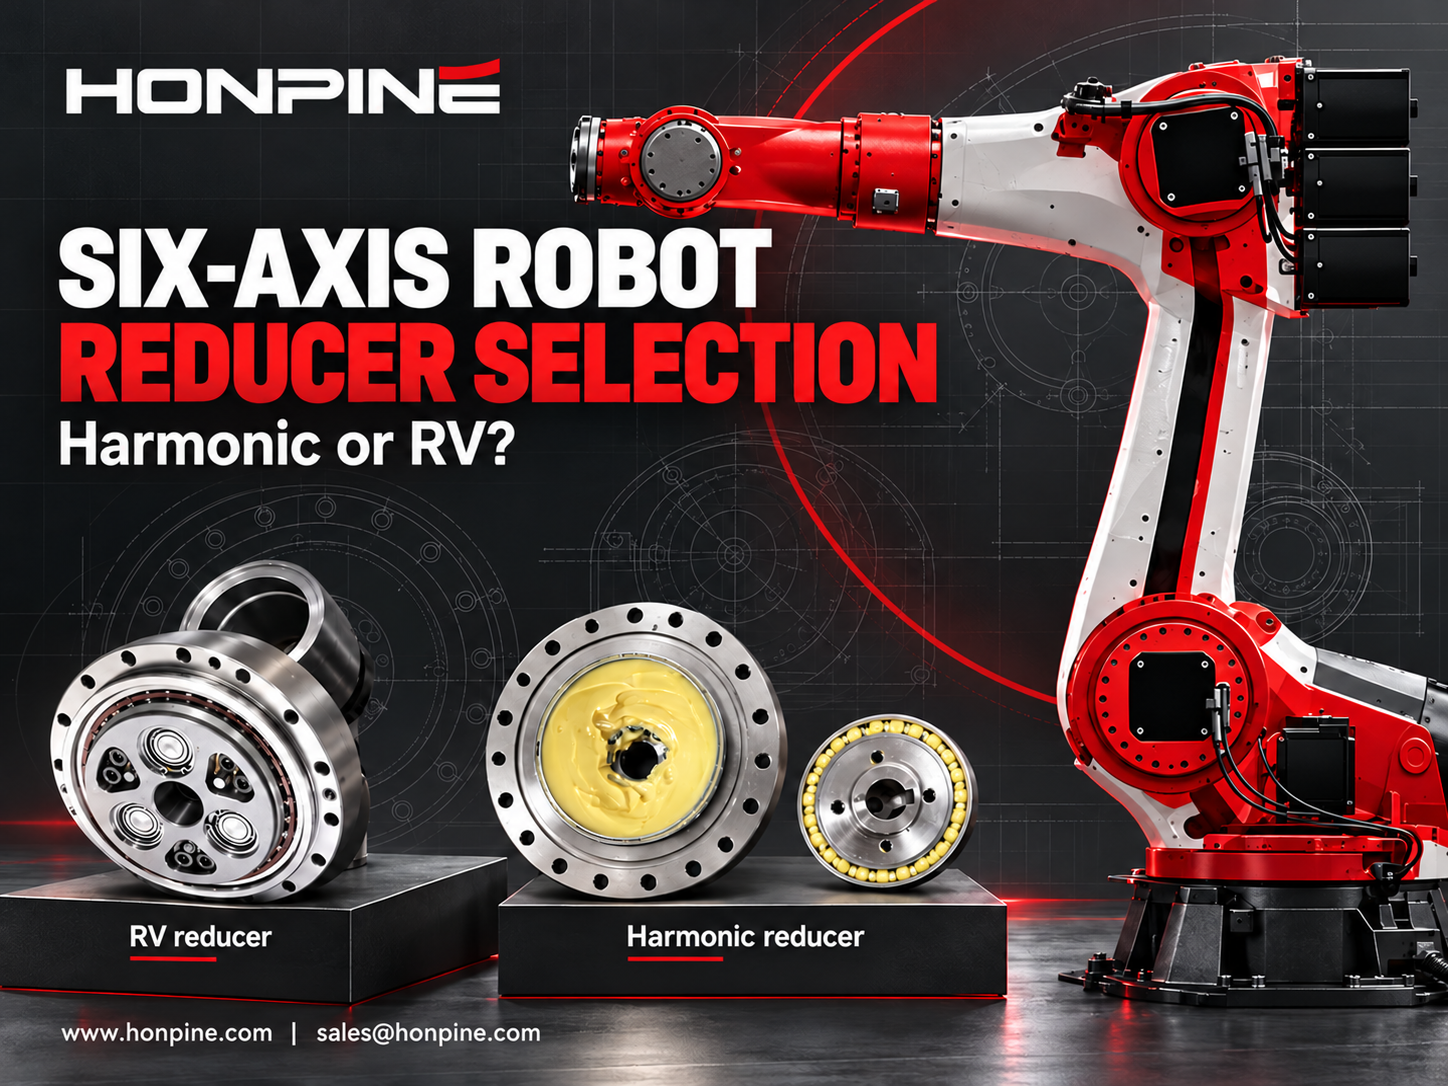
 Så väljer du harmoniska och RV-växlar för varje axel i en sexaxlig robotVad avgör om en robotled i en sexaxlig robot behöver en harmonisk växel eller en RV-växel? Svaret beror på vridmoment, tröghetsmoment, stötlaster, lagerbelastning och tillgängligt installationsutrymme. Den här guiden förklarar hur du utvärderar harmoniska växlar och RV-växlar för basen, axeln, armbågen och handleden, med praktiska kontroller av styvhet, glapp och livslängd. Utgå från kraven för varje axel när du väljer en lämplig växelkonfiguration.
 Topp 7 tillverkare av RV-reduktionsväxlar: Varför dominerar Nabtesco fortfarande?Vad skiljer tillverkare av RV-reduktionsväxlar från andra, och varför är Nabtesco fortfarande ett riktmärke på marknaden? Tillverkning av RV-reduktionsväxlar kräver exakt bearbetning av komponenter, noggrann montering och omfattande teknisk kompetens. Den här artikeln presenterar sju tillverkare av RV-reduktionsväxlar och närliggande transmissionsteknik, undersöker styrkorna bakom Nabtescos position och utforskar HONPINEs utvecklingskapacitet för att hjälpa dig att förstå leverantörslandskapet.
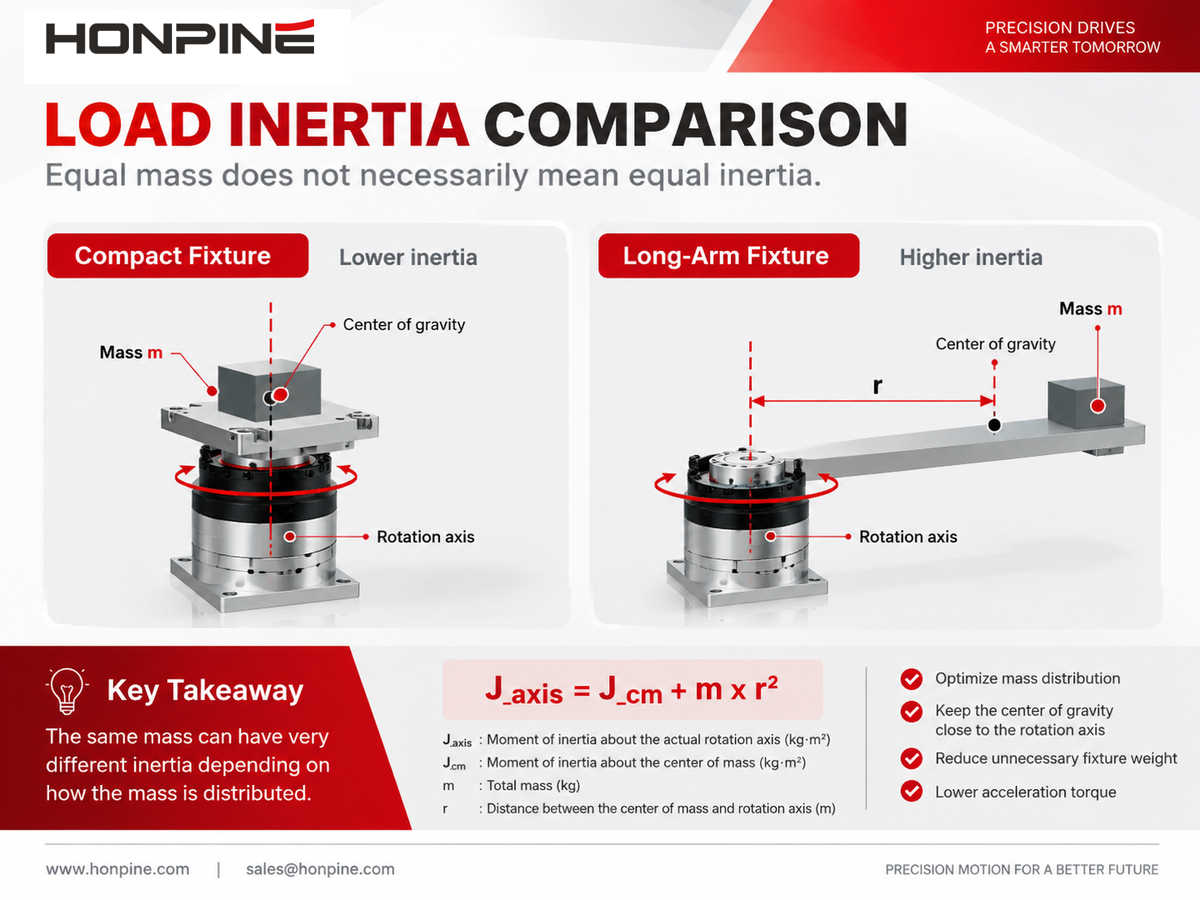
 Hur beräknar man vridmomentet för ett harmoniskt roterande ställdon i en vändmekanism?Hur stort vridmoment behöver ett harmoniskt roterande ställdon för att vända en last på 10 kg 180 grader? Svaret beror på mer än vikten. Tyngdpunktens förskjutning, lastens tröghetsmoment, accelerationen och driftfrekvensen påverkar alla valet av ställdon. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, beräkningsprocessen med ett exempel på vändning kring en horisontell axel och går igenom kontroller av toppvridmoment, kontinuerlig drift, utgående varvtal och lagerbelastningar.