







Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för val
I en litiumbatterifabrik handlar valet av växel för en robotarm inte om att välja en enda ”bästa” växel. Det handlar om att fördela arbetet mellan lederna utifrån vilket vridmoment varje led utsätts för, vilken precision det måste upprätthålla och vilken miljö det arbetar i.
Därför erbjuder vi två produktserier som en gemensam lösning i stället för att tvinga fram ett val:
Axel- och armbågsleder (J1–J3) →RV-växlar: hög styvhet, stöttålighet och stora utväxlingsförhållanden.
Handledsleder (J4–J6) →harmoniska växlar: nästan noll glapp, hög vridmomentsdensitet och låg vikt.
Kartesiska koordinater och portalöverföring → planetväxlar: låg kostnad och lång slaglängd.
Utöver denna generella logik tillkommer två hårda krav i litiumbatteriproduktion: verifiering av toppeffekt och ren smörjning (för att förhindra att metallpartiklar förorenar battericellerna).
Vad gör en växel egentligen inuti en robotled?
Många diskussioner om val av växel hamnar fel eftersom växeln betraktas som en enkel ”vridmomentsförstärkare”. Inuti en led utför den faktiskt fyra uppgifter samtidigt.
En ledväxels fyra uppgifter
1. Varvtalsreducering och vridmomentsökning — den flyttar motorns arbetspunkt till dess högeffektiva område, så att en mindre motor kan leverera ett högre vridmoment.
2. Omvänd överföring av noggrannhet — fel på motorsidan divideras med utväxlingsförhållandet N, men växelns eget glapp och överföringsfel förs vidare till armens ände till 100 % och förstärks sedan längs hela armens längd till ett positionsfel hos ändverktyget.
3. Lastbärande — lastmomentet överförs från motoraxeln till strukturen; motorn skapar bara kraft och styr hastigheten.
4. Styvhet — vridstyvheten avgör direkt den mekaniska resonansfrekvensen, som i sin tur bestämmer servosystemets bandbredd och den uppnåeliga cykeltiden.
Två följder som styr hela valet
Ju närmare en led sitter basen, desto styvare måste den vara. Den utsätts för de största vridmomenten: gravitationsmomentet från hela armen plus nyttolasten samt tröghetsmomenten vid acceleration.
Ju närmare en led sitter ändverktyget, desto lättare måste den vara. Varje extra kilogram vid handleden innebär att alla leder och strukturer uppströms måste förstärkas stegvis — en ”viktspiral”.
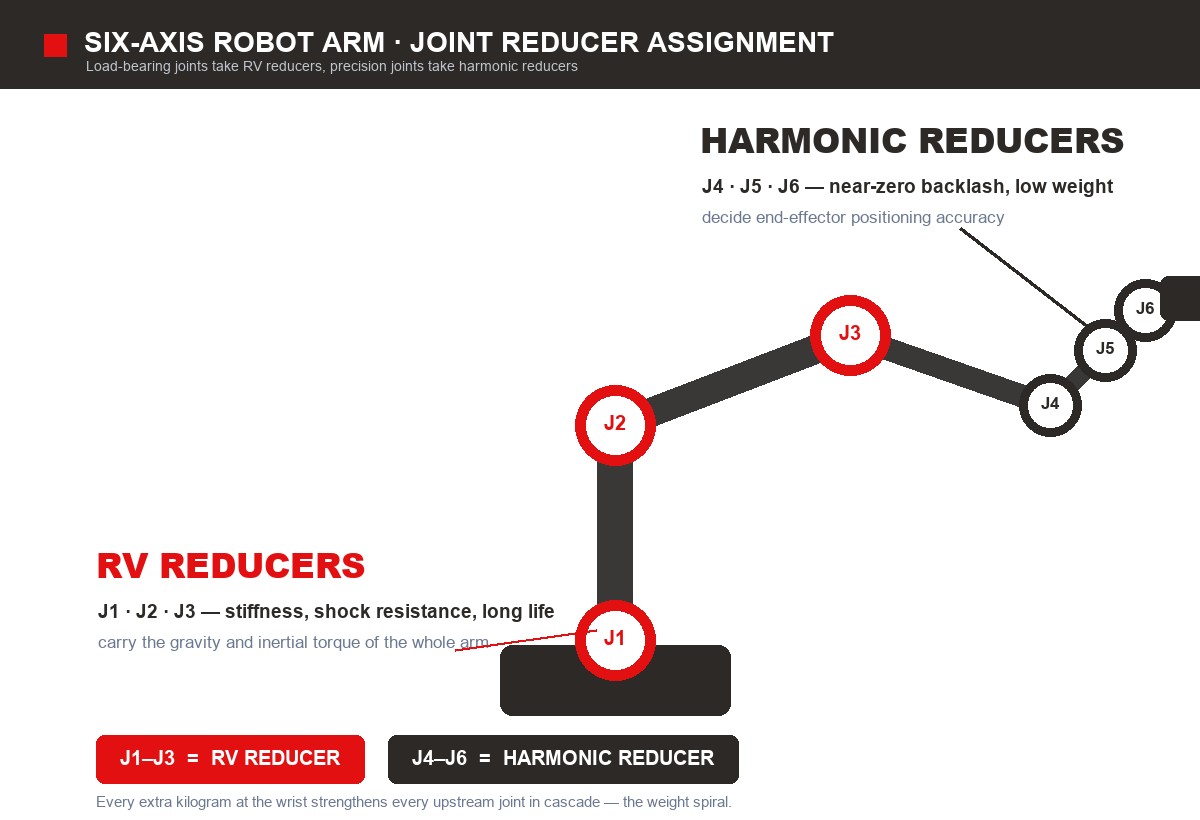
Detta är den tekniska förklaringen till att RV-växlar och harmoniska växlar fördelas rumsligt längs armen — och till att vi utvecklar de två serierna som en matchad helhetslösning.
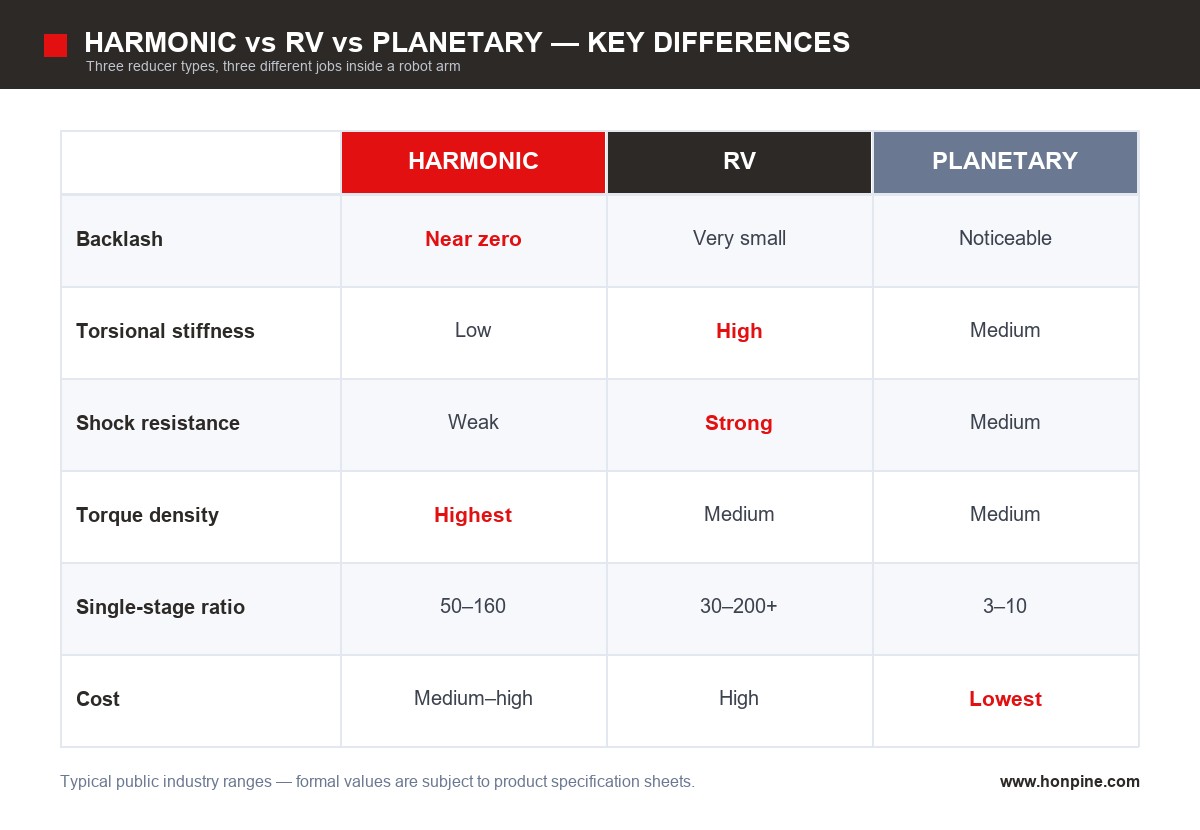
Harmoniska växlar kontra RV-växlar kontra planetväxlar: var går gränsen för arbetsfördelningen?
Tumregel: en harmonisk växel byter styvhet mot precision och låg vikt; en RV-växel byter storlek och kostnad mot styvhet och livslängd.
Litiumbatterilinjer med höga cykeltal innebär frekvent hård acceleration och inbromsning — stora tröghetsmoment och kraftiga stötar vid nödstopp. Lastbärande leder måste prioritera styvhet; endast precisionsleder bör utrustas med harmoniska växlar. Det är inte en preferens, utan mekanik.
Produktserie 1: Harmoniska växlar för precisionsleder (J4–J6, lätta leder, alla leder i kollaborativa robotar)
Lämpliga användningsområden för harmoniska växlar
Handledsleder i sexaxliga robotar (J4–J6)
Alla leder i robotar för hantering av lätta nyttolaster (klassen 5–20 kg)
Alla leder i kollaborativa robotar — låg vikt är i sig en inneboende säkerhetsfunktion som gör kollisionskrafterna lättare att kontrollera
Snabba plock-, sorterings- och skanningsstationer med SCARA- och Deltarobotar
Typiska parameterintervall
När passar de inte?
Lastbärande leder med lång räckvidd och hög tröghet som ofta utsätts för nödstopp: flexsplinen tål stötar dåligt — om verifieringen av toppeffekten inte godkänns ska den inte användas ändå.
Kontinuerlig drift med mycket snäva intervall för smörjmedelsbyte: flexsplinens livslängd måste tas på allvar och beräknas med L10.
Produktserie 2: RV-växlar för lastbärande leder (J1–J3, positionerare, mutterdragare)
Lämpliga användningsområden för RV-växlar
Axel- och armbågsleder i sexaxliga robotar (J1–J3), särskilt modeller för tunga nyttolaster på 30–200 kg
Modulmontering, samlingsskenesvetsning och limning: lång räckvidd och högt cykeltal
Vänd- och positioneringsenheter samt mutterdragningsstationer: främst för att motstå vältmoment
Alla leder som kräver ett stort utväxlingsförhållande och måste absorbera stötar vid nödstopp
Typiska parameterintervall
När passar de inte?
Handledsleder och lätta leder vid ändverktyget: deras storlek och vikt belastar alla leder uppströms, vilket gör lösningen oekonomisk.
Linjär rörelse med lång slaglängd: konstruktionen är inte avsedd för lång slaglängd — en planetväxel med kuggstång och kugghjul är ett bättre val.
Hur samverkar de två serierna i en sexaxlig robotarm?
Ett vanligt misstag förtjänar en särskild kommentar: man bör inte okritiskt överföra slutsatsen för J1/J2 till J3. På modeller för lätta nyttolaster ger en harmonisk växel i större utförande verkliga vikt- och kostnadsbesparingar; på tunga modeller är RV-växel ett krav. Gränsen måste dras med hjälp av vridmomentsberäkningar, inte vana.
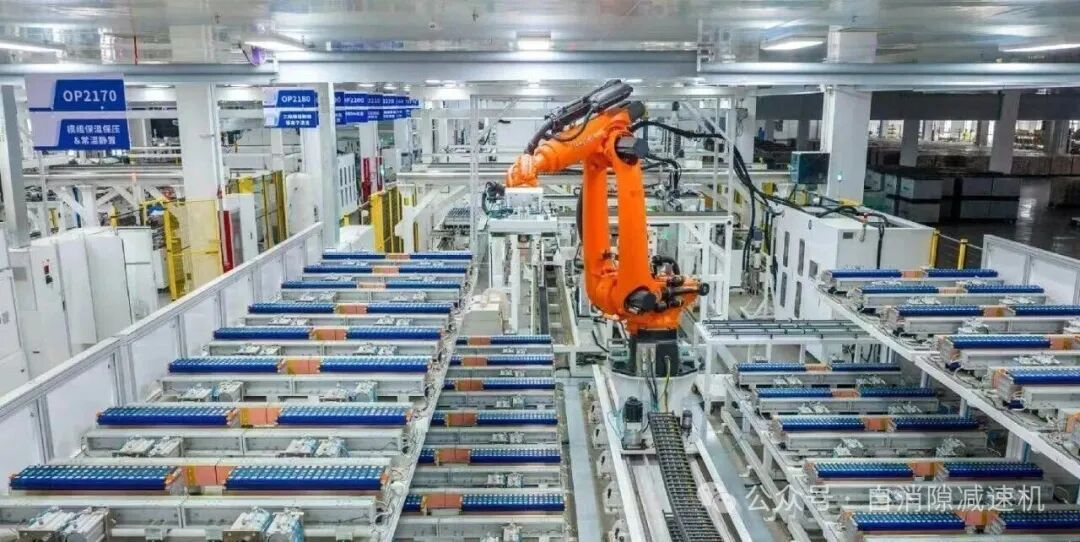
Varför ställer litiumbatteriproduktion högre krav än generell automation?
Samma kombination av RV- och harmoniska växlar som fungerar på en bilsvetslinje kan underkännas vid acceptansprov på en litiumbatterilinje. Skillnaden utgörs av tre ytterligare kontrollpunkter.
Kontrollpunkt 1: Extremt höga precisionskrav
Inriktning av flikar/lock, svetsning av samlingsskenor och lastning från modul till batteripack — repeterbarheten för sexaxliga robotar är vanligtvis ±0.02–0.05 mm. Värdet avgörs av ”glapp + vinkelfel i överföringen, multiplicerat med armlängden”. Ju längre armen är, desto mer förstärks samma glapp vid ändverktyget. Därför måste glappet i handledsleder verifieras separat och får inte enbart avläsas på maskinens märkskylt.
Kontrollpunkt 2: Snabba cykler och hög driftgrad
Sortering och lastning av celler kan nå från tiotals till över hundra delar per minut, med ständig acceleration och retardation. Hög servobandbredd är ett absolut krav — och den maximala bandbredden motsvarar den mekaniska resonansfrekvensen, som bestäms av växelns vridstyvhet. Otillräcklig styvhet visar sig som den typiska restvibrationen ”stannar och skakar sedan”. Dimensionera efter den genomsnittliga tillåtna ingångshastigheten, aldrig efter det momentana toppvärdet.
Kontrollpunkt 3: Nolltolerans för partikelföroreningar
Litiumbatterier är extremt känsliga för metallpartiklar — en enda slitagepartikel kan orsaka en intern kortslutning eller självurladdning. Tre saker måste kontrolleras:
Täthetsklass — håll slitagerester inne i leden.
Fett med låg damm- och ångbildning — PFPE-typer (perfluorpolyeter) är vanliga.
Skillnader mellan zoner — elektrolytfyllnings- och lindningsområden kan kräva torr drift eller specialfetter; fyllnings- och formationszoner kräver dessutom explosionsskydd och antistatiska åtgärder på grund av brandfarliga elektrolytångor.
Lägg till kontinuerlig drift dygnet runt, 7 dagar i veckan, så påverkar växelns livslängd och smörjintervallen direkt planeringen av driftstopp. Harmoniska växlars flexsplines måste verifieras med L10-livslängd — nominellt vridmoment räcker inte.
Rekommenderad växelkonfiguration per station
Dessa intervall för nyttolast är typiska för branschen. Det faktiska valet måste räknas om utifrån stationens verkliga nyttolast, räckvidd och cykeltid.
En urvalsmetod i fem steg: från stationsdata till modellintervall
1. Ta fram en lastmodell för lederna. Beräkna varje leds statiska gravitationsmoment (arm + nyttolast), dynamiska tröghetsmoment och stötmoment vid nödstopp; ta fram data för nominell last och topplast.
2. Välj växeltyp utifrån toppeffekt. Hög toppeffekt, lång räckvidd och frekventa nödstopp → RV. Måttlig toppeffekt men höga precisionskrav → harmonisk växel. Ren linjär rörelse med lång slaglängd → planetväxel.
3. Verifiera vridmoment och vältmoment. Använd en säkerhetsfaktor på 1.5–2 för toppeffekt som grundvärde och 2–3 vid stötbelastning; kontrollera handledsflänsens vältmoment separat, annars kan ett tidigt haveri uppstå.
4. Kontrollera tröghet, hastighet och värme tillsammans. Utväxlingsförhållande, tröghetsförhållande, genomsnittlig tillåten ingångshastighet och temperaturökning måste beräknas gemensamt. Ett för högt tröghetsförhållande orsakar vibrationer och resonans som inte går att åtgärda med inställningar — symtomen är att cykeltiden inte kan kortas och att precisionen inte kan upprätthållas.
5. Lägg till miljökraven. Bekräfta täthetsklass, fettyp (inklusive krav på låg damm- och ångbildning) samt behov av antistatiskt skydd eller explosionsskydd för varje produktionszon; lägg till en L10-livslängdsberäkning för varje harmonisk växels flexspline.
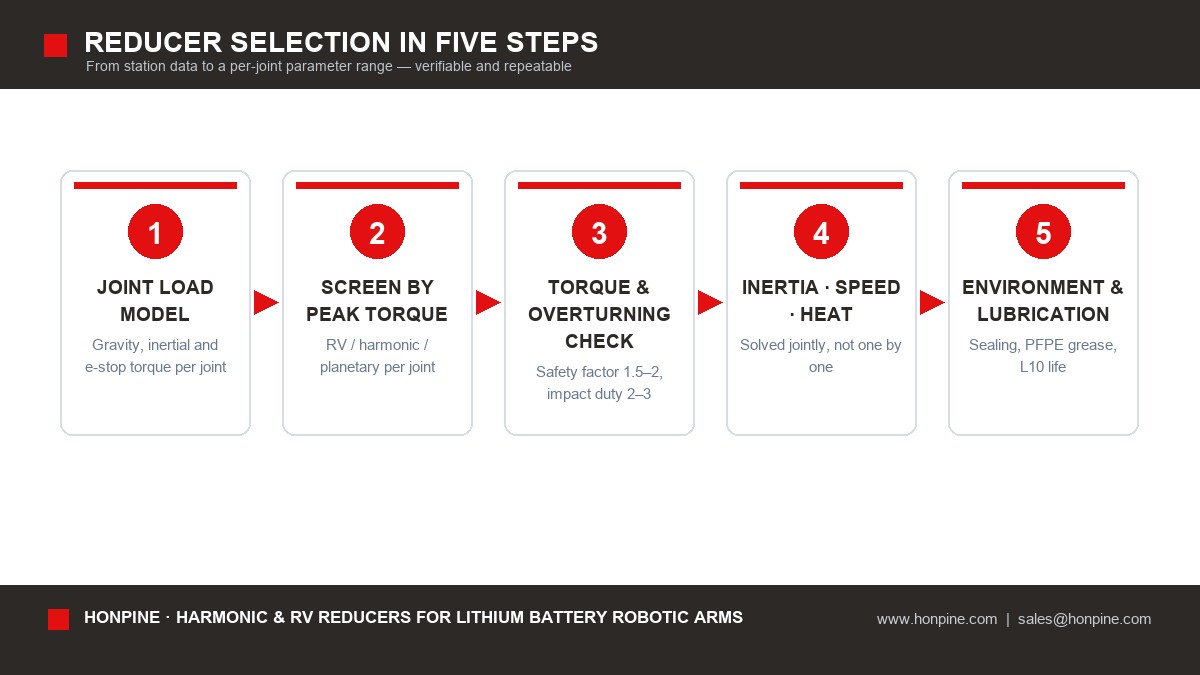
Skicka underlaget från dessa fem steg till oss, så återkommer vi med parameterintervall och modellintervall för varje led — inte en rekommendation av en enda fristående modell.
Fyra fallgropar som leder till förtida haverier
1. Kontrollera bara nominellt vridmoment och bortse från toppbelastningar och vältlaster. Nödstopp på litiumbatterilinjer kan driva upp det momentana vridmomentet till 3–5× det nominella värdet; handledsflänsens vältmoment ignoreras ofta helt. Använd en säkerhetsfaktor för toppeffekt på 1.5–2, och 2–3 vid stötbelastning.
2. Bortse från värme och driftcykel. Frekvent acceleration värmer upp växeln, åldrar fettet och gör att precisionen driver. Dimensionera efter den genomsnittliga tillåtna ingångshastigheten, inte det momentana värdet.
3. Bortse från fettets kompatibilitet med renrum. Ång- och dammbildning förorenar cellerna; fyllnings- och formationszoner har dessutom krav på explosionsskydd och antistatiskt skydd. Detta är den viktigaste skillnaden jämfört med generella fordonslinjer — och där kopierade konfigurationsblad fallerar.
4. Felaktig matchning av tröghet mellan växel och motor. Ett för högt tröghetsförhållande ger vibrationer och resonans som är svåra att justera bort; resultatet blir att cykeltiden inte kan kortas och att precisionen inte kan upprätthållas. Tröghetsmatchningen måste beräknas tillsammans med utväxlingsförhållande, precision och styvhet.
Vanliga frågor från ingenjörer
Hur bör glapp egentligen jämföras?
Bekräfta först definitionen och mätförhållandena (belastningsmetod, mätposition och om hysteres ingår), och jämför sedan värdena. Glappvärden som uppmätts enligt olika definitioner kan inte jämföras direkt — därför kan vissa växlar med ”bättre värden” prestera sämre på produktionsgolvet.
Bör J3 använda en RV-växel eller en harmonisk växel?
Låt vridmomentsberäkningen avgöra gränsen. På modeller för lätta nyttolaster sparar en harmonisk växel i större utförande vikt och kostnad; på tunga modeller med lång räckvidd är RV-växel obligatorisk. Välj inte av gammal vana.
Hur specificerar vi fett för renrumsdrift?
PFPE-fett med låg damm- och ångbildning är det vanliga valet; lindnings- och fyllningsområden kan kräva torr drift eller specialfetter. Bekräfta kvalitet och renhetsklass för varje zon. [Ska bekräftas: HONPINE:s smörjalternativ och kompatibilitetsinformation]
Hur beräknar vi flexsplinens livslängd på ett tillförlitligt sätt?
Utgå aldrig enbart från nominellt vridmoment: beräkna L10-livslängden, ange rekommenderat intervall för fettbyte och inkludera intervallet i planen för driftstopp.
Hur planerar vi underhåll för drift dygnet runt, 7 dagar i veckan?
För in livslängd och smörjintervall direkt i planen för driftstopp och räkna sedan baklänges från ert OEE-mål för att fastställa en godtagbar underhållsfrekvens. Ju högre OEE-mål, desto mer motsvarar växelns livslängd produktionskapacitet.
Kan ni bara rekommendera en specifik modell?
Vi föredrar att börja med parameterintervall: ge oss uppgifter om nyttolast, räckvidd, cykeltid, precision och zon, så återkommer vi först med vridmomentsintervall och typval för varje led och avgränsar därefter modellintervallen. Logiken kan återanvändas när ni byter leverantör eller gör en ny konstruktion. [Ska bekräftas: HONPINE:s modellbeteckningar och specifikationstabeller]
Nästa steg: skicka oss information om en arbetsstation
Om ni har en specifik station kan ni lämna följande sex uppgifter, så beräknar vi parameterintervallet för växeln i varje led enligt metoden i fem steg ovan:
1. Nyttolastens massa (inklusive verktyg vid armens ände)
2. Räckvidd/fördelning av armlängd
3. Cykeltid och rörelseprofil (inklusive maximal acceleration)
4. Målvärde för repeterbarhet
5. Produktionszon (torrt rum/renrum/elektrolytfyllning/formation/montering …)
6. Monteringsgränssnitt och utrymmesbegränsningar
[Ska bekräftas: fält i offertförfrågningsformuläret, formulär för provbegäran, policy för service och reservdelar, svarstid för teknisk support]
Anmärkningar om parametrar och överensstämmelse
Alla parameterintervall i den här artikeln är offentliga, typiska branschvärden som används för att förklara urvalslogiken; de utgör inga prestandaåtaganden. De formella parametrarna anges i HONPINE:s produktspecifikationer.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
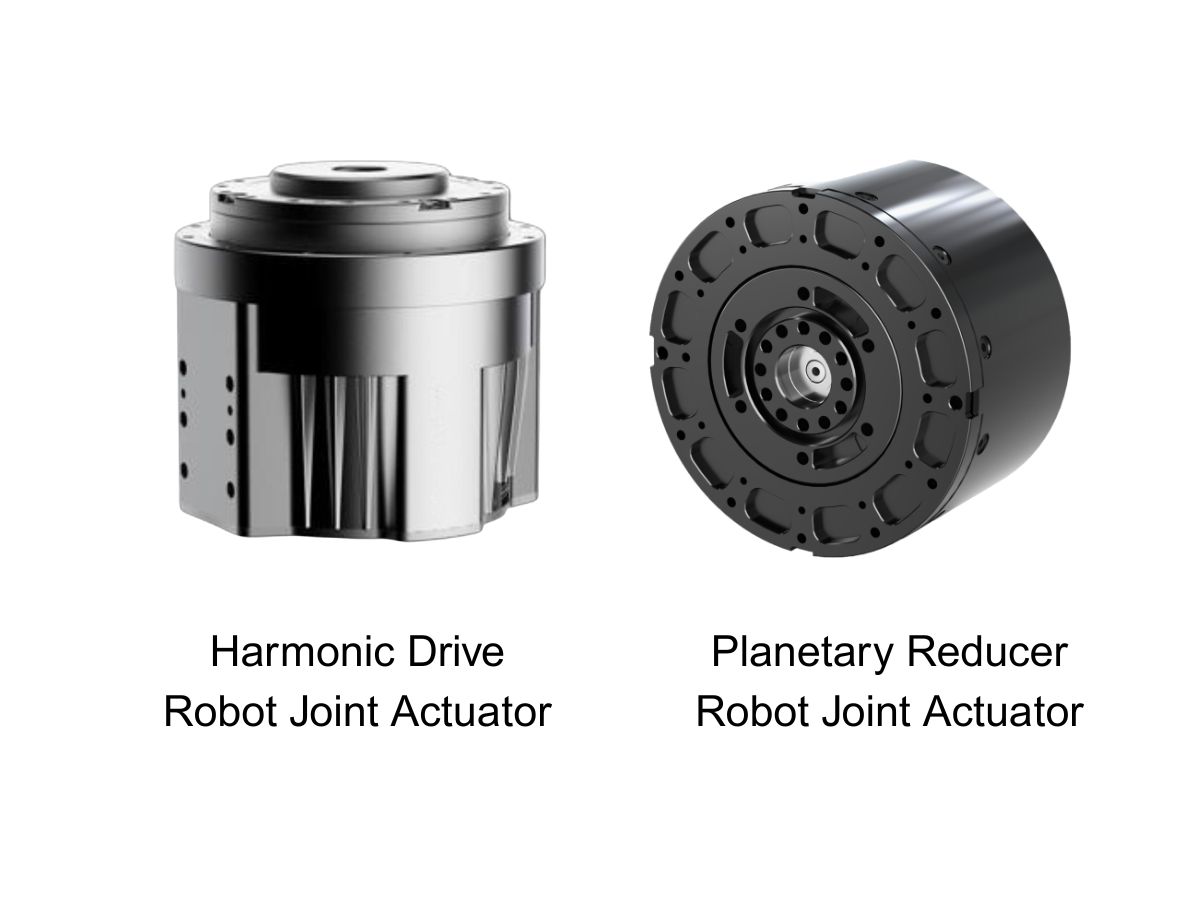
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
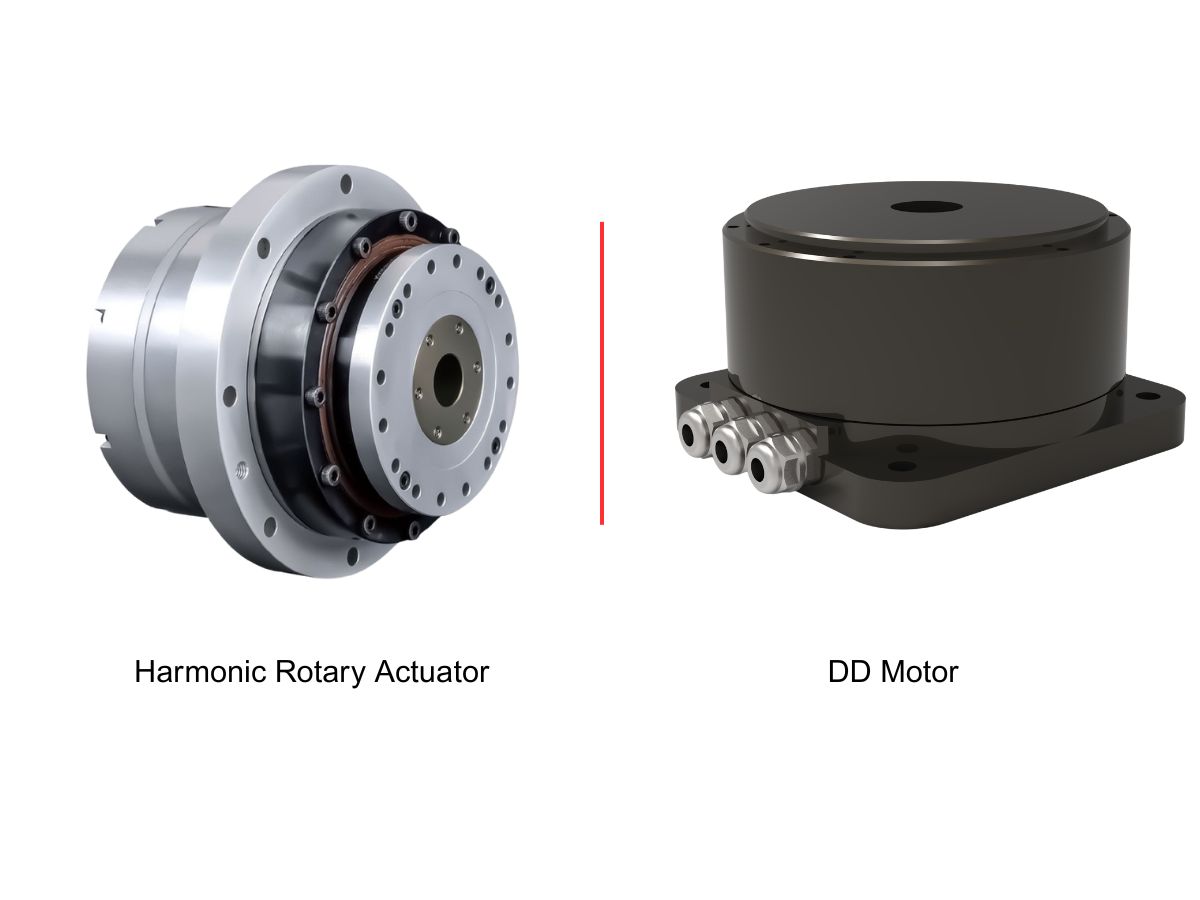
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
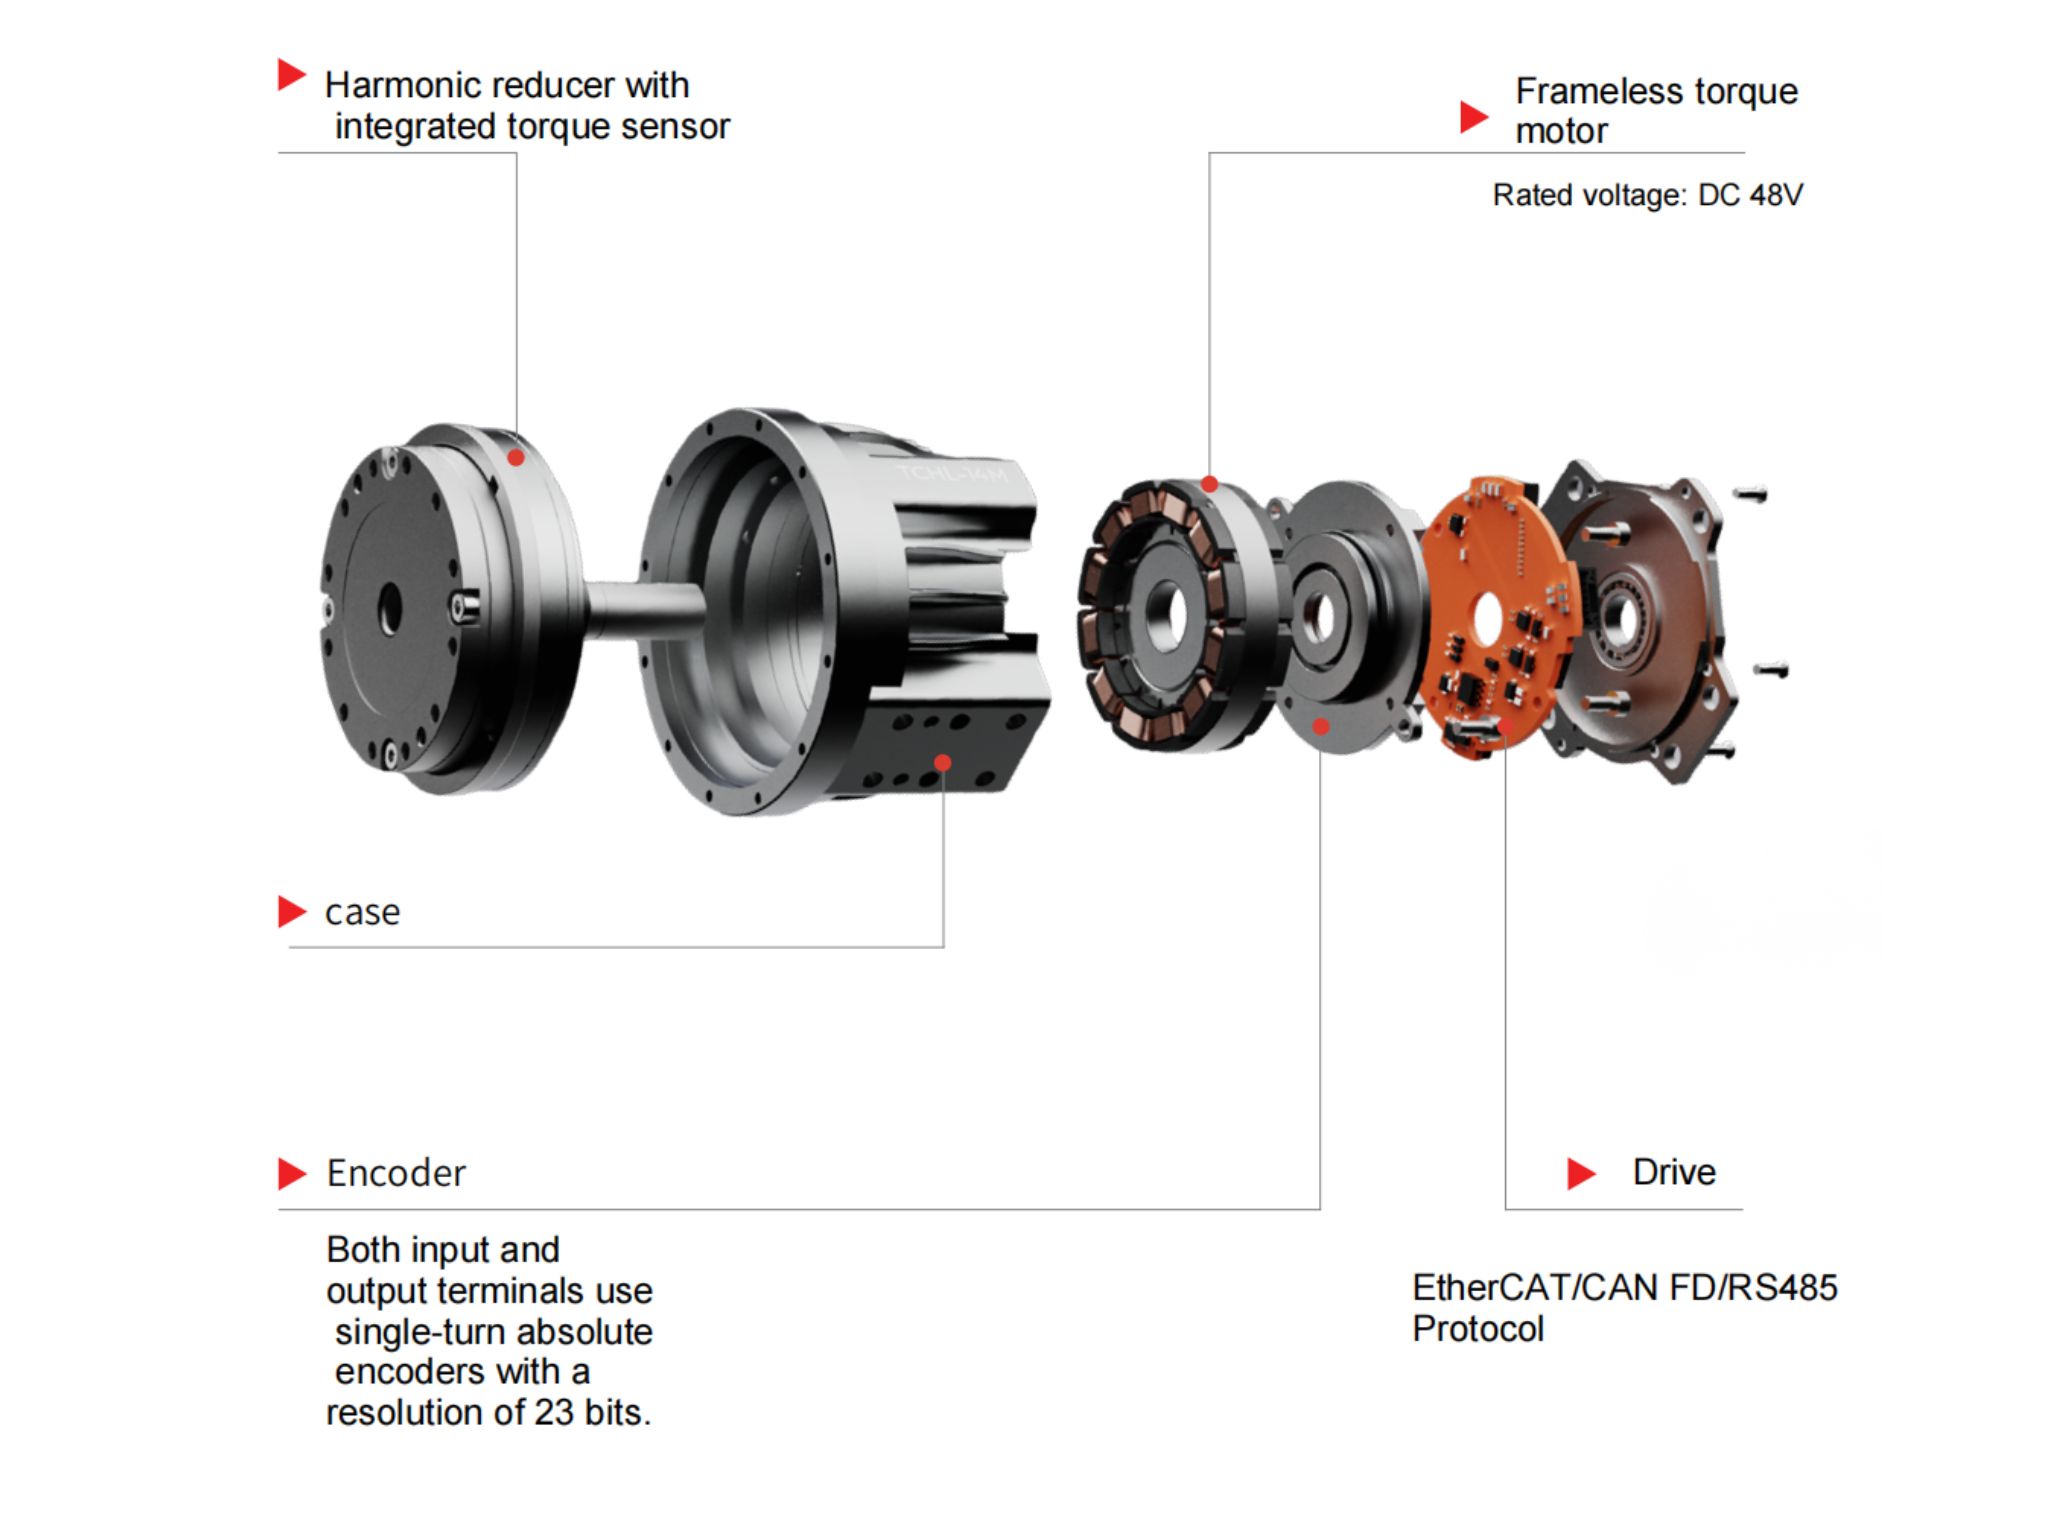
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för valI litiumbatterifabriker handlar valet av reduktionsväxel till en robotarm inte om att hitta en enda ”bästa” växel – det handlar om att fördela arbetet mellan lederna. RV-reduktionsväxlar används i axel och armbåge (J1–J3), där styvhet, stöttålighet och lång livslängd är viktigast. Harmoniska reduktionsväxlar används i handleden (J4–J6), där nästan glappfri gång, hög vridmomenttäthet och låg vikt avgör positioneringsnoggrannheten. Planetväxlar används för kartesisk transfer med lång slaglängd till lägre kostnad. Litiumbatteriproduktion ställer dessutom tre strängare krav: extrem repeterbarhet (±0.02–0.05 mm), hög arbetsbelastning dygnet runt, 7 dagar i veckan, och nolltolerans för kontaminering med metallpartiklar. Den här guiden förklarar logiken bakom led-för-led-valet, jämför de tre typerna av reduktionsväxlar och visar typiska konfigurationer för varje arbetsstation.
 Hur väljer man högprecisionsroterande ställdon för industriell automation?Högprecisionsroterande ställdon spelar en viktig roll inom industriell automation, där positioneringsnoggrannhet, repeterbarhet, hållbarhet och installationsflexibilitet direkt påverkar utrustningens prestanda. HONPINE erbjuder fyra huvudserier av precisionsroterande ställdon, inklusive de harmoniska roterande ställdonen HAT, HAM och HAS samt de planetväxelbaserade ställdonen HPG med lågt glapp. Med nominella vridmoment från 4 till 1 494 Nm i hela produktsortimentet är dessa lösningar utformade för användning inom halvledartillverkning, 3C-automation, laserbearbetning och CNC-verktygsmaskiner. Läs mer om hur du väljer rätt roterande ställdon utifrån driftsförhållanden, precisionskrav och behov av mekanisk integration.
 Varför passar harmoniska växlar för automationsutrustning med hög precision?Automationsutrustning med hög precision är beroende av jämna rotationsrörelser, tillförlitlig positionering och en kompakt transmissionskonstruktion. Från orientering av doseringshuvuden och vinkelinriktning av komponenter till indexering vid automatiserad inspektion erbjuder harmoniska växlar en praktisk lösning för applikationer som kräver låg glapp och höga utväxlingsförhållanden på begränsat installationsutrymme. Den här artikeln förklarar hur harmoniska växlar bidrar till repeterbara rörelser, jämför viktiga konstruktionskonfigurationer och beskriver hur man väljer ett lämpligt utväxlingsförhållande och en lämplig växelstruktur utifrån krav på belastning, hastighet, noggrannhet och maskincykeltid.
 Varför är servomotorer och växelreducerare en idealisk kombination?Servomotorer ger snabb och exakt rörelsestyrning, medan växelreducerare anpassar hastighet och vridmoment efter belastningen. Den här guiden förklarar hur servomotorer och växelreducerare samverkar genom vridmomentsmultiplikation, minskning av reflekterat tröghetsmoment och finare teoretisk positionsupplösning. Läs mer om hur tröghetsanpassning, glapp, vridstyvhet och utväxling påverkar prestandan inom robotteknik och industriell automation.
 Hur man väljer och använder robotiska ledmoduler?Hur går man från val av robotiska ledmoduler till styrd rörelse? Med HONPINE:s harmoniska ledmodul HPJM som exempel förklarar teknisk chef Theodore Li de viktigaste stegen för mekanisk installation, elektrisk kabeldragning, konfiguration av CAN och EtherCAT samt driftsättning av styrningen. Läs om vad du bör kontrollera före integrering och hur du går till väga vid konfigureringen så att varje led kan svara korrekt på din styrenhet.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för valI litiumbatterifabriker handlar valet av reduktionsväxel till en robotarm inte om att hitta en enda ”bästa” växel – det handlar om att fördela arbetet mellan lederna. RV-reduktionsväxlar används i axel och armbåge (J1–J3), där styvhet, stöttålighet och lång livslängd är viktigast. Harmoniska reduktionsväxlar används i handleden (J4–J6), där nästan glappfri gång, hög vridmomenttäthet och låg vikt avgör positioneringsnoggrannheten. Planetväxlar används för kartesisk transfer med lång slaglängd till lägre kostnad. Litiumbatteriproduktion ställer dessutom tre strängare krav: extrem repeterbarhet (±0.02–0.05 mm), hög arbetsbelastning dygnet runt, 7 dagar i veckan, och nolltolerans för kontaminering med metallpartiklar. Den här guiden förklarar logiken bakom led-för-led-valet, jämför de tre typerna av reduktionsväxlar och visar typiska konfigurationer för varje arbetsstation.
 Hur väljer man högprecisionsroterande ställdon för industriell automation?Högprecisionsroterande ställdon spelar en viktig roll inom industriell automation, där positioneringsnoggrannhet, repeterbarhet, hållbarhet och installationsflexibilitet direkt påverkar utrustningens prestanda. HONPINE erbjuder fyra huvudserier av precisionsroterande ställdon, inklusive de harmoniska roterande ställdonen HAT, HAM och HAS samt de planetväxelbaserade ställdonen HPG med lågt glapp. Med nominella vridmoment från 4 till 1 494 Nm i hela produktsortimentet är dessa lösningar utformade för användning inom halvledartillverkning, 3C-automation, laserbearbetning och CNC-verktygsmaskiner. Läs mer om hur du väljer rätt roterande ställdon utifrån driftsförhållanden, precisionskrav och behov av mekanisk integration.
 Varför passar harmoniska växlar för automationsutrustning med hög precision?Automationsutrustning med hög precision är beroende av jämna rotationsrörelser, tillförlitlig positionering och en kompakt transmissionskonstruktion. Från orientering av doseringshuvuden och vinkelinriktning av komponenter till indexering vid automatiserad inspektion erbjuder harmoniska växlar en praktisk lösning för applikationer som kräver låg glapp och höga utväxlingsförhållanden på begränsat installationsutrymme. Den här artikeln förklarar hur harmoniska växlar bidrar till repeterbara rörelser, jämför viktiga konstruktionskonfigurationer och beskriver hur man väljer ett lämpligt utväxlingsförhållande och en lämplig växelstruktur utifrån krav på belastning, hastighet, noggrannhet och maskincykeltid.
 Varför är servomotorer och växelreducerare en idealisk kombination?Servomotorer ger snabb och exakt rörelsestyrning, medan växelreducerare anpassar hastighet och vridmoment efter belastningen. Den här guiden förklarar hur servomotorer och växelreducerare samverkar genom vridmomentsmultiplikation, minskning av reflekterat tröghetsmoment och finare teoretisk positionsupplösning. Läs mer om hur tröghetsanpassning, glapp, vridstyvhet och utväxling påverkar prestandan inom robotteknik och industriell automation.
 Hur man väljer och använder robotiska ledmoduler?Hur går man från val av robotiska ledmoduler till styrd rörelse? Med HONPINE:s harmoniska ledmodul HPJM som exempel förklarar teknisk chef Theodore Li de viktigaste stegen för mekanisk installation, elektrisk kabeldragning, konfiguration av CAN och EtherCAT samt driftsättning av styrningen. Läs om vad du bör kontrollera före integrering och hur du går till väga vid konfigureringen så att varje led kan svara korrekt på din styrenhet.
 Så väljer du harmoniska och RV-växlar för varje axel i en sexaxlig robotVad avgör om en robotled i en sexaxlig robot behöver en harmonisk växel eller en RV-växel? Svaret beror på vridmoment, tröghetsmoment, stötlaster, lagerbelastning och tillgängligt installationsutrymme. Den här guiden förklarar hur du utvärderar harmoniska växlar och RV-växlar för basen, axeln, armbågen och handleden, med praktiska kontroller av styvhet, glapp och livslängd. Utgå från kraven för varje axel när du väljer en lämplig växelkonfiguration.
 Topp 7 tillverkare av RV-reduktionsväxlar: Varför dominerar Nabtesco fortfarande?Vad skiljer tillverkare av RV-reduktionsväxlar från andra, och varför är Nabtesco fortfarande ett riktmärke på marknaden? Tillverkning av RV-reduktionsväxlar kräver exakt bearbetning av komponenter, noggrann montering och omfattande teknisk kompetens. Den här artikeln presenterar sju tillverkare av RV-reduktionsväxlar och närliggande transmissionsteknik, undersöker styrkorna bakom Nabtescos position och utforskar HONPINEs utvecklingskapacitet för att hjälpa dig att förstå leverantörslandskapet.
 Hur beräknar man vridmomentet för ett harmoniskt roterande ställdon i en vändmekanism?Hur stort vridmoment behöver ett harmoniskt roterande ställdon för att vända en last på 10 kg 180 grader? Svaret beror på mer än vikten. Tyngdpunktens förskjutning, lastens tröghetsmoment, accelerationen och driftfrekvensen påverkar alla valet av ställdon. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, beräkningsprocessen med ett exempel på vändning kring en horisontell axel och går igenom kontroller av toppvridmoment, kontinuerlig drift, utgående varvtal och lagerbelastningar.
 Varför är harmoniska växlar lämpliga för CNC-maskiners rundbord?Varför välja harmoniska växlar till CNC-rundbord? Noggrann indexering beror på mer än motorn: glapp, torsionsstyvhet och vridmomentkapacitet påverkar alla hur tillförlitligt ett rundbord håller sin position under bearbetningen. Den här guiden förklarar de viktigaste kraven på kraftöverföringen i rundbord för fjärde och femte axeln, går igenom vanliga verktygsmaskinstillämpningar och presenterar HONPINE:s konfigurationer av harmoniska växlar för olika installations- och belastningskrav.