










Tillverkare av harmonic drive-växlar
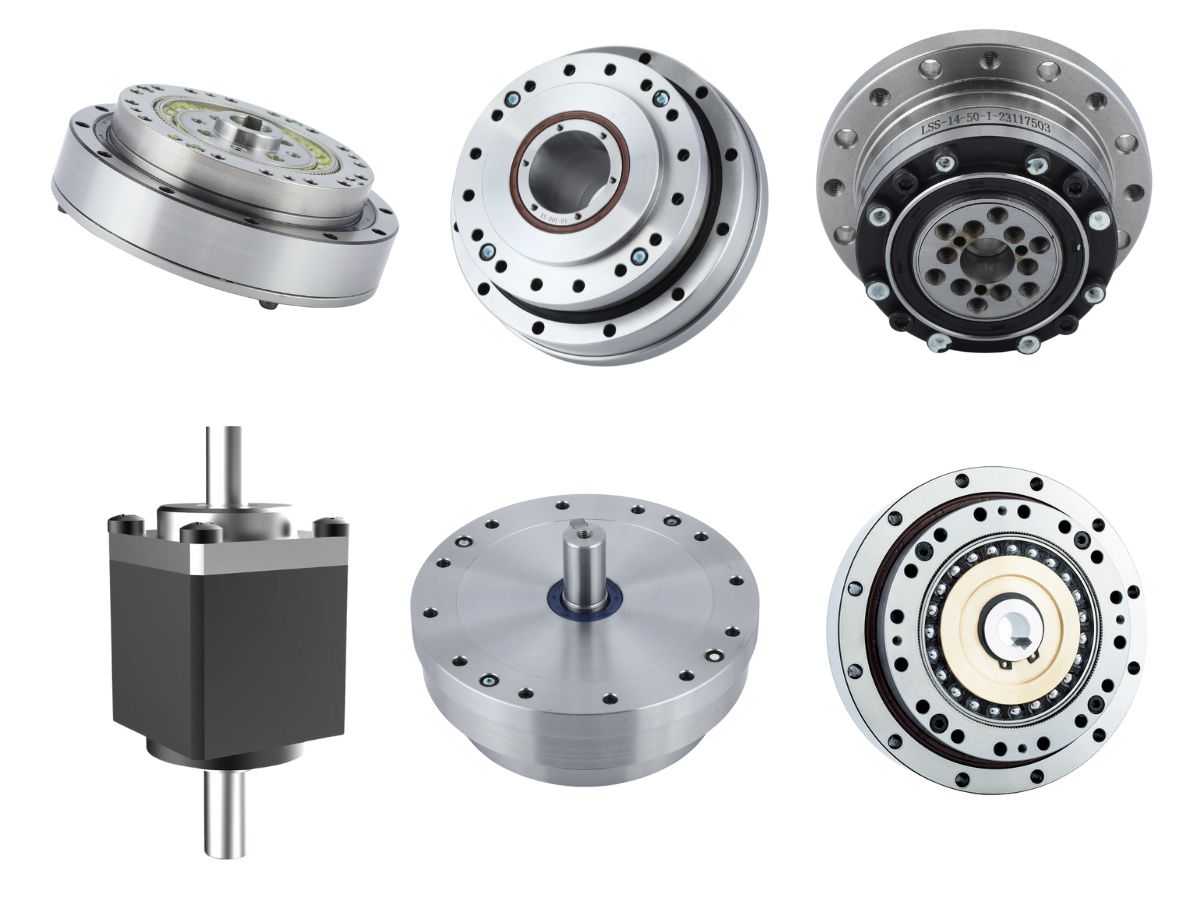
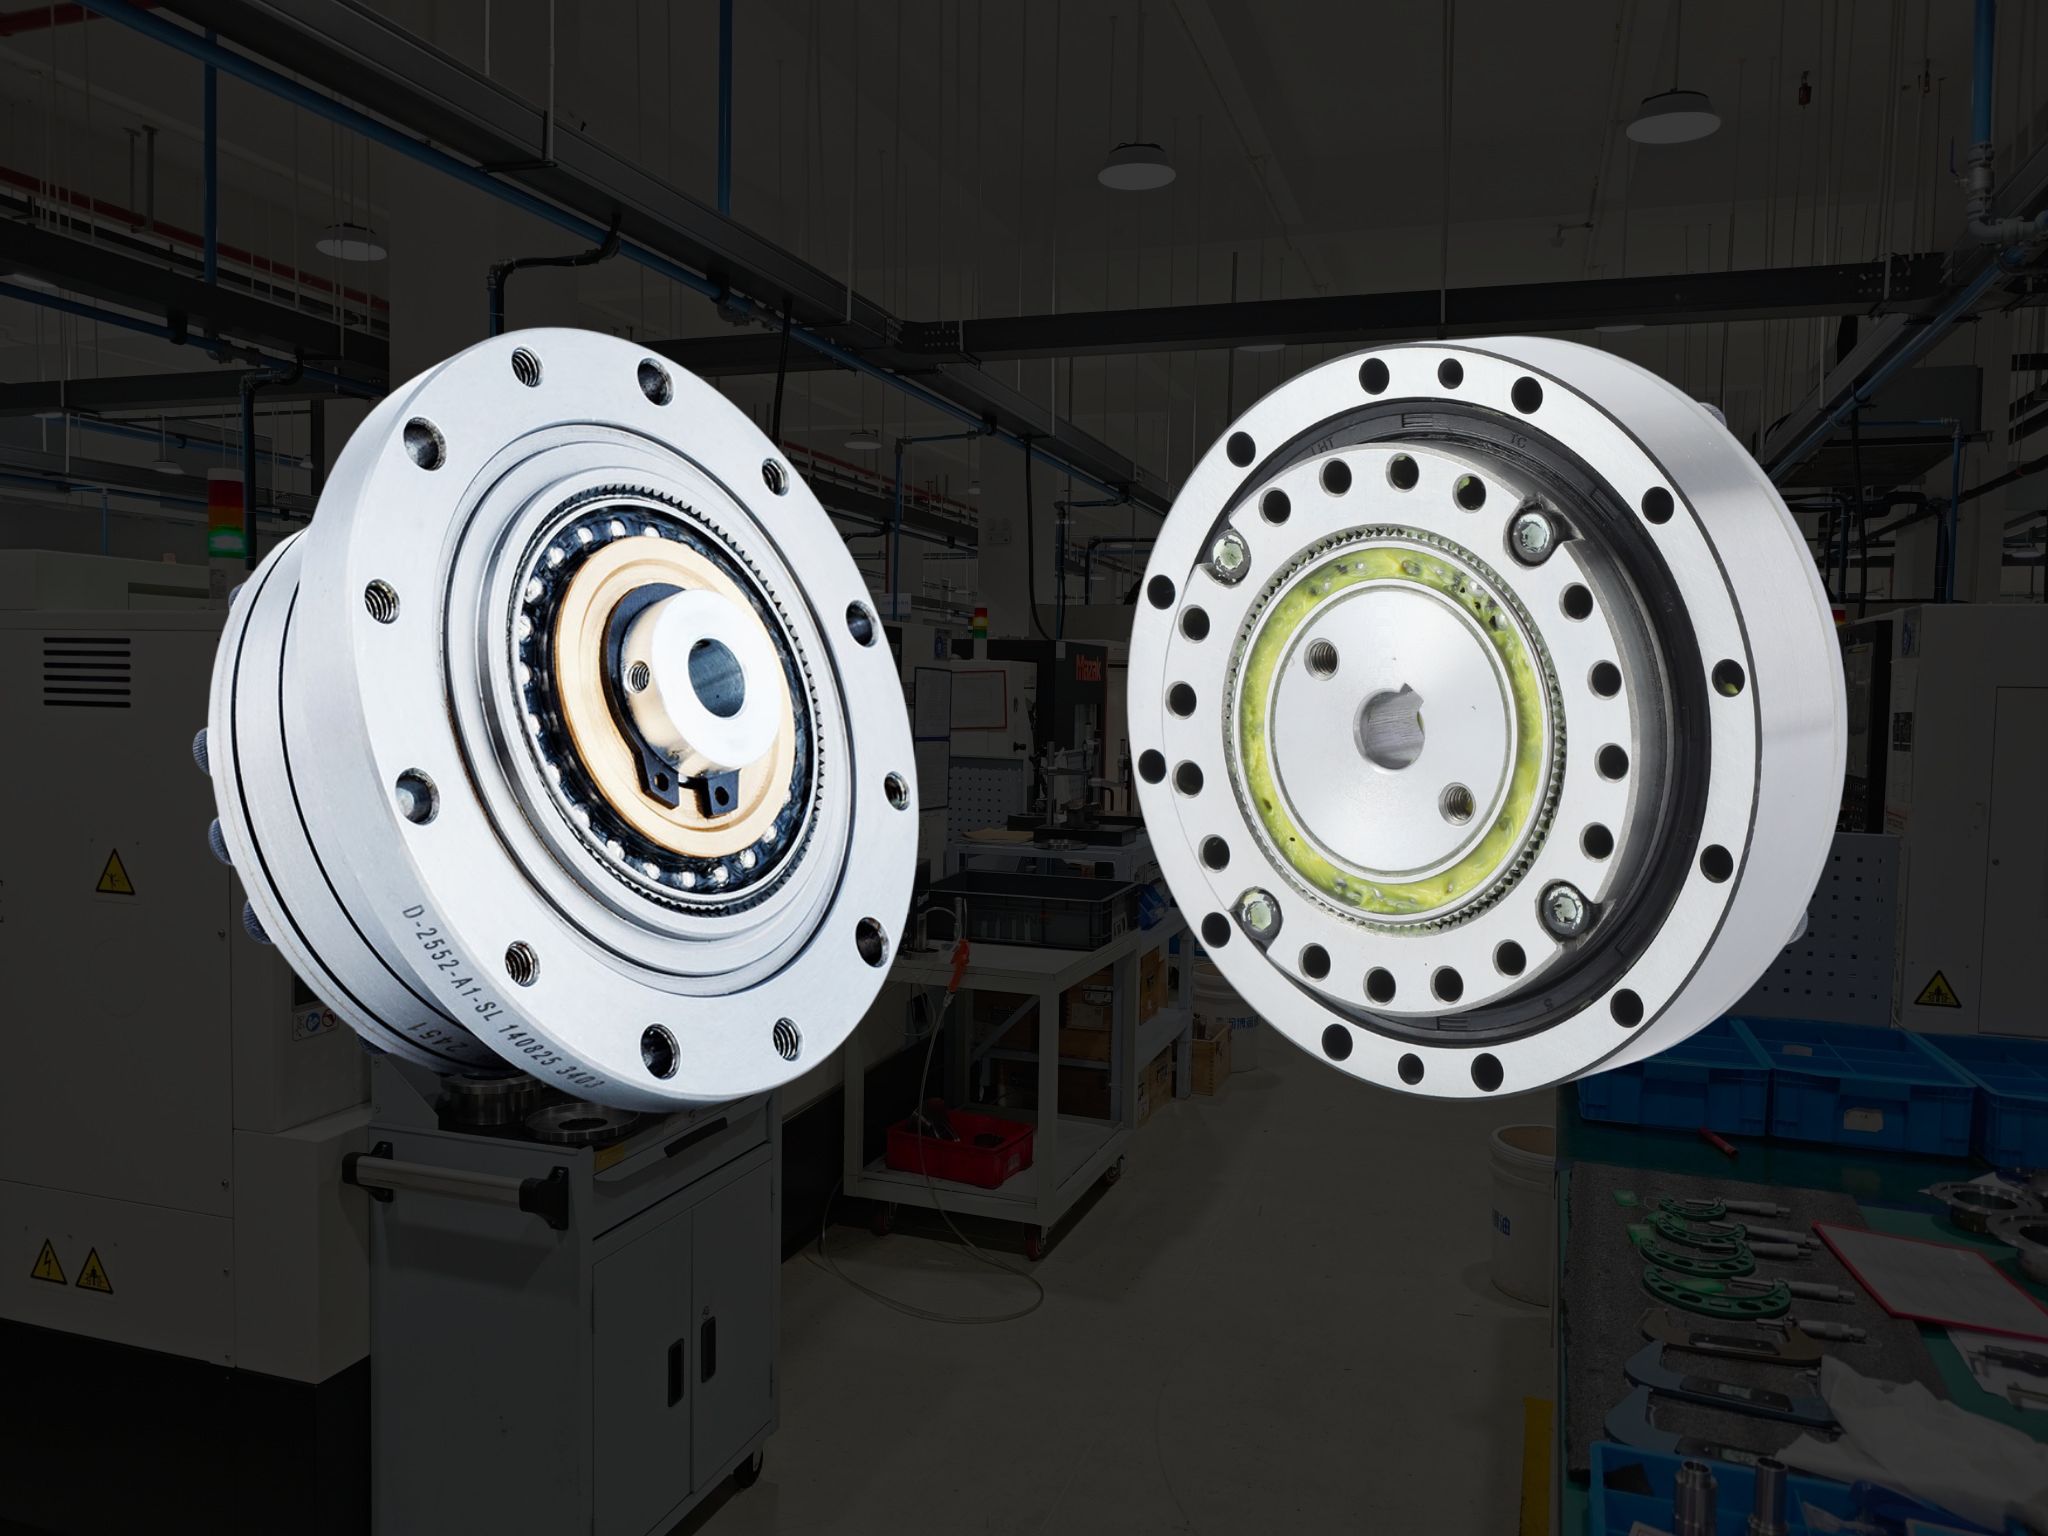
 Fördelar,Nackdelar,Glapp,Enhetsomfattande analys av harmonisk växellåda2026-05-11Den här artikeln ger en omfattande analys av harmoniska växellådor, inklusive deras introduktion, fördelar och nackdelar, glapp, tillämpningsscenarier och försiktighetsåtgärder vid installation.
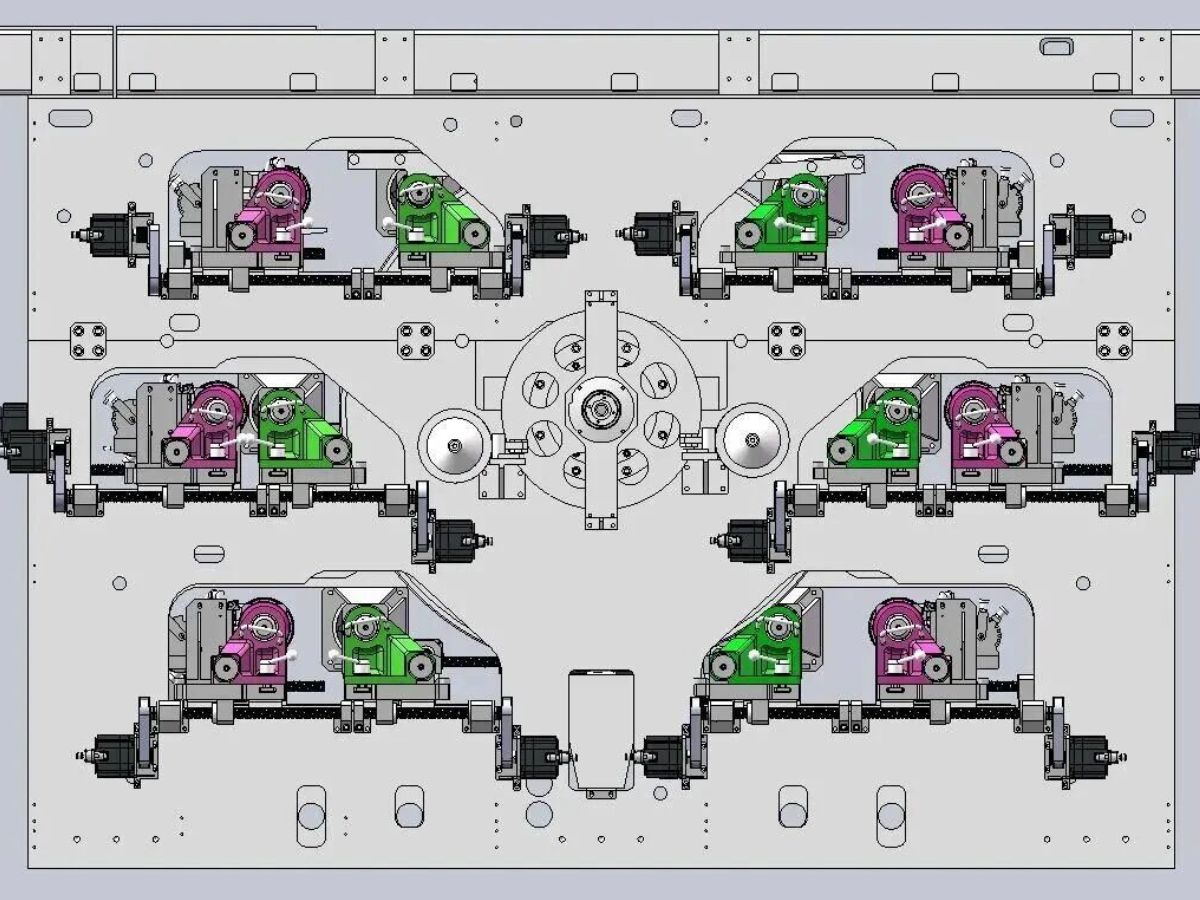
- Varför är Harmonic Drive strain wave-växlar idealiska för registreringssystem i flexografiska tryckutrustning?2026-05-11Eftersom de bläck som används i flexotryck uppfyller gröna och miljövänliga standarder har flexotryck blivit allt mer populärt under de senaste åren i takt med att miljömedvetenheten fortsätter att öka. Jämfört med traditionella tryckmetoder erbjuder flexotryckutrustning högre produktivitet och förbättrad trycknoggrannhet.
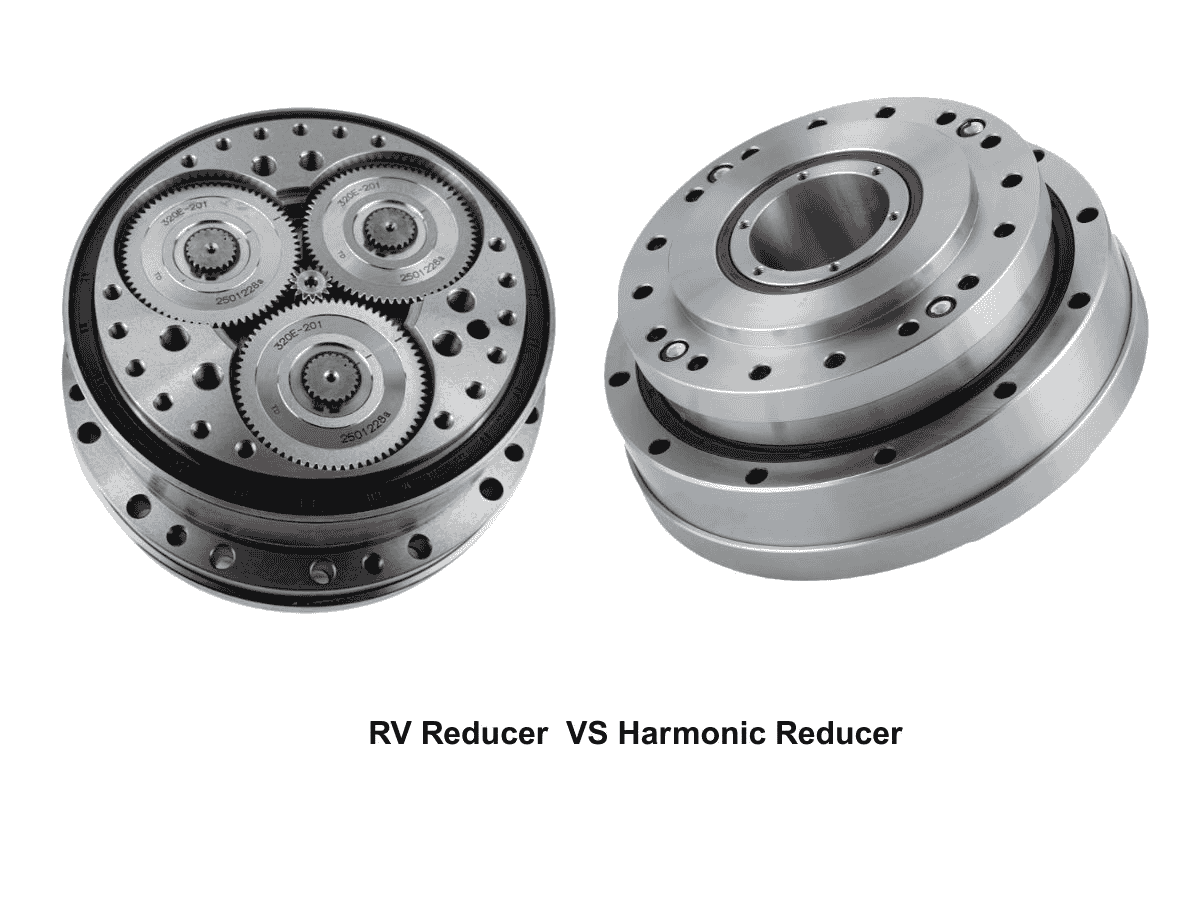
Denna artikel sammanfattar HONPINEs erfarenhet som erhållits genom leveranser av harmonic drive strain wave-växlar till tillverkare av flexotryckutrustning under de senaste åren. - Vad är skillnaden mellan RV-reduktor och harmonisk reduktor?2026-05-11Den här artikeln ger en djupgående jämförelse mellan RV-reduktorer och harmoniska reduktorer och analyserar deras skillnader ur flera perspektiv, inklusive arbetsprinciper, prestandaegenskaper, användningsområden, installationsmetoder och långsiktigt underhåll.
- HONPINE tillverkare av harmoniska växelreducerare VS Laifual VS Leaderdrive2026-05-11Den här artikeln undersöker hur HONPINE, som tillverkare av harmoniska växelreducerare, bygger upp varumärkeskännedom i Kina. Under många år dominerades den kinesiska marknaden för harmoniska reducerare av jättar som Leaderdrive och Laifual. Men i takt med att marknadskonkurrensen intensifieras och prestandakraven för harmoniska växelreducerare fortsätter att öka, har konkurrensen mellan alla större varumärken blivit allt hårdare.
- Fördelar med harmoniska växlar inom robotteknik2026-05-11I den snabbt föränderliga robotteknikens värld är precision och effektivitet av största vikt.Tack vare sin kompakta struktur, höga utväxlingsförhållande, höga positioneringsnoggrannhet och höga vridmomentskapacitet har harmoniska växlar blivit den föredragna lösningen för rörelsekontroll för tillämpningar som robotarmar och humanoida robotar, där utrymme och vikt är kritiska faktorer.
- Hur man väljer det bästa företaget för harmoniska växlar för långsiktigt samarbete2026-05-11Harmoniska växlar, kända för sin mjuka och precisa kraftöverföring, möjliggör många uppgifter som är svåra eller omöjliga för människor att utföra. Med den snabba utvecklingen av AI och sensorteknik efterliknar humanoida robotar i allt högre grad mänskliga rörelser. Som ett resultat går harmoniska växlar in i en era av en marknad värd trillion-dollar. Att välja ett företag för harmoniska växlar för långsiktigt samarbete har blivit ett nyckelämne bland yrkesverksamma inom mekanik och robotik.
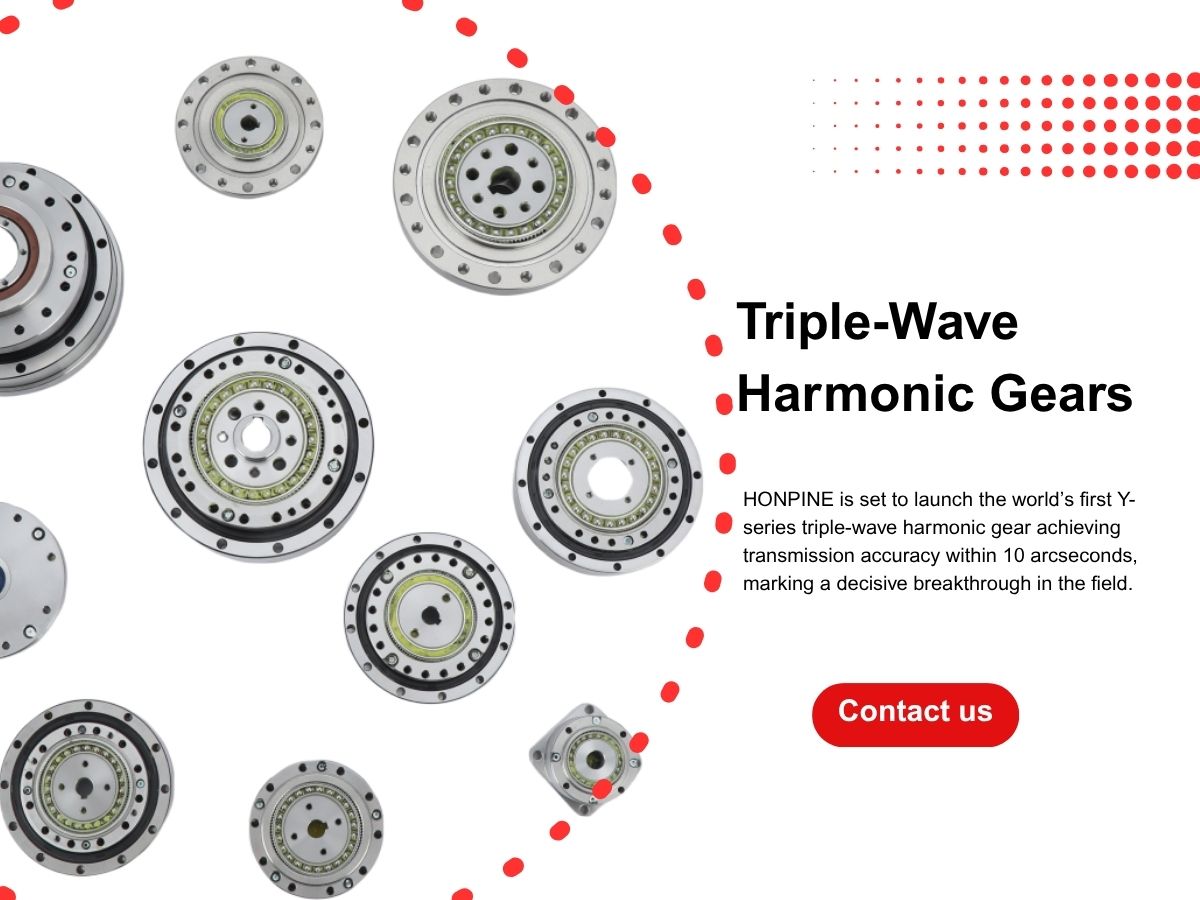
- Trippelvågs-harmonisk växel: Ett dubbelt genombrott inom precision och styvhet2026-05-11Som robotarnas “leder” avgör harmoniska växlar direkt rörelsenoggrannheten och stabiliteten hos robotsystem. I många år har marknaden dominerats av andraharmonisk teknik. Nu står HONPINE i begrepp att lansera världens första Y-serie trippelvågs-harmoniska växel som uppnår transmissionsnoggrannhet inom 10 bågsekunder, vilket markerar ett avgörande genombrott inom området.
- Miniatyriska harmoniska växellådor passar perfekt med bioniska djur2026-05-11Vid val av en harmonisk växellåda för bioniska organismer måste flera viktiga faktorer beaktas — prestanda, struktur, vikt och styrning.
Belastningsbärande leder (såsom höft, knä och axel) kräver harmoniska växlar med högre vridmoment, medan flexibla leder (såsom handled, fotled eller fingrar) kräver kompakta växellådor med snabb respons och låg tröghet.Denna artikel fokuserar på hur miniatyrharmoniska växellådor används i bioniska robotar.

{item.title}
{item.edit_time}
{item.description}
Search
Categories




