Vad är skillnaden mellan robotledmoduler med enkel och dubbel encoder?
Bör du välja enrobotledmodul med enkel eller dubbel encoder? Svaret beror på dina krav på positionering, transmissionens egenskaper, kraftregleringsstrategi och budget.
Ett system med dubbel encoder mäter både motorns position och den faktiska positionen vid ledens utgång. Denna extra återkoppling kan förbättra reglerprestandan, men för att uppnå dessa fördelar krävs lämplig maskinvara, regleralgoritmer och kalibrering.
Den här guiden förklarar hur robotledmoduler med dubbel encoder fungerar, när en enkel encoder kan räcka och vad dubbel återkoppling kan bidra med när det gäller precision, kraftuppskattning och funktionssäkerhet.
Vad är en robotledmodul med dubbel encoder?
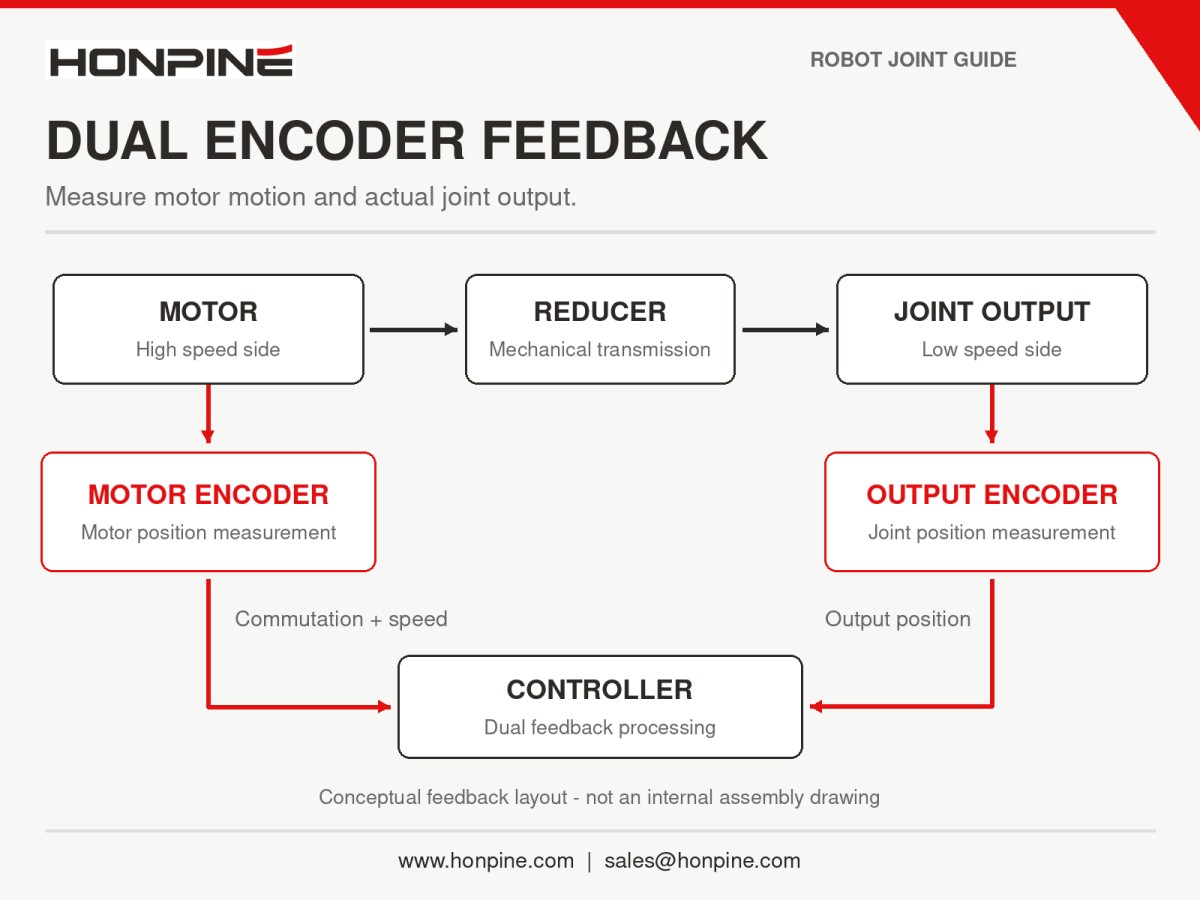
Enrobotledmodul med dubbel encoderhar vanligtvis två vinkelpositionssensorer placerade på var sin sida om transmissionen.
Encoder på motorsidan
Encodern på motorsidan mäter rotorns vinkel vid motoraxeln, på växelns högvarvssida.
Återkopplingen används vanligen för motorkommutering och varvtalsreglering.
Encoder på utgångssidan
Encodern på utgångssidan mäter den faktiska utgångsvinkeln vid växelns utgående axel eller ledens utgångsfläns, på lågfartssidan.
Den ger direkt återkoppling om ledens position i stället för att enbart förlita sig på en beräkning baserad på motorns rotation.
Tillsammans ger dessa encoders positionsinformation från både motor- och lastsidan. Med en kompatibel styrenhet kan de stödja en reglerarkitektur med dubbla slingor. Att installera två encoders innebär inte i sig att reglering med dubbla slingor etableras.
Vilka är de främsta fördelarna med robotledmoduler med dubbel encoder?
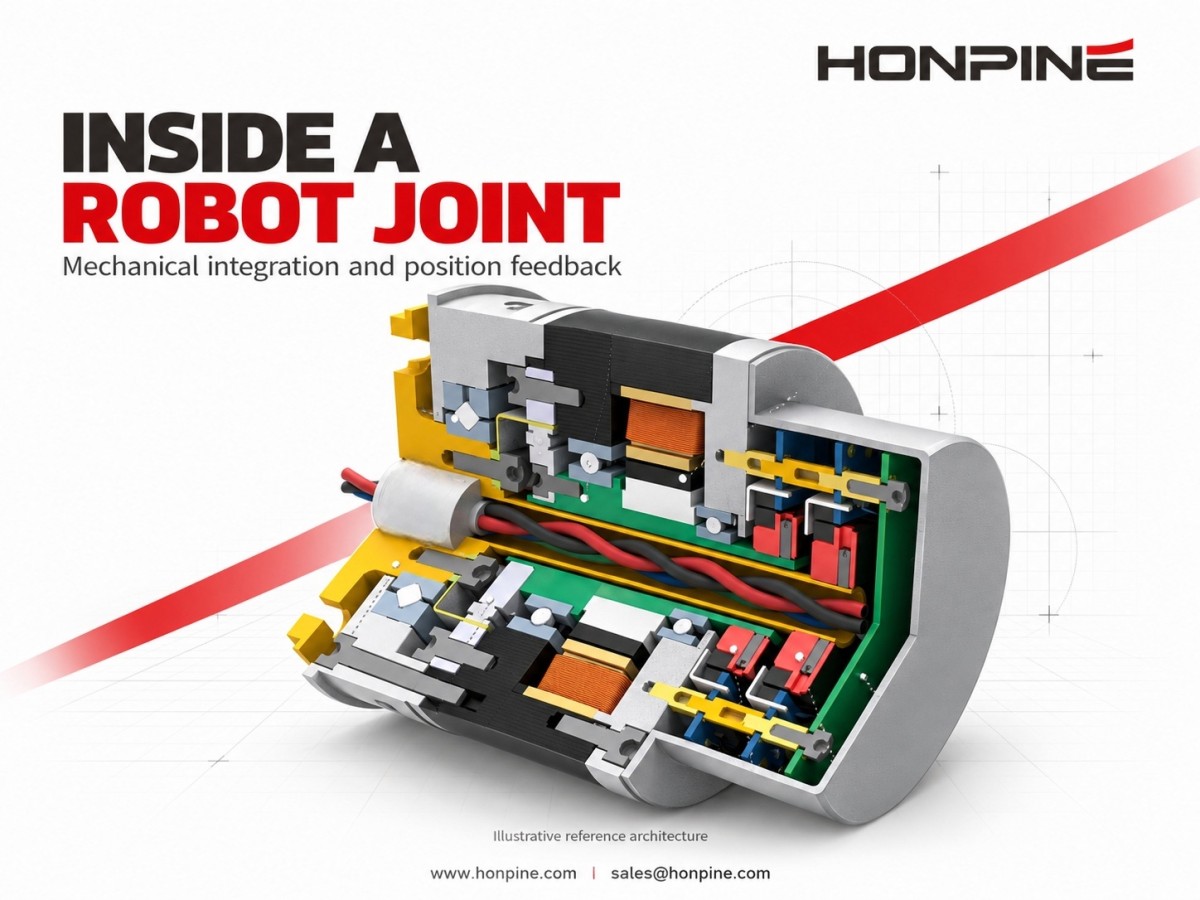
Den främsta fördelen är bättre insyn i transmissionens beteende. Genom att mäta den faktiska utgångspositionen kan styrenheten minska effekten av fel som en encoder på motorsidan inte kan upptäcka direkt.
Vanliga källor till positioneringsfel relaterade till transmissionen är:
Glapp och förlorad rörelse: Vid riktningsändringar kanske motorns rörelse inte omedelbart ger den förväntade rörelsen vid utgången.
Elastisk deformation: Växlar, remmar, kopplingar och andra transmissionskomponenter kan vridas under belastning.
Transmissionsfel: Variationer i tillverkning och montering kan orsaka avvikelser från den ideala vinkelöverföringen, även när det nominella utväxlingsförhållandet är fast.
Temperatur och slitage: Förändringar i driftsförhållanden och komponenternas skick kan påverka transmissionens beteende.
Med en enda encoder på motorsidan uppskattas utgångsvinkeln utifrån motorpositionen och reduktionsförhållandet. För ett reduktionsförhållande definierat som motorvarv per utgångsvarv gäller:
Uppskattad utgångsvinkel = Motorvinkel ÷ reduktionsförhållande
Beräkningen måste även ta hänsyn till rotationsriktning och referensförskjutningar. Den mäter inte direkt avböjning på lastsidan eller förlorad rörelse.
Mer exakt reglering av utgångspositionen
I en typisk lösning med dubbla slingor ger utgångsencodern återkoppling till den yttre positionsslingan, medan motorencodern används för kommutering och den inre hastighetsslingan. Återkoppling av motorström kommer från strömmätning, inte från encodern i sig.
Denna lösning gör det möjligt för styrenheten att reagera på den uppmätta utgångspositionen och kompensera för vissa transmissionsrelaterade fel.
Dubbel återkoppling eliminerar dock inte alla källor till positioneringsfel. Prestandan beror fortfarande på encoderprecision, monteringskvalitet, kalibrering, mekaniskt beteende och inställning av styrenheten.
Den kan inte heller mäta strukturell avböjning direkt om den uppstår bortom utgångsencodern, till exempel böjning i en robotlänk eller ett ändverktyg.
Kompensation för glapp och elastisk deformation
När båda encoderavläsningarna har omvandlats till samma referenssystem kan styrenheten jämföra den utgångsposition som beräknats från motorn med den uppmätta utgångspositionen.
Skillnaden kan bidra till att identifiera förlorad rörelse, elastisk avböjning och andra transmissionseffekter. Beroende på reglerstrategin kan informationen användas för återkopplingskorrigering eller modellbaserad kompensation.
Den praktiska fördelen är minskat positioneringsfel. Mekaniskt glapp finns fortfarande kvar, och prestandan vid riktningsväxling måste fortfarande verifieras vid representativa belastningar och hastigheter.
Kraftuppskattning i lämpligt utformade leder
I en led med ett känt, kalibrerat elastiskt element kan vinkelavböjningen över elementet användas för att uppskatta det överförda vridmomentet.
Återkoppling från dubbel encoder kan därför stödja kraftuppskattning i vissa följsamma leder och serieelastiska aktuatorer.
Uppskattningen beror på styvhetsmodellen, encoderprecision, friktion, hysteres, temperatur och dynamiskt beteende. En vanlig växellåda blir inte automatiskt en precis vridmomentsensor bara för att encoders installeras i båda ändar.
När exakt vridmomentmätning krävs kan en särskild vridmomentsensor för leden fortfarande vara lämplig.
Ytterligare diagnostikinformation
Oväntade skillnader mellan mätningarna på motor- och utgångssidan kan tyda på avvikande beteende, till exempel slirning i transmissionen, överdriven avböjning eller vissa sensor- och mekanikfel.
Sådana jämförelser kan stödja felövervakning. De garanterar inte att varje kollision eller fel upptäcks, och säkerhetsrelaterad användning kräver en validerad diagnostik- och åtgärdsstrategi.
Är en ledmodul med dubbel encoder alltid bättre än en modul med enkel encoder?
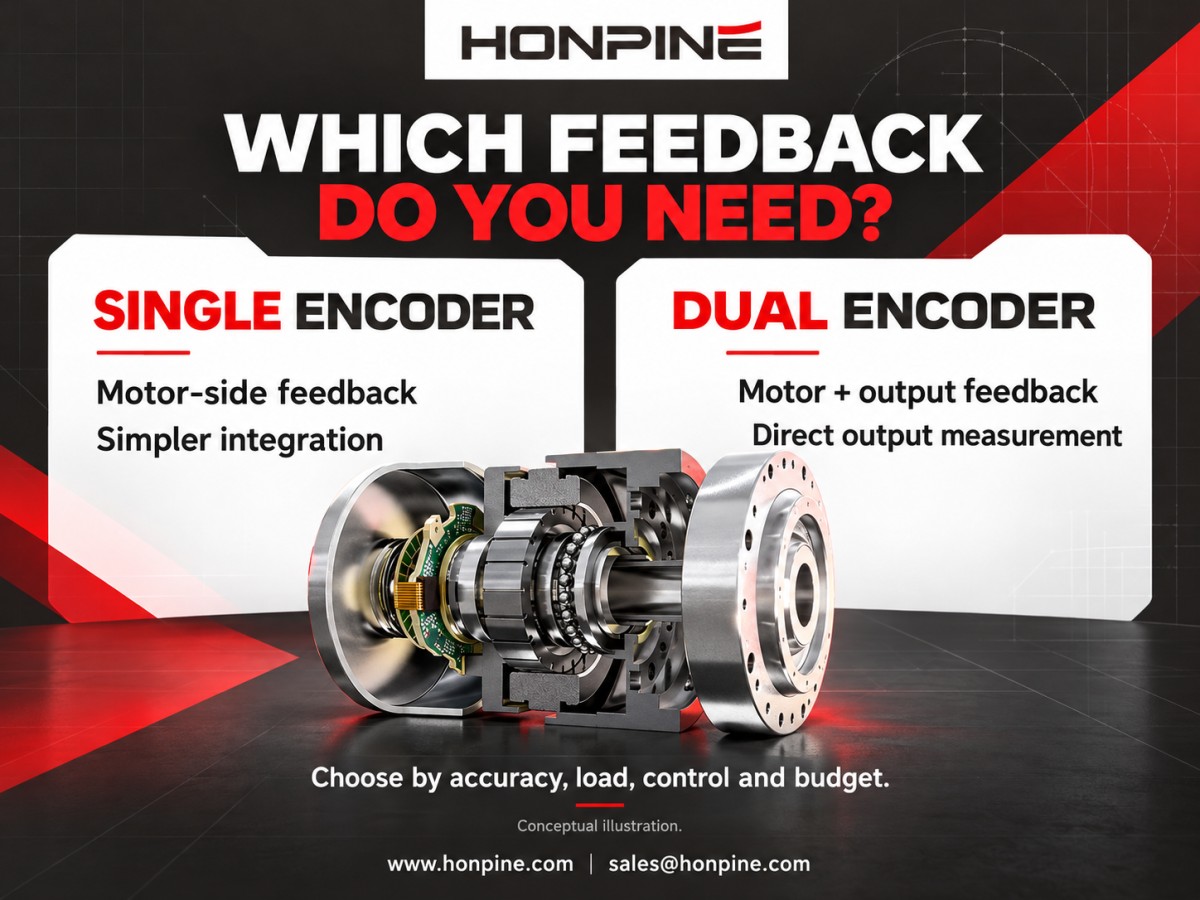
Nej. Dubbla encoders ger ytterligare återkoppling, men medför också kostnader och integrationskrav.
Det lämpliga valet beror på om direkt mätning av utgången ger en meningsfull fördel för tillämpningen.
En robotledmodul med enkel encoder kan räcka när hela systemet uppfyller kraven på positionering, rörelse och säkerhet.
När kan en enkel encoder räcka?
1. Transmissionsfelen ligger inom tillämpningens tolerans
En lämpligt vald precisionsväxel kan ge tillräcklig prestanda med återkoppling från motorsidan.
Lågt glapp och hög styvhet är dock olika egenskaper. En växel kan ha mycket lågt glapp men ändå uppvisa betydande torsionsavböjning under belastning.
Utvärdera växelns faktiska specifikationer och belastningsförhållanden i stället för att anta att alla harmoniska växlar eller RV-växlar beter sig likadant.
2. Den erforderliga positioneringsprestandan kan uppnås utan återkoppling från utgången
Vissa hanterings-, svetsnings-, sprutnings- och repetitiva automationsuppgifter kan utföras effektivt med återkoppling från motorsidan.
Resultatet måste verifieras på den kompletta roboten. Antalet encoderpulser fastställer inte i sig en viss noggrannhet för ändverktyget, till exempel ±0.1 mm. Noggrannhet och repeterbarhet måste också bedömas separat.
3. Kraftregleringen använder en annan mätkälla
Vissa system använder en sexaxlig kraft-/vridmomentsensor vid ändverktyget för att mäta kontaktkrafter, medan lederna huvudsakligen arbetar med positionsreglering.
I dessa tillämpningar kanske direkt uppskattning av ledmoment med dubbla encoders inte behövs.
4. Kostnad och enkel integration prioriteras
En andra encoder kan öka komponentkostnaden, arbetet med mekanisk integration, kraven på signalbehandling och driftsättningsarbetet.
Den faktiska kostnadsskillnaden beror på encoderteknik, modulens konstruktion och produktionsvolym. Den bör bedömas utifrån leverantörsofferter i stället för en generell procentsats.
5. Belastningar och driftförhållanden är förutsägbara
Om belastningsprofilen är stabil och transmissionsfelen förblir acceptabla under hela driftcykeln kan prestandavinsten med en andra encoder vara begränsad.
Drifthastigheten ensam avgör inte svaret. Dynamiskt beteende och reglerstabilitet måste också beaktas.
Exempel: Kraftreglerad rengöring med en mobil manipulator
Tänk dig en mobil manipulator som använder en sexaxlig kraft-/vridmomentsensor vid ändverktyget för att reglera rengöringskraften vid kontakten.
Robotens leder kan arbeta med positionsreglering, medan en admittansregulator justerar den kommenderade rörelsen utifrån den uppmätta kontaktkraften.
För denna arkitektur kan en ledmodul med enkel encoder i kombination med en lämplig växel räcka, förutsatt att tester bekräftar godtagbar spårning, reglering av kontaktkraft och stabilitet.
Om framtida krav omfattar handstyrd programmering eller impedansreglering i ledkoordinater kan ytterligare återkoppling vara fördelaktig. Möjliga alternativ är utgångsencoders, särskilda vridmomentsensorer för leder eller andra validerade metoder för mätning och uppskattning.
Valet bör följa den avsedda reglerarkitekturen och prestandakraven.
Robotledmoduler med enkel eller dubbel encoder: jämförelse
Hur kan dubbla encoders bidra till funktionell säkerhet i robotar?
Dubbel återkoppling kan bidra till en säkerhetsarkitektur, men två encoders ger inte automatiskt kapacitet enligt kategori 3, PL d, PL e eller SIL 3.
Återkoppling av position för rörelsereglering och redundans för funktionssäkerhet är relaterade men skilda konstruktionsfrågor.
1. Kanalarkitektur och fel med gemensam orsak
Två sensorer på olika platser är inte nödvändigtvis oberoende säkerhetskanaler. De kan dela strömförsörjning, elektronik eller kommunikationsvägar, eller vara utsatta för samma miljöfaktorer.
I den relevanta bedömningen enligt ISO 13849-1 utvärderas åtgärder mot fel med gemensam orsak med hjälp av ett poängsystem. Den vanligt refererade tröskeln är minst 65 av 100 poäng, inte ”CCF ≤65%”.
Olika monteringsplatser eller kommunikationsprotokoll räcker inte i sig för att visa överensstämmelse.
2. Integrering med de säkerhetsfunktioner som krävs
Säkerhetsrelaterad återkoppling måste integreras i den kompletta arkitekturen för avkänning, logik och drivsystem.
Beroende på tillämpningen kan de nödvändiga funktionerna omfatta säkerhetsstopp, hastighetsbegränsning, positionsbegränsning eller bromsstyrning.
Feltrösklar och svarstider måste härledas från systemkraven. En fast gräns för avvikelse mellan encoders, till exempel ±0.5°, bör inte betraktas som en universell inställning.
I kollaborativa tillämpningar med effekt- och kraftbegränsning beror godtagbara kontaktförhållanden bland annat på berörd kroppsdel, kontakttyp, kraft och tryck. En enda gräns på 150 N är inte ett universellt kriterium för säker kontakt mellan människa och robot.
3. Tillförlitlighet och diagnostisk täckning
En säkerhetsbedömning tar hänsyn till arkitektur, komponenternas tillförlitlighet, diagnostisk täckning och fel med gemensam orsak.
Sannolikheten för farliga fel per timme, PFHD, kan inte beräknas genom att helt enkelt parallellkoppla två värden för encoderfelfrekvens.
Som referens är PFHD-intervallen för PL d och PL e:
PL d: 10⁻⁷ ≤ PFHD < 10⁻⁶ per timme.
PL e: 10⁻⁸ ≤ PFHD < 10⁻⁷ per timme.
Att uppfylla ett numeriskt intervall fastställer inte i sig prestandanivån; även övriga tillämpliga krav måste uppfyllas.
4. Feldetektering och lämplig säkerhetsåtgärd
Ett korrekt utformat system kan använda avvikelse mellan återkopplingssignaler för att upptäcka vissa fel och initiera en lämplig åtgärd.
Encoderantalet avgör dock inte i sig om ett system är felsäkert. En fysisk encoder kan innehålla oberoende mätkanaler och diagnostik avsedd för säkerhetsrelaterade tillämpningar, förutsatt att den integreras med en lämplig säkerhetsstyrenhet.
Det är därför fel att anta att varje system med enkel encoder blir okontrollerbart vid vilket encoderfel som helst, eller att varje system med dubbel encoder uppfyller en viss säkerhetsintegritetsnivå.
Varför kan återkoppling från dubbel encoder vara användbar i humanoida robotleder?
Humanoida robotar kombinerar många leder med varierande belastningar, balanskrav och frekvent interaktion med omgivningen.
Dessa egenskaper gör exakt återkoppling om ledtillstånd värdefull. Avkänningsarkitekturen varierar dock mellan robotkonstruktioner, och dubbla encoders bör inte betraktas som en universallösning.
Bättre övervakning av transmissionens beteende
I en växlad led kan motorns rörelse och utgångens rörelse skilja sig åt på grund av glapp, transmissionsfel eller elastisk deformation.
En encoder på motorsidan mäter endast motorpositionen. En utgångsencoder tillför direkt information om den faktiska ledvinkeln.
Detta kan förbättra den information om ledposition som robotens styrenhet har tillgång till.
Mätning av belastningsberoende avböjning
När en robot överför sin vikt, landar med en fot eller hanterar en extern belastning kan lederna och transmissionskomponenterna böjas.
En avsiktligt följsam led, till exempel en serieelastisk aktuator, kan uppvisa ytterligare relativ rörelse över sitt elastiska element.
Mätning på båda sidor om transmissionen kan bidra till att övervaka detta beteende. I kombination med en lämplig modell kan återkopplingen stödja reglering och uppskattning.
Dubbla encoders säkerställer dock inte dynamisk balans i sig. Den övergripande prestandan beror också på robotens mekaniska konstruktion, tröghetsmätning, kontaktinformation, tillståndsskattning och regleralgoritmer.
Absolut utgångsposition vid start
En absolut utgångsencoder kan rapportera ledpositionen inom sitt mätområde vid uppstart, vilket minskar behovet av en referenskörning.
Denna funktion beror på encoderns absoluta mätteknik, inte på att två encoders används.
Även en enkel encoder kan vara absolut, medan en lösning med dubbla encoders kan använda inkrementella sensorer.
Kalibrering, varvsspårning där det behövs och startkontroller är fortfarande nödvändiga. Att känna till ledvinkeln vid uppstart garanterar inte i sig att en humanoid robot kan stå säkert eller börja röra sig.
Hur väljer man mellan ledmoduler med enkel och dubbel encoder?
Börja med kraven för den kompletta roboten och avgör sedan vilken återkoppling som behövs vid varje led.
Tänk på följande frågor:
Vilken utgångsnoggrannhet och repeterbarhet krävs för positioneringen?
Hur stort glapp, förlorad rörelse och torsionsavböjning uppstår vid förväntad belastning?
Ska kraftregleringen använda uppskattning från motorström, en modell av ett elastiskt element, en vridmomentsensor i leden eller en kraft-/vridmomentsensor vid ändverktyget?
Stöder styrenheten drift med dubbla slingor och lämplig inställning?
Krävs absolut utgångsposition vid uppstart?
Vilken diagnostik och vilka säkerhetsfunktioner måste systemet tillhandahålla?
Motiverar prestandavinsten den extra integrationskostnaden?
En enkel encoder kan vara ett effektivt val när hela systemet uppfyller kraven med återkoppling från motorsidan.
En robotledmodul med dubbel encoder är värd att överväga när direkt mätning av utgången ger en tydlig fördel för positionering, övervakning av transmissionen eller reglering av följsamma leder.
Om du väljer robotledmoduler för ett nytt projekt kan du diskutera dina positioneringsmål, belastningsprofil, kraftregleringsstrategi och återkopplingskrav med HONPINE.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
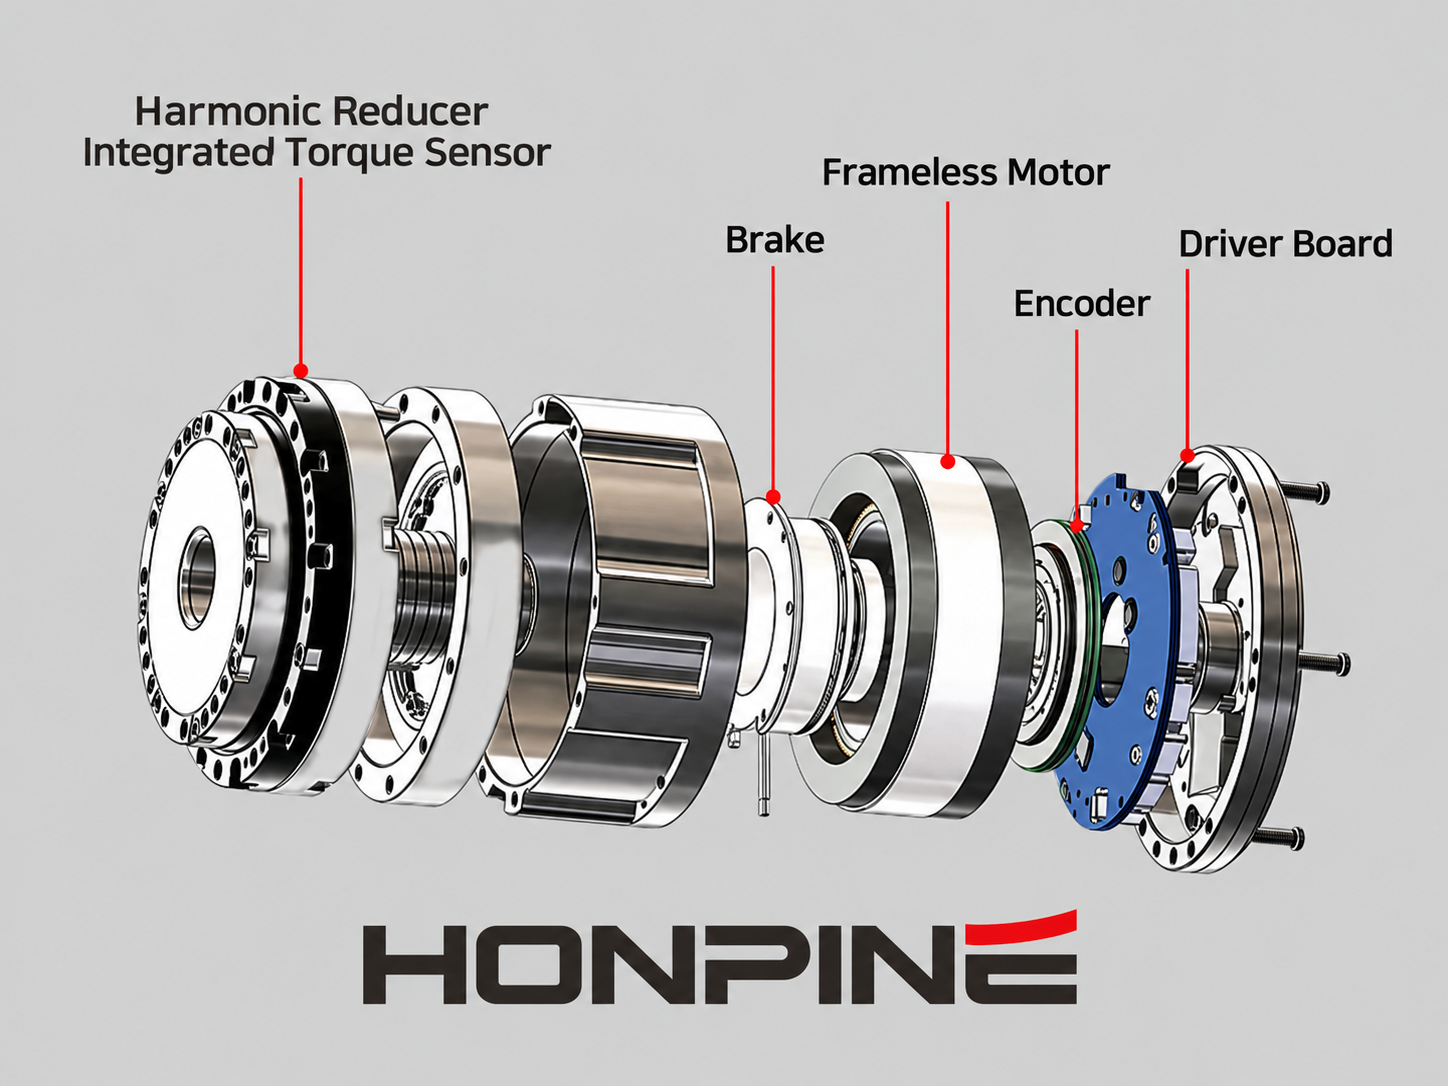
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Vad är skillnaden mellan robotledmoduler med enkel och dubbel encoder?Behöver din robot en ledmodul med dubbel encoder, eller räcker det med en enkel encoder? Svaret beror på kraven på positionering, transmissionens beteende, strategin för kraftreglering och budgeten. Den här guiden jämför återkoppling på motor- och utgångssidan, förklarar hur dubbla encoders kan förbättra regleringen och går igenom kostnader och begränsningar. Läs om när en enkel encoder kan räcka och när det kan vara värt att överväga ytterligare återkoppling från utgångssidan.
 RV-reducerare eller harmonisk växel: Så väljer du rätt växel för robotlederRV-reducerare eller harmonisk växel: vilken växel passar bäst för din robotled? Svaret beror på vridmoment, styvhet, noggrannhet, installationsutrymme och driftsförhållanden. Den här guiden jämför deras funktionsprinciper och fem viktiga prestandafaktorer och förklarar sedan hur du utvärderar ledlaster, reducerarens livslängd, temperatur och smörjning. Oavsett om du konstruerar en robotbas, axel, armbåge eller handled kan du använda dessa överväganden för att matcha reduceraren mot varje leds krav.
 Hur hittar man en pålitlig leverantör av robotledsställdon?Att välja rätt leverantör av robotledsställdon är avgörande för tillförlitlig prestanda, smidig integration och långsiktig projektframgång. Utöver produktspecifikationer behöver du förstå leverantörens tekniska kompetens, produktionskapacitet och eftermarknadssupport. I den här guiden förklarar Allen Li, grundare av HONPINE, hur du bedömer dessa tre faktorer vid inköp av harmoniska och planetväxelbaserade ledställdon för robotik och industriell automation.
 Harmonisk växel jämfört med harmoniskt vridställdon: Vilket är bättre för CNC-maskinverktyg?Valet mellan en harmonisk växel och ett harmoniskt vridställdon är ett viktigt beslut vid konstruktionen av CNC-maskinverktyg. Båda lösningarna erbjuder rörelsestyrning med hög precision, men skiljer sig åt vad gäller integration, installationskrav, styvhet och systemflexibilitet. För CNC-rotationsbord för fjärde axeln och kompakta femaxliga bearbetningssystem kan valet av rätt harmonisk drivning ha en betydande inverkan på maskinens prestanda. I denna artikel jämför HONPINE:s tekniska chef Theodore Li harmoniska växlar och harmoniska vridställdon för att hjälpa ingenjörer att identifiera den lämpligaste lösningen för sina CNC-tillämpningar.
 Hur väljer man harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader?Jag heter Theodore Li och är teknisk chef på HONPINE. Valet av harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader utgår från varje leds behov av vridmoment, vikt och installation. Denna guide använder en konfiguration med TCHL 20 för axeln och TCHL 14 för handleden som exempel och behandlar sedan vridmomentsavkänning, följsam styrning och överväganden kring HAG-serien för krävande robotapplikationer.





Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Vad är skillnaden mellan robotledmoduler med enkel och dubbel encoder?Behöver din robot en ledmodul med dubbel encoder, eller räcker det med en enkel encoder? Svaret beror på kraven på positionering, transmissionens beteende, strategin för kraftreglering och budgeten. Den här guiden jämför återkoppling på motor- och utgångssidan, förklarar hur dubbla encoders kan förbättra regleringen och går igenom kostnader och begränsningar. Läs om när en enkel encoder kan räcka och när det kan vara värt att överväga ytterligare återkoppling från utgångssidan.
 RV-reducerare eller harmonisk växel: Så väljer du rätt växel för robotlederRV-reducerare eller harmonisk växel: vilken växel passar bäst för din robotled? Svaret beror på vridmoment, styvhet, noggrannhet, installationsutrymme och driftsförhållanden. Den här guiden jämför deras funktionsprinciper och fem viktiga prestandafaktorer och förklarar sedan hur du utvärderar ledlaster, reducerarens livslängd, temperatur och smörjning. Oavsett om du konstruerar en robotbas, axel, armbåge eller handled kan du använda dessa överväganden för att matcha reduceraren mot varje leds krav.
 Hur hittar man en pålitlig leverantör av robotledsställdon?Att välja rätt leverantör av robotledsställdon är avgörande för tillförlitlig prestanda, smidig integration och långsiktig projektframgång. Utöver produktspecifikationer behöver du förstå leverantörens tekniska kompetens, produktionskapacitet och eftermarknadssupport. I den här guiden förklarar Allen Li, grundare av HONPINE, hur du bedömer dessa tre faktorer vid inköp av harmoniska och planetväxelbaserade ledställdon för robotik och industriell automation.
 Harmonisk växel jämfört med harmoniskt vridställdon: Vilket är bättre för CNC-maskinverktyg?Valet mellan en harmonisk växel och ett harmoniskt vridställdon är ett viktigt beslut vid konstruktionen av CNC-maskinverktyg. Båda lösningarna erbjuder rörelsestyrning med hög precision, men skiljer sig åt vad gäller integration, installationskrav, styvhet och systemflexibilitet. För CNC-rotationsbord för fjärde axeln och kompakta femaxliga bearbetningssystem kan valet av rätt harmonisk drivning ha en betydande inverkan på maskinens prestanda. I denna artikel jämför HONPINE:s tekniska chef Theodore Li harmoniska växlar och harmoniska vridställdon för att hjälpa ingenjörer att identifiera den lämpligaste lösningen för sina CNC-tillämpningar.
 Hur väljer man harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader?Jag heter Theodore Li och är teknisk chef på HONPINE. Valet av harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader utgår från varje leds behov av vridmoment, vikt och installation. Denna guide använder en konfiguration med TCHL 20 för axeln och TCHL 14 för handleden som exempel och behandlar sedan vridmomentsavkänning, följsam styrning och överväganden kring HAG-serien för krävande robotapplikationer.
 AGV-fjädring: Ska du välja en balansbalk eller en fjäderbelastad styrdrivenhet?Valet av ett AGV-fjädringssystem börjar med fordonets lastintervall och golvförhållanden. Balansbalkar och fjäderbelastade styrdrivenheter erbjuder olika lösningar för att upprätthålla hjulkontakt och hantera hjullaster. Den här HONPINE-guiden jämför båda alternativen och förklarar hur du utvärderar dragkraft, fjädringsväg, installationsutrymme och underhåll innan du väljer en konfiguration.
 Motormatchning för ihålig rotationsplattform: En komplett guideAtt välja rätt motor för en ihålig rotationsplattform är avgörande för att uppnå exakt positionering, stabil drift och effektiv automatisering. Den här guiden förklarar hur servomotorer, stegmotorer och borstlösa likströmsmotorer matchas med ihåliga rotationsplattformar utifrån vridmoment, hastighet, tröghet, noggrannhet och installationskrav. Utforska praktiska riktlinjer för motorval, typiska applikationskombinationer och platsbesparande monteringslösningar för att hitta rätt konfiguration för ditt automatiseringsprojekt.
 Kan robotar känna beröring? HONPINE HAG kraftstyrda robotledsmotorer med harmonisk växelKan robotar reagera på en mjuk beröring? HONPINE HAG-robotledsmotorn med vridmomentsensor kombinerar en harmonisk växel, integrerad vridmomentavkänning och slutet styrsystem för att upptäcka externa krafter och möjliggöra mjuka, följsamma rörelser. I den här artikeln demonstrerar HONPINE-grundaren Allen Li modulens respons på lätt kontakt och handstyrda rörelser, förklarar dess viktigaste tekniker för kraftstyrning och delar visionen bakom ledmoduler utformade för praktisk industrirobotik.
 Innebär ett högre utväxlingsförhållande mer vridmoment? Planetväxlar, harmoniska växlar och RV-växlar förklarasInnebär ett högre utväxlingsförhållande mer vridmoment? Den här tekniska guiden förklarar sambandet mellan utväxlingsförhållande, utgående vridmoment och utgående hastighet samt jämför planetväxlar, harmoniska växlar och RV-växlar. Lär dig varför enbart reduktionsförhållandet inte kan avgöra en växellådas vridmomentkapacitet, verkningsgrad, dynamiska respons, precision eller livslängd, och vad ingenjörer bör beakta vid val av växellåda för robotteknik, CNC-maskiner, servosystem och industriell rörelsestyrning.