Hur väljer man ett harmoniskt ledställdon med kraftreglering? En ingående jämförelse mellan HONPINE TCHL och HAG
Att välja ettharmoniskt ledställdon med kraftregleringinnebär mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och hålaxelns storlek kan alla påverka systemintegrationen och reglerprestandan. I den här guiden jämför HONPINEs tekniska chef seriernaTCHLochHAG harmoniskt ledställdon, förklarar de viktigaste skillnaderna och presenterar ett praktiskt urvalsramverk för humanoida robotar, kollaborativa robotarmar, precisionsmontering, polering och andra kraftreglerade tillämpningar.
Introduktion: Två harmoniska ledställdon för olika krav på kraftreglering
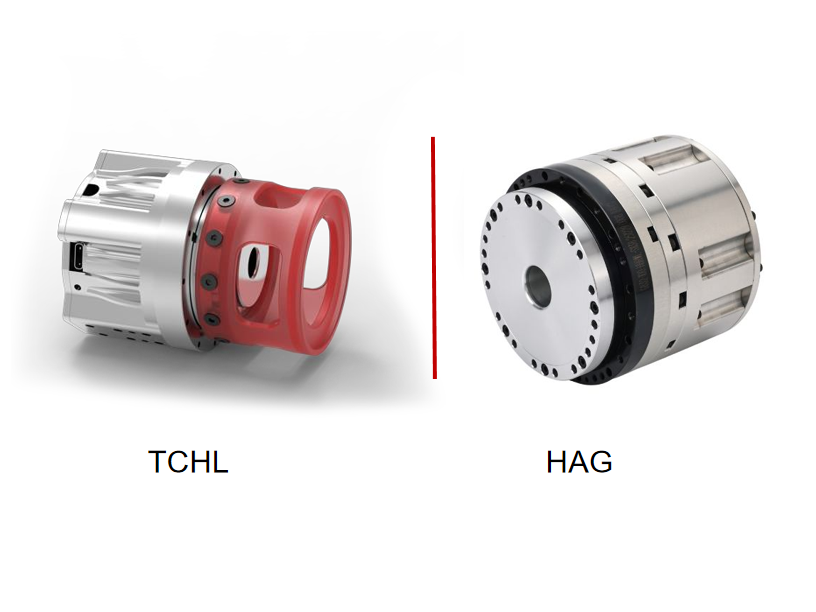
Hej allihop, jag är teknisk chef på HONPINE. I dag ska jag presentera två serier av harmoniska ledställdonmed inbyggda vridmomentsensorer som tillval: TCHL och HAG.
Båda serierna har en liknande mekanisk arkitektur och styrarkitektur:
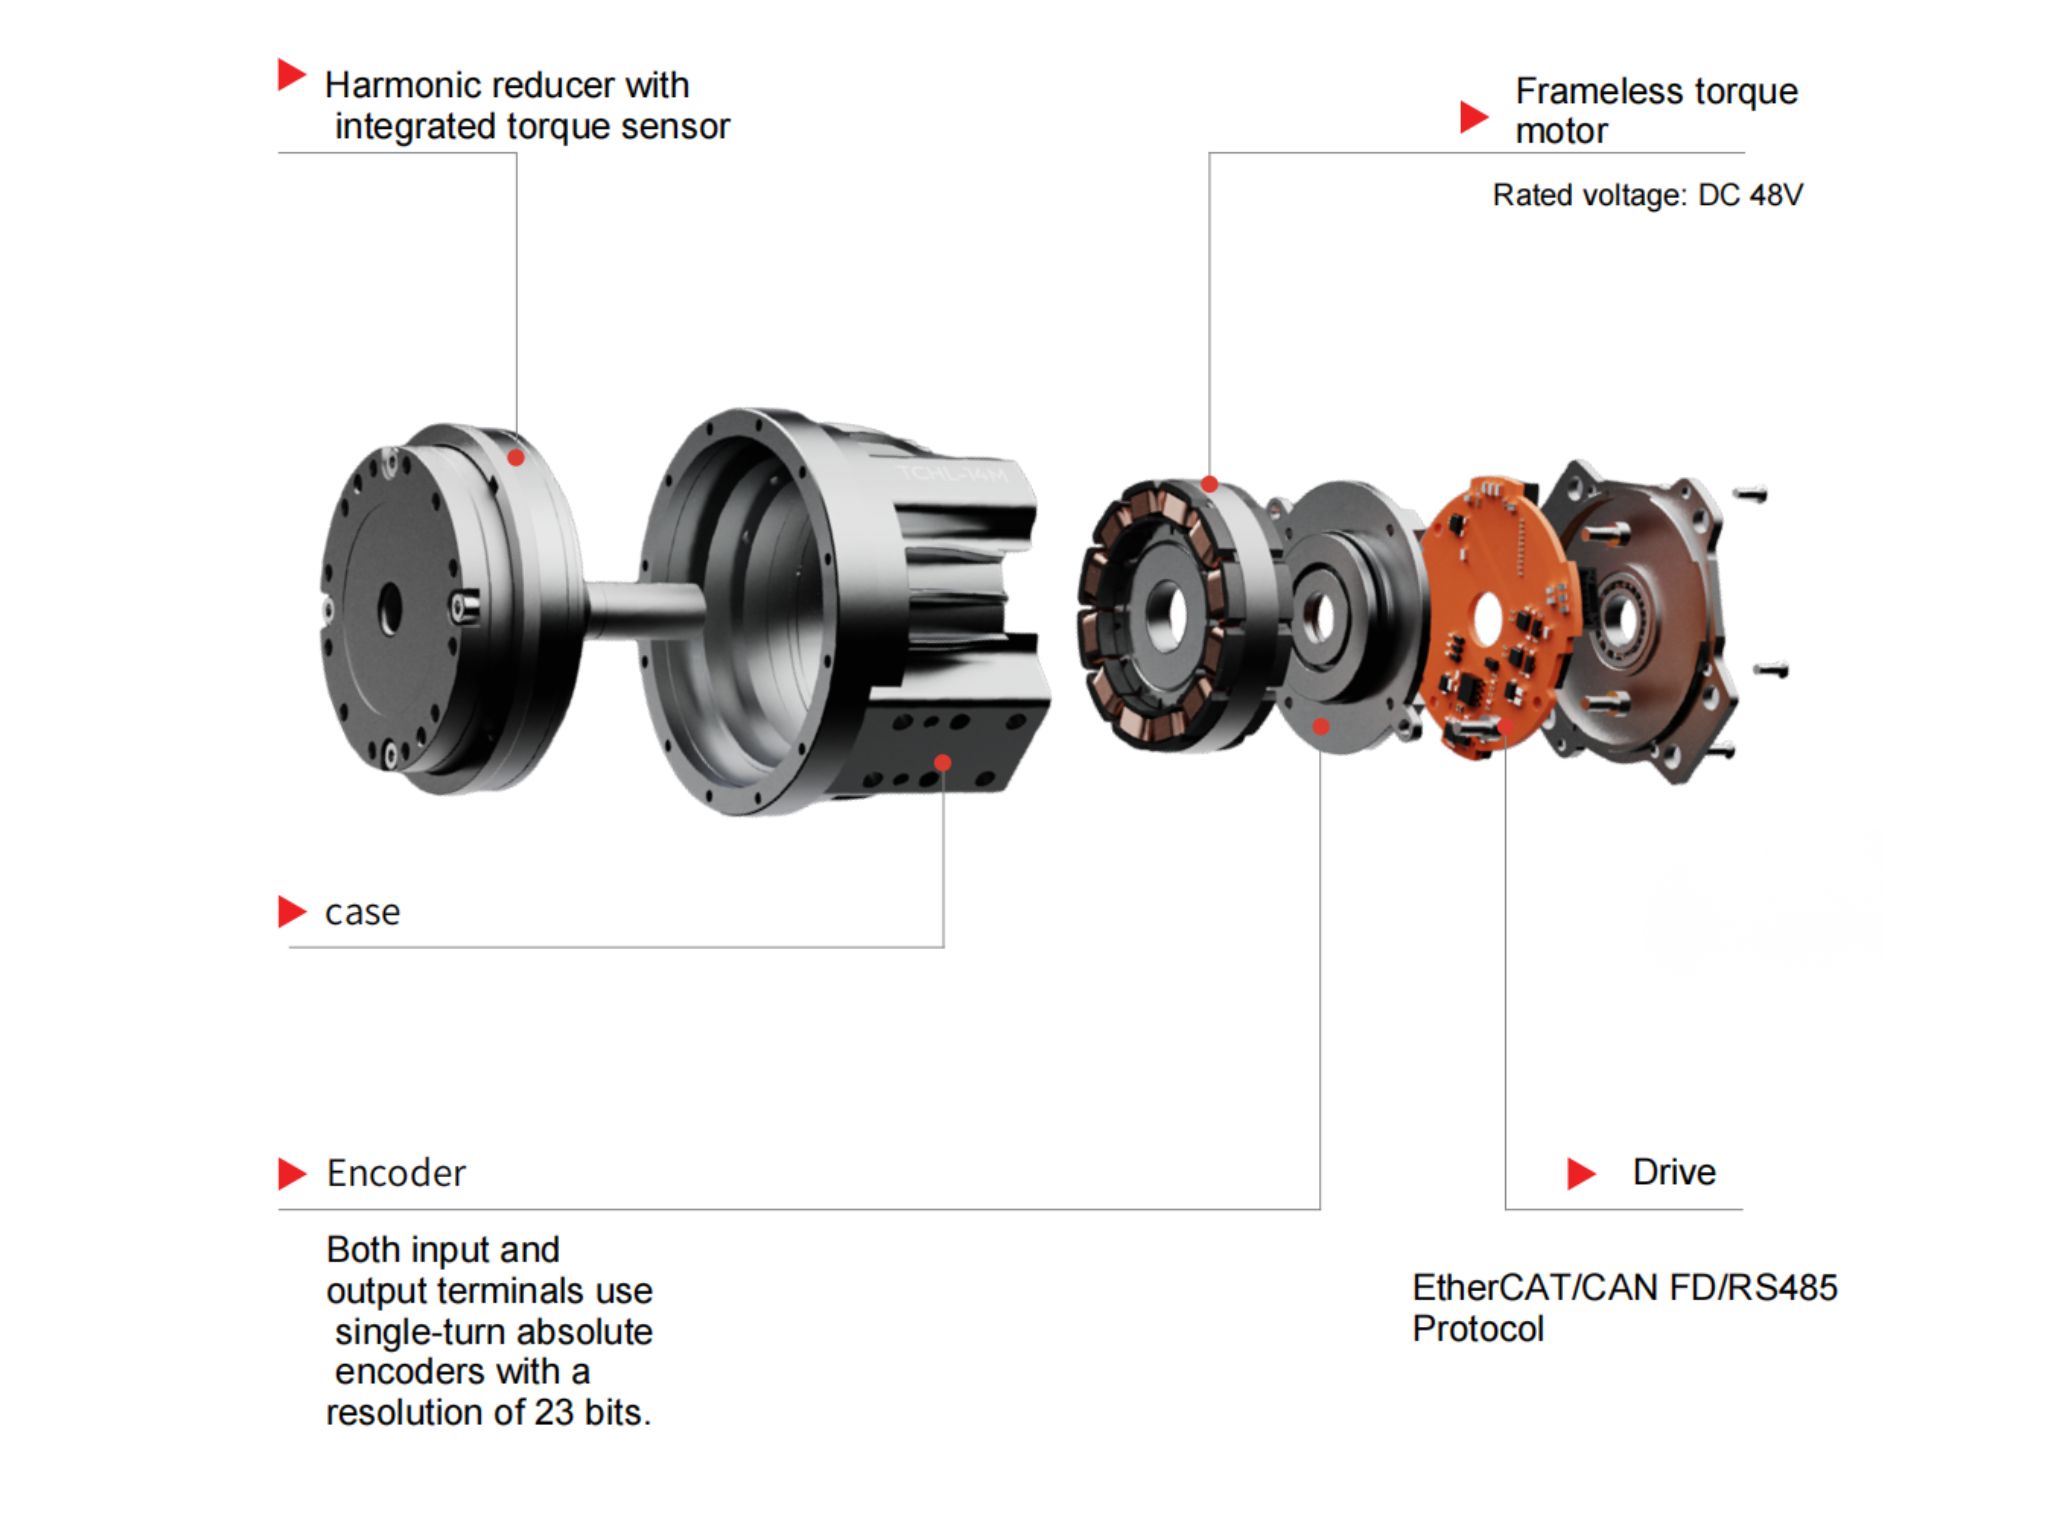
Utgående fläns → harmonisk reducerare → vridmomentsensor → ramlös vridmomentsmotor → broms → koplanära dubbla pulsgivare → integrerat drivkort
Trots att de har samma grundarkitektur är TCHL och HAG utformade för att möta olika tekniska prioriteringar. TCHL fokuserar på att minimera vikt och yttermått, samtidigt som precisionsegenskaperna hos harmonisk transmission bibehålls. HAG betonar systemintegration, ytterligare säkerhetsrelaterade funktioner på utvalda modeller och mer fullständigt dokumenterade specifikationer för vridmomentsensorer.
Vad skiljer då dessa två serier åt, och hur bör ingenjörer välja mellan dem?
TCHL jämfört med HAG: Förstå deras grundläggande konstruktionsprioriteringar
HONPINE TCHL harmoniskt ledställdon: Prioriterar låg vikt
Huvudmålet med TCHL harmoniskt ledställdonär att minimera vikten och installationsutrymmet, samtidigt som harmonisk transmissions höga precision bibehålls.
Det gör TCHL till ett alternativ att överväga i tillämpningar där ledernas massa, kompakta mått och dynamiska respons är viktiga konstruktionsfaktorer, bland annat i humanoida robotar och kollaborativa robotarmar.
Viktiga specifikationer för TCHL-serien
Tillgängliga konfigurationer bör kontrolleras mot den specifika modellen och dess tekniska dokumentation före det slutliga valet.
HONPINE HAG harmoniskt ledställdon: Prioriterar integration och säkerhetsrelaterade tillval
HAG harmoniskt ledställdonfokuserar på högre systemintegrationsgrad, fler konfigurationsalternativ och mer omfattande publicerade specifikationer för vridmomentsensorer.
Serien omfattar ett bredare utbud av ramstorlekar och erbjuder återkoppling från absoluta pulsgivare med enkelvarvs- och flervarvsavläsning. Utvalda ramstorlekar finns med inbyggd Safe Torque Off (STO), med förbehåll för bekräftelse för den specifika modellen.
Viktiga specifikationer för HAG-serien
Publicerade sensordata kan hjälpa ingenjörer att utvärdera mätprecisionen och avgöra om en viss konfiguration uppfyller deras reglerkrav. Sensorens olinjäritet räcker dock inte för att fastställa den totala kraftregleringens upplösning eller precision i det kompletta robotsystemet.
Så väljer du mellan TCHL och HAG: Sex viktiga urvalskriterier?
I stället för att börja med pris eller nominellt vridmoment bör ingenjörer först identifiera de systemkrav som kan göra en konfiguration olämplig.
1. Kommunikationsprotokoll: Kontrollera kompatibiliteten först
TCHL: EtherCAT / CAN FD
HAG: CANopen / EtherCAT
Utifrån specifikationerna ovan är EtherCAT det gemensamma alternativet för de två serierna.
Om styrsystemet kräver CAN FD är TCHL ett alternativ bland dessa två serier, med förbehåll för vald konfiguration.
Om systemet kräver CANopen är HAG ett alternativ, med förbehåll för vald konfiguration.
Om systemet använder EtherCAT kan båda serierna övervägas, och de återstående urvalskriterierna blir viktiga.
Det här är ett av de integrationskrav som lättast förbises. Bekräfta exakt gränssnitt, protokollimplementering, kontaktdon och kommunikationsprofil som stöds vid den inledande tekniska diskussionen, inte efter offertförfrågan eller den mekaniska konstruktionen.
2. Absoluta pulsgivare med enkelvarvs- respektive flervarvsavläsning
TCHL: 17-bitars absolut pulsgivare med enkelvarvsavläsning
HAG: 20-bitars absolut pulsgivare med enkelvarvsavläsning + 12-bitars absolut pulsgivare med flervarvsavläsning
Pulsgivarkonfigurationen påverkar positionsåterkoppling, uppstartsbeteende och systemintegration.
TCHL ger absolut positionsåterkoppling med 17-bitars enkelvarvsavläsning. Den anger positionen inom ett varv, men ger inte i sig positionsinformation för flera varv. Beroende på systemkonstruktionen kan styrenheten behöva en referenskörning eller en annan metod för att hålla reda på det sammanlagda antalet rotationer.
HAG ger återkoppling med 20-bitars enkelvarvsavläsning och 12-bitars flervarvsavläsning. Detta kan vara en fördel när en robot behöver hålla reda på både vinkelpositionen inom ett varv och den sammanlagda rotationen över flera varv.
Välj HAG när flervarvsåterkoppling är ett definierat systemkrav. Det kan vara särskilt relevant för system med samordnade leder och tillämpningar där en repeterbar uppstartsprocedur är viktig.
Flervarvsåterkoppling garanterar dock inte automatiskt att positionen bibehålls vid alla typer av strömavbrott. Ingenjörer bör bekräfta pulsgivarens metod för att bevara positionen och dess uppstartsbeteende med tillverkaren.
3. Funktionell säkerhet: Utvärdera tillgängligheten för STO
TCHL: STO anges inte i de tillhandahållna specifikationerna.
HAG: Inbyggd STO finns tillgänglig för utvalda ramstorlekar.
Safe Torque Off (STO) är en säkerhetsrelaterad funktion som hindrar drivenheten från att generera vridmoment när funktionen aktiveras. Den är relevant i tillämpningar där det krävs en definierad metod för att stänga av motorns vridmoment.
För kollaborativa robotar, medicinsk utrustning eller rehabiliteringsutrustning och robotbaserade system för samarbete mellan människa och robot kan tillgång till STO vara en viktig del av drivenhetsarkitekturen.
Utifrån de tillhandahållna specifikationerna är HAG den serie som bör undersökas när inbyggd STO krävs. STO är dock inte standard i hela HAG-serien. Tillgängligheten måste bekräftas för den specifika ramstorleken och konfigurationen.
STO i sig fastställer inte heller att kraven i ISO 13849 eller IEC 61508, eller maskinens fullständiga säkerhetskrav, är uppfyllda. Riskbedömning på systemnivå, säkerhetsarkitektur, validering och tillämpliga certifieringskrav måste hanteras separat.
4. Specifikationer för vridmomentsensorer: Kan du verifiera den prestanda som krävs?
TCHL: Vridmomentsensor som tillval; mätområde och uppgifter om precision saknas i de tillhandahållna specifikationerna.
HAG: Vridmomentsensor som tillval; mätområde och specifikation om 0,5 % olinjäritet publicerade.
I kraftreglerade tillämpningar är en vridmomentsensor bara utgångspunkten. Ingenjörer behöver också förstå dess mätområde, olinjäritet, upplösning, bandbredd, överlastkapacitet och signalegenskaper.
TCHL-serien erbjuder konfigurationer med vridmomentsensor som tillval, men relevanta uppgifter om mätområde och precision bör hämtas för den exakta modellen innan kvantitativa prestandaåtaganden görs.
HAG tillhandahåller en mer komplett uppsättning publicerade specifikationer för vridmomentsensorer, inklusive mätområde och olinjäritet. Det ger ingenjörer en mer praktisk utgångspunkt för att utvärdera mätfel och avgöra om mätområdet motsvarar det förväntade vridmomentet i tillämpningen.
Sensorens fullskaleområde och olinjäritet kan exempelvis bidra till att uppskatta dess bidrag till mätfelet. Dessa värden fastställer dock inte i sig det minsta detekterbara vridmomentet eller den faktiska kraftregleringens upplösning i det kompletta systemet.
Om vridmomentsåterkoppling är central för tillämpningen bör du jämföra sensorns fullständiga specifikationer innan det slutliga valet görs.
5. Ramstorlek och vridmomentkapacitet: Anpassa leden till belastningen
TCHL: Ramstorlekar upp till 32; den tillhandahållna jämförelsen anger ett nominellt vridmoment på upp till 169 N·m.
HAG: Ramstorlekar upp till 40 och 45; den tillhandahållna jämförelsen anger ett nominellt vridmoment på upp till 557 N·m.
Vilket ledställdon som passar beror på mer än robotens totala nyttolast. Kraven på ledvridmoment varierar med armlängd, länkmassa, acceleration, gravitation, arbetscykel och yttre krafter.
TCHL är värt att utvärdera för kompakta, lätta leder där minimering av massan är en viktig prioritering.
HAG erbjuder större ramstorlekar och ett högre vridmomentsområde i den tillhandahållna jämförelsen. Därför kan serien vara lämpligare för leder med tung belastning, robotbaser, midjeleder och industriella tillämpningar med höga krav på vridmoment.
Kontrollera nominellt vridmoment, toppvridmoment, tillåtet varvtal, termiska gränser, arbetscykel samt tillåtna radiella och axiella belastningar för den exakta modellen före valet. Använd inte toppvridmoment som ersättning för kontinuerligt nominellt vridmoment.
6. Hålaxeldiameter: Se till att det finns tillräckligt med utrymme för kabeldragning
Hålaxeldiametern kan påverka dragningen av strömkablar, pulsgivarkablar, ledningar till vridmomentsensorer och andra anslutningar genom en robotarm.
Värdena baseras på den tillhandahållna jämförelsen och bör verifieras mot aktuella modellspecifika ritningar.
För ramstorlek 17 och 20 är den angivna fria håldiametern för HAG 16,8 mm, jämfört med 12 mm för TCHL. För storlek 32 är de angivna måtten 28 mm respektive 22 mm.
Skillnaderna kan spela roll när flera kabelknippen måste dras genom en led, särskilt i kompakta fleraxliga robotarmar.
En större fri håldiameter kan förenkla kabeldragningen, men ingenjörer bör också ta hänsyn till kontaktdonens mått, böjradie, kabelrörelser, dragavlastning och det fria utrymme som behövs genom hela rörelseområdet.
Så väljer du rätt harmoniskt ledställdon för kraftreglering i din tillämpning
När bör du välja TCHL?
HONPINE TCHL är i första hand konstruerat för lätt och kompakt integration, samtidigt som precisionsegenskaperna hos harmonisk transmission bibehålls.
Det är värt att utvärdera för:
Leder till humanoida robotar där det är viktigt att minska ledmassan.
Kollaborativa robotarmar med begränsat installationsutrymme.
Kompakta robotsystem som använder EtherCAT eller CAN FD.
Tillämpningar där absolut återkoppling med enkelvarvsavläsning uppfyller reglerkraven.
Kraftreglerade tillämpningar där den valda konfigurationen med vridmomentsensor har verifierats mot de mätprestanda som krävs.
TCHL är inte automatiskt det bästa valet för alla lätta robotar. Den valda modellen måste fortfarande uppfylla tillämpningens krav på vridmoment, hastighet, styvhet, termiska egenskaper och sensorprestanda.
När bör du välja HAG?
HONPINE HAG är utformat för tillämpningar där större vikt läggs vid systemintegration, fler ramstorlekar och mer fullständigt dokumenterade specifikationer för vridmomentsensorer.
Det är värt att utvärdera för:
Robotleder med högre krav på vridmoment.
Industriella manipulatorer som kräver större ramstorlekar.
Tillämpningar som behöver absolut återkoppling med enkelvarvs- och flervarvsavläsning.
System som använder CANopen eller EtherCAT.
Konstruktioner som kräver inbyggd STO i en ramstorlek där funktionen stöds.
Kraftreglerade tillämpningar där publicerade parametrar för vridmomentsensorer är viktiga för teknisk validering.
HAG kan passa bättre för krävande tillämpningar, men det slutliga beslutet bör baseras på specifikationerna för den exakta modellen, inte enbart på serienamnet.
Varför är harmoniska ledställdon med vridmomentsensor viktiga för kraftreglering?
Ett harmoniskt ledställdon med integrerad vridmomentsensor kan ge återkoppling av vridmoment på lednivå för reglering av kraft i en sluten slinga. I stället för att enbart förlita sig på beordrad motorström eller en fördefinierad rörelsebana kan styrenheten använda uppmätt ledvridmoment som indata för att justera robotens respons.
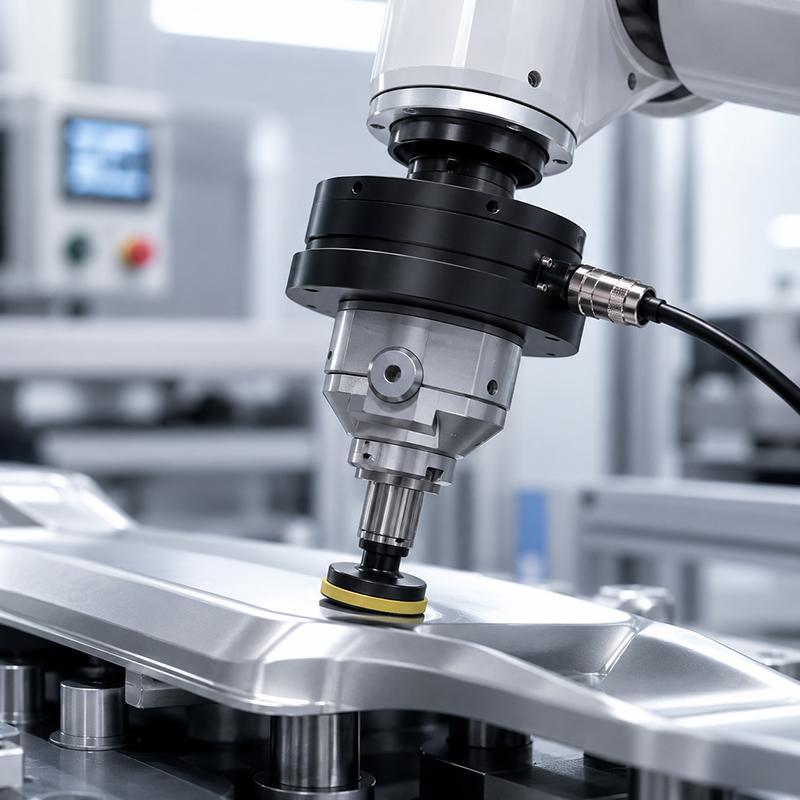
Denna funktion är värdefull vid precisionsmontering, slipning, polering och andra processer där kontaktkrafter behöver regleras.
Den kan även stödja följsam interaktion i kollaborativa robotar, rehabiliteringsutrustning och fjärrstyrningssystem, där kontrollerad kontakt och responsiva rörelser är viktiga.
Den faktiska kraftregleringsprestandan beror på hela systemet, inklusive sensoregenskaper, styrenhetens utformning, kommunikationsfördröjning, mekanisk styvhet, friktion, kalibrering och inställning av reglerkretsen. En inbyggd vridmomentsensor är en viktig möjliggörande komponent, men den garanterar inte i sig en viss nivå av kraftregleringsprecision eller funktionell säkerhet.
Avslutande tankar: Välj utifrån systemkrav, inte bara produktspecifikationer
TCHL och HAG möter olika prioriteringar inom kategorin harmoniska ledställdon för kraftreglering.
TCHL betonar låg vikt och kompakt konstruktion. HAG erbjuder fler pulsgivarfunktioner, större ramstorlekar och mer fullständiga publicerade specifikationer för vridmomentsensorer, med STO tillgängligt för utvalda konfigurationer.
Den effektivaste urvalsprocessen börjar med systemets grundläggande krav som inte är förhandlingsbara: kommunikationsprotokoll, pulsgivaråterkoppling, säkerhetsarkitektur, mätprestanda för vridmoment, lastkapacitet och utrymme för kabeldragning. När dessa begränsningar har fastställts kan ingenjörer jämföra de återstående parametrarna för att hitta det lämpligaste ställdonet.
Kontakta HONPINE för att begära teknisk dokumentation och diskutera lämplig TCHL- eller HAG-konfiguration för din kraftreglerade robotapplikation.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
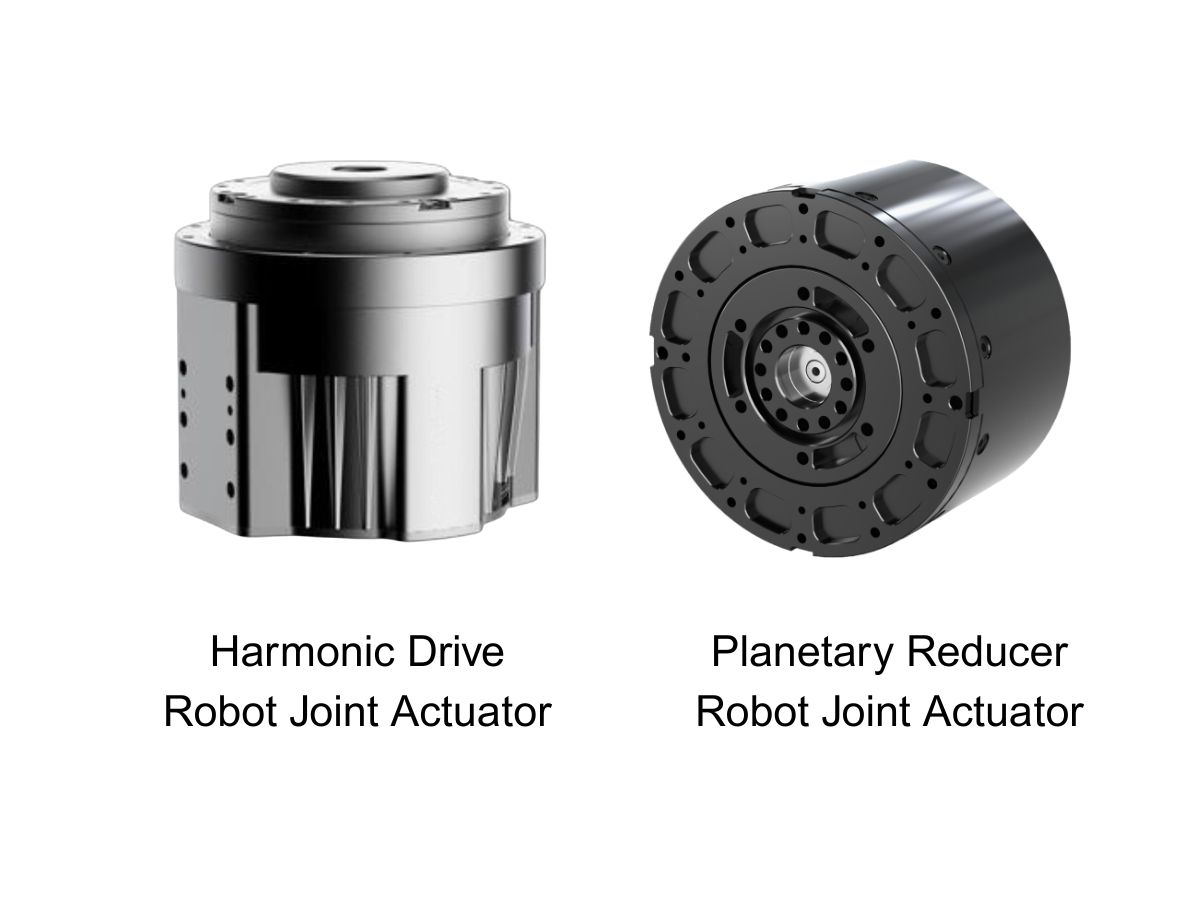
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
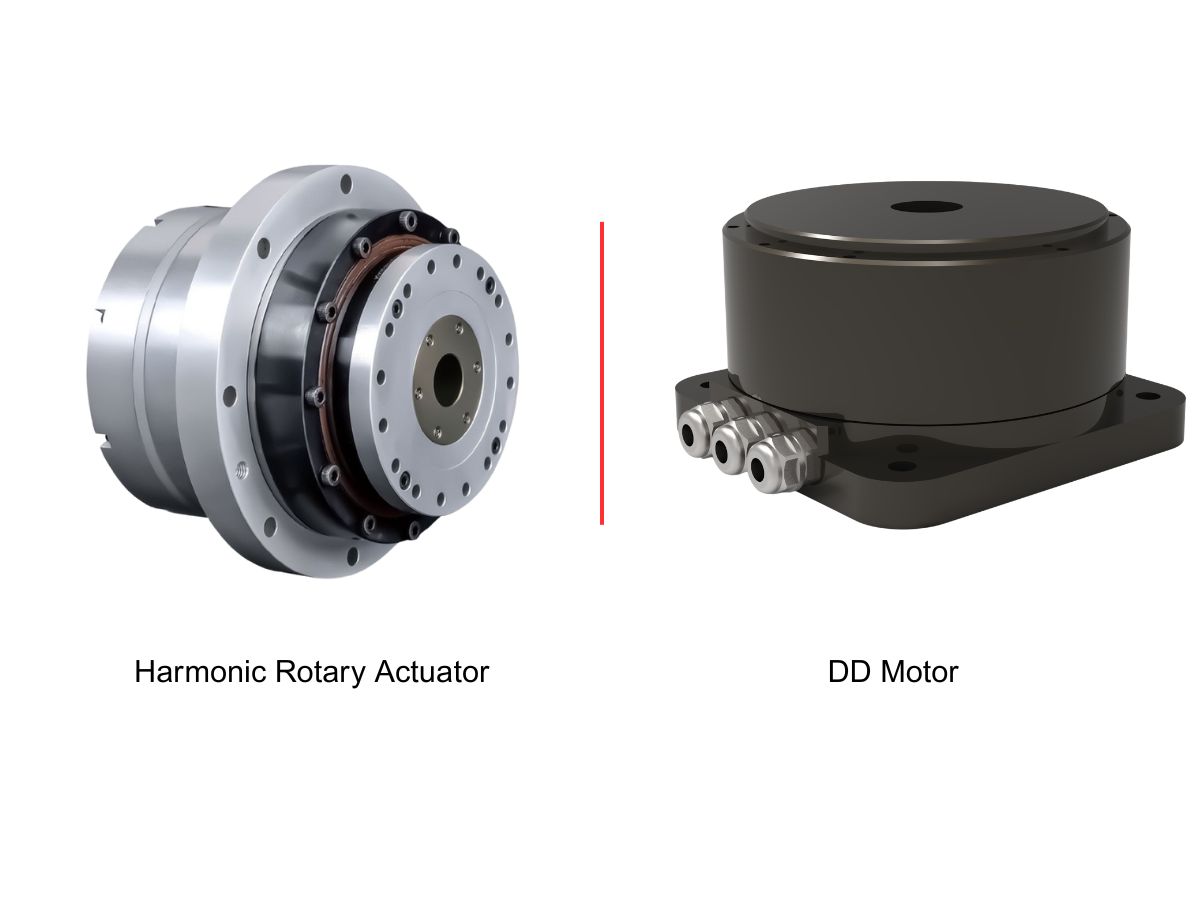
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen sägerAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
 Hur väljer man ett harmoniskt ledställdon med kraftreglering? En ingående jämförelse mellan HONPINE TCHL och HAGAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
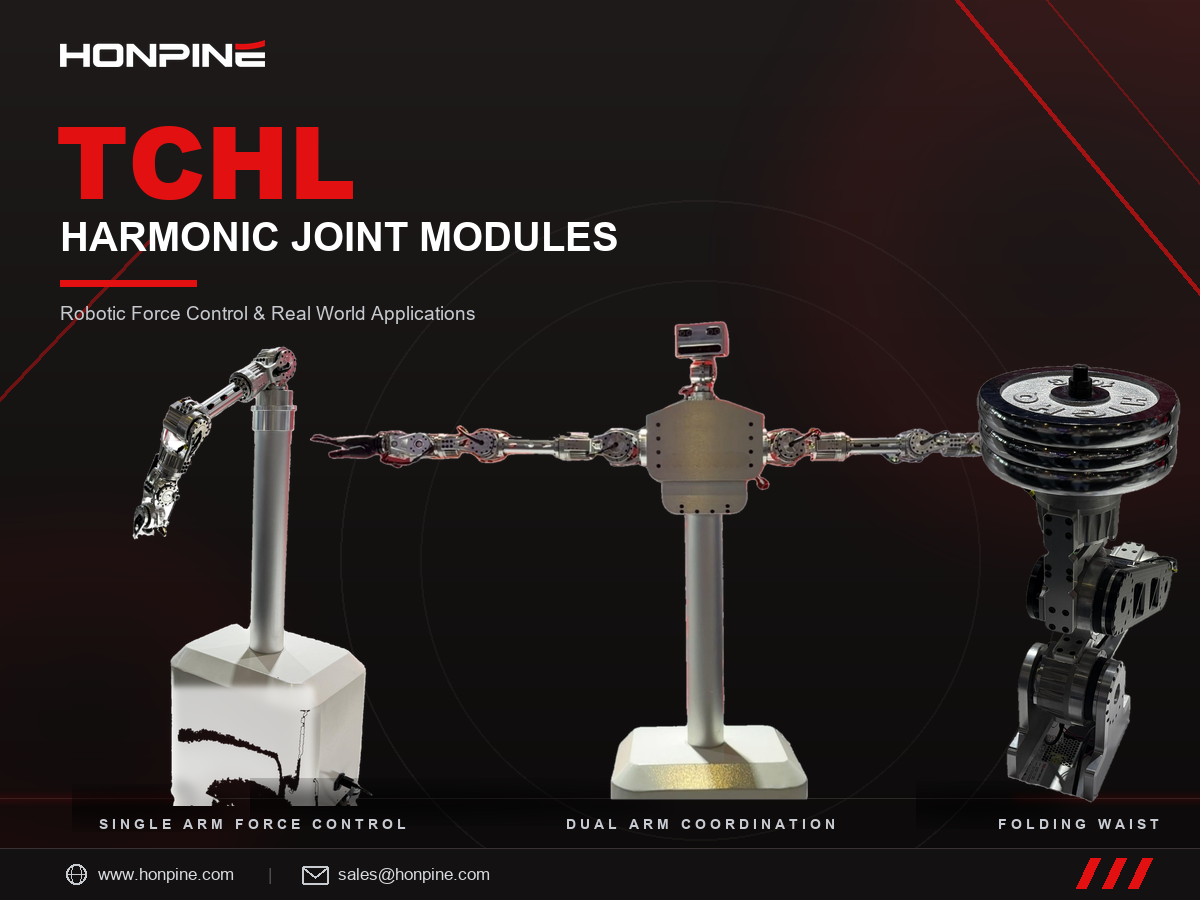
 HONPINE TCHL harmoniska ledmoduler: robotiserad kraftstyrning och praktiska tillämpningarHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE.
HONPINE TCHL-harmoniska ledmoduler används i en rad tillämpningar för robotars rörelsestyrning, bland annat i humanoida robotar med två armar, kraftstyrning med följsamhet i enarmade robotar och vikbara midjemekanismer för hjulförsedda humanoida robotar. Som integrerade rörelsekomponenter stöder de en mängd olika tillämpningar inom robotik, intelligent tillverkning och industriell automation.
Från kärnkomponenter till integrerade rörelseenheter visar HONPINE, genom ett brett produktsortiment och praktiska rörelsedemonstrationer, vilka möjligheter precisionstransmissionsteknik erbjuder inom olika robotapplikationer. Varför behöver sängnära fysioterapirobotar kraftstyrda ledmoduler?En terap robot säljer inte en robotarm; den säljer en kraft som appliceras på en människokropp. Tryck, rytm och djup är behandlingsordinationen, och positionsstyrning kan inte leverera dem: mjukvävnad är eftergivlig och varierar över tid, så samma positionskommando ger kontaktkrafter som skiljer sig flera gånger mellan muskel och ben. Kraftstyrda harmoniska ledmoduler gör kontaktkraften till en reglerad variabel – det enda sättet att göra doseringen reproducerbar, kontakten med människan säker och terapeutens teknik möjlig att lära ut. Med utgångspunkt i ett foto från en enda plats av en sängnära terap robot analyserar artikeln konfigurationen, presenterar fem skäl till att kraftstyrning är oundviklig, fastställer HONPINE:s kriterier för valet mellan TCHL och HAG och anger upplösningsbudgeten för vridmomentsensorn som avgör ramstorlekarna.
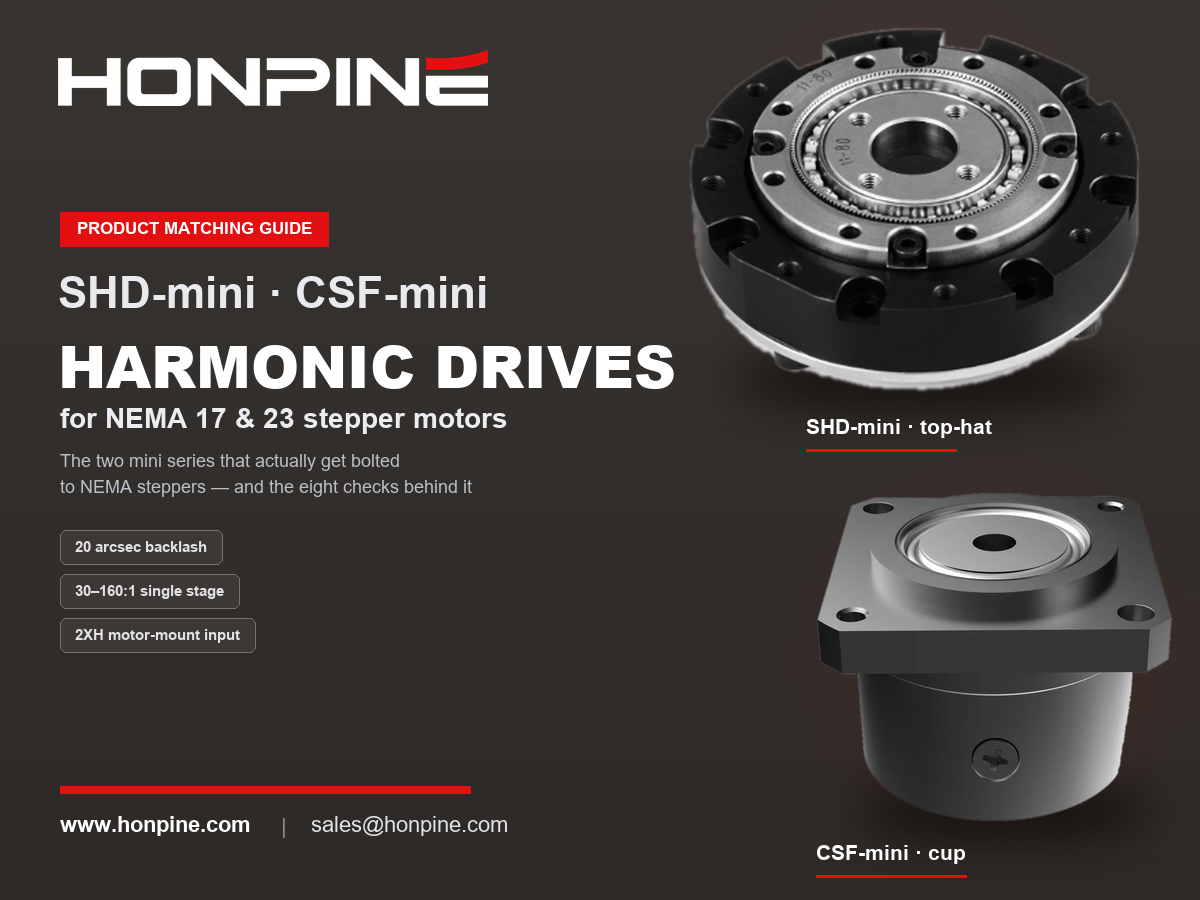
 Matchningsguide för NEMA 17 och NEMA 23 med harmoniska drivsystem: kombinera stegmotorer med harmoniska växlarAtt kombinera en stegmotor med ett harmoniskt drivsystem är ingen budgetmässig kompromiss. En stegmotors svaga punkter – den grova stegvinkeln, det kraftiga vridmomentfallet över cirka 400 rpm och avsaknaden av en precisionsväxel – är precis det som ett harmoniskt drivsystem åtgärdar: det förskjuter driftpunkten till det optimala området med lågt varvtal och högt vridmoment, förfinar en stegvinkel på 1,8° till en upplösning på bågsekunder och ger nästan noll glapp. Den här guiden förklarar vad NEMA-ramstorlekar innebär vid monteringsgränssnittet, vilka harmoniska ramstorlekar som passar NEMA 17 och NEMA 23 samt de åtta kontrollerna som ska utföras i rätt ordning – inklusive det ingående sidans startvridmoment utan belastning, som oftast förbises – och den verkliga svagheten med kombinationen: tyst fel. Guiden innehåller specifikationer för HONPINE SHD och CSF.

Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen sägerAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
 Hur väljer man ett harmoniskt ledställdon med kraftreglering? En ingående jämförelse mellan HONPINE TCHL och HAGAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
 HONPINE TCHL harmoniska ledmoduler: robotiserad kraftstyrning och praktiska tillämpningarHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE.
HONPINE TCHL-harmoniska ledmoduler används i en rad tillämpningar för robotars rörelsestyrning, bland annat i humanoida robotar med två armar, kraftstyrning med följsamhet i enarmade robotar och vikbara midjemekanismer för hjulförsedda humanoida robotar. Som integrerade rörelsekomponenter stöder de en mängd olika tillämpningar inom robotik, intelligent tillverkning och industriell automation.
Från kärnkomponenter till integrerade rörelseenheter visar HONPINE, genom ett brett produktsortiment och praktiska rörelsedemonstrationer, vilka möjligheter precisionstransmissionsteknik erbjuder inom olika robotapplikationer. Matchningsguide för NEMA 17 och NEMA 23 med harmoniska drivsystem: kombinera stegmotorer med harmoniska växlarAtt kombinera en stegmotor med ett harmoniskt drivsystem är ingen budgetmässig kompromiss. En stegmotors svaga punkter – den grova stegvinkeln, det kraftiga vridmomentfallet över cirka 400 rpm och avsaknaden av en precisionsväxel – är precis det som ett harmoniskt drivsystem åtgärdar: det förskjuter driftpunkten till det optimala området med lågt varvtal och högt vridmoment, förfinar en stegvinkel på 1,8° till en upplösning på bågsekunder och ger nästan noll glapp. Den här guiden förklarar vad NEMA-ramstorlekar innebär vid monteringsgränssnittet, vilka harmoniska ramstorlekar som passar NEMA 17 och NEMA 23 samt de åtta kontrollerna som ska utföras i rätt ordning – inklusive det ingående sidans startvridmoment utan belastning, som oftast förbises – och den verkliga svagheten med kombinationen: tyst fel. Guiden innehåller specifikationer för HONPINE SHD och CSF.
 Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för valI litiumbatterifabriker handlar valet av reduktionsväxel till en robotarm inte om att hitta en enda ”bästa” växel – det handlar om att fördela arbetet mellan lederna. RV-reduktionsväxlar används i axel och armbåge (J1–J3), där styvhet, stöttålighet och lång livslängd är viktigast. Harmoniska reduktionsväxlar används i handleden (J4–J6), där nästan glappfri gång, hög vridmomenttäthet och låg vikt avgör positioneringsnoggrannheten. Planetväxlar används för kartesisk transfer med lång slaglängd till lägre kostnad. Litiumbatteriproduktion ställer dessutom tre strängare krav: extrem repeterbarhet (±0.02–0.05 mm), hög arbetsbelastning dygnet runt, 7 dagar i veckan, och nolltolerans för kontaminering med metallpartiklar. Den här guiden förklarar logiken bakom led-för-led-valet, jämför de tre typerna av reduktionsväxlar och visar typiska konfigurationer för varje arbetsstation.
 Hur väljer man högprecisionsroterande ställdon för industriell automation?Högprecisionsroterande ställdon spelar en viktig roll inom industriell automation, där positioneringsnoggrannhet, repeterbarhet, hållbarhet och installationsflexibilitet direkt påverkar utrustningens prestanda. HONPINE erbjuder fyra huvudserier av precisionsroterande ställdon, inklusive de harmoniska roterande ställdonen HAT, HAM och HAS samt de planetväxelbaserade ställdonen HPG med lågt glapp. Med nominella vridmoment från 4 till 1 494 Nm i hela produktsortimentet är dessa lösningar utformade för användning inom halvledartillverkning, 3C-automation, laserbearbetning och CNC-verktygsmaskiner. Läs mer om hur du väljer rätt roterande ställdon utifrån driftsförhållanden, precisionskrav och behov av mekanisk integration.
 Varför passar harmoniska växlar för automationsutrustning med hög precision?Automationsutrustning med hög precision är beroende av jämna rotationsrörelser, tillförlitlig positionering och en kompakt transmissionskonstruktion. Från orientering av doseringshuvuden och vinkelinriktning av komponenter till indexering vid automatiserad inspektion erbjuder harmoniska växlar en praktisk lösning för applikationer som kräver låg glapp och höga utväxlingsförhållanden på begränsat installationsutrymme. Den här artikeln förklarar hur harmoniska växlar bidrar till repeterbara rörelser, jämför viktiga konstruktionskonfigurationer och beskriver hur man väljer ett lämpligt utväxlingsförhållande och en lämplig växelstruktur utifrån krav på belastning, hastighet, noggrannhet och maskincykeltid.
 Varför är servomotorer och växelreducerare en idealisk kombination?Servomotorer ger snabb och exakt rörelsestyrning, medan växelreducerare anpassar hastighet och vridmoment efter belastningen. Den här guiden förklarar hur servomotorer och växelreducerare samverkar genom vridmomentsmultiplikation, minskning av reflekterat tröghetsmoment och finare teoretisk positionsupplösning. Läs mer om hur tröghetsanpassning, glapp, vridstyvhet och utväxling påverkar prestandan inom robotteknik och industriell automation.
 Hur man väljer och använder robotiska ledmoduler?Hur går man från val av robotiska ledmoduler till styrd rörelse? Med HONPINE:s harmoniska ledmodul HPJM som exempel förklarar teknisk chef Theodore Li de viktigaste stegen för mekanisk installation, elektrisk kabeldragning, konfiguration av CAN och EtherCAT samt driftsättning av styrningen. Läs om vad du bör kontrollera före integrering och hur du går till väga vid konfigureringen så att varje led kan svara korrekt på din styrenhet.