Varför är servomotorer och växelreducerare en idealisk kombination?
Vilka är fördelarna med servomotorer?
Servomotorer erbjuder tre viktiga fördelar: snabb respons, hög positioneringsprecision och utmärkt reglerbarhet. Konventionella servomotorer levererar dock vanligtvis sin märkeffekt vid relativt höga varvtal, med begränsat vridmoment direkt på motoraxeln.
Många AC-servomotorer har ett märkvarvtal på cirka 1 500–3 000 rpm, medan vissa höghastighetsmodeller överstiger 5 000 rpm. Vid en given mekanisk effekt minskar vridmomentet när varvtalet ökar. En servomotor på 1 kW som arbetar vid 3 000 rpm ger till exempel ett nominellt vridmoment på cirka 3,2 N·m.
Detta vridmoment kan vara otillräckligt för att driva en robotarm som väger tiotals kilogram direkt. Beroende på robotens storlek och användningsområde kan handledsleder kräva toppmoment på tiotals eller till och med hundratals newtonmeter, medan basleder kan kräva flera hundra newtonmeter.
Kan en servomotor konstrueras för att leverera högt vridmoment vid lågt varvtal? Ja – direktdrivna momentmotorer är konstruerade för detta ändamål. Att uppnå det erforderliga vridmomentet kan dock innebära avvägningar när det gäller motorns storlek, vikt, kostnad och värmehantering. Dessa faktorer kan göra direktdrift utmanande för robotleder med stränga krav på utrymme och vikt.
Den centrala utmaningen är att anpassa motorns driftsegenskaper till lasten: servomotorn roterar relativt snabbt, medan robotleden ofta behöver lägre hastighet och högre vridmoment. En växelreducerare hjälper till att överbrygga denna skillnad.
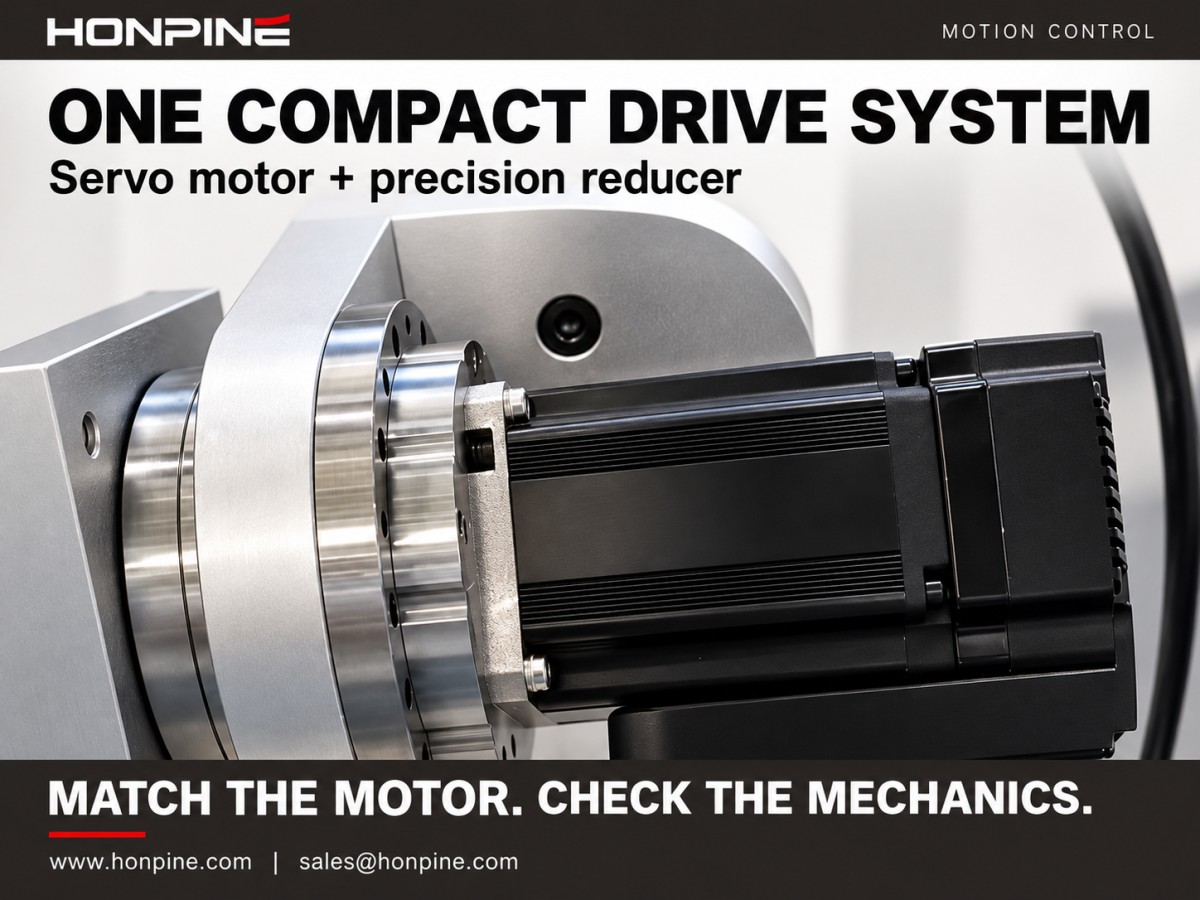
Hur förbättrar en växelreducerare servomotorns prestanda?
En växelreducerare gör mer än att sänka varvtalet. Den ökar också utgående vridmoment, minskar den lasttröghet som återförs till motorn och förbättrar den teoretiska upplösningen för utgående position.
1. Lägre hastighet och högre utgående vridmoment
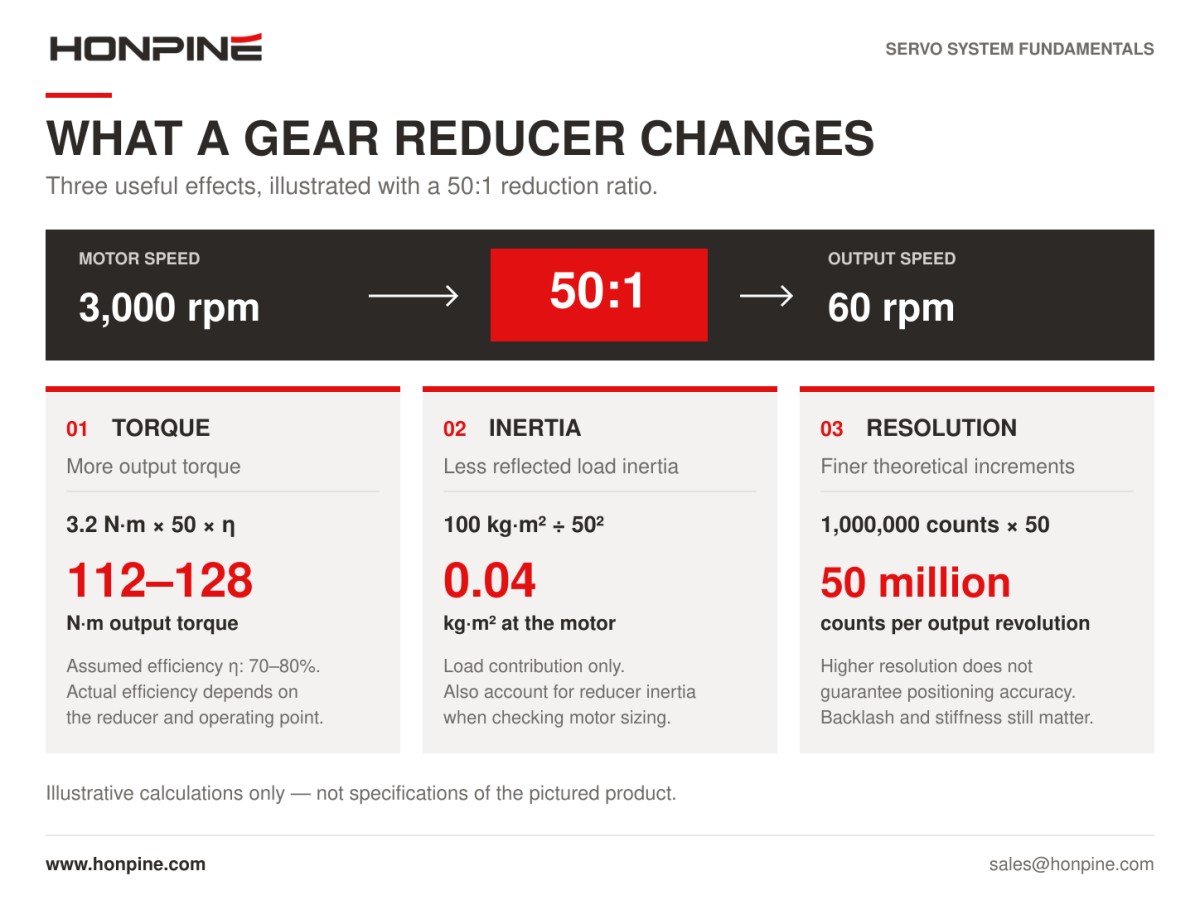
Om förluster försummas förblir den mekaniska effekten ungefär konstant genom en reducerare. När hastigheten sänks ökar det tillgängliga utgående vridmomentet i proportion till utväxlingen. I praktiken måste även transmissionens verkningsgrad beaktas:
Utgående vridmoment = Motorvridmoment × Utväxling × Transmissionens verkningsgrad
Betrakta en harmonisk reducerare med utväxlingen 50:1. Med ett ingående vridmoment på 3,2 N·m och en antagen verkningsgrad på 70–80 % blir det beräknade utgående vridmomentet 3,2 × 50 × 0,70–0,80 = 112–128 N·m.
Detta visar hur en kompakt servomotor kan leverera betydligt högre vridmoment via en reducerare. Den faktiska belastningen måste fortfarande ligga inom reducerarens gränser för nominellt vridmoment, accelerationsmoment och toppmoment, och verkningsgraden bör kontrolleras för de avsedda driftförhållandena.
2. Lägre återförd lasttröghet
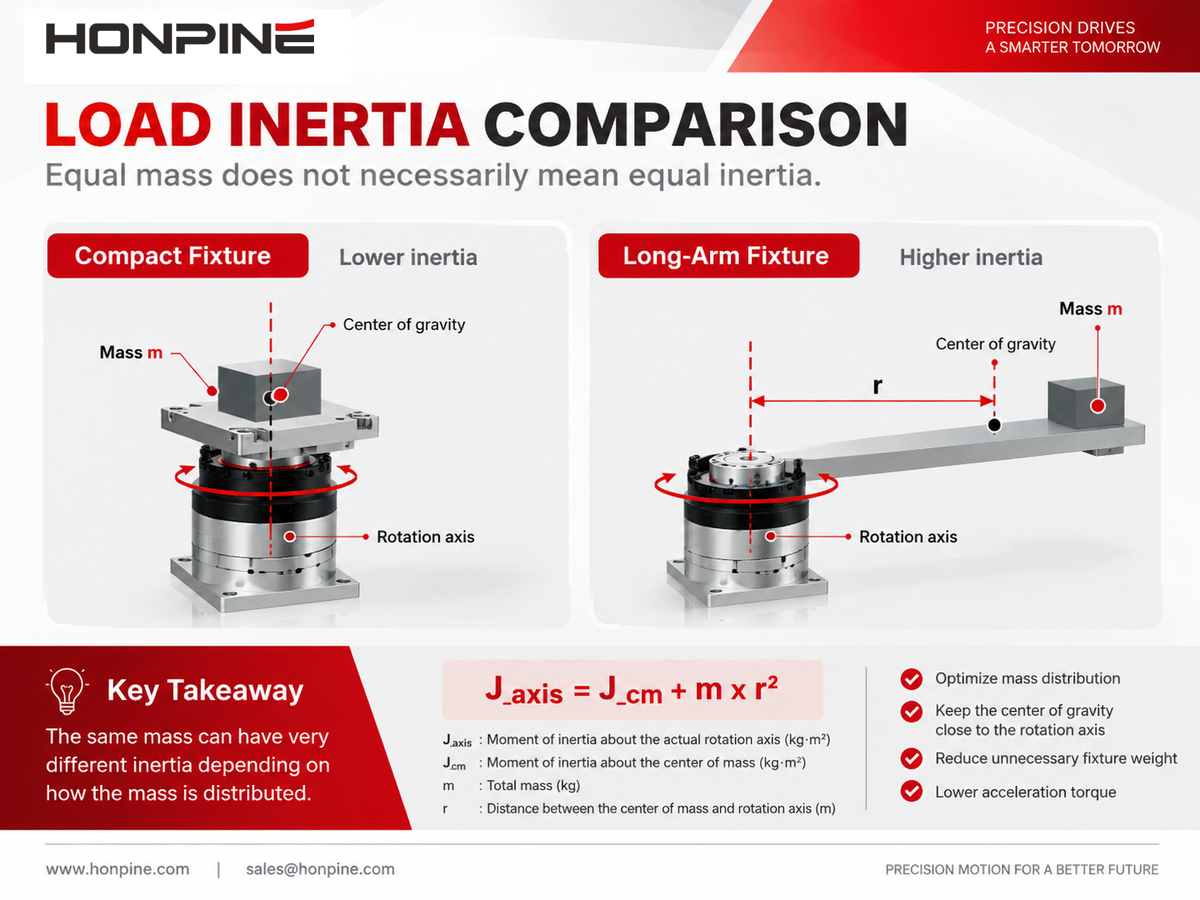
En annan viktig funktion hos en växelreducerare är att minska den lasttröghet som återförs till motoraxeln. Den återförda lasttrögheten divideras med utväxlingen i kvadrat:
Återförd lasttröghet = Lasttröghet ÷ Utväxling²
Betrakta till exempel ett rundmatningsbord med en lasttröghet på 100 kg·m². Med en reducerare på 50:1 blir den lasttröghet som återförs till motorn 100 ÷ 50² = 0,04 kg·m² – en minskning med en faktor på 2 500.
Detta är ett matematiskt exempel på hur tröghet återförs, inte en fullständig beräkning av motordimensioneringen. Reducertröghet, erforderlig acceleration, friktion och driftshastighet måste också beaktas. Att minska den återförda lasttrögheten kan ändå göra en krävande last lättare för servosystemet att reglera.
3. Finare teoretisk upplösning för utgående position
Motorenkodern har en fast upplösning. Om den ger en miljon pulser per motorvarv ger direktdrift en miljon pulser per utgående varv.
Med en reducerare på 50:1 roterar motorn 50 varv för varje utgående varv. Systemet ger därför motsvarande 50 miljoner pulser per utgående varv, vilket förbättrar den teoretiska upplösningen för utgående position med en faktor på 50.
Upplösning är dock inte samma sak som positioneringsnoggrannhet. Glapp, transmissionsfel, elastisk deformation, enkoderns noggrannhet och reglerprestanda påverkar alla den faktiska utgående positionen.
Tillsammans förklarar vridmomentsförstärkning, minskad tröghet och finare teoretisk positionsupplösning varför växelreducerare ofta används tillsammans med servomotorer inom robotik och automation.
Vad krävs för att en servomotor och en växelreducerare ska fungera väl tillsammans?
En lyckad kombination kräver mer än att matcha en snabb motor med en långsammare utgående axel. Tröghetsanpassning, glapp och vridstyvhet påverkar alla hela systemets prestanda.
Tröghetsanpassning: Kan motorn reglera lasten?
Servoprestandan påverkas av förhållandet mellan trögheten som återförs till motoraxeln och motorns rotors tröghetsmoment. Ett högt tröghetsförhållande kan försvåra snabb acceleration, retardation och insvängning, särskilt när transmissionens styvhet är begränsad.
Ett tröghetsförhållande på cirka 10:1 eller lägre används ofta som en inledande riktlinje för dimensionering, medan mer krävande responskrav kan leda till att konstruktörer siktar på omkring 5:1 eller lägre. Detta är utgångspunkter, inte universella gränsvärden. Det godtagbara förhållandet beror på servodrivningen, motorn, den mekaniska konstruktionen, rörelseprofilen och inställningen.
Ett lägre tröghetsförhållande orsakar inte i sig instabilitet och garanterar inte heller optimal prestanda. Hela systemet måste utvärderas.
Utväxlingen fungerar som en justeringsfaktor: när den ökar minskar den återförda lasttrögheten snabbt, medan en lägre utväxling ökar den tröghet som motorn påverkas av. Tröghetsanpassning är därför en viktig faktor vid val av utväxling.
Glapp: Vad händer när rotationsriktningen ändras?
Glapp är det mekaniska spel som orsakar en rörelseförlust när transmissionen byter riktning. Vid för stort glapp kan motorn rotera en liten vinkel innan utgången börjar reagera.
Denna fördröjning kan orsaka positioneringsfel, stötar vid riktningsändring och ojämn rörelse. Precisionsapplikationer kräver därför ofta reducerare med mycket lågt glapp eller låg rörelseförlust.
Beroende på modell och mätmetod kan precisions-harmoniska reducerare och RV-reducerare uppfylla specifikationer på högst en bågminut. Precisionsplanetväxlar av standardtyp har vanligtvis glappspecifikationer på cirka 3–10 bågminuter, medan modeller med högre precision också kan nå intervallet kring en bågminut.
En bågminut motsvarar 1/60 grad. Kontrollera alltid den valda tillverkarens specifikationer, testförhållanden och terminologi: glapp, rörelseförlust och hysteres är relaterade egenskaper, men bör inte behandlas som utbytbara mått.
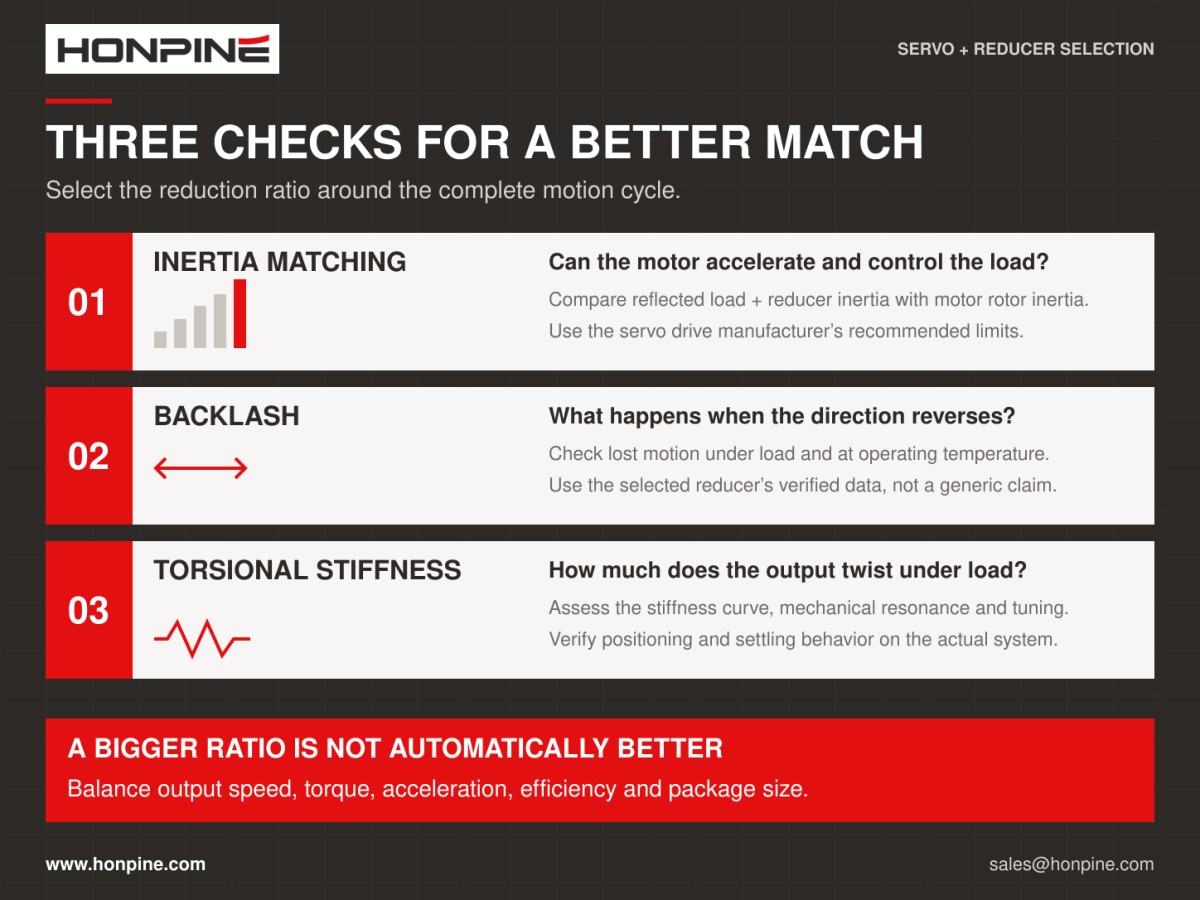
Vridstyvhet: Hur mycket vrids transmissionen?
Vridstyvhet beskriver hur väl en transmission motstår vinkeldeformation under vridmoment. Om styvheten är otillräcklig kan utgången vridas elastiskt när lasten förändras.
När positionsåterkopplingen endast kommer från motorsidan kan regulatorn indikera att den kommenderade positionen har uppnåtts, trots att utgången har avvikit. Mekanisk eftergivlighet kan också skapa resonanser som begränsar reglerförstärkningen och gör inställningen svårare.
Att kombinera lågt glapp med hög vridstyvhet kan öka konstruktionskomplexiteten, tillverkningskraven och kostnaden. En lämplig reducerare balanserar dessa egenskaper mot lastkapacitet, livslängd och applikationens prestandakrav.
Är en högre utväxling alltid bättre?
Det är frestande att anta att en högre utväxling alltid är att föredra eftersom den ökar det utgående vridmomentet. I praktiken måste utväxlingen balansera vridmoment, hastighet, acceleration, tröghet och installationsbegränsningar.
Vid en given motoracceleration ger en högre utväxling en lägre utgående acceleration. Applikationer som kräver snabba starter och stopp eller frekventa fram- och återgående rörelser behöver därför en noggrann utvärdering av motorns vridmoment–hastighetsegenskaper och den fullständiga accelerationsprofilen.
En högre utväxling förändrar också förhållandet mellan motorns tröghet och den återförda lasttrögheten. Även om den tröghet som motorn påverkas av minskar garanterar detta i sig inte bättre dynamisk prestanda. Reducertröghet, mekanisk styvhet, friktion och regulatorinställning är fortfarande viktiga faktorer.
Utgående hastighet är ytterligare en begränsning. En alltför hög utväxling kan hindra mekanismen från att nå den hastighet som krävs, vilket ökar cykeltiden och minskar produktiviteten.
Beroende på reducerarens konstruktion kan en högre utväxling också innebära fler transmissionssteg, ändrad storlek eller högre kostnad. Dessa avvägningar varierar mellan harmoniska reducerare, RV-reducerare och planetväxlar och bör kontrolleras för den valda produkten.
Urvalsprincipen är enkel: uppfyll kraven på utgående hastighet, vridmoment och positioneringsprestanda, samtidigt som motorns och den återförda lastens tröghet hålls kompatibla med reglersystemet. Den slutliga utväxlingen bör fastställas genom beräkningar och tester i applikationen.
Hur väljer du mellan harmoniska reducerare, RV-reducerare och planetväxlar?
Harmoniska reducerare väljs ofta för kompakta, lätta leder som kräver hög utväxling och precis positionering. RV-reducerare utvärderas ofta för hårt belastade leder, robotaxlar och baser där styvhet och lastkapacitet prioriteras. Precisionsplanetväxlar erbjuder en praktisk balans mellan prestanda, verkningsgrad och kostnad i många allmänna automationsapplikationer.
Detta är användbara utgångspunkter, men det slutliga valet bör baseras på belastningskraven för den enskilda axeln. En mer detaljerad jämförelse av de tre reducerartyperna behandlas i en separat artikel.
Slutsats
Servosystemet ger responsiv och precis rörelsereglering, medan växelreduceraren anpassar motorns hastighet och vridmoment till lasten. Deras kompletterande funktioner gör dem till en effektiv kombination för många robotleder och automationsmekanismer.
De bästa resultaten uppnås genom att välja dem som ett komplett drivsystem. Genom att anpassa vridmoment, hastighet, tröghet, glapp och styvhet kan ingenjörer uppnå den rörelseprestanda som krävs inom tillgängliga gränser för utrymme, vikt och budget.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför är servomotorer och växelreducerare en idealisk kombination?Servomotorer ger snabb och exakt rörelsestyrning, medan växelreducerare anpassar hastighet och vridmoment efter belastningen. Den här guiden förklarar hur servomotorer och växelreducerare samverkar genom vridmomentsmultiplikation, minskning av reflekterat tröghetsmoment och finare teoretisk positionsupplösning. Läs mer om hur tröghetsanpassning, glapp, vridstyvhet och utväxling påverkar prestandan inom robotteknik och industriell automation.
 Hur man väljer och använder robotiska ledmoduler?Hur går man från val av robotiska ledmoduler till styrd rörelse? Med HONPINE:s harmoniska ledmodul HPJM som exempel förklarar teknisk chef Theodore Li de viktigaste stegen för mekanisk installation, elektrisk kabeldragning, konfiguration av CAN och EtherCAT samt driftsättning av styrningen. Läs om vad du bör kontrollera före integrering och hur du går till väga vid konfigureringen så att varje led kan svara korrekt på din styrenhet.
 Så väljer du harmoniska och RV-växlar för varje axel i en sexaxlig robotVad avgör om en robotled i en sexaxlig robot behöver en harmonisk växel eller en RV-växel? Svaret beror på vridmoment, tröghetsmoment, stötlaster, lagerbelastning och tillgängligt installationsutrymme. Den här guiden förklarar hur du utvärderar harmoniska växlar och RV-växlar för basen, axeln, armbågen och handleden, med praktiska kontroller av styvhet, glapp och livslängd. Utgå från kraven för varje axel när du väljer en lämplig växelkonfiguration.
 Topp 7 tillverkare av RV-reduktionsväxlar: Varför dominerar Nabtesco fortfarande?Vad skiljer tillverkare av RV-reduktionsväxlar från andra, och varför är Nabtesco fortfarande ett riktmärke på marknaden? Tillverkning av RV-reduktionsväxlar kräver exakt bearbetning av komponenter, noggrann montering och omfattande teknisk kompetens. Den här artikeln presenterar sju tillverkare av RV-reduktionsväxlar och närliggande transmissionsteknik, undersöker styrkorna bakom Nabtescos position och utforskar HONPINEs utvecklingskapacitet för att hjälpa dig att förstå leverantörslandskapet.
 Hur beräknar man vridmomentet för ett harmoniskt roterande ställdon i en vändmekanism?Hur stort vridmoment behöver ett harmoniskt roterande ställdon för att vända en last på 10 kg 180 grader? Svaret beror på mer än vikten. Tyngdpunktens förskjutning, lastens tröghetsmoment, accelerationen och driftfrekvensen påverkar alla valet av ställdon. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, beräkningsprocessen med ett exempel på vändning kring en horisontell axel och går igenom kontroller av toppvridmoment, kontinuerlig drift, utgående varvtal och lagerbelastningar.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför är servomotorer och växelreducerare en idealisk kombination?Servomotorer ger snabb och exakt rörelsestyrning, medan växelreducerare anpassar hastighet och vridmoment efter belastningen. Den här guiden förklarar hur servomotorer och växelreducerare samverkar genom vridmomentsmultiplikation, minskning av reflekterat tröghetsmoment och finare teoretisk positionsupplösning. Läs mer om hur tröghetsanpassning, glapp, vridstyvhet och utväxling påverkar prestandan inom robotteknik och industriell automation.
 Hur man väljer och använder robotiska ledmoduler?Hur går man från val av robotiska ledmoduler till styrd rörelse? Med HONPINE:s harmoniska ledmodul HPJM som exempel förklarar teknisk chef Theodore Li de viktigaste stegen för mekanisk installation, elektrisk kabeldragning, konfiguration av CAN och EtherCAT samt driftsättning av styrningen. Läs om vad du bör kontrollera före integrering och hur du går till väga vid konfigureringen så att varje led kan svara korrekt på din styrenhet.
 Så väljer du harmoniska och RV-växlar för varje axel i en sexaxlig robotVad avgör om en robotled i en sexaxlig robot behöver en harmonisk växel eller en RV-växel? Svaret beror på vridmoment, tröghetsmoment, stötlaster, lagerbelastning och tillgängligt installationsutrymme. Den här guiden förklarar hur du utvärderar harmoniska växlar och RV-växlar för basen, axeln, armbågen och handleden, med praktiska kontroller av styvhet, glapp och livslängd. Utgå från kraven för varje axel när du väljer en lämplig växelkonfiguration.
 Topp 7 tillverkare av RV-reduktionsväxlar: Varför dominerar Nabtesco fortfarande?Vad skiljer tillverkare av RV-reduktionsväxlar från andra, och varför är Nabtesco fortfarande ett riktmärke på marknaden? Tillverkning av RV-reduktionsväxlar kräver exakt bearbetning av komponenter, noggrann montering och omfattande teknisk kompetens. Den här artikeln presenterar sju tillverkare av RV-reduktionsväxlar och närliggande transmissionsteknik, undersöker styrkorna bakom Nabtescos position och utforskar HONPINEs utvecklingskapacitet för att hjälpa dig att förstå leverantörslandskapet.
 Hur beräknar man vridmomentet för ett harmoniskt roterande ställdon i en vändmekanism?Hur stort vridmoment behöver ett harmoniskt roterande ställdon för att vända en last på 10 kg 180 grader? Svaret beror på mer än vikten. Tyngdpunktens förskjutning, lastens tröghetsmoment, accelerationen och driftfrekvensen påverkar alla valet av ställdon. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, beräkningsprocessen med ett exempel på vändning kring en horisontell axel och går igenom kontroller av toppvridmoment, kontinuerlig drift, utgående varvtal och lagerbelastningar.
 Varför är harmoniska växlar lämpliga för CNC-maskiners rundbord?Varför välja harmoniska växlar till CNC-rundbord? Noggrann indexering beror på mer än motorn: glapp, torsionsstyvhet och vridmomentkapacitet påverkar alla hur tillförlitligt ett rundbord håller sin position under bearbetningen. Den här guiden förklarar de viktigaste kraven på kraftöverföringen i rundbord för fjärde och femte axeln, går igenom vanliga verktygsmaskinstillämpningar och presenterar HONPINE:s konfigurationer av harmoniska växlar för olika installations- och belastningskrav.
 Vad är skillnaden mellan robotledmoduler med enkel och dubbel encoder?Behöver din robot en ledmodul med dubbel encoder, eller räcker det med en enkel encoder? Svaret beror på kraven på positionering, transmissionens beteende, strategin för kraftreglering och budgeten. Den här guiden jämför återkoppling på motor- och utgångssidan, förklarar hur dubbla encoders kan förbättra regleringen och går igenom kostnader och begränsningar. Läs om när en enkel encoder kan räcka och när det kan vara värt att överväga ytterligare återkoppling från utgångssidan.
 RV-reducerare eller harmonisk växel: Så väljer du rätt växel för robotlederRV-reducerare eller harmonisk växel: vilken växel passar bäst för din robotled? Svaret beror på vridmoment, styvhet, noggrannhet, installationsutrymme och driftsförhållanden. Den här guiden jämför deras funktionsprinciper och fem viktiga prestandafaktorer och förklarar sedan hur du utvärderar ledlaster, reducerarens livslängd, temperatur och smörjning. Oavsett om du konstruerar en robotbas, axel, armbåge eller handled kan du använda dessa överväganden för att matcha reduceraren mot varje leds krav.
 Hur hittar man en pålitlig leverantör av robotledsställdon?Att välja rätt leverantör av robotledsställdon är avgörande för tillförlitlig prestanda, smidig integration och långsiktig projektframgång. Utöver produktspecifikationer behöver du förstå leverantörens tekniska kompetens, produktionskapacitet och eftermarknadssupport. I den här guiden förklarar Allen Li, grundare av HONPINE, hur du bedömer dessa tre faktorer vid inköp av harmoniska och planetväxelbaserade ledställdon för robotik och industriell automation.