RV-reducerare eller harmonisk växel: Så väljer du rätt växel för robotleder
Prestandan hos en precisionsväxel spelar en avgörande roll för en robots positioneringsnoggrannhet, styvhet och livslängd.
Genom att omvandla servomotorns höghastighetsutgående rörelse med lågt vridmoment till den låghastighetsrörelse med högt vridmoment som robotlederna kräver, gör precisionsväxlar det möjligt för industrirobotar att utföra styrda och repeterbara rörelser.
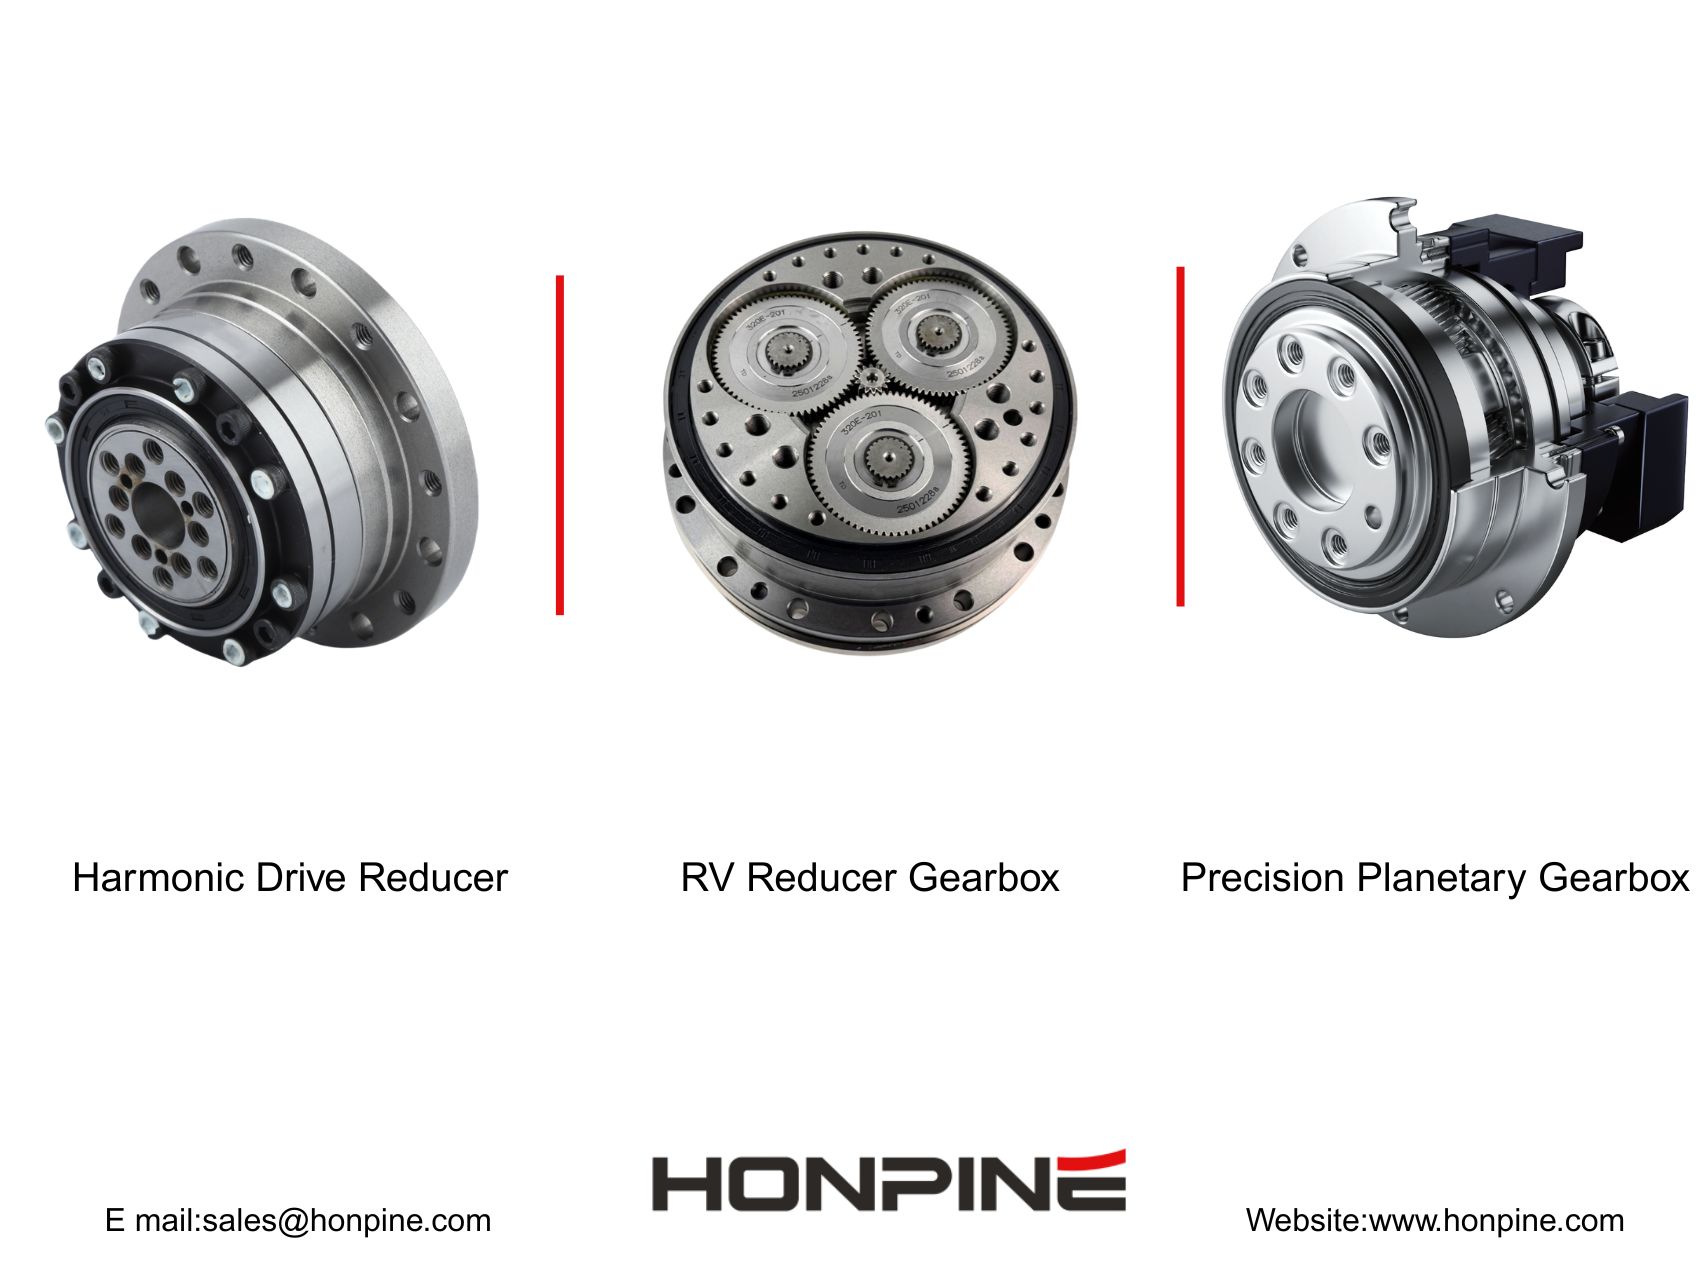
Bland de olika precisionsväxellösningar som finns i dag är RV-växlar och harmoniska växlar två vanligt förekommande tekniker inom industrirobotik.
Även om båda är utformade för att ge höga utväxlingar och exakt rörelseöverföring skiljer de sig avsevärt åt när det gäller mekanisk konstruktion, vridstyvhet, lastkapacitet, vikt och lämpliga användningsområden.
Det är viktigt att förstå skillnaderna när växellådor ska väljas till robotbaser, axelleder, armbågsleder och handledsaxlar.
I den här artikeln jämför vi RV-växlar och harmoniska växlar ur ett tekniskt perspektiv och förklarar hur ingenjörer kan välja lämplig lösning för olika robotleder.
1. RV-växel jämfört med harmonisk växel: Hur skiljer sig konstruktionerna åt?
De grundläggande skillnaderna mellan RV-växlar och harmoniska växlar börjar med deras mekaniska konstruktion.
RV-växlar använder vanligtvis en styv cykloidisk transmissionsmekanism, medan harmoniska växlar förlitar sig på kontrollerad elastisk deformation för att åstadkomma en exakt hastighetsreduktion.
Dessa olika funktionsprinciper påverkar direkt deras mekaniska prestanda och användningsegenskaper.
Hur fungerar en RV-växel?
En RV-växel har vanligtvis en tvåstegs reduktionsmekanism.
Det första steget består av en planetväxeltransmission med evolventkuggar, medan det andra steget använder en cykloidisk stift-hjulmekanism.
Under drift driver ingående kugghjul planetväxlarna, som överför rotationsrörelsen till vevaxlarna.
Vevaxlarnas excentriska rörelse driver de cykloidiska skivorna så att de griper in i de omgivande stiften.
Mekanismen ger en hög utväxling samtidigt som den överför ett betydande utgående vridmoment.
En av RV-växelns viktigaste egenskaper är dess styva mekaniska konstruktion.
Flera kontaktpunkter i det cykloidiska transmissionssystemet bidrar till att fördela lasterna och öka motståndskraften mot deformation vid högt vridmoment.
RV-växlar kräver dock också noggrann tillverkning och montering.
Prestandan beror på precisionen hos de cykloidiska kuggarna, vevaxlarna, lagren, stiften och övriga transmissionskomponenter.
För tunga industrirobotar gör dessa egenskaper RV-växlar till ett vanligt val för leder som kräver hög styvhet och stor lastkapacitet.
Hur fungerar en harmonisk växel?
En harmonisk växel, även kallad harmonic drive eller strain wave gear, använder en annan transmissionsprincip.
En typisk harmonisk växel består av tre huvudkomponenter:
Våggenerator
Flexsplines
Cirkulär spline
Våggeneratorn består i allmänhet av en elliptisk kam och en flexibel lagerenhet.
När våggeneratorn roterar tvingas den tunnväggiga flexsplinesen att deformeras elastiskt.
Flexsplinesen griper in i den cirkulära splinesen nära ellipsens huvudaxel och kopplas ur nära dess lillaxel.
Eftersom flexsplinesen och den cirkulära splinesen har något olika antal kuggar ger deras relativa rörelse en hög utväxling.
I en vanlig konfiguration med fast cirkulär spline roterar flexsplinesen långsamt i motsatt riktning mot våggeneratorn.
Funktionsprincipen gör det möjligt för harmoniska växlar att uppnå höga utväxlingar i en kompakt och lätt konstruktion.
En annan viktig fördel är det mycket låga glappet, vilket gör dem attraktiva för precisionsrörelser i robotar.
Flexsplinesen utsätts dock för upprepad elastisk deformation under drift.
Dess utmattningshållfasthet, materialegenskaper, smörjförhållanden, driftstemperatur och belastande vridmoment påverkar därför växelns livslängd.
Till skillnad från styva cykloidiska transmissionssystem måste harmoniska växlar även ta hänsyn till elastisk vriddeformation vid bedömning av positioneringsprestanda under belastning.
2. RV-växel jämfört med harmonisk växel: Fem viktiga prestandaskillnader
När ingenjörer väljer precisionsväxlar till robotleder bör de jämföra mer än utväxling och nominellt vridmoment.
Fem viktiga faktorer förtjänar särskild uppmärksamhet:
Positioneringsnoggrannhet och bibehållen noggrannhet
Vridstyvhet
Vridmomentkapacitet
Livslängd
Transmissionseffektivitet
Positioneringsnoggrannhet och långsiktig bibehållen noggrannhet
Harmoniska växlar är allmänt kända för sina transmissionsegenskaper med lågt glapp.
Beroende på produktserie, tillverkningsprecision och mätförhållanden kan vissa harmoniska växlar uppnå mycket hög överföringsnoggrannhet.
Den kompakta konstruktionen och den låga förlorade rörelsen gör dem särskilt lämpliga för precisionspositionering.
Lågt glapp innebär dock inte nödvändigtvis att positioneringsfelet är noll.
Vriddeformation, överföringsfel, hysteres och yttre belastning kan alla påverka det faktiska utgående läget.
Med tiden kan även utmattning, slitage och förändringar i transmissionsegenskaperna påverka prestandan.
Även RV-växlar erbjuder hög positioneringsnoggrannhet och lågt glapp.
Den styva cykloidiska transmissionskonstruktionen kan bidra till stabil prestanda vid betydande belastning.
Den långsiktiga noggrannheten beror dock på den specifika växelkonstruktionen, smörjningen, belastningsförhållandena, tillverkningskvaliteten och underhållet.
Det vore därför felaktigt att anta att alla RV-växlar behåller sin ursprungliga noggrannhet för alltid eller att alla harmoniska växlar snabbt tappar noggrannhet.
För industrirobotar bör ingenjörer jämföra tillverkarens uppmätta data för överföringsnoggrannhet, förlorad rörelse, hysteres och livslängd under representativa driftförhållanden.
Vridstyvhet
Vridstyvhet beskriver ett transmissionssystems motstånd mot vinkeldeformation när det utsätts för vridmoment.
Den är särskilt viktig för robotleder som måste behålla positioneringsnoggrannheten samtidigt som de motstår yttre krafter.
RV-växlar har i allmänhet hög vridstyvhet eftersom deras styva mekaniska komponenter och cykloidiska ingrepp kan fördela vridmomentet över flera kontaktområden.
Det gör dem attraktiva för robotbaser, axelleder och andra hårt belastade leder.
Harmoniska växlar använder ett flexibelt transmissionselement.
Elastisk deformation är därför en grundläggande del av deras funktionsprincip.
Vid betydande yttre vridmoment kan deformationen bidra till en vinkelrörelse vid utgången.
Den faktiska vridstyvheten hos båda växeltyperna beror dock på produktstorlek, konstruktion, driftmoment och tillverkarens specifikationer.
Ingenjörer bör därför jämföra publicerade moment-vinkelkurvor i stället för att tillämpa ett universellt styvhetsförhållande på alla RV-växlar och harmoniska växlar.
Vridmomentkapacitet och lastbärande prestanda
Vridmomentkapaciteten är ytterligare en viktig faktor vid val av växel till robotleder.
RV-växlar används ofta i robotapplikationer med medelhög till hög belastning där ett stort utgående vridmoment krävs.
Deras mekaniska konstruktion gör dem särskilt lämpliga för hårt belastade leder och användningsområden med betydande yttre krafter.
Harmoniska växlar väljs ofta till kompakta och lätta leder där utrymmeseffektivitet är viktig.
Många harmoniska växlar används visserligen i applikationer med relativt lågt eller medelhögt vridmoment, men större modeller kan också leverera betydande vridmoment.
Därför bör ett fast vridmomentsintervall inte användas för att definiera gränserna för någon av teknikerna.
Vid bedömning av en växel bör ingenjörer skilja mellan:
Nominellt vridmoment
Upprepat toppmoment
Maximalt momentant vridmoment
Tillåtet moment
Radiell och axiell lastkapacitet
Dessa parametrar beskriver olika aspekter av växelns prestanda och måste kontrolleras var för sig.
Livslängd och hållbarhet
Livslängden beror på mer än växelns transmissionsprincip.
För RV-växlar omfattar viktiga faktorer utmattning i kuggar och lager, smörjförhållanden, kontaktspänningar, stötbelastningar och driftstemperatur.
För harmoniska växlar är utmattning i flexsplinesen en ytterligare viktig faktor eftersom den flexibla komponenten deformeras upprepade gånger under drift.
Båda växeltyperna kan ha lång livslängd när de väljs korrekt och används inom sina angivna gränser.
Livslängdsangivelser bör dock tolkas utifrån tillverkarens provningsförhållanden.
Lastspektrum, hastighet, arbetscykel, smörjning och omgivningsförhållanden kan påverka den faktiska prestandan avsevärt.
Ingenjörer bör därför undvika att anta att den ena växeltypen alltid håller längre än den andra.
Transmissionseffektivitet
Både RV-växlar och harmoniska växlar kan ge effektiv precisionsöverföring av rörelser.
Effektiviteten varierar dock med växelstorlek, utväxling, utgående vridmoment, hastighet, smörjning och temperatur.
RV-växlar har förluster i flera kuggingrepp, lager och tätningar.
Harmoniska växlar har förluster som är förknippade med kuggingrepp, flexibla lager, elastisk deformation och andra interna mekanismer.
De båda teknikernas relativa effektivitet kan därför variera beroende på driftpunkt.
När energiförbrukning eller termisk prestanda är viktig är det mest tillförlitliga tillvägagångssättet att granska tillverkarens effektivitetskurvor vid förväntad hastighet och belastning.
3. Så väljer du RV-växlar och harmoniska växlar till industrirobotens leder
Grundprincipen för val av robotledsväxel är enkel:
Välj växel utifrån ledens faktiska mekaniska krav i stället för att välja teknik enbart utifrån dess rykte.
En lämplig urvalsprocess bör börja med vridmomentkraven och därefter omfatta styvhet, noggrannhet, lastkapacitet, installationsutrymme och kontroll av livslängd.
Steg 1: Beräkna det erforderliga vridmomentet i leden
Det första steget är att fastställa vilket vridmoment robotleden måste överföra.
Under drift kan en robotled utsättas för tre huvudsakliga vridmomentkomponenter.
1. Statiskt vridmoment
Statiskt vridmoment uppstår främst genom att tyngdkraften verkar på robotarmar, verktyg och nyttolaster.
Det beror på massfördelning, ledens orientering och avståndet mellan tyngdpunkten och rotationsaxeln.
2. Dynamiskt vridmoment
Dynamiskt vridmoment krävs för att accelerera eller bromsa de roterande komponenterna.
För en förenklad enaxlig modell:
T_a = J × α
Där:
T_a = accelerationsmoment
J = ekvivalent tröghetsmoment
α = vinkelacceleration
3. Vridmoment från yttre belastning
Yttre vridmoment kan uppstå vid tillverkningsprocesser som svetsning, bearbetning, hantering eller montering.
Dessa krafter kan ge upphov till ytterligare belastning på leden.
För ett förenklat roterande system kan det erforderliga vridmomentet uttryckas som:
T_required = T_gravity + T_acceleration + T_external + T_friction
Eftersom vridmomentkomponenterna varierar med ledvinkel, rörelseriktning och driftförhållanden bör ingenjörer beräkna hela momentprofilen i stället för att bara addera maximivärden från olika driftpunkter.
Det ekvivalenta driftmomentet bör sedan kontrolleras mot växelns nominella vridmoment och tillåtna arbetscykel.
Toppmomentet måste också ligga inom de gränser som tillverkaren anger.
Lämpliga konstruktionsmarginaler bör väljas utifrån osäkerhet i belastningen, driftförhållanden, stötbelastningar och relevanta rekommendationer från tillverkaren.
Steg 2: Anpassa växeltypen efter robotledens position
En konventionell industrirobot med sex axlar har sex roterande leder.
Dessa leder utsätts för olika mekaniska belastningar och har olika krav på storlek, vikt och styvhet.
En vanlig konfiguration för många konventionella industrirobotar med ledarmar är:
Lederna 1–3: RV-växlar
De tre första lederna omfattar i allmänhet:
J1: basrotation
J2: axelled
J3: armbågsled
Dessa leder bär ofta en betydande del av robotens konstruktion och nyttolast.
De kan kräva ett betydande utgående vridmoment och hög mekanisk styvhet.
Därför används RV-växlar ofta i dessa positioner.
Lederna 4–6: harmoniska växlar
Handledslederna omfattar i allmänhet:
J4: handledsrotation
J5: handledsböjning
J6: verktygsrotation
Dessa leder är ofta känsligare för vikt och installationsutrymme.
En kompakt harmonisk växel kan bidra till att minska robotens handledsmassa och förbättra den mekaniska integrationen.
En lättare handled kan också minska belastningen på lederna längre in i roboten.
Denna konfiguration är dock inte universell.
Vissa industrirobotar använder andra transmissionslösningar beroende på nyttolast, robotstorlek, precisionskrav och tillverkarens konstruktion.
Större handledsaxlar kan också använda RV-växlar eller annan växelteknik, medan kompakta robotar kan ha harmoniska växlar i leder närmare basen.
Exempel: Val av växel till en industrirobot med 20 kg nyttolast
Betrakta en industrirobot med sex axlar som är konstruerad för att hantera en nyttolast på 20 kg.
De tre första lederna måste bära inte bara nyttolasten utan också robotens egna armar och nedströms ledaggregat.
Därför kan deras vridmomentkrav vara betydligt högre än handledsledernas.
För dessa hårt belastade leder kan RV-växlar ge fördelar vad gäller utgående vridmomentkapacitet och strukturell styvhet.
Den sjätte leden styr däremot främst verktygets rotationsorientering.
Beroende på verktyg, nyttolastens tröghet, driftshastighet och yttre processkrafter kan en kompakt harmonisk växel vara lämplig.
Växelkraven kan dock inte fastställas enbart utifrån nyttolasten på 20 kg.
Även robotarmarnas mått, tyngdpunktens lägen, accelerationsprofiler och arbetscykel måste beaktas.
Detta visar varför val av växel till robotleder bör baseras på belastningen i varje enskild led och inte på en enda total nyttolastklassning.
Steg 3: Kontrollera utmattningslivslängden för harmoniska växlar
Vid långvarig drift är utmattning i flexsplinesen en viktig faktor för harmoniska växlar.
Flexsplinesen deformeras upprepade gånger när våggeneratorn roterar.
Under många driftcykler ger denna deformation upphov till cykliska spänningar i den flexibla komponenten.
Växelns livslängd påverkas av:
Pålagt vridmoment och momentvariationer
Rotationshastighet
Antal driftcykler
Smörjningens kvalitet
Temperatur
Stötbelastning
Flexsplinesens konstruktion och materialegenskaper
Vissa modeller för mekanisk utmattning och lagerlivslängd använder potenssamband mellan belastning och förväntad livslängd.
Det finns dock ingen universell formel för sambandet mellan vridmoment och livslängd som exakt kan förutsäga livslängden hos varje harmonisk växel.
Det faktiska sambandet beror på tillverkarens produktkonstruktion, provningsmetod och kriterier för haveri.
Ingenjörer bör därför använda växeltillverkarens publicerade beräkningsmetod för livslängd när en sådan finns tillgänglig.
Steg 4: Bedöm driftstemperatur och smörjning
Driftstemperaturen kan påverka prestandan hos både RV-växlar och harmoniska växlar.
För harmoniska växlar kan förhöjd temperatur påverka smörjningens egenskaper, materialegenskaperna och utmattningsprestandan.
För RV-växlar kan temperaturen påverka lagrens funktion, smörjmedlets viskositet och kontaktförhållandena i transmissionsmekanismen.
I krävande miljöer som svetsning, gjutning och tillverkning vid höga temperaturer bör ingenjörer kontrollera:
Tillåten driftstemperatur
Rekommenderat smörjmedel
Hänsyn till termisk expansion
Tätning och miljöskydd
Underhållskrav
I vissa applikationer kan ytterligare kylning, skyddsskärmning eller andra åtgärder för termisk hantering behövas.
4. RV-växel eller harmonisk växel: Vilken passar bäst för din robot?
Det finns ingen universell vinnare mellan RV-växlar och harmoniska växlar.
Varje teknik har fördelar under olika mekaniska förhållanden och driftsförhållanden.
RV-växlar föredras ofta när hög vridmomentkapacitet, mekanisk styvhet och motståndskraft mot betydande yttre belastningar är viktiga konstruktionsprioriteringar.
Harmoniska växlar är särskilt attraktiva när kompakta mått, låg vikt, höga utväxlingar och lågt glapp är viktiga.
För tillverkare av industrirobotar beror valet på varje leds egenskaper.
En robotbas och en handledsled har sällan samma krav.
På samma sätt kan en tung svetsrobot och en kompakt precisionsrobot för montering kräva helt olika transmissionslösningar.
Det bästa tekniska tillvägagångssättet är att bedöma ledens fullständiga belastningsprofil, rörelsekrav, noggrannhetsmål, installationsbegränsningar och förväntade livslängd.
5. Slutsats: Välj rätt precisionsväxel för robotledskonstruktionen
RV-växlar och harmoniska växlar bör inte betraktas som enbart konkurrerande tekniker.
I många robotsystem fyller de kompletterande funktioner.
RV-växlar har fördelar vid transmission under hög belastning och när strukturell styvhet krävs.
Harmoniska växlar erbjuder kompakt och lätt precisionstransmission med höga utväxlingar och lågt glapp.
För robottillverkare är den centrala urvalsfrågan inte vilken växelteknik som i sig är överlägsen.
Frågan är i stället:
Vilka krav har robotleden, och vilken växel kan uppfylla dem mest effektivt?
Genom att analysera vridmoment, styvhet, positioneringsnoggrannhet, arbetscykel, miljöförhållanden och livslängdskrav kan ingenjörer välja en precisionsväxellösning som balanserar prestanda, tillförlitlighet och utrustningens konstruktionsbegränsningar.
Utforska HONPINE:s lösningar med harmoniska växlar för robotteknik
HONPINE tillhandahåller harmonic drive-lösningar för robotleder, precisionsautomationsutrustning och andra rörelsestyrningsapplikationer.
För tillverkare som utvecklar industrirobotar, kollaborativa robotar eller kompakta robotledsenheter är valet av lämplig harmonisk växel ett viktigt steg för att uppnå tillförlitlig rörelseprestanda.
Om du utvärderar harmoniska växlar för din robotapplikation kan du kontakta HONPINE för ytterligare teknisk information, produktspecifikationer och urvalshjälp.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 RV-reducerare eller harmonisk växel: Så väljer du rätt växel för robotlederRV-reducerare eller harmonisk växel: vilken växel passar bäst för din robotled? Svaret beror på vridmoment, styvhet, noggrannhet, installationsutrymme och driftsförhållanden. Den här guiden jämför deras funktionsprinciper och fem viktiga prestandafaktorer och förklarar sedan hur du utvärderar ledlaster, reducerarens livslängd, temperatur och smörjning. Oavsett om du konstruerar en robotbas, axel, armbåge eller handled kan du använda dessa överväganden för att matcha reduceraren mot varje leds krav.
 Hur hittar man en pålitlig leverantör av robotledsställdon?Att välja rätt leverantör av robotledsställdon är avgörande för tillförlitlig prestanda, smidig integration och långsiktig projektframgång. Utöver produktspecifikationer behöver du förstå leverantörens tekniska kompetens, produktionskapacitet och eftermarknadssupport. I den här guiden förklarar Allen Li, grundare av HONPINE, hur du bedömer dessa tre faktorer vid inköp av harmoniska och planetväxelbaserade ledställdon för robotik och industriell automation.
 Harmonisk växel jämfört med harmoniskt vridställdon: Vilket är bättre för CNC-maskinverktyg?Valet mellan en harmonisk växel och ett harmoniskt vridställdon är ett viktigt beslut vid konstruktionen av CNC-maskinverktyg. Båda lösningarna erbjuder rörelsestyrning med hög precision, men skiljer sig åt vad gäller integration, installationskrav, styvhet och systemflexibilitet. För CNC-rotationsbord för fjärde axeln och kompakta femaxliga bearbetningssystem kan valet av rätt harmonisk drivning ha en betydande inverkan på maskinens prestanda. I denna artikel jämför HONPINE:s tekniska chef Theodore Li harmoniska växlar och harmoniska vridställdon för att hjälpa ingenjörer att identifiera den lämpligaste lösningen för sina CNC-tillämpningar.
 Hur väljer man harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader?Jag heter Theodore Li och är teknisk chef på HONPINE. Valet av harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader utgår från varje leds behov av vridmoment, vikt och installation. Denna guide använder en konfiguration med TCHL 20 för axeln och TCHL 14 för handleden som exempel och behandlar sedan vridmomentsavkänning, följsam styrning och överväganden kring HAG-serien för krävande robotapplikationer.
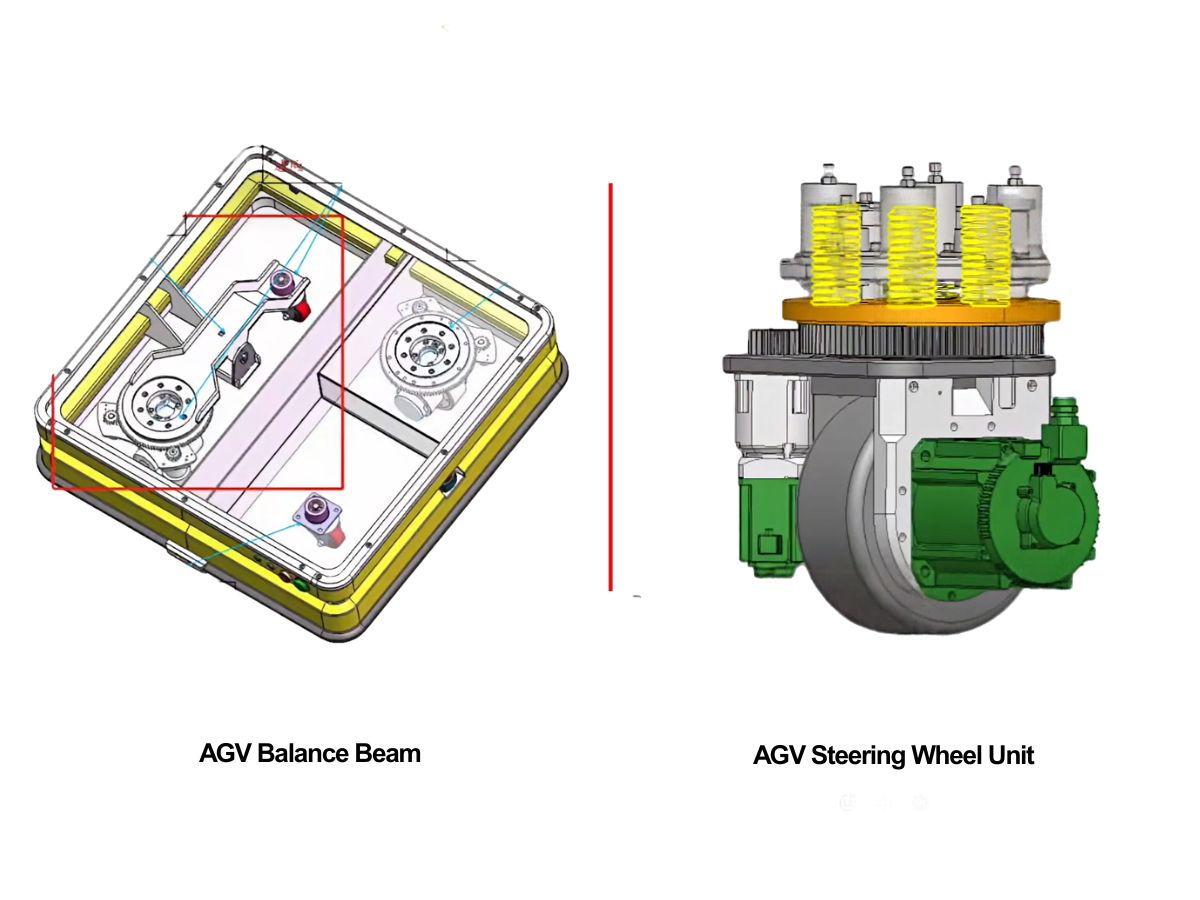
 AGV-fjädring: Ska du välja en balansbalk eller en fjäderbelastad styrdrivenhet?Valet av ett AGV-fjädringssystem börjar med fordonets lastintervall och golvförhållanden. Balansbalkar och fjäderbelastade styrdrivenheter erbjuder olika lösningar för att upprätthålla hjulkontakt och hantera hjullaster. Den här HONPINE-guiden jämför båda alternativen och förklarar hur du utvärderar dragkraft, fjädringsväg, installationsutrymme och underhåll innan du väljer en konfiguration.




Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 RV-reducerare eller harmonisk växel: Så väljer du rätt växel för robotlederRV-reducerare eller harmonisk växel: vilken växel passar bäst för din robotled? Svaret beror på vridmoment, styvhet, noggrannhet, installationsutrymme och driftsförhållanden. Den här guiden jämför deras funktionsprinciper och fem viktiga prestandafaktorer och förklarar sedan hur du utvärderar ledlaster, reducerarens livslängd, temperatur och smörjning. Oavsett om du konstruerar en robotbas, axel, armbåge eller handled kan du använda dessa överväganden för att matcha reduceraren mot varje leds krav.
 Hur hittar man en pålitlig leverantör av robotledsställdon?Att välja rätt leverantör av robotledsställdon är avgörande för tillförlitlig prestanda, smidig integration och långsiktig projektframgång. Utöver produktspecifikationer behöver du förstå leverantörens tekniska kompetens, produktionskapacitet och eftermarknadssupport. I den här guiden förklarar Allen Li, grundare av HONPINE, hur du bedömer dessa tre faktorer vid inköp av harmoniska och planetväxelbaserade ledställdon för robotik och industriell automation.
 Harmonisk växel jämfört med harmoniskt vridställdon: Vilket är bättre för CNC-maskinverktyg?Valet mellan en harmonisk växel och ett harmoniskt vridställdon är ett viktigt beslut vid konstruktionen av CNC-maskinverktyg. Båda lösningarna erbjuder rörelsestyrning med hög precision, men skiljer sig åt vad gäller integration, installationskrav, styvhet och systemflexibilitet. För CNC-rotationsbord för fjärde axeln och kompakta femaxliga bearbetningssystem kan valet av rätt harmonisk drivning ha en betydande inverkan på maskinens prestanda. I denna artikel jämför HONPINE:s tekniska chef Theodore Li harmoniska växlar och harmoniska vridställdon för att hjälpa ingenjörer att identifiera den lämpligaste lösningen för sina CNC-tillämpningar.
 Hur väljer man harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader?Jag heter Theodore Li och är teknisk chef på HONPINE. Valet av harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader utgår från varje leds behov av vridmoment, vikt och installation. Denna guide använder en konfiguration med TCHL 20 för axeln och TCHL 14 för handleden som exempel och behandlar sedan vridmomentsavkänning, följsam styrning och överväganden kring HAG-serien för krävande robotapplikationer.
 AGV-fjädring: Ska du välja en balansbalk eller en fjäderbelastad styrdrivenhet?Valet av ett AGV-fjädringssystem börjar med fordonets lastintervall och golvförhållanden. Balansbalkar och fjäderbelastade styrdrivenheter erbjuder olika lösningar för att upprätthålla hjulkontakt och hantera hjullaster. Den här HONPINE-guiden jämför båda alternativen och förklarar hur du utvärderar dragkraft, fjädringsväg, installationsutrymme och underhåll innan du väljer en konfiguration.
 Motormatchning för ihålig rotationsplattform: En komplett guideAtt välja rätt motor för en ihålig rotationsplattform är avgörande för att uppnå exakt positionering, stabil drift och effektiv automatisering. Den här guiden förklarar hur servomotorer, stegmotorer och borstlösa likströmsmotorer matchas med ihåliga rotationsplattformar utifrån vridmoment, hastighet, tröghet, noggrannhet och installationskrav. Utforska praktiska riktlinjer för motorval, typiska applikationskombinationer och platsbesparande monteringslösningar för att hitta rätt konfiguration för ditt automatiseringsprojekt.
 Kan robotar känna beröring? HONPINE HAG kraftstyrda robotledsmotorer med harmonisk växelKan robotar reagera på en mjuk beröring? HONPINE HAG-robotledsmotorn med vridmomentsensor kombinerar en harmonisk växel, integrerad vridmomentavkänning och slutet styrsystem för att upptäcka externa krafter och möjliggöra mjuka, följsamma rörelser. I den här artikeln demonstrerar HONPINE-grundaren Allen Li modulens respons på lätt kontakt och handstyrda rörelser, förklarar dess viktigaste tekniker för kraftstyrning och delar visionen bakom ledmoduler utformade för praktisk industrirobotik.
 Innebär ett högre utväxlingsförhållande mer vridmoment? Planetväxlar, harmoniska växlar och RV-växlar förklarasInnebär ett högre utväxlingsförhållande mer vridmoment? Den här tekniska guiden förklarar sambandet mellan utväxlingsförhållande, utgående vridmoment och utgående hastighet samt jämför planetväxlar, harmoniska växlar och RV-växlar. Lär dig varför enbart reduktionsförhållandet inte kan avgöra en växellådas vridmomentkapacitet, verkningsgrad, dynamiska respons, precision eller livslängd, och vad ingenjörer bör beakta vid val av växellåda för robotteknik, CNC-maskiner, servosystem och industriell rörelsestyrning.
 Högprecisions ihålig harmonisk rotationsaktuator för CNC-maskiner och kraftiga rotationsaxlarHONPINE 58-seriens ihåliga harmoniska rotationsaktuator är utformad för CNC-rundbord, precisionsrotationsaxlar, laserbearbetningsutrustning och krävande roterande positioneringsapplikationer. Med en 50 mm genomgående hålaxel, ett maximalt vridmoment på upp till 2 722 N·m, integrerat korsrullager, alternativ för absolutgivare med flera varv, positioneringsnoggrannhet under 30 bågsekunder och repeterbar positioneringsnoggrannhet under 5 bågsekunder kombinerar den hög vridmomentkapacitet med precis rotationsrörelse och flexibel mekanisk integration.