Hur man väljer och använder robotiska ledmoduler?
Hej, jag heter Theodore Li och är teknisk chef på HONPINE. I den här artikeln använder jag HONPINE HPJM-serien av harmoniska ledmoduler för att förklara hur man väljer och driftsätterrobotledmoduler, inklusive mekanisk installation, elektrisk kabeldragning, kommunikationskonfiguration och styrinställningar.
En robotledmodul integrerar drivningselektronik, reduktionsmekanism, pulsgivare och broms i en kompakt cylindrisk enhet. Att ta emot modulen innebär dock inte att roboten är redo att röra sig. Ett felaktigt val kan tvinga dig att göra om kabeldragningen och kommunikationsarkitekturen, medan felaktiga anslutningar kan orsaka kommunikationsfel och återkommande larm under driftsättningen.
Det som ofta fördröjer implementeringen är avsaknaden av en tydlig process som kopplar produktvalet till en lyckad driftsättning. Genom att förstå hela arbetsflödet kan ingenjörer undvika onödiga ändringar och få systemen i drift mer effektivt.
1. Så väljer du en robotledmodul: HPJM-serien som exempel
HONPINE HPJM-serien omfattar ytterdiametrar från 30 till 170 mm, med konfigurationer med enkel eller dubbel pulsgivare i hela serien. Det ger alternativ för leder i olika storlekar, från kompakta leder i fingerfärdiga händer till större höftleder i humanoida robotar.
Ett beslut som bör fattas tidigt är valet av kommunikationsgränssnitt. HPJM-moduler med enkel pulsgivare använder CAN-kommunikation, medan versioner med dubbel pulsgivare stöder CAN och EtherCAT. I handapplikationer används ofta RS-485, beroende på valt ställdon och systemarkitektur.
På HONPINE betonar vi vikten av att fastställa kommunikationsbuss och strömförsörjningsarkitektur innan den mekaniska konstruktionen slutförs. Dessa beslut påverkar styrenheten, kabeldragningen och integrationsstrategin. Om de lämnas till efter prototypmonteringen kan det leda till onödiga ändringar.
2. Varför är integrerade ledmoduler enklare att installera och använda?
En av de främsta fördelarna med moderna, lätta ledmoduler är att en stor del av integrationsarbetet utförs på fabriken, vilket förenklar implementeringen för kunden. Den harmoniska ledmodulen HPJM kombinerar servodrivning, pulsgivarsystem, ramlös vridmomentmotor, broms och harmonisk växel i en och samma enhet.
Den integrerade konstruktionen förenklar installation och drift samtidigt som behovet av rutinmässigt underhåll minskar. Det stora genomgående hålet ger också utrymme för kabeldragning och pneumatiska slangar, vilket hjälper ingenjörer att organisera anslutningarna i hela roboten.
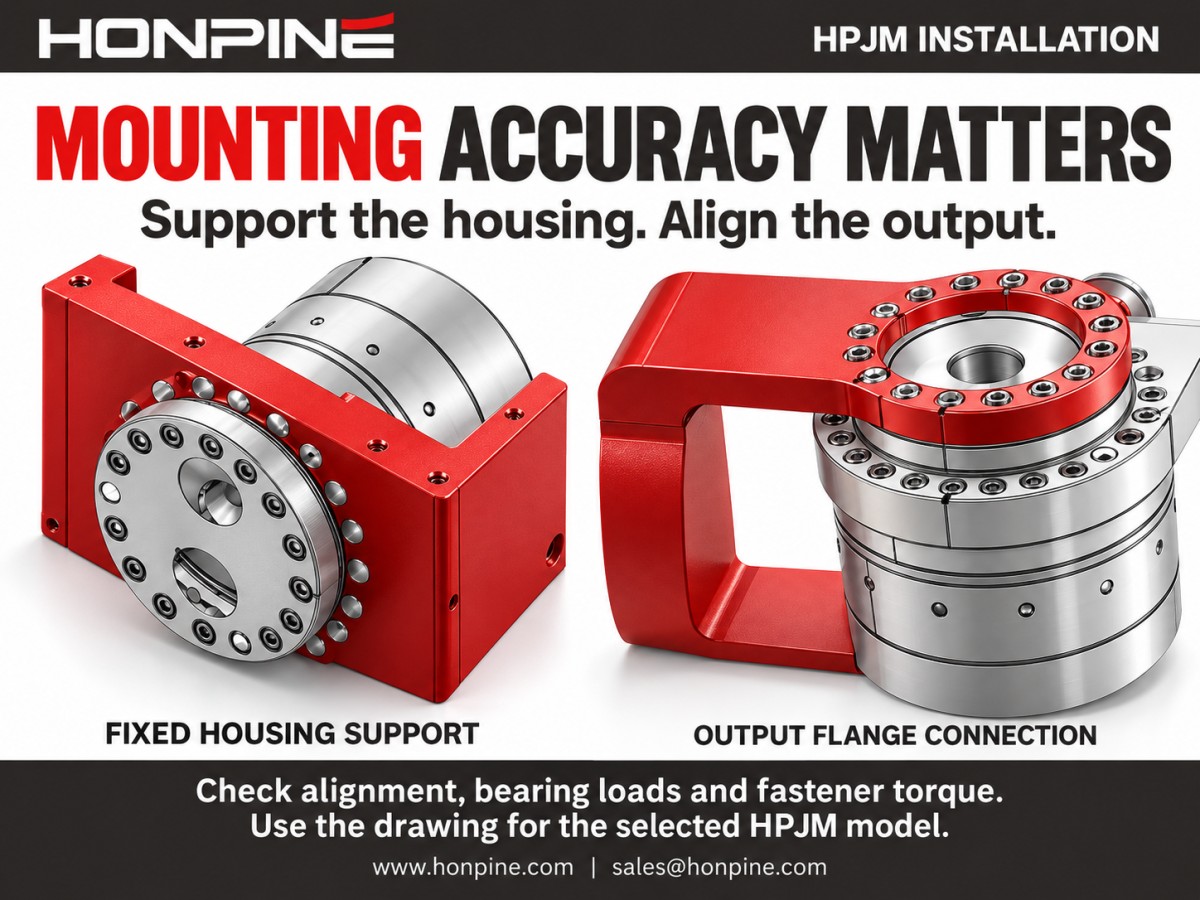
Den mekaniska installationen kräver fortfarande noggrannhet. Även om modulen förenklar integrationen måste den omgivande konstruktionen säkerställa korrekt monteringsnoggrannhet. Monteringsytor och inriktning måste utformas korrekt med hjälp av de mekaniska komponenterna. En integrerad konstruktion eliminerar inte behovet av en noggrann och säker installation.
3. Elektrisk kabeldragning: ström och kommunikation
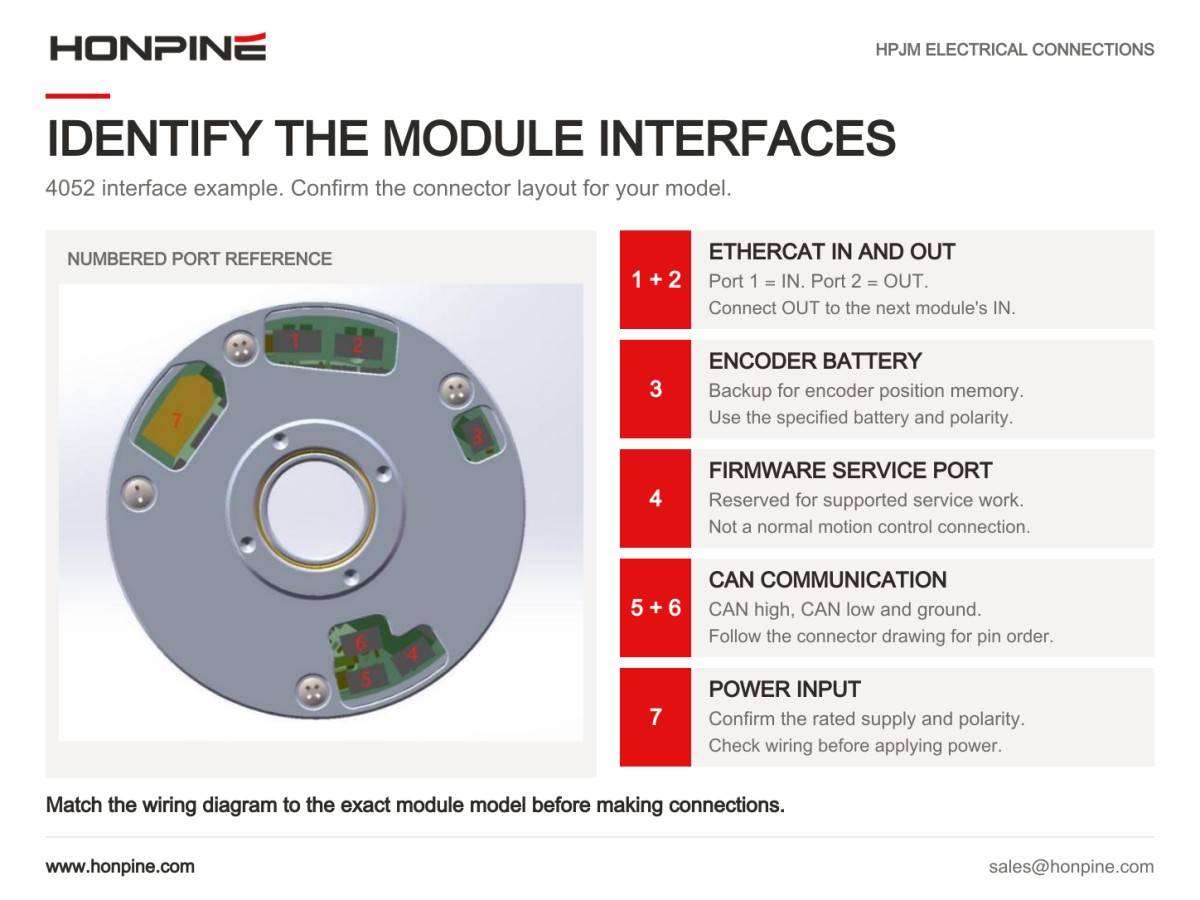
Den elektriska kabeldragningen omfattar två huvudanslutningar: ström och kommunikation. Båda kräver noggrann hantering, eftersom felaktiga anslutningar kan hindra modulen från att fungera eller orsaka fel under driftsättningen.
HPJM-modulen använder en rektangulär strömkontakt med angivna plus- och minuspoler. Kontrollera polariteten mot kontaktritningen för den specifika modellen innan strömförsörjningen ansluts. CAN-gränssnittet har tre anslutningar: H för CAN high, L för CAN low och G för jord.
EtherCAT-gränssnittet har separata IN- och OUT-portar med kommunikationssignalerna Tx+, Tx−, Rx+ och Rx−. Med färgkodning enligt T568B motsvarar dessa vit/orange, orange, vit/grön och grön. Följ alltid modulens angivna kontaktstiftkonfiguration när du förbereder eller kontrollerar kablar.
På moduler med dubbel pulsgivare kan EtherCAT- och CAN-gränssnitten användas samtidigt. Styrkommandon från båda gränssnitten kan dock inte vara aktiva samtidigt. EtherCAT har företräde framför CAN, så styrenhetens konfiguration måste ta hänsyn till vilken kommandokälla som ska användas.
4. Kommunikationskonfiguration: CAN och EtherCAT
Kommunikationen kopplar samman enskilda leder till ett samordnat robotsystem. CAN och EtherCAT har olika konfigurationskrav, och valet bör baseras på styrenhetsplattform, antal leder och önskad uppdateringsfrekvens.
För HPJM-serien är den angivna CAN-kommunikationshastigheten 1 Mbps. I en applikation med sju motorer är kommunikationens uppdateringsfrekvens cirka 300 Hz. Varje modul måste ha ett unikt CAN-ID. Genom att tilldela ID:n i nummerordning blir system med flera moduler enklare att hantera, felsöka och bygga ut.
HPJM-serien stöder EtherCAT-kommunikation med 100 Mbps och kommunikationsuppdateringsfrekvenser på upp till 4 kHz. EtherCAT är utformat för att upprätthålla korta kommunikationscykler mellan flera slavenheter. Den uppnåeliga uppdateringsfrekvensen bör ändå verifieras för den aktuella mastern, nätverkskonfigurationen och processdatakraven.
Ett EtherCAT-system består av en master och flera slavar. Mastern kan vara en mjukvaruplattform som TwinCAT eller CODESYS, eller en kompatibel PLC från tillverkare som Inovance och HCFA. Vid de första testerna är en dator med TwinCAT eller CODESYS en praktisk plattform för att verifiera kommunikationen och grundläggande funktioner.
När du ansluter nätverket ska du dra EtherCAT-anslutningen från mastern till IN-porten på den första slaven och därefter ansluta den slavens OUT-port till nästa slavs IN-port. Fortsätt på samma sätt genom de återstående modulerna. Genom att följa rätt IN-till-OUT-sekvens bevaras den förväntade nätverkstopologin och identifieringen av slavenheterna.
5. Styrning och driftsättning: få leden att röra sig
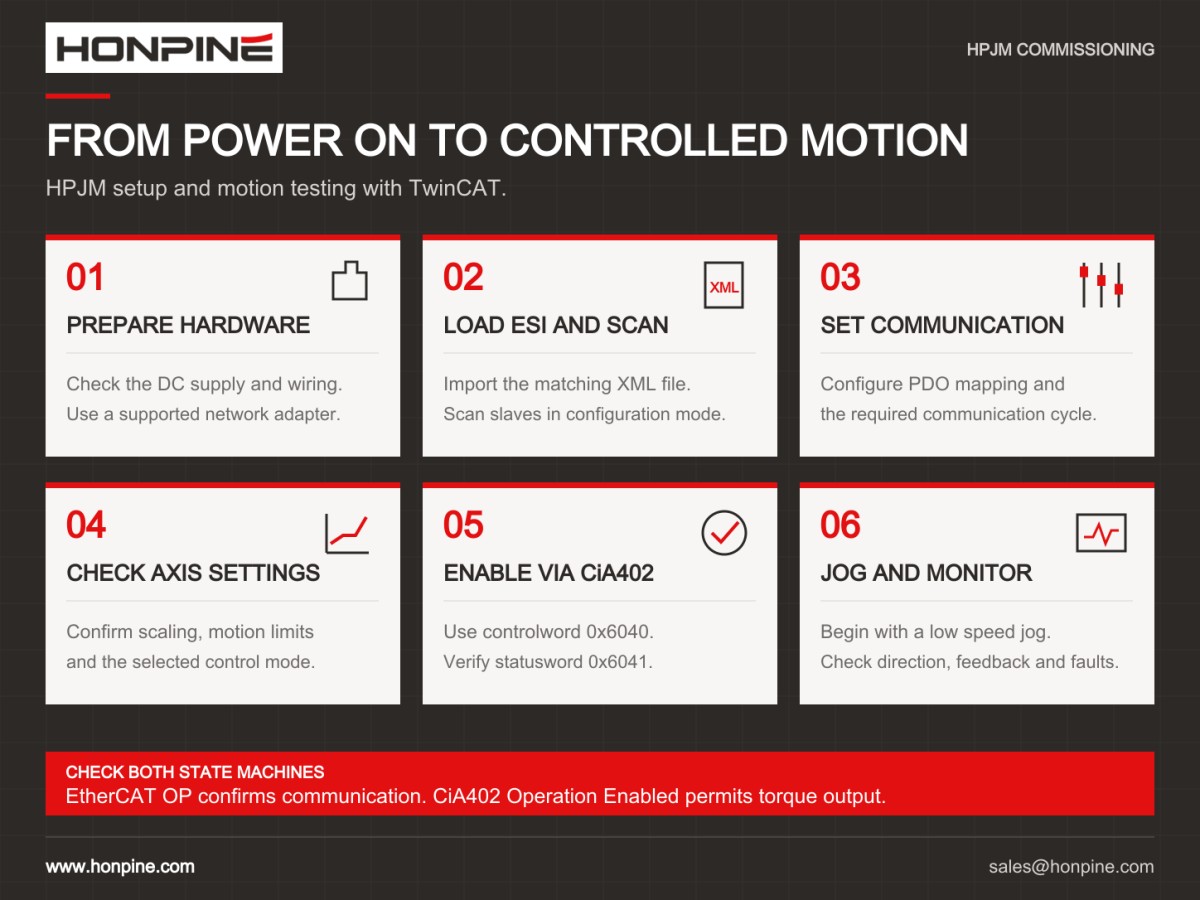
När kabeldragningen och kommunikationskonfigurationen är klara är nästa steg att få leden att reagera korrekt på styrenheten. Tillgängliga driftlägen omfattar positionsstyrning, hastighetsstyrning, ström- eller vridmomentstyrning samt hybridstyrning av kraft och position. Dessa lägen stöder applikationer från positionering och banföljning till följsam interaktion med människor, verktyg och omgivningen.
HPJM-ledmotorer följer ramverket IEC 61800-7 och CiA 402-tillståndsmaskinen för drivsystem. I praktiken går driftsättningen genom initiering, inaktiverat tillstånd, beredskap, aktivering och drift. Styrenheten måste skicka lämpliga kommandon för varje tillståndsövergång i stället för att skicka rörelsekommandon direkt efter strömpåslag. Följ dokumentationen för den valda modulen för exakt övergångssekvens och inställningar för controlword.
HPJM-moduler har även larmkoder och gröna och blå statusindikatorer som underlättar felsökning. Vanliga problem omfattar att CAN-gränssnittet inte kan öppnas, att en kommunikationsenhet redan används av ett annat program, fel på drivkretsen, överspänning, underspänning och fel på pulsgivaren. Tillhörande felsökningsanvisningar beskriver hur dessa problem kontrolleras och åtgärdas.
Under driftsättningen ska du läsa av statusword och eventuell aktiv felinformation innan du skickar rörelsekommandon. Det hjälper dig att identifiera det faktiska problemet och minskar onödigt trial-and-error-arbete.
6. Så hjälper HONPINE kunder att undvika fel vid val
HONPINE erbjuder flera serier av robotledmoduler för olika applikationskrav. Våraharmoniska ledmoduleromfattar seriernaHPJM,TCHL ochHAG, medan våraplanetväxlade ledmoduleromfattar seriernaJRM ochHPA. I början av urvalsprocessen bedömer vi kundens budget och driftförhållanden för att rekommendera en lämplig konfiguration.
En lyckad implementering av en robotledmodul omfattar fem sammanhängande steg: att välja rätt specifikationer, installera modulen noggrant och säkert, slutföra den elektriska kabeldragningen, konfigurera kommunikationsnätverket och driftsätta modulen enligt dess tillståndsmaskin för drivsystem. Varje steg bidrar till en tillförlitlig drift, och beslut som fattas tidigt i processen påverkar det fortsatta arbetet.
HONPINE erbjuder dedikerad teknisk support med en personlig kontakt genom hela processen: från val och prototypframtagning till småserietillverkning och leverans av större volymer. Berätta om dina krav på ledlast, styrenhetsplattform och produktionsschema, så hjälper vi dig att välja en robotledmodul som passar din applikation.
Om författaren
Theodore Li tjänstgör som teknisk direktör på HONPINE, med ansvar för FoU-strategin för replikeringsprodukter, vägledning vid teamurval, och hantering av både förhandsförsäljning och eftermarknadsservice.

Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur man väljer och använder robotiska ledmoduler?Hur går man från val av robotiska ledmoduler till styrd rörelse? Med HONPINE:s harmoniska ledmodul HPJM som exempel förklarar teknisk chef Theodore Li de viktigaste stegen för mekanisk installation, elektrisk kabeldragning, konfiguration av CAN och EtherCAT samt driftsättning av styrningen. Läs om vad du bör kontrollera före integrering och hur du går till väga vid konfigureringen så att varje led kan svara korrekt på din styrenhet.
 Så väljer du harmoniska och RV-växlar för varje axel i en sexaxlig robotVad avgör om en robotled i en sexaxlig robot behöver en harmonisk växel eller en RV-växel? Svaret beror på vridmoment, tröghetsmoment, stötlaster, lagerbelastning och tillgängligt installationsutrymme. Den här guiden förklarar hur du utvärderar harmoniska växlar och RV-växlar för basen, axeln, armbågen och handleden, med praktiska kontroller av styvhet, glapp och livslängd. Utgå från kraven för varje axel när du väljer en lämplig växelkonfiguration.
 Topp 7 tillverkare av RV-reduktionsväxlar: Varför dominerar Nabtesco fortfarande?Vad skiljer tillverkare av RV-reduktionsväxlar från andra, och varför är Nabtesco fortfarande ett riktmärke på marknaden? Tillverkning av RV-reduktionsväxlar kräver exakt bearbetning av komponenter, noggrann montering och omfattande teknisk kompetens. Den här artikeln presenterar sju tillverkare av RV-reduktionsväxlar och närliggande transmissionsteknik, undersöker styrkorna bakom Nabtescos position och utforskar HONPINEs utvecklingskapacitet för att hjälpa dig att förstå leverantörslandskapet.
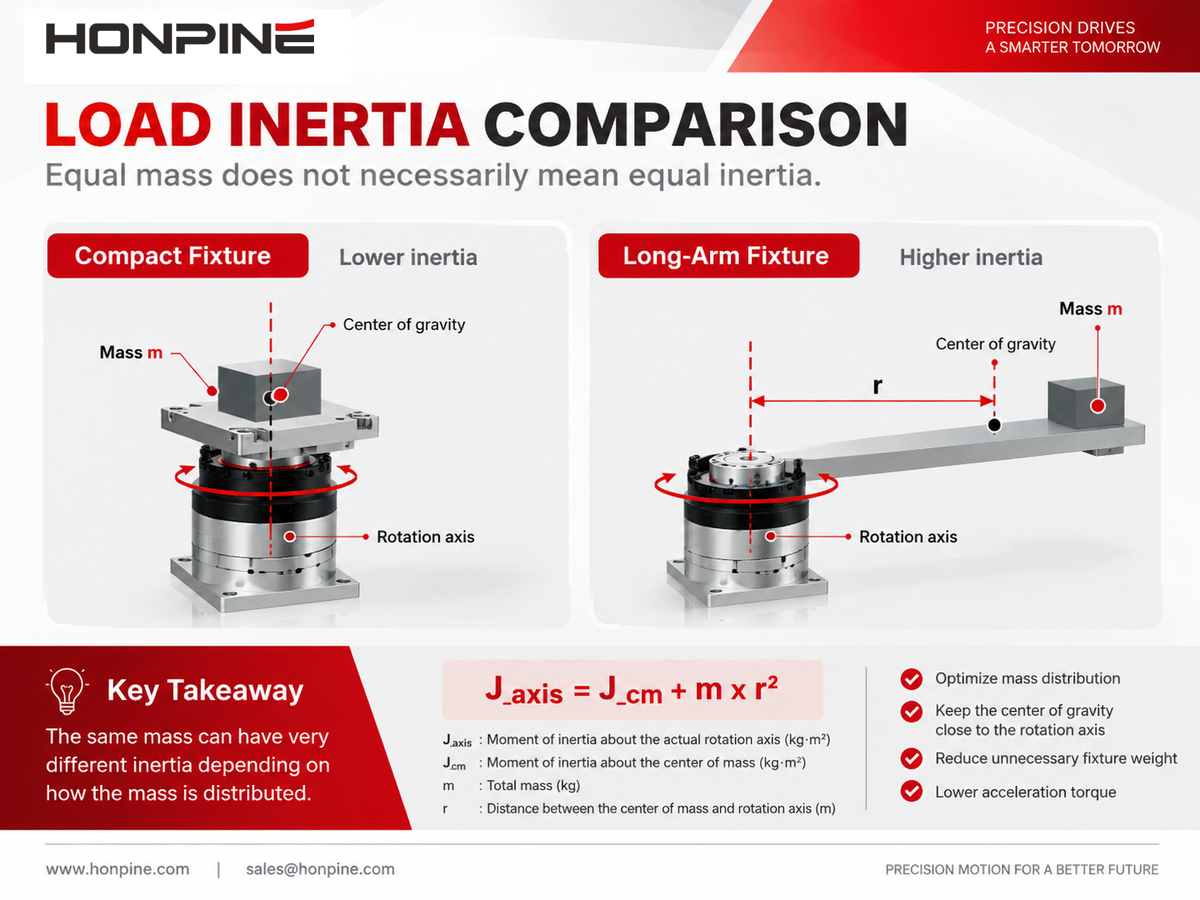
 Hur beräknar man vridmomentet för ett harmoniskt roterande ställdon i en vändmekanism?Hur stort vridmoment behöver ett harmoniskt roterande ställdon för att vända en last på 10 kg 180 grader? Svaret beror på mer än vikten. Tyngdpunktens förskjutning, lastens tröghetsmoment, accelerationen och driftfrekvensen påverkar alla valet av ställdon. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, beräkningsprocessen med ett exempel på vändning kring en horisontell axel och går igenom kontroller av toppvridmoment, kontinuerlig drift, utgående varvtal och lagerbelastningar.
 Varför är harmoniska växlar lämpliga för CNC-maskiners rundbord?Varför välja harmoniska växlar till CNC-rundbord? Noggrann indexering beror på mer än motorn: glapp, torsionsstyvhet och vridmomentkapacitet påverkar alla hur tillförlitligt ett rundbord håller sin position under bearbetningen. Den här guiden förklarar de viktigaste kraven på kraftöverföringen i rundbord för fjärde och femte axeln, går igenom vanliga verktygsmaskinstillämpningar och presenterar HONPINE:s konfigurationer av harmoniska växlar för olika installations- och belastningskrav.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur man väljer och använder robotiska ledmoduler?Hur går man från val av robotiska ledmoduler till styrd rörelse? Med HONPINE:s harmoniska ledmodul HPJM som exempel förklarar teknisk chef Theodore Li de viktigaste stegen för mekanisk installation, elektrisk kabeldragning, konfiguration av CAN och EtherCAT samt driftsättning av styrningen. Läs om vad du bör kontrollera före integrering och hur du går till väga vid konfigureringen så att varje led kan svara korrekt på din styrenhet.
 Så väljer du harmoniska och RV-växlar för varje axel i en sexaxlig robotVad avgör om en robotled i en sexaxlig robot behöver en harmonisk växel eller en RV-växel? Svaret beror på vridmoment, tröghetsmoment, stötlaster, lagerbelastning och tillgängligt installationsutrymme. Den här guiden förklarar hur du utvärderar harmoniska växlar och RV-växlar för basen, axeln, armbågen och handleden, med praktiska kontroller av styvhet, glapp och livslängd. Utgå från kraven för varje axel när du väljer en lämplig växelkonfiguration.
 Topp 7 tillverkare av RV-reduktionsväxlar: Varför dominerar Nabtesco fortfarande?Vad skiljer tillverkare av RV-reduktionsväxlar från andra, och varför är Nabtesco fortfarande ett riktmärke på marknaden? Tillverkning av RV-reduktionsväxlar kräver exakt bearbetning av komponenter, noggrann montering och omfattande teknisk kompetens. Den här artikeln presenterar sju tillverkare av RV-reduktionsväxlar och närliggande transmissionsteknik, undersöker styrkorna bakom Nabtescos position och utforskar HONPINEs utvecklingskapacitet för att hjälpa dig att förstå leverantörslandskapet.
 Hur beräknar man vridmomentet för ett harmoniskt roterande ställdon i en vändmekanism?Hur stort vridmoment behöver ett harmoniskt roterande ställdon för att vända en last på 10 kg 180 grader? Svaret beror på mer än vikten. Tyngdpunktens förskjutning, lastens tröghetsmoment, accelerationen och driftfrekvensen påverkar alla valet av ställdon. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, beräkningsprocessen med ett exempel på vändning kring en horisontell axel och går igenom kontroller av toppvridmoment, kontinuerlig drift, utgående varvtal och lagerbelastningar.
 Varför är harmoniska växlar lämpliga för CNC-maskiners rundbord?Varför välja harmoniska växlar till CNC-rundbord? Noggrann indexering beror på mer än motorn: glapp, torsionsstyvhet och vridmomentkapacitet påverkar alla hur tillförlitligt ett rundbord håller sin position under bearbetningen. Den här guiden förklarar de viktigaste kraven på kraftöverföringen i rundbord för fjärde och femte axeln, går igenom vanliga verktygsmaskinstillämpningar och presenterar HONPINE:s konfigurationer av harmoniska växlar för olika installations- och belastningskrav.
 Vad är skillnaden mellan robotledmoduler med enkel och dubbel encoder?Behöver din robot en ledmodul med dubbel encoder, eller räcker det med en enkel encoder? Svaret beror på kraven på positionering, transmissionens beteende, strategin för kraftreglering och budgeten. Den här guiden jämför återkoppling på motor- och utgångssidan, förklarar hur dubbla encoders kan förbättra regleringen och går igenom kostnader och begränsningar. Läs om när en enkel encoder kan räcka och när det kan vara värt att överväga ytterligare återkoppling från utgångssidan.
 RV-reducerare eller harmonisk växel: Så väljer du rätt växel för robotlederRV-reducerare eller harmonisk växel: vilken växel passar bäst för din robotled? Svaret beror på vridmoment, styvhet, noggrannhet, installationsutrymme och driftsförhållanden. Den här guiden jämför deras funktionsprinciper och fem viktiga prestandafaktorer och förklarar sedan hur du utvärderar ledlaster, reducerarens livslängd, temperatur och smörjning. Oavsett om du konstruerar en robotbas, axel, armbåge eller handled kan du använda dessa överväganden för att matcha reduceraren mot varje leds krav.
 Hur hittar man en pålitlig leverantör av robotledsställdon?Att välja rätt leverantör av robotledsställdon är avgörande för tillförlitlig prestanda, smidig integration och långsiktig projektframgång. Utöver produktspecifikationer behöver du förstå leverantörens tekniska kompetens, produktionskapacitet och eftermarknadssupport. I den här guiden förklarar Allen Li, grundare av HONPINE, hur du bedömer dessa tre faktorer vid inköp av harmoniska och planetväxelbaserade ledställdon för robotik och industriell automation.
 Harmonisk växel jämfört med harmoniskt vridställdon: Vilket är bättre för CNC-maskinverktyg?Valet mellan en harmonisk växel och ett harmoniskt vridställdon är ett viktigt beslut vid konstruktionen av CNC-maskinverktyg. Båda lösningarna erbjuder rörelsestyrning med hög precision, men skiljer sig åt vad gäller integration, installationskrav, styvhet och systemflexibilitet. För CNC-rotationsbord för fjärde axeln och kompakta femaxliga bearbetningssystem kan valet av rätt harmonisk drivning ha en betydande inverkan på maskinens prestanda. I denna artikel jämför HONPINE:s tekniska chef Theodore Li harmoniska växlar och harmoniska vridställdon för att hjälpa ingenjörer att identifiera den lämpligaste lösningen för sina CNC-tillämpningar.