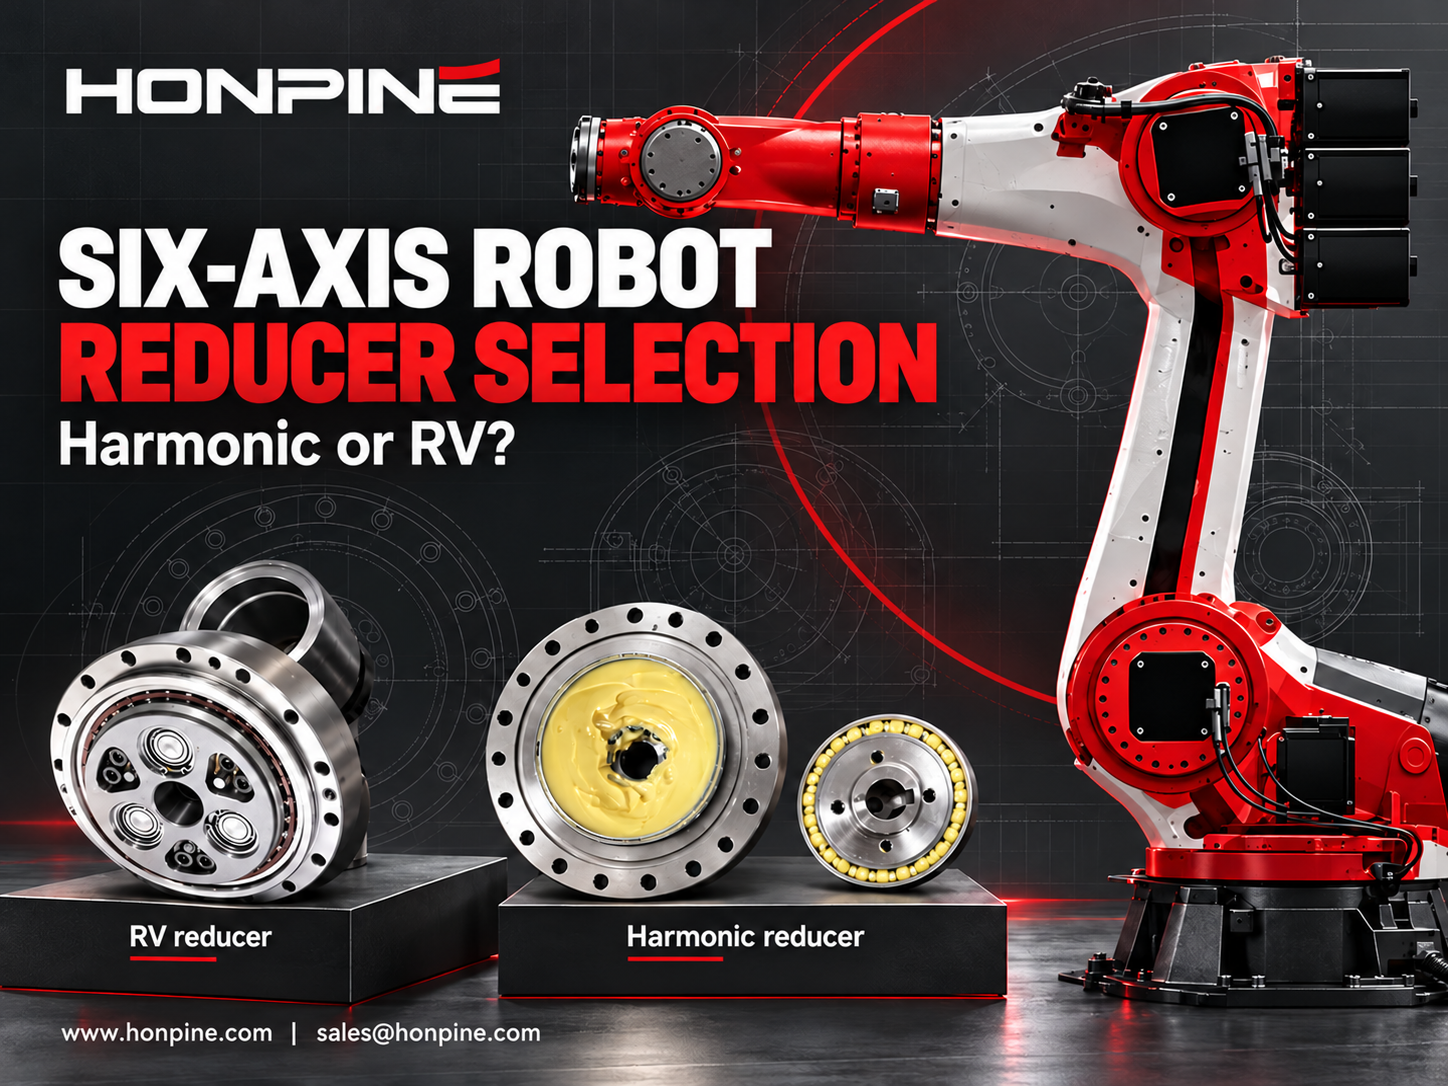
Så väljer du harmoniska och RV-växlar för varje axel i en sexaxlig robot
När man väljer växlar till en sexaxlig robot ställer kunder ofta en till synes enkel fråga:
”Ska de tre första axlarna användaRV-växlaroch de tre sista axlarnaharmoniska växlar?”
I praktiken är den här regeln alltför rigid för att tillämpas på alla robotar.
Ett mer användbart tillvägagångssätt är att fråga:
- Vilket ekvivalent vridmoment måste varje axel tåla under sin arbetscykel?
- Hur stora är belastningarna från acceleration, retardation, nödstopp och processrelaterade stötar?
- Vilka vältmoment verkar på leden, och hur känslig är tillämpningen för glapp och torsionsstyvhet?
- Finns det tillräckligt med installationsutrymme för en RV-växel?
Det är tillförlitligare att utvärdera dessa faktorer för varje axel än att välja växel enbart utifrån beteckningen J1–J6.
1. Förstå urvalsgränserna mellan RV-växlar och harmoniska växlar
RV-växlar: hög styvhet, lastkapacitet och slagtålighet
RV-växlar, även kallade precisionsplanetväxlar med cykloidmekanism, väljs vanligtvis för sin höga styvhet, stora lastkapacitet, slagtålighet, integrerade huvudlager och stabila glappnivå.
Som exempel visar de angivna kataloguppgifterna för Nabtesco RV-N att ramstorlekarna 10N–500N täcker ungefär:
- Märkmoment: 80–5,000 N·m
- Utväxling: 31–171
- Lost motion: ≤1 arcmin
- Verkningsgrad vid märkdriftpunkten: vanligtvis specificerad som ≥85%
Den faktiska verkningsgraden varierar med driftshastighet, temperatur och smörjförhållanden.
De tillåtna utgående hastigheterna för enskilda ramstorlekar anges nedan.
Serierna RV-E och RV-C har integrerade vinkelkontaktlager som huvudlager och specificerar lost motion på ≤1 arcmin. Där det är relevant för den valda modellen kan stötbelastning kontrolleras mot kataloggränser på cirka fem gånger märkmomentet.
Harmoniska växlar: kompakt storlek, låg vikt och höga utväxlingar
Harmoniska växlar väljs vanligtvis för sina kompakta mått, höga utväxlingar, låga vikt och små glapp.
Flexspline-delens lastkapacitet och förmåga att hantera radiella laster och vältmoment kan dock vara mer begränsade än hos RV-växlar.
Noggrannhetsklasserna som hänvisas till i den här artikeln sammanfattas nedan.
I allmänna tillämpningar används harmoniska växlar ofta i lätta handledsleder och i de yttersta lederna på kollaborativa robotar. RV-växlar används oftare i axelleder och andra hårt belastade axlar.
En lösning med enbart harmoniska växlar bör utvärderas noggrant när mekanismen har ett långt överhäng eller utsätts för betydande stötbelastningar.
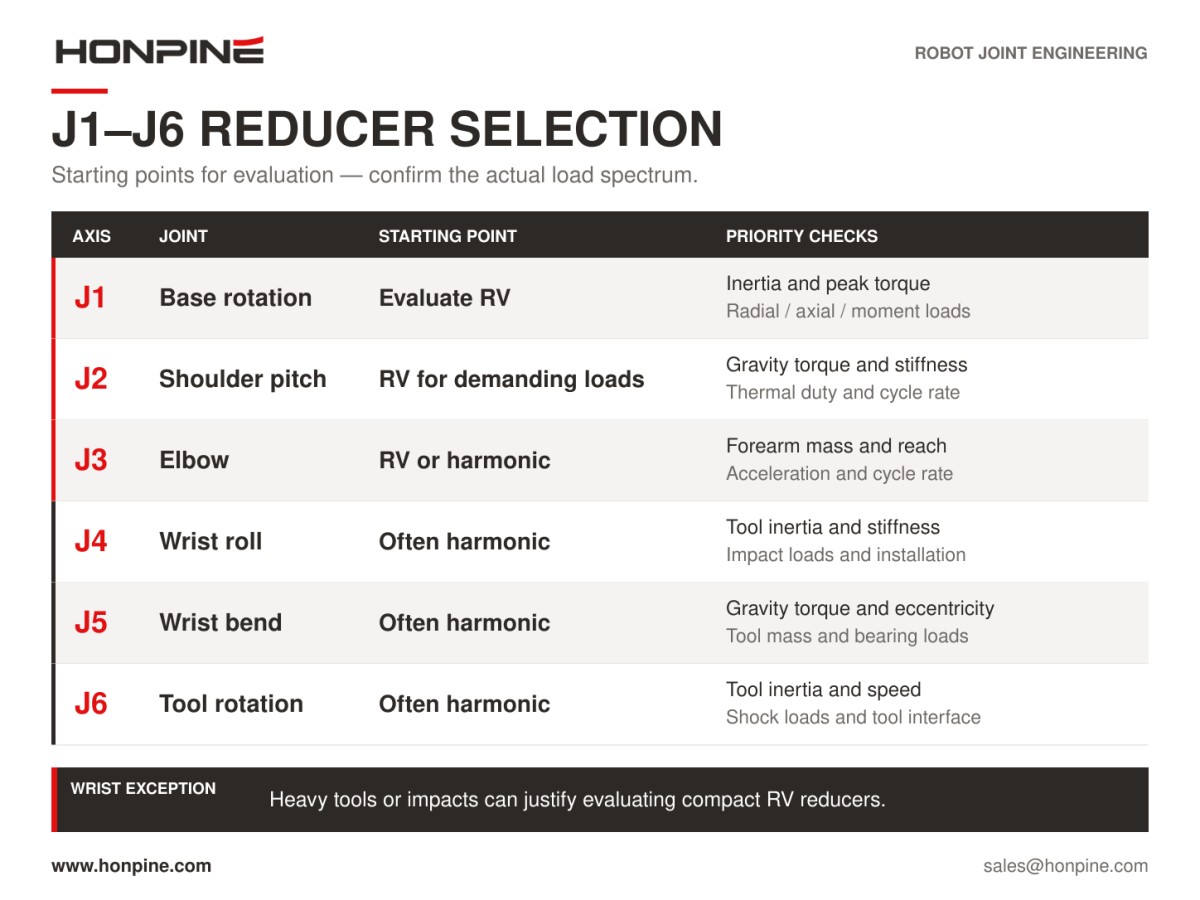
Välj utifrån driftförhållandena
Urvalsprincipen är mer nyanserad än ”tunga laster kräver RV-växlar, medan lätta laster kräver harmoniska växlar”.
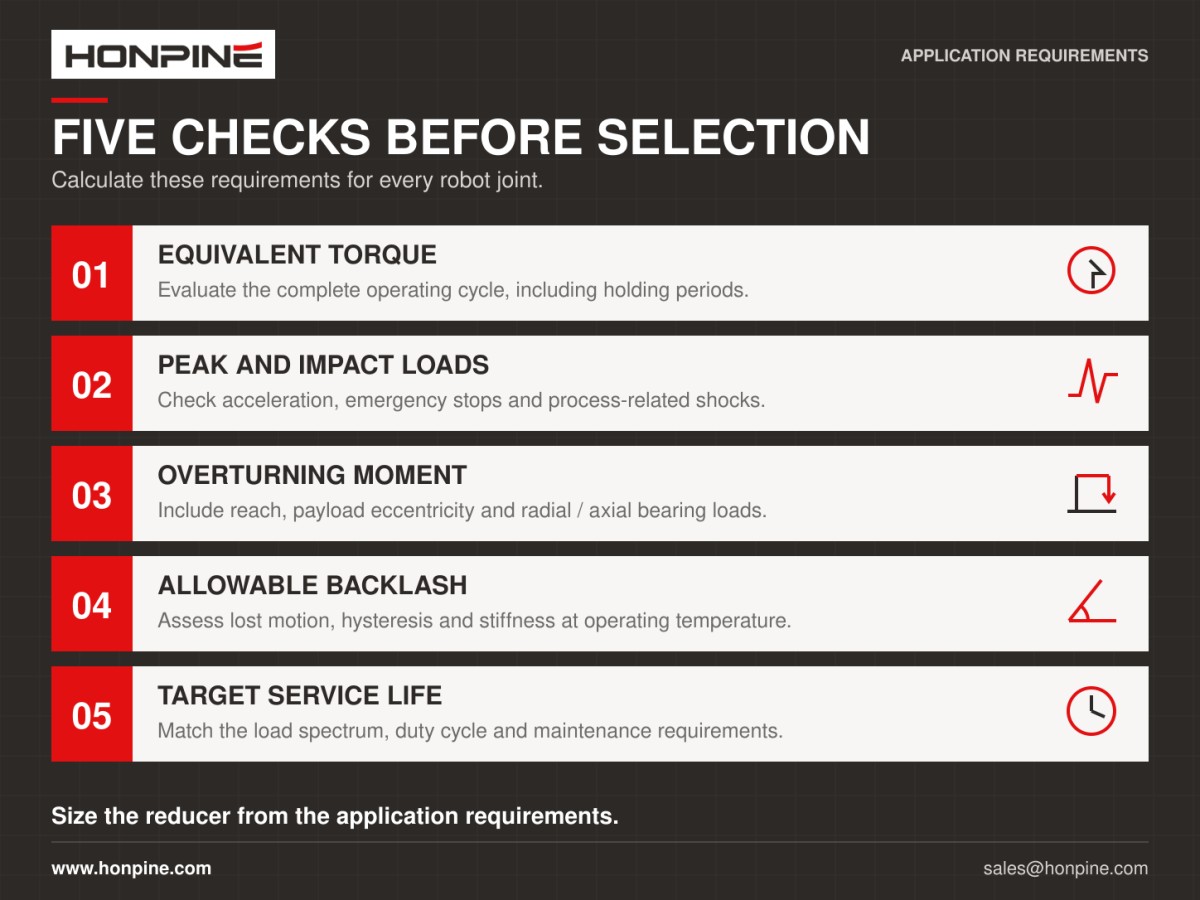
RV-växlar bör i regel prioriteras när:
- Det ekvivalenta vridmomentet är högt.
- Acceleration, retardation, nödstopp eller processrelaterade stötar ger upphov till betydande belastningar.
- Leden bär ett långt överhäng eller utsätts för ett stort vältmoment.
- Tillämpningen är känslig för torsionsdeformation.
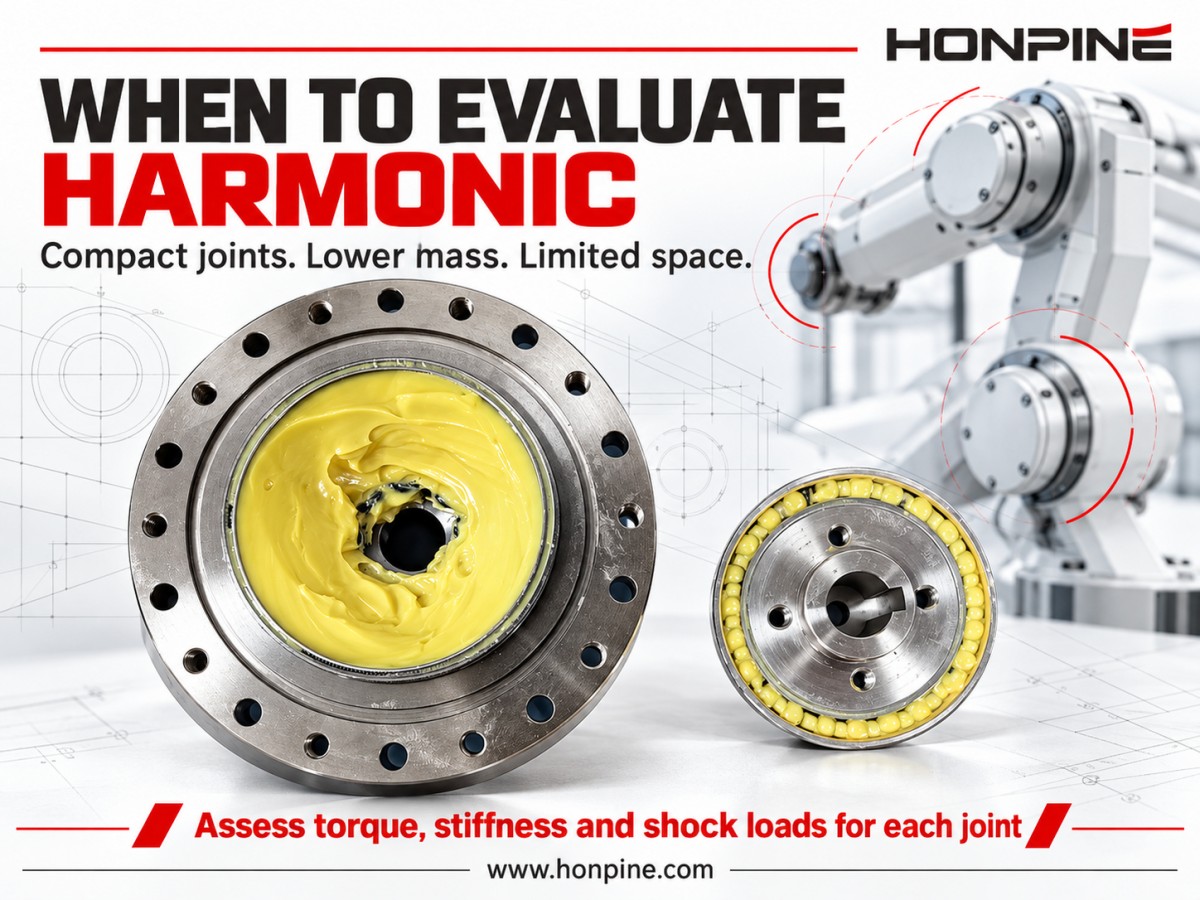
Harmoniska växlar bör i regel prioriteras när:
- Installationsutrymmet är mycket begränsat.
- Det erforderliga vridmomentet är relativt lågt.
- Låg ledvikt är viktig.
- Kabeldragning genom en ihålig axel krävs.
Handledsleder som bär punktsvetspistoler, slipverktyg eller utrustning som utsätts för kollisionsbelastningar vid hantering kan ha nytta av kompakta RV-växlar. Harmoniska växlar bör inte väljas automatiskt enbart för att leden sitter i handleden.
2. J1 basrotation: börja med att utvärdera en RV-växel
J1 måste accelerera och retardera trögheten hos robotstrukturen ovanför basen.
I tillämpningar som bilsvetsning och palletering ställer kontinuerlig drift i tre skift också höga krav på livslängd och långsiktig positioneringskonsekvens.
Tre faktorer är särskilt viktiga vid val av J1-växel:
1. Ekvivalent vridmoment och maximalt accelerationsmoment när roboten är helt utsträckt eller når sitt maximala arbetsområde.
2. Vältmoment vid basen och radiella laster som orsakas av armens vikt och en excentrisk last.
3. Hur glapp och lost motion påverkar robotens totala repeterbarhet.
En RV-växel med integrerade huvudlager kan hantera en del av de radiella och axiella lasterna samt momentlasterna, vilket potentiellt förenklar den externa lagerkonstruktionen.
Urvalet bör omfatta separata kontroller av:
- Märkmoment
- Tillåtet accelerations- och retardationsmoment
- Maximalt moment under kortvarig belastning
- Tillåtet böj- eller vältmoment
- Tillåtna radiella och axiella laster
Referenser för dimensionering av RV-växlar beräknar vanligtvis ett ekvivalent moment viktat efter driftförhållandenas varaktighet och tillämpar därefter en säkerhetsfaktor på cirka 1.5–2.0. Belastningen på utgående lager måste kontrolleras separat.
För en liten, lätt sexaxlig robot med lågt ekvivalent vridmoment på J1 och mycket begränsat installationsutrymme kan även en precisionsplanetväxel med hög utväxling eller en harmonisk växel övervägas.
För industrirobotar för allmänna ändamål med en nyttolast på cirka 50 kg eller mer är RV-växlar vanligtvis fortfarande det föredragna utgångsalternativet.
3. J2 axelled: prioritera styvhet och motstånd mot armsjunkning
J2 utsätts för sitt högsta gravitationsmoment när överarmen sträcks ut horisontellt. Accelerationsmomentet ökar belastningen, vilket gör axelleden till en viktig faktor för verktygspunktsjunkning och banstyvhet.
Betrakta en illustrativ bågsvetsrobot med en nyttolast på 6 kg, en överarm på 650 mm och en underarm på 600 mm:
- Maximalt gravitationsmoment för J2: cirka 595 N·m
- Maximalt J2-moment inklusive acceleration: cirka 1,249 N·m
Branschexempel för den här konfigurationen utvärderar ofta en RV-80E-växel med en utväxling på cirka 100.
En mindre RV-40E kan också undersökas. Tredjepartssammanställningar anger ungefär:
- Märkmoment: 412 N·m
- Tillåtet accelerations- och retardationsmoment: 1,000 N·m
- Maximalt moment under kortvarig belastning: 1,960 N·m
Även om den mindre växeln kan utvärderas mot driftkraven kan marginalen vara begränsad. Det slutliga valet bör ta hänsyn till start- och stoppfrekvens, lasttröghet och stötförhållanden, i stället för att utgå från en fast rekommendation om ramstorlek.
Viktiga kontroller vid val av RV-växel för J2
Märkmoment och driftsmarginal
Som en preliminär urvalsmetod kan märkmomentet utvärderas till cirka 1.2–1.5 gånger det beräknade RMS-momentet eller ekvivalenta momentet, i enlighet med den använda dimensioneringsmetoden.
Tillämpningar med betydande stötbelastningar, till exempel punktsvetsning inom fordonsindustrin, kan kräva en större marginal.
Torsionsstyvhet
Torsionsstyvheten avgör vinkeldeformationen under belastning och påverkar positionskorrigeringar vid små vinklar.
Tillämpningar inom tung bearbetning, punktsvetsning och slipning med reglering med hög förstärkning är särskilt känsliga för eftergivlighet i lederna.
Lost motion och glapp
Kontroller vid godkännande bör omfatta märkbelastning, driftstemperatur och rörelse i båda riktningarna över hela arbetsområdet.
Ett nominellt glappvärde utan belastning är inte tillräckligt i sig.
Verkningsgrad och termiskt beteende
En verkningsgrad på ≥85% vid katalogens märkdriftpunkt kan användas för preliminära uppskattningar. Transmissionsförluster genererar värme.
Kontinuerlig drift med höga cykelfrekvenser kräver en bedömning av husets temperatur, smörjförhållandena och eventuell nödvändig nedklassning.
I kollaborativa robotar med låg nyttolast, låg cykelfrekvens och strikta vikt- eller kostnadskrav kan J2 använda en harmonisk växel eller en integrerad harmonisk ledmodul.
För industrirobotar med nyttolaster på över cirka 30–50 kg, lång räckvidd eller betydande tröghetsbelastningar vid stötar föredras i allmänhet RV-växlar.
4. J3 armbågsled: välj utifrån underarmsbelastning och cykelfrekvens
J3 kräver inte automatiskt en RV-växel.
Beslutet bör baseras på det sammanlagda gravitationsmomentet från underarmen, handledsenheten och nyttolasten i änden, tillsammans med tröghetsmomentet vid maximal vinkelacceleration.
En RV-växel är i allmänhet lämplig när dessa krav överstiger det praktiska lastområdet för en harmonisk växel av motsvarande storlek, särskilt vid frekventa riktningsändringar och krävande starter.
En harmonisk växel kan vara lämplig när underarmen och nyttolasten i änden är lätta och roboten huvudsakligen utför montering, dispensering eller lätt svetsning.
Med samma illustrativa bågsvetsrobot på 6 kg:
- Maximalt gravitationsmoment för J3: cirka 198 N·m
- Maximalt J3-moment inklusive acceleration: cirka 342 N·m
Branschexempel utvärderar ofta en RV-20E med en utväxling på cirka 80 för den här axeln.
För mindre robotar i klassen 3–10 kg med kort räckvidd och monteringsuppgifter vid låg hastighet övervägs ofta medelstora eller stora harmoniska växlar för J3, för att minska vikten och installationsutrymmet.
En robot för tunga arbeten kan använda RV-växlar för basen, axelleden och armbågsleden samt harmoniska växlar i den lätta handleden. En tung punktsvetsrobot kan också behöva kompakta RV-växlar på J4–J6, beroende på stötförhållandena.
Gränsen för val av J3 bestäms därför av dess belastningsspektrum, inte av axelnumret.
Kontrollera armbågsledens lagerbelastning separat
Vid val av RV-växel för J3 kräver tillåtna böjmoment och radiella laster särskild uppmärksamhet.
En längre underarm ökar lastens excentricitet. Om växeln väljs enbart utifrån utgående vridmoment kan därför viktiga lagerbelastningar förbises.
Böjmoment, avstånd till tyngdpunkten och excentriska tröghetskrafter vid acceleration och retardation bör alla ingå i provbänkskontroller enligt relevanta krav i GB/T 37718 och GB/T 37165.
5. Handledsaxlarna J4–J6: harmoniska växlar är vanliga, men tre förhållanden talar för att utvärdera RV-växlar
Handledsaxlarna på lätta och medeltunga sexaxliga robotar har i allmänhet begränsat utrymme, relativt låga momentkrav och ett stort behov av låg vikt och lågt glapp.
Harmoniska växlar används i stor utsträckning eftersom de erbjuder höga utväxlingar, låg bygghöjd och möjlighet till kabeldragning genom en ihålig axel.
Följande tre förhållanden kräver dock en noggrannare bedömning.
Förhållande 1: handledsenheter med punktsvetspistol
Elektrodernas klämkrafter, svetspistolens tröghet och frekventa starter och stopp kan tillsammans skapa betydande stöt- och utmattningsbelastningar.
Under dessa förhållanden blir det viktigare att utvärdera flexsplinens utmattningshållfasthet och slagtålighet.
Kompakta RV-växlar kan övervägas för J4–J6 på tunga punktsvetsrobotar.
Beslutet bör baseras på svetspistolens massa och tröghet samt vridmomentspektra för J4-rotation, J5-böjning och J6-verktygsrotation.
Förhållande 2: tunga handledsenheter eller verktyg med hög tröghet
Exempel är:
- Stora höljen för visionsystem
- Tunga sliphuvuden
- Verktyg med stor diameter
Sådan utrustning kan skapa ett stort gravitationsmoment på J5 och en ihållande excentrisk belastning på J4.
Ekvivalent vridmoment och vältmoment bör utvärderas innan man väljer mellan en kompakt RV-växel och en harmonisk växel med hög styvhet.
Förhållande 3: rörelser med små vinklar som kräver hög styvhet
Tillämpningar inom halvledarinspektion och precisionsmontering kan vara särskilt känsliga för hysteres.
När vridmomentet är mycket lågt kan harmoniska växlar fortfarande vara det föredragna valet.
När rörelser med små vinklar kombineras med radiell förspänning kan det vara värt att utvärdera en kompakt RV-växel eller en specialiserad harmonisk växel med hög styvhet.
Ytterligare kontroller för handledsväxlar
För RV-växlar med liten ram, till exempel modellerna RV-10N, RV-20N och RV-40N med angivna märkmoment i intervallet cirka 80–400 N·m, omfattar de viktigaste kontrollerna:
- Tillåten utgående hastighet
- Torsionsstyvhet
- Glapp
- Prestanda vid driftstemperatur
Godkännande av harmoniska växlar bör följa relevanta klasser i GB/T 30819-2024.
En tillverkares interna specifikation, till exempel ”≤10 arcsec”, bör inte betraktas som ett universellt värde som fastställts i den nationella standarden.
6. Illustrativ matris för val av växel efter robotens nyttolast
Följande matris ger en erfarenhetsbaserad utgångspunkt för att diskutera växelkonfigurationer med kunder.
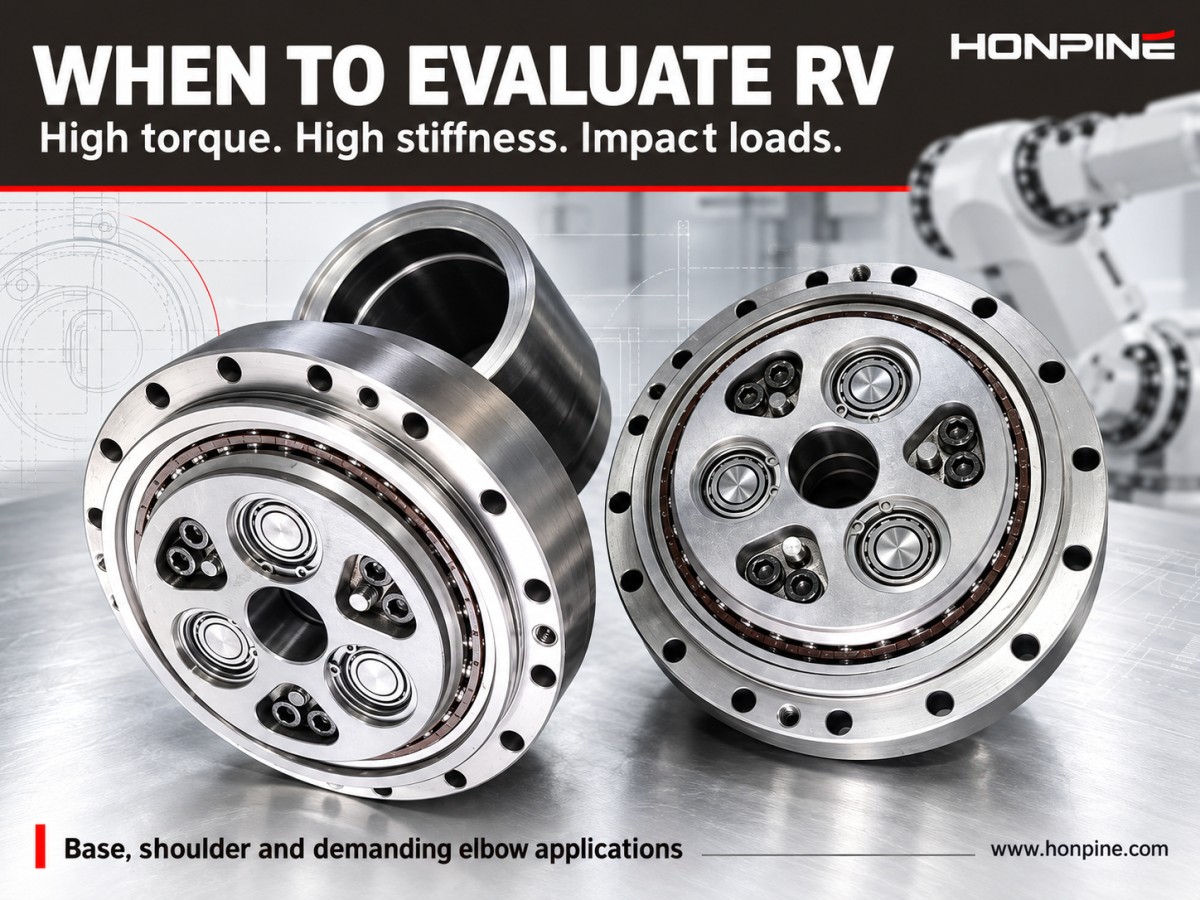
Matrisen är illustrativ. Det faktiska valet bör baseras på fem beräknade krav för varje axel:
1. Ekvivalent vridmoment
2. Toppar och stötbelastningar
3. Vältmoment
4. Tillåtet glapp
5. Målsatt livslängd
7. Vad bör beaktas utöver utväxling och glapp?
1. Ekvivalent utgående vridmoment
Utvärdera vridmomentet under hela arbetscykeln och ta hänsyn till hur länge varje driftförhållande varar.
Det maximala momentanvärdet beskriver inte ensamt växelns långsiktiga belastning.
2. Tillåtet accelerationsmoment och maximalt moment under kortvarig belastning
Kontrollera det tillåtna momentet vid acceleration och retardation separat från det maximala momentanvärdet.
Punktsvetsning och slipning kräver tillräcklig marginal för processrelaterade stötar.
3. Lost motion, glapp, hysteres och transmissionsfel
Dessa parametrar beskriver olika aspekter av transmissionens prestanda.
Begär uppgifter för:
- Obelastade förhållanden
- Förhållanden vid märkbelastning
- Förhållanden vid driftstemperatur
En enskild specifikation vid rumstemperatur eller utan belastning ger inte en fullständig bild.
4. Torsionsstyvhet och momentkapacitet
Torsionsstyvheten bör utvärderas inom relevanta belastningsområden.
Robotleder kräver också kontroller av böj- och vältstyvhet samt tillåten momentbelastning.
5. Tillåtna radiella och axiella laster
En lång arm eller en excentrisk nyttolast kan ge betydande lagerbelastningar även när det utgående vridmomentet verkar acceptabelt.
Gränserna för radiella och axiella laster måste därför kontrolleras separat.
6. Verkningsgrad och temperaturökning
En katalogverkningsgrad på ≥85% vid märkdriftpunkten kan användas för preliminära uppskattningar av transmissionsförluster.
Kontinuerlig drift i tre skift kräver att husets temperatur och de resulterande termiska driftförhållandena kontrolleras.
7. Livslängd och underhållskrav
Begär rapporter från provbänkstester som omfattar glapp, styvhet, transmissionsfel, momentkapacitet och märklivslängd enligt relevanta krav i GB/T 35089, GB/T 37718, GB/T 37165 eller CR-certifieringen.
Katalogens livslängdsvärden baseras i allmänhet på definierade hastighets- och belastningsförhållanden. Vissa serier anger till exempel en märklivslängd på 6,000 timmar under särskilda referensförhållanden.
Den förväntade livslängden i den faktiska tillämpningen måste bedömas utifrån arbetscykeln och belastningsspektrumet.
Undvik att beskriva växeln som om den behåller sin prestanda för all framtid. En mer meningsfull specifikation anger katalogens livslängdsmål under definierade driftförhållanden och ett schemalagt inspektionsprogram.
8. Så väljer du harmoniska växlar och RV-växlar för ett specifikt robotprojekt
Det finns ingen universell regel om att de tre första axlarna på en sexaxlig robot måste använda RV-växlar och de tre sista harmoniska växlar.
För basen och axelleden är en lösning baserad på RV-växlar vanligtvis utgångspunkten.
För armbågsleden beror valet på underarmens massa, lastfördelningen och cykelfrekvensen.
För handleden är harmoniska växlar en vanlig utgångspunkt, medan punktsvetspistoler, tunga fixturer och kraftiga stötbelastningar motiverar att kompakta RV-växlar utvärderas.
Beräkna följande fem grupper av värden för varje axel när du tar fram ett kundförslag:
- Ekvivalent vridmoment under arbetscykeln
- Toppar i vridmoment och stötbelastningar
- Vältmoment
- Tillåtet glapp
- Målsatt livslängd
Använd resultaten för att fastställa lämplig ramstorlek för en RV-växel eller harmonisk växel.
Detta tillvägagångssätt ger en tydligare teknisk grund än att helt enkelt säga ”använd RV-växlar för J1–J3”. Det gör det också lättare att motivera den föreslagna konfigurationen utifrån robotens faktiska driftkrav.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Så väljer du harmoniska och RV-växlar för varje axel i en sexaxlig robotVad avgör om en robotled i en sexaxlig robot behöver en harmonisk växel eller en RV-växel? Svaret beror på vridmoment, tröghetsmoment, stötlaster, lagerbelastning och tillgängligt installationsutrymme. Den här guiden förklarar hur du utvärderar harmoniska växlar och RV-växlar för basen, axeln, armbågen och handleden, med praktiska kontroller av styvhet, glapp och livslängd. Utgå från kraven för varje axel när du väljer en lämplig växelkonfiguration.
 Hur beräknar man vridmomentet för ett harmoniskt roterande ställdon i en vändmekanism?Hur stort vridmoment behöver ett harmoniskt roterande ställdon för att vända en last på 10 kg 180 grader? Svaret beror på mer än vikten. Tyngdpunktens förskjutning, lastens tröghetsmoment, accelerationen och driftfrekvensen påverkar alla valet av ställdon. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, beräkningsprocessen med ett exempel på vändning kring en horisontell axel och går igenom kontroller av toppvridmoment, kontinuerlig drift, utgående varvtal och lagerbelastningar.
 Vad är skillnaden mellan robotledmoduler med enkel och dubbel encoder?Behöver din robot en ledmodul med dubbel encoder, eller räcker det med en enkel encoder? Svaret beror på kraven på positionering, transmissionens beteende, strategin för kraftreglering och budgeten. Den här guiden jämför återkoppling på motor- och utgångssidan, förklarar hur dubbla encoders kan förbättra regleringen och går igenom kostnader och begränsningar. Läs om när en enkel encoder kan räcka och när det kan vara värt att överväga ytterligare återkoppling från utgångssidan.
 RV-reducerare eller harmonisk växel: Så väljer du rätt växel för robotlederRV-reducerare eller harmonisk växel: vilken växel passar bäst för din robotled? Svaret beror på vridmoment, styvhet, noggrannhet, installationsutrymme och driftsförhållanden. Den här guiden jämför deras funktionsprinciper och fem viktiga prestandafaktorer och förklarar sedan hur du utvärderar ledlaster, reducerarens livslängd, temperatur och smörjning. Oavsett om du konstruerar en robotbas, axel, armbåge eller handled kan du använda dessa överväganden för att matcha reduceraren mot varje leds krav.
 Hur hittar man en pålitlig leverantör av robotledsställdon?Att välja rätt leverantör av robotledsställdon är avgörande för tillförlitlig prestanda, smidig integration och långsiktig projektframgång. Utöver produktspecifikationer behöver du förstå leverantörens tekniska kompetens, produktionskapacitet och eftermarknadssupport. I den här guiden förklarar Allen Li, grundare av HONPINE, hur du bedömer dessa tre faktorer vid inköp av harmoniska och planetväxelbaserade ledställdon för robotik och industriell automation.





Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Så väljer du harmoniska och RV-växlar för varje axel i en sexaxlig robotVad avgör om en robotled i en sexaxlig robot behöver en harmonisk växel eller en RV-växel? Svaret beror på vridmoment, tröghetsmoment, stötlaster, lagerbelastning och tillgängligt installationsutrymme. Den här guiden förklarar hur du utvärderar harmoniska växlar och RV-växlar för basen, axeln, armbågen och handleden, med praktiska kontroller av styvhet, glapp och livslängd. Utgå från kraven för varje axel när du väljer en lämplig växelkonfiguration.
 Hur beräknar man vridmomentet för ett harmoniskt roterande ställdon i en vändmekanism?Hur stort vridmoment behöver ett harmoniskt roterande ställdon för att vända en last på 10 kg 180 grader? Svaret beror på mer än vikten. Tyngdpunktens förskjutning, lastens tröghetsmoment, accelerationen och driftfrekvensen påverkar alla valet av ställdon. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, beräkningsprocessen med ett exempel på vändning kring en horisontell axel och går igenom kontroller av toppvridmoment, kontinuerlig drift, utgående varvtal och lagerbelastningar.
 Vad är skillnaden mellan robotledmoduler med enkel och dubbel encoder?Behöver din robot en ledmodul med dubbel encoder, eller räcker det med en enkel encoder? Svaret beror på kraven på positionering, transmissionens beteende, strategin för kraftreglering och budgeten. Den här guiden jämför återkoppling på motor- och utgångssidan, förklarar hur dubbla encoders kan förbättra regleringen och går igenom kostnader och begränsningar. Läs om när en enkel encoder kan räcka och när det kan vara värt att överväga ytterligare återkoppling från utgångssidan.
 RV-reducerare eller harmonisk växel: Så väljer du rätt växel för robotlederRV-reducerare eller harmonisk växel: vilken växel passar bäst för din robotled? Svaret beror på vridmoment, styvhet, noggrannhet, installationsutrymme och driftsförhållanden. Den här guiden jämför deras funktionsprinciper och fem viktiga prestandafaktorer och förklarar sedan hur du utvärderar ledlaster, reducerarens livslängd, temperatur och smörjning. Oavsett om du konstruerar en robotbas, axel, armbåge eller handled kan du använda dessa överväganden för att matcha reduceraren mot varje leds krav.
 Hur hittar man en pålitlig leverantör av robotledsställdon?Att välja rätt leverantör av robotledsställdon är avgörande för tillförlitlig prestanda, smidig integration och långsiktig projektframgång. Utöver produktspecifikationer behöver du förstå leverantörens tekniska kompetens, produktionskapacitet och eftermarknadssupport. I den här guiden förklarar Allen Li, grundare av HONPINE, hur du bedömer dessa tre faktorer vid inköp av harmoniska och planetväxelbaserade ledställdon för robotik och industriell automation.
 Harmonisk växel jämfört med harmoniskt vridställdon: Vilket är bättre för CNC-maskinverktyg?Valet mellan en harmonisk växel och ett harmoniskt vridställdon är ett viktigt beslut vid konstruktionen av CNC-maskinverktyg. Båda lösningarna erbjuder rörelsestyrning med hög precision, men skiljer sig åt vad gäller integration, installationskrav, styvhet och systemflexibilitet. För CNC-rotationsbord för fjärde axeln och kompakta femaxliga bearbetningssystem kan valet av rätt harmonisk drivning ha en betydande inverkan på maskinens prestanda. I denna artikel jämför HONPINE:s tekniska chef Theodore Li harmoniska växlar och harmoniska vridställdon för att hjälpa ingenjörer att identifiera den lämpligaste lösningen för sina CNC-tillämpningar.
 Hur väljer man harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader?Jag heter Theodore Li och är teknisk chef på HONPINE. Valet av harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader utgår från varje leds behov av vridmoment, vikt och installation. Denna guide använder en konfiguration med TCHL 20 för axeln och TCHL 14 för handleden som exempel och behandlar sedan vridmomentsavkänning, följsam styrning och överväganden kring HAG-serien för krävande robotapplikationer.
 AGV-fjädring: Ska du välja en balansbalk eller en fjäderbelastad styrdrivenhet?Valet av ett AGV-fjädringssystem börjar med fordonets lastintervall och golvförhållanden. Balansbalkar och fjäderbelastade styrdrivenheter erbjuder olika lösningar för att upprätthålla hjulkontakt och hantera hjullaster. Den här HONPINE-guiden jämför båda alternativen och förklarar hur du utvärderar dragkraft, fjädringsväg, installationsutrymme och underhåll innan du väljer en konfiguration.
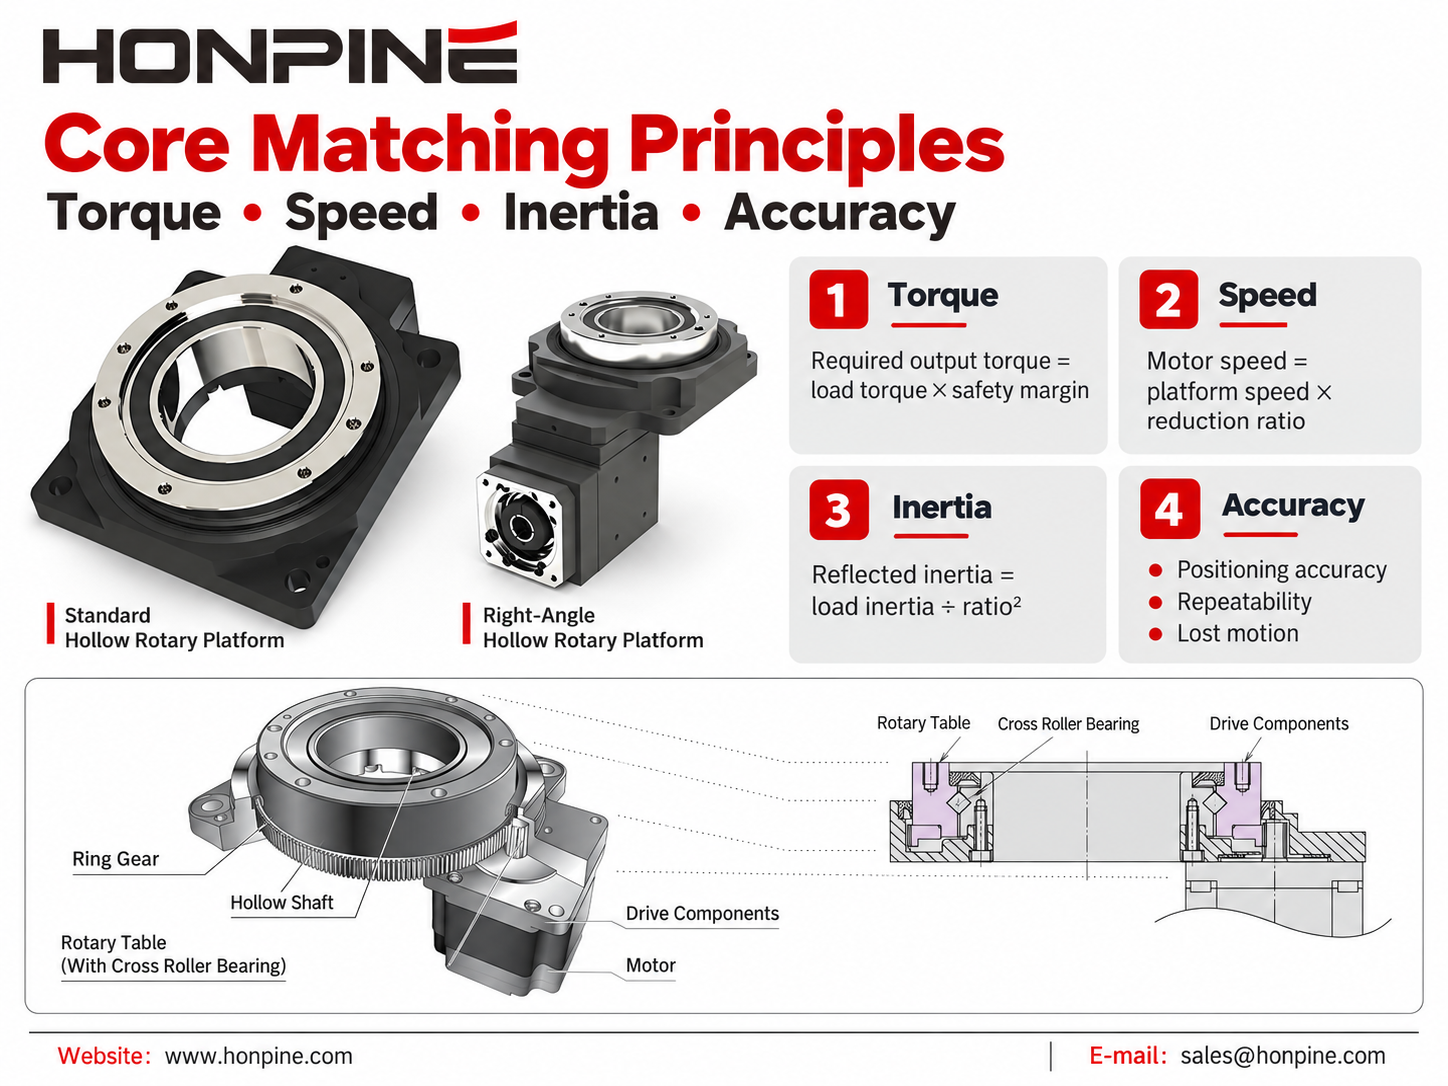
 Motormatchning för ihålig rotationsplattform: En komplett guideAtt välja rätt motor för en ihålig rotationsplattform är avgörande för att uppnå exakt positionering, stabil drift och effektiv automatisering. Den här guiden förklarar hur servomotorer, stegmotorer och borstlösa likströmsmotorer matchas med ihåliga rotationsplattformar utifrån vridmoment, hastighet, tröghet, noggrannhet och installationskrav. Utforska praktiska riktlinjer för motorval, typiska applikationskombinationer och platsbesparande monteringslösningar för att hitta rätt konfiguration för ditt automatiseringsprojekt.