Hur beräknar man vridmomentet för ett harmoniskt roterande ställdon i en vändmekanism?
Hej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE.
När kunder väljer harmoniska roterande ställdon för 3C-automationsutrustning ställer många en vanlig fråga till oss:
”Min vändmekanism ska rotera en last på 10 kg 180 grader. Hur stort vridmoment behöver det harmoniska roterande ställdonet?”
Det här är en typisk utmaning vid konstruktion av precisionsutrustning för automation.
I maskiner för vändning av smartphone-ramar, PCB-vändsystem, utrustning för montering av elektroniska komponenter och automatiserade visuella inspektionsmaskiner måste vändmekanismer åstadkomma noggranna och stabila rotationsrörelser inom ett begränsat installationsutrymme.
Det räcker dock inte att bara känna till lastens vikt och vändvinkeln för att avgöra vilket vridmoment ställdonet behöver.
Ingenjörer måste också ta hänsyn till avståndet mellan tyngdpunkten och rotationsaxeln, lastens tröghetsmoment, vändhastighet, acceleration och retardation samt driftfrekvens.
I den här artikeln förklarar jag hur man beräknar det nödvändiga utgående vridmomentet för ett harmoniskt roterande ställdon med hjälp av ett praktiskt exempel från en vändmekanism för 3C-automation.
Varför är beräkning av vridmoment viktig för vändmekanismer inom 3C-automation?
Inom elektroniktillverkning använder många automatiserade maskiner vändmekanismer för att ändra arbetsstyckenas orientering mellan produktionsprocesser.
Typiska användningsområden är vändning av smartphone-ramar, hantering av PCB, montering av kameramoduler och visuell inspektion från flera vinklar.
Dessa tillämpningar har olika krav på rörelsen.
En maskin för vändning av smartphone-ramar kan till exempel behöva utföra en rotation på 180° inom en kort cykeltid, medan en precisionsmaskin för visuell inspektion kan prioritera stabilitet och repeterbarhet efter positionering.
Om ställdonet inte kan leverera tillräckligt vridmoment kanske mekanismen inte uppnår den acceleration som krävs, överbelastningslarm kan utlösas eller vändrörelsen kanske inte kan slutföras.
Omvänt kan ett alltför stort ställdon öka utrustningens kostnad, vikt och installationsutrymme utan att nödvändigtvis förbättra positioneringsprestandan.
Noggrann beräkning av vridmomentet är därför ett viktigt steg vid val av harmoniska roterande ställdon för automatiserade vändmekanismer.
Vilka parametrar behövs för att beräkna en vändmekanisms vridmoment?
Innan det nödvändiga vridmomentet beräknas bör ingenjörer fastställa den roterande massan, tyngdpunktens läge, lastens tröghetsmoment, rotationsvinkeln, rörelsetiden och driftförhållandena.
Två viktiga faktorer förbises ofta.
Arbetsstyckets vikt är inte hela den roterande lasten
Anta att en smartphone-ram väger endast 0,5 kg, medan fixturen som håller den väger 4 kg.
Vridmomentberäkningen måste omfatta hela den roterande enheten, inte bara smartphone-ramen.
Vid behov bör även andra roterande komponenter, till exempel monteringsplattor och adaptrar, beaktas.
Tyngdpunktens läge är avgörande
Två laster med samma massa kan kräva mycket olika gravitationsmoment.
Om tyngdpunkten ligger direkt på rotationsaxeln är det statiska gravitationsmomentet kring axeln noll.
Om tyngdpunkten däremot är förskjuten 100 mm kan gravitationen skapa ett betydande vridmoment under rotationen.
Därför måste den mekaniska utformningen och tyngdpunktens läge fastställas innan ställdonets nödvändiga vridmoment beräknas.
Vilka är de viktigaste komponenterna i en vändmekanisms vridmoment?
För en vändmekanism som roterar kring en horisontell axel omfattar ställdonets nödvändiga utgående vridmoment i allmänhet tre huvudkomponenter:
Gravitationsmoment
Accelerationsmoment
Friktionsmoment och annat motståndsmoment
Med en konsekvent positiv rotationsriktning är den grundläggande rörelseekvationen:
T_out(t) = J_total × α(t) + T_g(t) + T_f(t) + T_ext(t)
Där:
T_out: Momentant nödvändigt utgående vridmoment (N·m)
J_total: Totalt tröghetsmoment refererat till utgående axel (kg·m²)
α: Vinkelacceleration (rad/s²)
T_g: Vridmoment som krävs för att motverka gravitationen (N·m)
T_f: Friktionsmotståndets vridmoment (N·m)
T_ext: Ytterligare vridmoment orsakat av externa processkrafter (N·m)
Dessa vridmomentkomponenter har riktningar.
Under drift kan gravitationen motverka rotationen under en del av rörelsen och hjälpa till under en annan del.
Det är därför inte alltid korrekt att anta att alla vridmomentkomponenter verkar i samma riktning.
För en preliminär dimensionering kan ingenjörer använda en konservativ uppskattning:
T_estimate = |T_g|max + |T_a|max + |T_f|max + |T_ext|max
Den här ekvationen är användbar för en första sållning av ställdonsmodeller.
Den slutliga dimensioneringen bör dock baseras på den faktiska rörelseprofilen och de momentana vridmomentkraven under hela driftcykeln.
Steg 1: Så beräknar du gravitationsmomentet i en vändmekanism
Gravitationsmomentet är en av de viktigaste faktorerna vid konstruktion av en vändmekanism med horisontell axel.
Om lastens tyngdpunkt inte sammanfaller med rotationsaxeln skapar gravitationen ett moment kring axeln.
Det maximala gravitationsmomentet kan beräknas så här:
T_g,max = m × g × r
Där:
m: Den roterande enhetens totala massa (kg)
g: Tyngdacceleration, cirka 9.81 m/s²
r: Avståndet mellan tyngdpunkten och rotationsaxeln (m)
Avståndet r avser tyngdpunktens förskjutning, inte radien på ställdonets utgående axel.
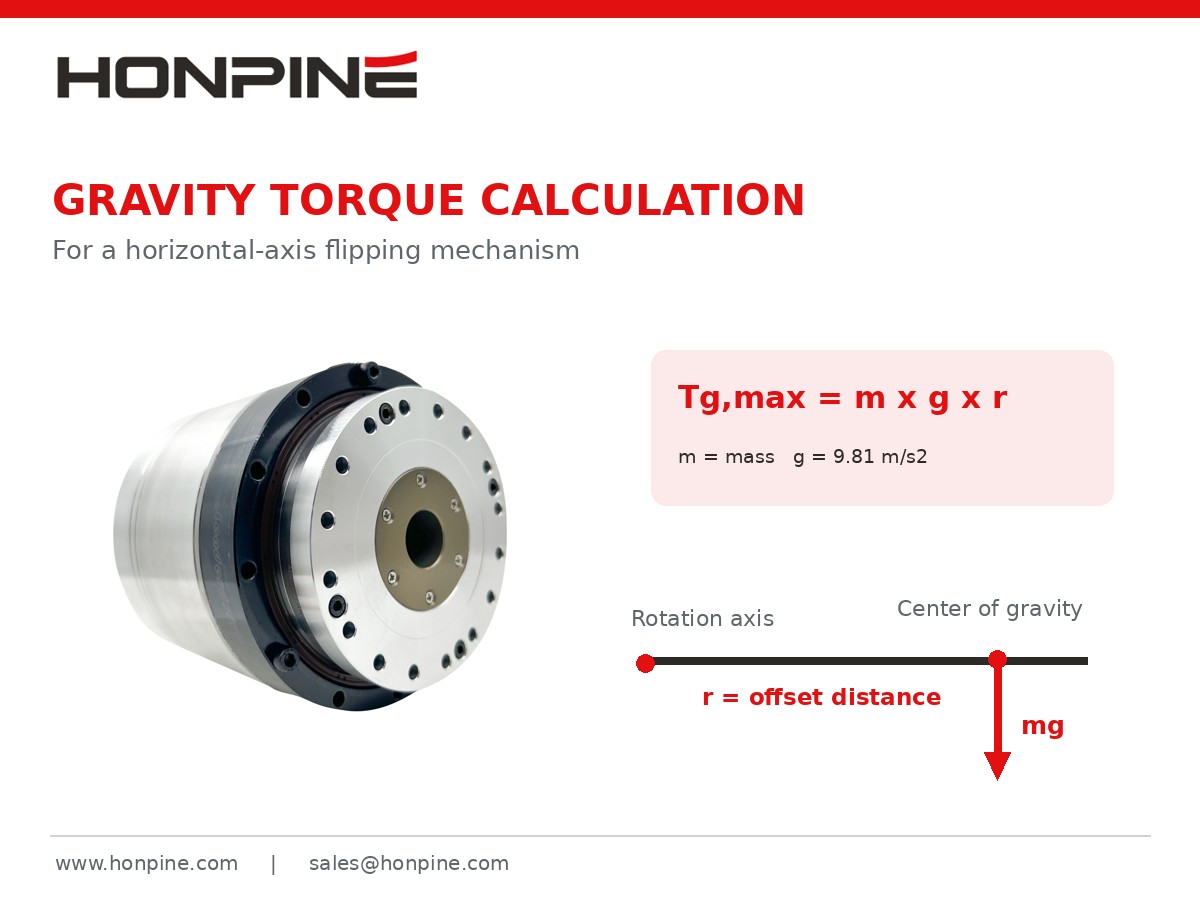
Exempel: En last på 10 kg med en tyngdpunktsförskjutning på 100 mm
Anta att en maskin för vändning av smartphone-ramar har en sammanlagd massa på 10 kg för arbetsstycke och fixtur.
Tyngdpunkten ligger 100 mm från den horisontella rotationsaxeln.
Givet:
Total massa = 10 kg
Tyngdpunktens förskjutning = 0.1 m
Tyngdacceleration = 9.81 m/s²
Sätt in värdena i ekvationen:
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
När linjen mellan tyngdpunkten och rotationsaxeln är horisontell är det maximala gravitationsmomentet alltså cirka 9.81 N·m.
När tyngdpunkten ligger direkt ovanför eller under rotationsaxeln blir det statiska gravitationsmomentet däremot noll.
Detta visar att gravitationsmomentet förändras med rotationsläget och inte är konstant under hela vändförloppet.
För en roterande mekanism med vertikal axel skapar gravitationen i allmänhet inget direkt statiskt vridmoment kring rotationsaxeln, förutsatt att inga andra gravitationsorsakade belastningseffekter förekommer.
Steg 2: Så beräknar du lastens tröghetsmoment
Gravitationsmomentet ensamt räcker inte för att välja ett ställdon.
I automatiserad utrustning accelererar, roterar och retarderas vändmekanismer ofta inom kort tid.
Därför måste även tröghetsmomentet beaktas.
Tröghetsmomentet beskriver ett föremåls motstånd mot förändringar i vinkelhastighet.
För en last som kan approximeras som en punktmassa:
J = m × r²
Den här ekvationen är dock endast lämplig för en punktmasseapproximation eller för att beräkna bidraget till tröghetsmomentet som tyngdpunktens förskjutning orsakar.
För verkliga arbetsstycken med mätbara dimensioner måste även föremålets eget tröghetsmoment inkluderas.
Enligt parallelaxelsatsen:
J_axis = J_cm + m × r²
Där:
J_axis: Tröghetsmoment kring den faktiska rotationsaxeln
J_cm: Tröghetsmoment kring en parallell axel genom masscentrum
m: Lastens massa
r: Avståndet mellan masscentrum och rotationsaxeln
Varför räcker inte lastens vikt för att bestämma tröghetsmomentet?
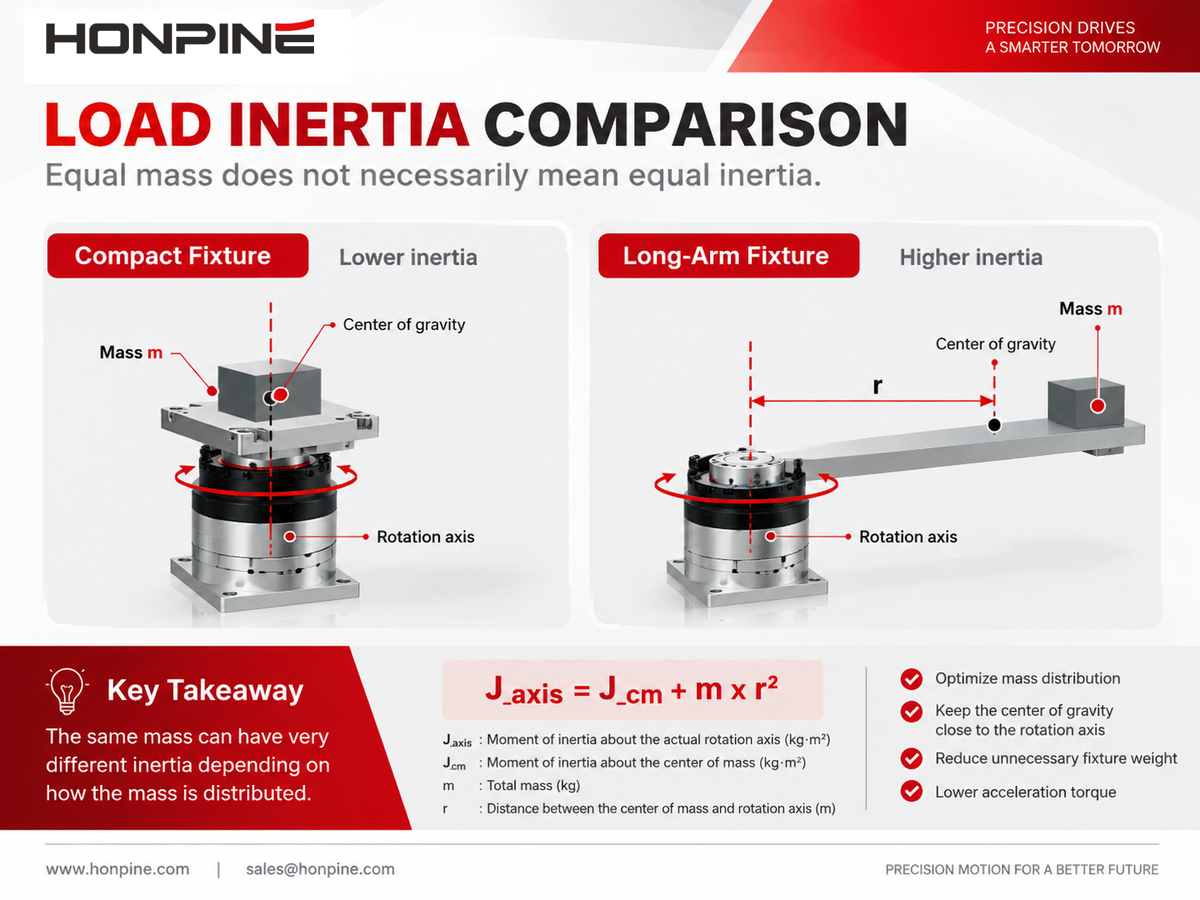
Tänk på två fixturer med samma totalmassa.
Den första fixturen har en kompakt konstruktion, där större delen av massan är koncentrerad nära rotationsaxeln.
Den andra fixturen har en utdragen konstruktion, där en större del av massan ligger längre från rotationsaxeln.
Även om fixturerna har samma massa kan den andra ha ett betydligt större tröghetsmoment.
Den kräver därför ett större accelerationsmoment för att uppnå samma vinkelacceleration.
För komplexa fixturer för smartphone-ramar, PCB-hållare och dubbelsidiga vändmekanismer bör ingenjörer helst använda CAD-program som SolidWorks eller Inventor för att fastställa det faktiska tröghetsmomentet kring den konstruerade rotationsaxeln.
Steg 3: Så beräknar du accelerationsmomentet
En vändmekanisms accelerationsmoment beror främst på det totala tröghetsmomentet och den vinkelacceleration som krävs.
Formeln är:
T_a = J_total × α
Om målvinkelhastigheten och accelerationstiden är kända, och vinkelaccelerationen antas vara konstant:
α = ω_max / t_a
Där:
ω_max: Maximal vinkelhastighet (rad/s)
t_a: Accelerationstid (s)
Kräver en vändmekanism på 180° alltid större vridmoment?
Inte nödvändigtvis.
Vändvinkeln ensam avgör inte det maximala vridmomentet som krävs.
Tänk dig två maskiner som båda roterar ett arbetsstycke 180°:
Maskin A slutför rörelsen på 3 sekunder.
Maskin B slutför rörelsen på 0.6 sekunder.
Om maskinerna har identiska laster och använder samma typ av rörelseprofil kräver maskin B i allmänhet större vinkelacceleration och därmed större accelerationsmoment.
Slutresultatet beror dock också på accelerations- och retardationsfaserna, rörelseprofilen och lastens orientering.
Vid korta rörelser kan en triangulär hastighetsprofil användas utan en fas med konstant hastighet.
Därför ger det inte vinkelaccelerationen direkt att dividera vändvinkeln med den totala rörelsetiden.
Steg 4: Så tar du hänsyn till friktionsmoment och säkerhetsfaktorer
Utöver gravitations- och accelerationsmoment måste ingenjörer ta hänsyn till motstånd från lager, tätningar och andra mekaniska komponenter.
Vid preliminär konstruktion kan friktionsmomentet uppskattas utifrån lagerspecifikationer, mätningar från liknande maskiner eller konservativa tekniska antaganden.
Det är dock inte lämpligt att använda en fast friktionsprocent för alla mekanismer utan att ta hänsyn till deras faktiska konstruktion.
Vilken säkerhetsfaktor bör användas?
Konstruktioner innehåller ofta en vridmomentsmarginal för att hantera osäkerhet i lastförhållandena.
En preliminär beräkning kan exempelvis använda faktorn 1.5:
T_design = 1.5 × T_estimate
Faktorn 1.5 används här endast som ett illustrativt antagande. Den är inte ett universellt urvalskrav för HONPINE-ställdon.
Tillämpningar med frekventa starter och stopp, stötbelastningar eller stora variationer i nyttolast kan kräva andra marginaler.
Det valda ställdonet måste också uppfylla tillverkarens gränser för nominellt vridmoment, upprepat toppmoment och momentant maximalt vridmoment.
En säkerhetsfaktor kan inte ersätta beräkningar av kontinuerligt vridmoment och termisk belastning.
Ett ställdon som klarar en enstaka vändcykel kan ändå överhettas vid upprepad drift med hög intermittensfaktor.
Praktiskt exempel: Så väljer du ett harmoniskt roterande ställdon för en maskin som vänder smartphone-ramar
Vi går igenom ett fullständigt beräkningsexempel baserat på en tillämpning inom 3C-automation.
Anta att en tillverkare av automationsutrustning utvecklar en maskin för vändning av smartphone-ramar.
Maskinen använder en fixtur för att hålla arbetsstycket och ett harmoniskt roterande ställdon för att rotera enheten 180° kring en horisontell axel.
1. Fastställ driftparametrarna
Anta att den roterande massan och tröghetsmomentet har fastställts med CAD-programvara.
Dessa värden är hypotetiska och är avsedda att visa beräkningsmetoden. De är inte uppmätta specifikationer för ett visst HONPINE-ställdon eller ett verkligt kundprojekt.
2. Beräkna det maximala gravitationsmomentet
Använd formeln:
T_g,max = m × g × r
Sätt in:
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
3. Beräkna vinkelaccelerationen
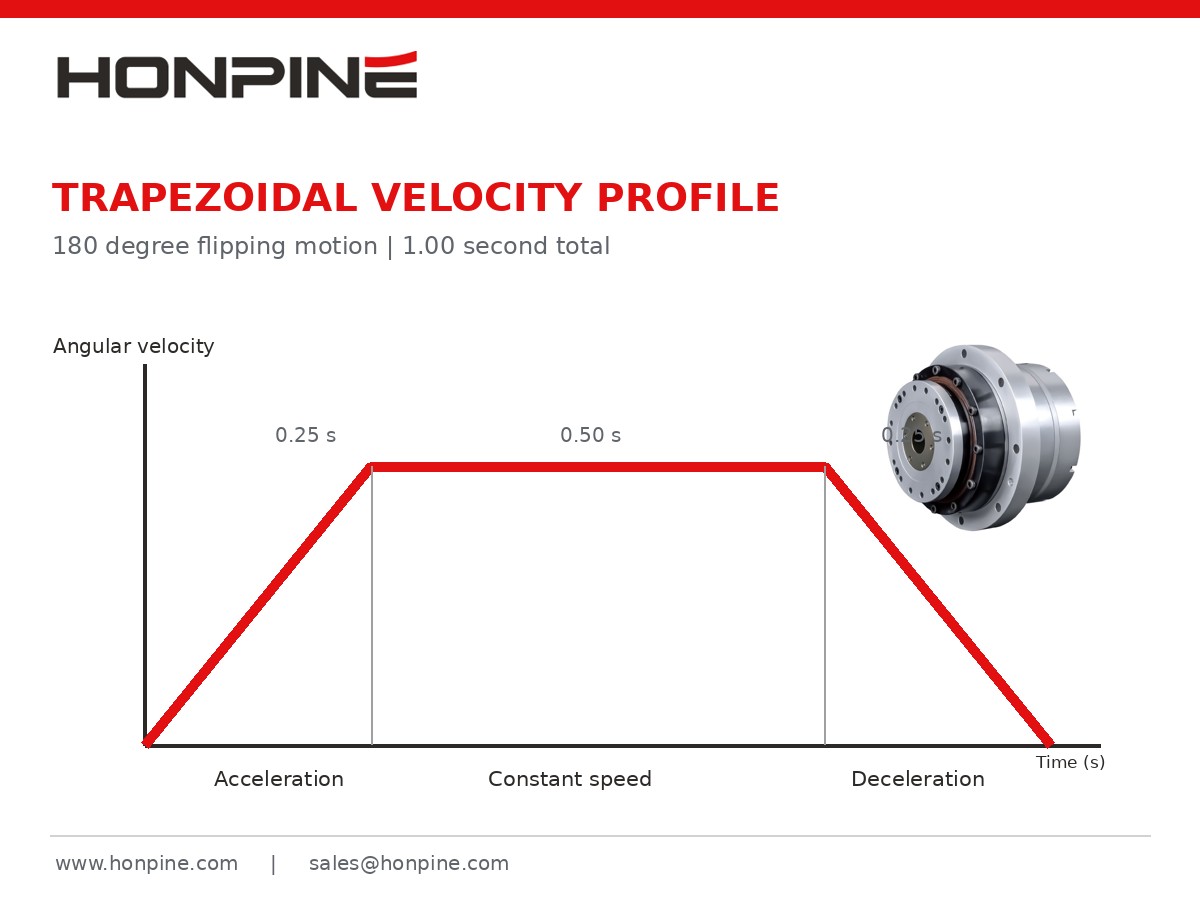
I det här exemplet använder mekanismen en symmetrisk trapetsformad hastighetsprofil:
Acceleration: 0.25 sekunder
Konstant hastighet: 0.50 sekunder
Retardation: 0.25 sekunder
Omvandla först vändvinkeln till radianer:
180° = π rad
För en symmetrisk trapetsformad hastighetsprofil:
ω_max = θ / (t − t_a)
Sätt in:
ω_max = π / (1.0 − 0.25)
ω_max ≈ 4.189 rad/s
Beräkna sedan vinkelaccelerationen:
α = 4.189 / 0.25
α ≈ 16.76 rad/s²
4. Beräkna accelerationsmomentet
Givet:
J = 0.12 kg·m²
α = 16.76 rad/s²
Använd:
T_a = J × α
T_a = 0.12 × 16.76
T_a ≈ 2.01 N·m
Detta är accelerationsmomentet för det antagna lasttröghetsmomentet.
Ytterligare tröghet från ställdonets interna komponenter har ännu inte inkluderats.
5. Uppskatta det nödvändiga maximala utgående vridmomentet
För ett preliminärt val av ställdon adderar vi konservativt det maximala gravitationsmomentet, accelerationsmomentet och det antagna friktionsmomentet.
T_estimate = 9.81 + 2.01 + 0.5
T_estimate = 12.32 N·m
Tillämpa därefter den illustrativa konstruktionsmarginalen:
T_design = 12.32 × 1.5
T_design = 18.48 N·m
Beräkningsresultaten sammanfattas nedan.
Under dessa antagna förhållanden kan cirka 18.5 N·m användas som ett första mål för sållning av maximalt utgående vridmoment.
Det innebär dock inte att ett ställdon med ett nominellt vridmoment över 18.5 N·m automatiskt är lämpligt.
Beräkningen adderar vridmoment konservativt och tar inte fullt hänsyn till intern roterande tröghet, riktningen hos varje vridmomentkomponent vid olika vinklar eller den termiska belastningen vid upprepad drift.
För det slutliga valet måste upprepat toppmoment, kontinuerligt nominellt vridmoment, driftshastighet och den faktiska intermittensfaktorn kontrolleras.
Varför räcker inte toppmomentet ensamt vid val av harmoniskt roterande ställdon?
I verklig 3C-automationsutrustning utgör en enda vändrörelse bara en del av den totala driftcykeln.
En maskin för vändning av smartphone-ramar kan exempelvis utföra 20 eller fler vändningar per minut.
Ställdonet kan accelerera, rotera, retardera och hålla position upprepade gånger.
Även om kravet på toppmoment uppfylls kan frekvent drift medföra betydande termisk belastning.
Ingenjörer bör därför även utvärdera det kvadratiska medelvärdet av vridmomentet, vanligen kallat RMS-vridmoment.
T_RMS = √[(Σ T_i² × t_i) / (Σ t_i)]
Där:
T_i: Vridmoment under varje driftsteg
t_i: Varaktigheten för varje steg
n: Antal steg i en fullständig driftcykel
Beräkningen bör omfatta hela fram- och återgångscykeln, inklusive perioder då lasten hålls stilla.
För ställdon utan mekanisk broms kan det krävas ett kontinuerligt motorvridmoment för att hålla en stillastående position mot gravitationen, vilket ger ytterligare värmeutveckling.
RMS-vridmoment på motorsidan är inte nödvändigtvis detsamma som RMS-vridmoment på utgångssidan. Omvandlingen kräver hänsyn till utväxling, verkningsgrad, interna förluster och ställdonets specifikationer.
Toppmoment och kontinuerlig termisk prestanda måste därför kontrolleras separat.
Vilka andra parametrar bör kontrolleras utöver vridmomentet?
1. Utgående lagers belastningskapacitet
I många vändmekanismer skapar arbetsstycket och fixturen mer än bara drivmoment.
De kan även belasta ställdonets utgående lager radiellt och axiellt eller utsätta det för vältningsmoment.
Detta är särskilt viktigt för stora PCB-fixturer, hanteringsmekanismer för smartphone-ramar och excentriska verktyg.
Ingenjörer bör kontrollera:
Tillåten radiell belastning
Tillåten axiell belastning
Tillåtet vältningsmoment
Det utgående lagrets styvhet
Drivmoment och lagrets vältningsmoment är olika mekaniska krav och ska inte behandlas som utbytbara parametrar.
2. Vridstyvhet och positioneringsnoggrannhet
För visuell inspektion och precisionsmontering måste ställdonet inte bara rotera arbetsstycket utan även bibehålla en stabil position när det har stannat.
Ett harmoniskt roterande ställdons vridstyvhet påverkar den vinkelformändring som uppstår under belastning.
Vid en relativt stor excentrisk last kan elastisk deformation fortfarande uppstå vid den mekaniska utgången även om pulsgivaren visar att den beordrade positionen har uppnåtts.
Precisionssystem för vändning bör därför ta hänsyn till vridstyvhet, positioneringsnoggrannhet på utgångssidan, repeterbarhet och styvheten hos hela monteringsstrukturen.
3. Utgående hastighet och vändcykeltid
För snabba vändtillämpningar är den maximala utgående hastigheten ytterligare en viktig faktor.
I vårt beräkningsexempel:
ω_max = 4.189 rad/s
Omvandla vinkelhastigheten till rotationshastighet:
n = (ω_max × 60) / (2π)
n ≈ 40 rpm
Det valda ställdonet måste alltså klara cirka 40 rpm vid utgången och samtidigt uppfylla motsvarande krav på vridmoment och drift.
Statiska vridmomentspecifikationer räcker inte för att välja modell.
4. Lastens förmåga att hållas vid strömavbrott
För en horisontell vändaxel med en excentrisk last kan gravitationen orsaka oavsiktlig rotation när strömmen bryts.
Även om harmoniska drivmekanismer har höga utväxlingar bör de inte automatiskt betraktas som tillförlitliga självlåsande anordningar.
Om maskinen måste hålla arbetsstycket säkert vid strömavbrott eller nödstopp kan konstruktionen, utifrån maskinens riskbedömning, behöva en mekanisk broms, låsmekanism, motvikt eller annan skyddsåtgärd.
Så väljer du ett harmoniskt roterande HONPINE-ställdon för vändutrustning inom 3C
HONPINE erbjuder integrerade harmoniska roterande ställdon för precisionsrörelser som kräver kompakta konstruktioner, kontrollerad positionering och lämpligt utgående vridmoment.
Jämfört med en konventionell lösning med separat servomotor, harmonisk reducer, koppling och återkopplingssystem kan ett integrerat harmoniskt roterande ställdon minska antalet mekaniska gränssnitt och förenkla vissa delar av utrustningens montering och driftsättning.
För tillämpningar som maskiner för vändning av smartphone-ramar, PCB-vändsystem och precisionsmonteringsrobotar kan HONPINes teknikteam hjälpa till att utvärdera ställdonets krav utifrån kundens faktiska last- och rörelseförhållanden.
För att underlätta urvalsprocessen uppmanas kunderna att lämna detaljerad teknisk information.
Med dessa parametrar kan ingenjörerna göra en fortsatt bedömning av nödvändigt nominellt vridmoment, toppmoment, rotationshastighet, lagerbelastningar och mekaniska gränssnitt.
Det slutliga valet av ställdon bör verifieras mot de faktiska HONPINE-produktspecifikationerna, drivkonfigurationen och de tekniska kraven.
Vanliga frågor om beräkning av vändmekanismers vridmoment
1. Hur stort vridmoment behöver ett harmoniskt roterande ställdon för att vända en last på 10 kg?
Lastens vikt räcker inte för att avgöra vilket vridmoment som behövs.
Ingenjörer måste också ta hänsyn till tyngdpunktens förskjutning, tröghetsmoment, vändtid, accelerationsprofil och mekaniskt motstånd.
En last på 10 kg med en tyngdpunktsförskjutning på 100 mm kring en horisontell rotationsaxel ger exempelvis ett maximalt gravitationsmoment på cirka 9.81 N·m.
Accelerationsmoment och andra belastningar måste dock också beaktas innan ett ställdon väljs.
2. Kräver vändmekanismer på 90° och 180° samma vridmoment?
Inte nödvändigtvis.
Om båda mekanismerna måste slutföra rörelsen inom samma tid kräver en rotation på 180° i allmänhet högre hastighet och kan kräva större acceleration.
Det maximala gravitationsmomentet beror dock även på rotationsaxeln, tyngdpunktens läge och rörelsens vinkelområde.
3. Kan en konventionell servomotor ersätta ett harmoniskt roterande ställdon i en vändmekanism?
Ja, beroende på tillämpningen.
En konventionell servomotor tillsammans med en lämplig växellåda kan också ge noggranna rotationsrörelser.
Ett integrerat harmoniskt roterande ställdon kan erbjuda fördelar i form av kompakt format, hög utväxling och mekanisk integration.
Den lämpligaste lösningen beror dock på vridmoment, hastighet, noggrannhet, lagerstöd, installationsutrymme och utrustningens övergripande krav.
4. Hur kan ingenjörer minska vridmomentet som en vändmekanism behöver?
Flera konstruktionsförbättringar kan bidra till att minska det nödvändiga vridmomentet:
Flytta tyngdpunkten närmare rotationsaxeln.
Minska fixturens onödiga vikt.
Optimera rörelseprofilen och accelerationskraven.
Använd motvikter eller balanseringsmekanismer för att minska gravitationsmomentet.
Att minska gravitationsmomentet minskar dock inte nödvändigtvis tröghetsmomentet.
Dessa två faktorer bör utvärderas separat.
5. Vad är skillnaden mellan nominellt vridmoment och toppmoment hos ett harmoniskt roterande ställdon?
Nominellt vridmoment avser i allmänhet ställdonets förmåga till kontinuerlig drift under angivna förhållanden.
Toppmoment avser en högre vridmomentnivå som tillåts under en begränsad tid.
Vissa ställdon skiljer mellan upprepat toppmoment och maximalt momentant vridmoment.
Tillåtna vridmomentnivåer och varaktigheter måste bekräftas i tillverkarens tekniska dokumentation.
Kontakta HONPINE för lösningar med harmoniska roterande ställdon för vändmekanismer
För tillverkare av 3C-automationsutrustning påverkar valet av rätt harmoniskt roterande ställdon mer än bara om en vändmekanism kan rotera som den ska.
Det kan också påverka positioneringsnoggrannhet, cykeltid, utrustningens tillförlitlighet och den övergripande mekaniska konstruktionen.
Från beräkningar av gravitations- och accelerationsmoment till lasttröghet, utgående lagers kapacitet, styvhet och kontinuerlig driftsprestanda förtjänar varje parameter noggrant övervägande.
HONPINE erbjuder lösningar med harmoniska drivsystem och integrerade roterande ställdon för robotteknik, precisionsutrustning för automation och industriella rörelsestyrningssystem.
Om du utvecklar en maskin för vändning av smartphone-ramar, ett PCB-vändsystem, en maskin för montering av elektroniska komponenter eller någon annan precisionsmekanism för vändning, kontakta HONPINes teknikteam och lämna uppgifter om last, dimensioner och rörelsekrav.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur beräknar man vridmomentet för ett harmoniskt roterande ställdon i en vändmekanism?Hur stort vridmoment behöver ett harmoniskt roterande ställdon för att vända en last på 10 kg 180 grader? Svaret beror på mer än vikten. Tyngdpunktens förskjutning, lastens tröghetsmoment, accelerationen och driftfrekvensen påverkar alla valet av ställdon. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, beräkningsprocessen med ett exempel på vändning kring en horisontell axel och går igenom kontroller av toppvridmoment, kontinuerlig drift, utgående varvtal och lagerbelastningar.
 Vad är skillnaden mellan robotledmoduler med enkel och dubbel encoder?Behöver din robot en ledmodul med dubbel encoder, eller räcker det med en enkel encoder? Svaret beror på kraven på positionering, transmissionens beteende, strategin för kraftreglering och budgeten. Den här guiden jämför återkoppling på motor- och utgångssidan, förklarar hur dubbla encoders kan förbättra regleringen och går igenom kostnader och begränsningar. Läs om när en enkel encoder kan räcka och när det kan vara värt att överväga ytterligare återkoppling från utgångssidan.
 RV-reducerare eller harmonisk växel: Så väljer du rätt växel för robotlederRV-reducerare eller harmonisk växel: vilken växel passar bäst för din robotled? Svaret beror på vridmoment, styvhet, noggrannhet, installationsutrymme och driftsförhållanden. Den här guiden jämför deras funktionsprinciper och fem viktiga prestandafaktorer och förklarar sedan hur du utvärderar ledlaster, reducerarens livslängd, temperatur och smörjning. Oavsett om du konstruerar en robotbas, axel, armbåge eller handled kan du använda dessa överväganden för att matcha reduceraren mot varje leds krav.
 Hur hittar man en pålitlig leverantör av robotledsställdon?Att välja rätt leverantör av robotledsställdon är avgörande för tillförlitlig prestanda, smidig integration och långsiktig projektframgång. Utöver produktspecifikationer behöver du förstå leverantörens tekniska kompetens, produktionskapacitet och eftermarknadssupport. I den här guiden förklarar Allen Li, grundare av HONPINE, hur du bedömer dessa tre faktorer vid inköp av harmoniska och planetväxelbaserade ledställdon för robotik och industriell automation.
 Harmonisk växel jämfört med harmoniskt vridställdon: Vilket är bättre för CNC-maskinverktyg?Valet mellan en harmonisk växel och ett harmoniskt vridställdon är ett viktigt beslut vid konstruktionen av CNC-maskinverktyg. Båda lösningarna erbjuder rörelsestyrning med hög precision, men skiljer sig åt vad gäller integration, installationskrav, styvhet och systemflexibilitet. För CNC-rotationsbord för fjärde axeln och kompakta femaxliga bearbetningssystem kan valet av rätt harmonisk drivning ha en betydande inverkan på maskinens prestanda. I denna artikel jämför HONPINE:s tekniska chef Theodore Li harmoniska växlar och harmoniska vridställdon för att hjälpa ingenjörer att identifiera den lämpligaste lösningen för sina CNC-tillämpningar.





Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur beräknar man vridmomentet för ett harmoniskt roterande ställdon i en vändmekanism?Hur stort vridmoment behöver ett harmoniskt roterande ställdon för att vända en last på 10 kg 180 grader? Svaret beror på mer än vikten. Tyngdpunktens förskjutning, lastens tröghetsmoment, accelerationen och driftfrekvensen påverkar alla valet av ställdon. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, beräkningsprocessen med ett exempel på vändning kring en horisontell axel och går igenom kontroller av toppvridmoment, kontinuerlig drift, utgående varvtal och lagerbelastningar.
 Vad är skillnaden mellan robotledmoduler med enkel och dubbel encoder?Behöver din robot en ledmodul med dubbel encoder, eller räcker det med en enkel encoder? Svaret beror på kraven på positionering, transmissionens beteende, strategin för kraftreglering och budgeten. Den här guiden jämför återkoppling på motor- och utgångssidan, förklarar hur dubbla encoders kan förbättra regleringen och går igenom kostnader och begränsningar. Läs om när en enkel encoder kan räcka och när det kan vara värt att överväga ytterligare återkoppling från utgångssidan.
 RV-reducerare eller harmonisk växel: Så väljer du rätt växel för robotlederRV-reducerare eller harmonisk växel: vilken växel passar bäst för din robotled? Svaret beror på vridmoment, styvhet, noggrannhet, installationsutrymme och driftsförhållanden. Den här guiden jämför deras funktionsprinciper och fem viktiga prestandafaktorer och förklarar sedan hur du utvärderar ledlaster, reducerarens livslängd, temperatur och smörjning. Oavsett om du konstruerar en robotbas, axel, armbåge eller handled kan du använda dessa överväganden för att matcha reduceraren mot varje leds krav.
 Hur hittar man en pålitlig leverantör av robotledsställdon?Att välja rätt leverantör av robotledsställdon är avgörande för tillförlitlig prestanda, smidig integration och långsiktig projektframgång. Utöver produktspecifikationer behöver du förstå leverantörens tekniska kompetens, produktionskapacitet och eftermarknadssupport. I den här guiden förklarar Allen Li, grundare av HONPINE, hur du bedömer dessa tre faktorer vid inköp av harmoniska och planetväxelbaserade ledställdon för robotik och industriell automation.
 Harmonisk växel jämfört med harmoniskt vridställdon: Vilket är bättre för CNC-maskinverktyg?Valet mellan en harmonisk växel och ett harmoniskt vridställdon är ett viktigt beslut vid konstruktionen av CNC-maskinverktyg. Båda lösningarna erbjuder rörelsestyrning med hög precision, men skiljer sig åt vad gäller integration, installationskrav, styvhet och systemflexibilitet. För CNC-rotationsbord för fjärde axeln och kompakta femaxliga bearbetningssystem kan valet av rätt harmonisk drivning ha en betydande inverkan på maskinens prestanda. I denna artikel jämför HONPINE:s tekniska chef Theodore Li harmoniska växlar och harmoniska vridställdon för att hjälpa ingenjörer att identifiera den lämpligaste lösningen för sina CNC-tillämpningar.
 Hur väljer man harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader?Jag heter Theodore Li och är teknisk chef på HONPINE. Valet av harmoniska ledaktuatorer för en robotarm med 7 frihetsgrader utgår från varje leds behov av vridmoment, vikt och installation. Denna guide använder en konfiguration med TCHL 20 för axeln och TCHL 14 för handleden som exempel och behandlar sedan vridmomentsavkänning, följsam styrning och överväganden kring HAG-serien för krävande robotapplikationer.
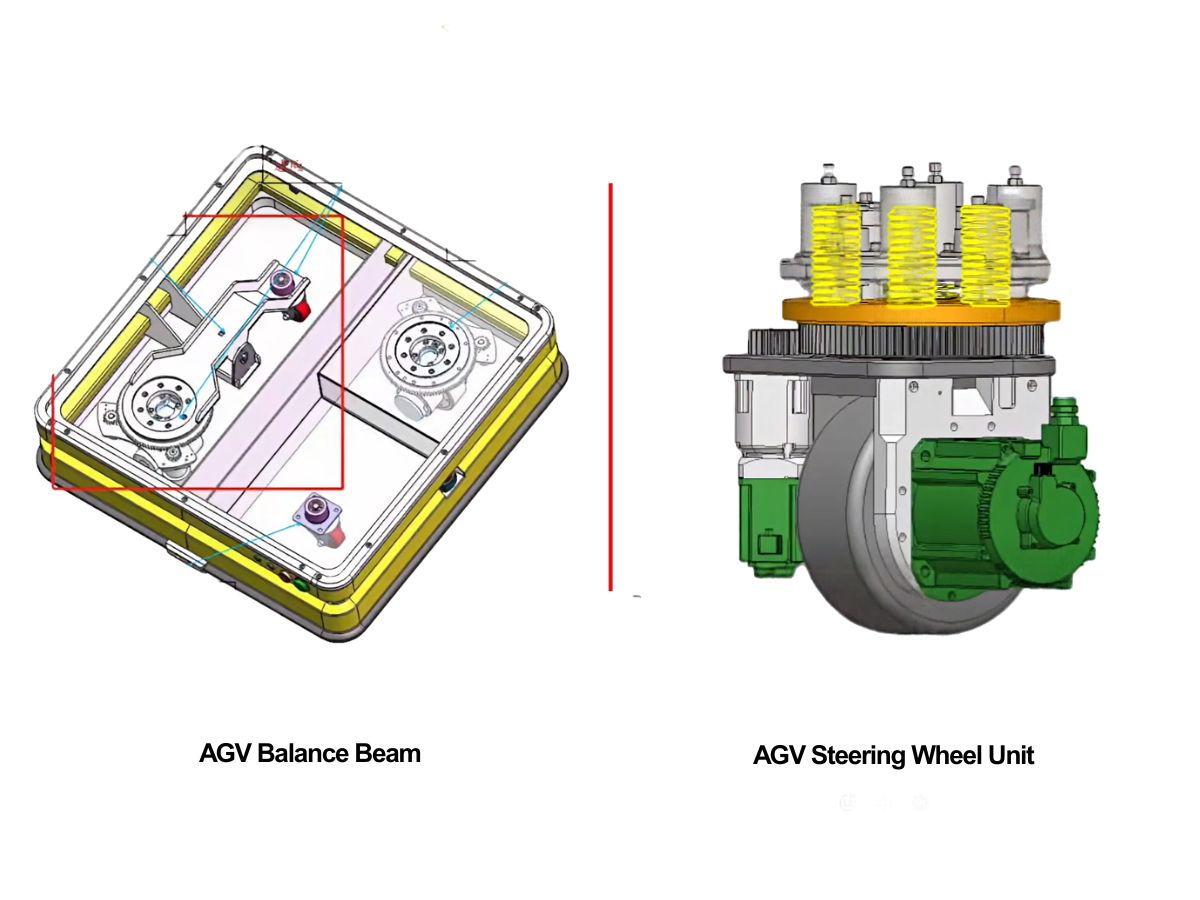
 AGV-fjädring: Ska du välja en balansbalk eller en fjäderbelastad styrdrivenhet?Valet av ett AGV-fjädringssystem börjar med fordonets lastintervall och golvförhållanden. Balansbalkar och fjäderbelastade styrdrivenheter erbjuder olika lösningar för att upprätthålla hjulkontakt och hantera hjullaster. Den här HONPINE-guiden jämför båda alternativen och förklarar hur du utvärderar dragkraft, fjädringsväg, installationsutrymme och underhåll innan du väljer en konfiguration.
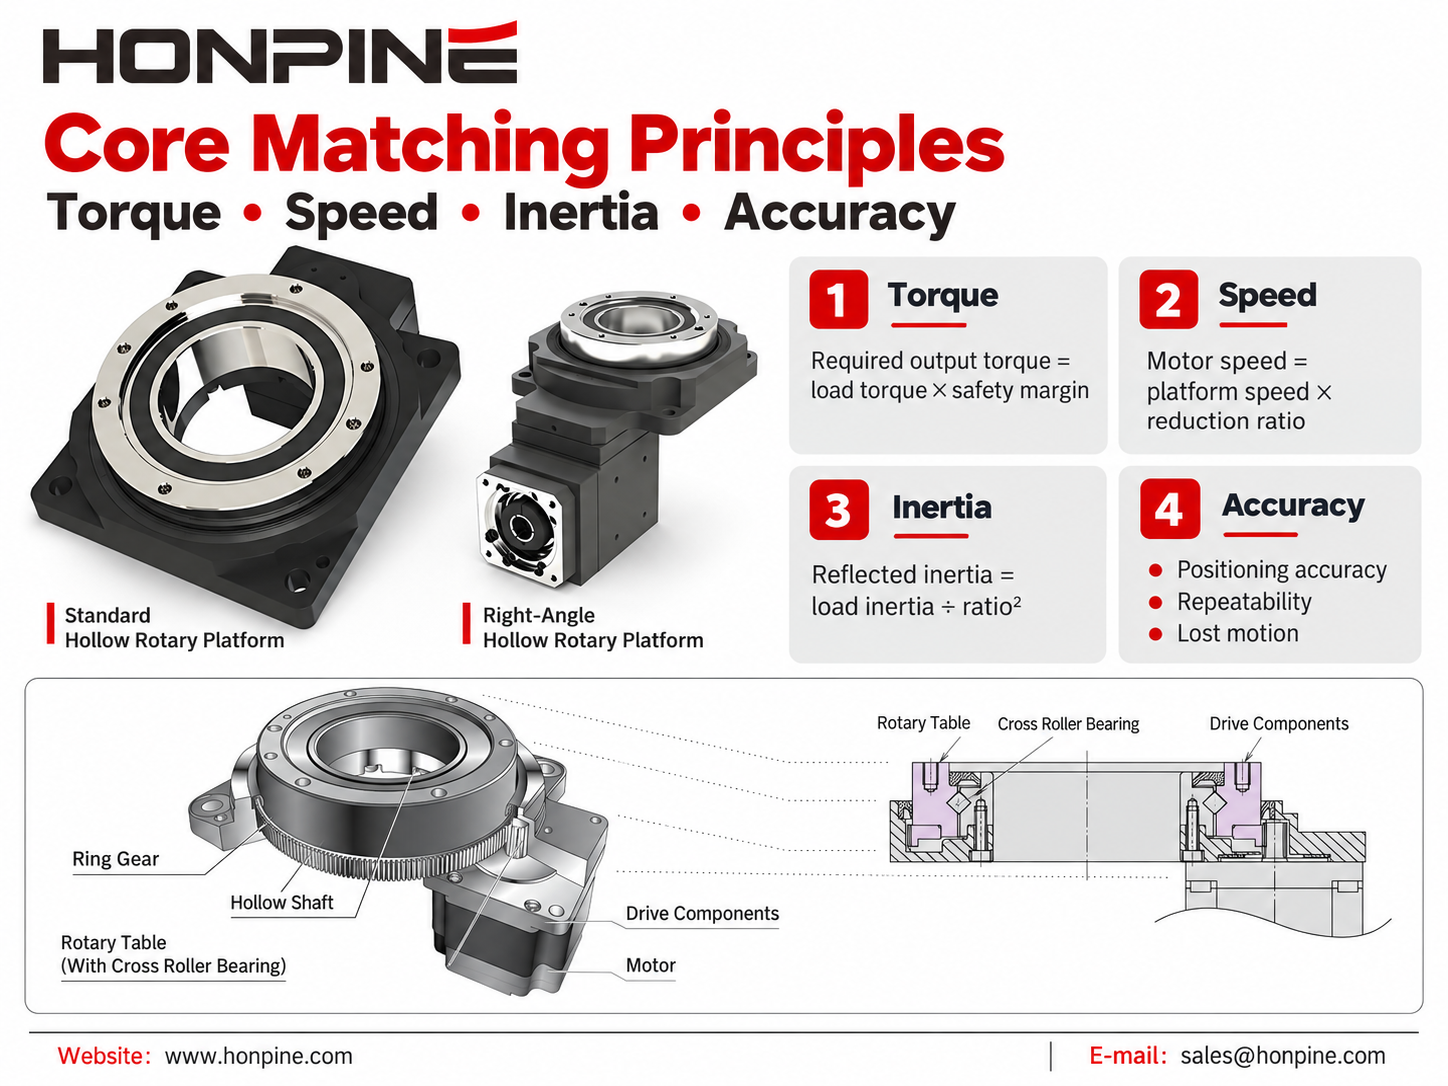
 Motormatchning för ihålig rotationsplattform: En komplett guideAtt välja rätt motor för en ihålig rotationsplattform är avgörande för att uppnå exakt positionering, stabil drift och effektiv automatisering. Den här guiden förklarar hur servomotorer, stegmotorer och borstlösa likströmsmotorer matchas med ihåliga rotationsplattformar utifrån vridmoment, hastighet, tröghet, noggrannhet och installationskrav. Utforska praktiska riktlinjer för motorval, typiska applikationskombinationer och platsbesparande monteringslösningar för att hitta rätt konfiguration för ditt automatiseringsprojekt.
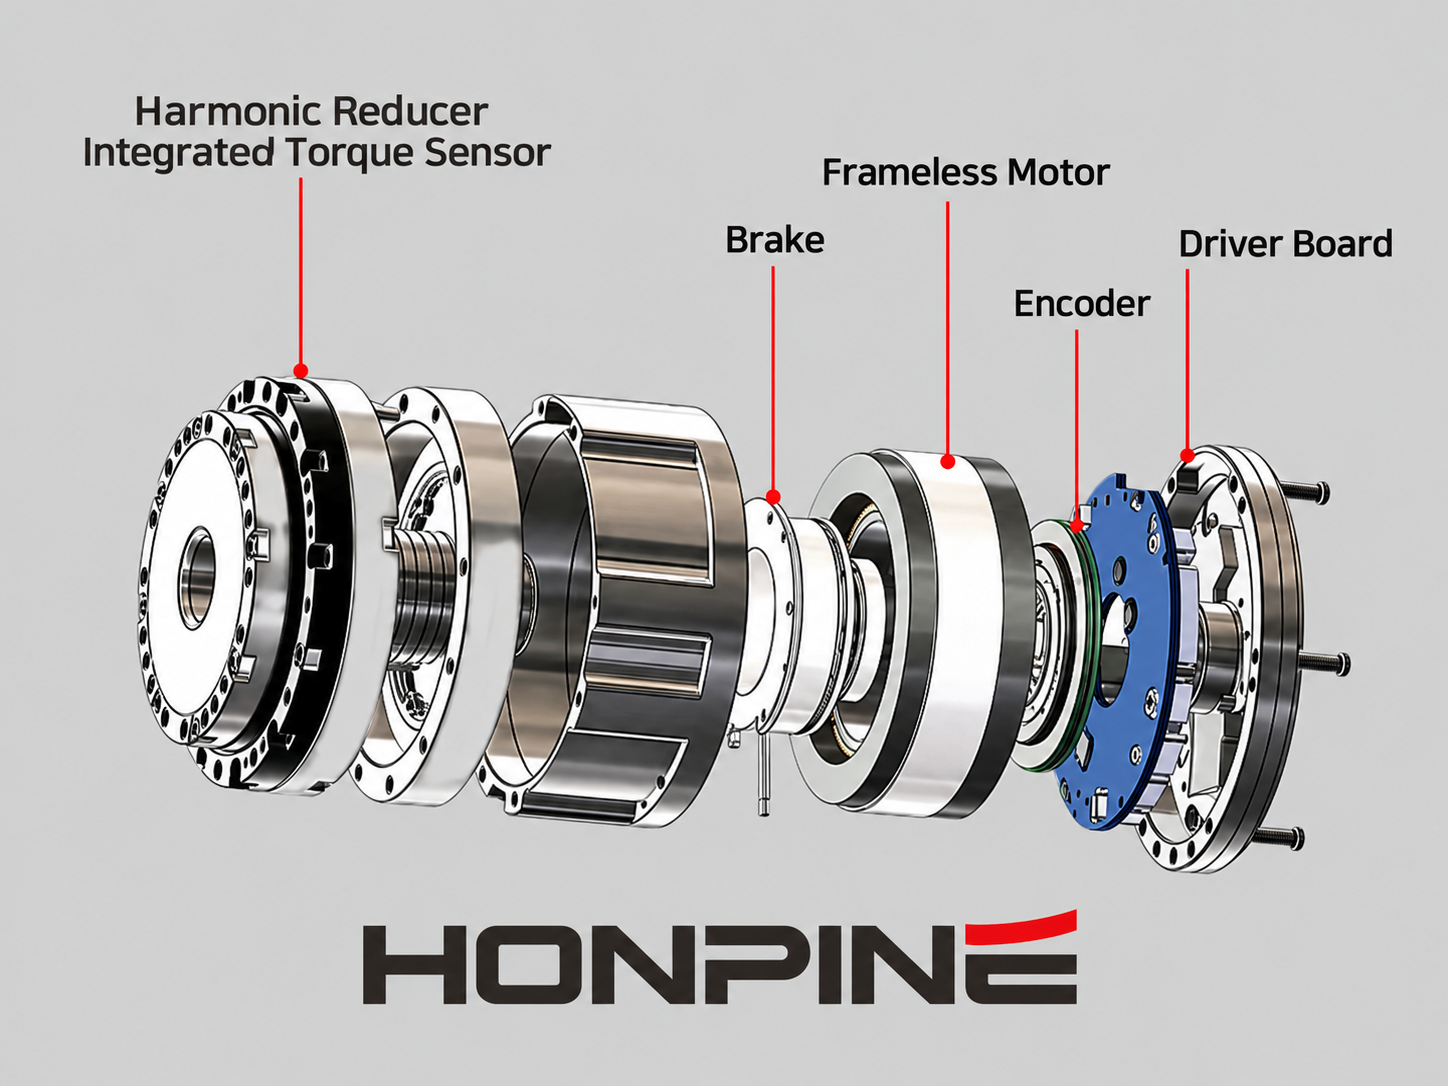
 Kan robotar känna beröring? HONPINE HAG kraftstyrda robotledsmotorer med harmonisk växelKan robotar reagera på en mjuk beröring? HONPINE HAG-robotledsmotorn med vridmomentsensor kombinerar en harmonisk växel, integrerad vridmomentavkänning och slutet styrsystem för att upptäcka externa krafter och möjliggöra mjuka, följsamma rörelser. I den här artikeln demonstrerar HONPINE-grundaren Allen Li modulens respons på lätt kontakt och handstyrda rörelser, förklarar dess viktigaste tekniker för kraftstyrning och delar visionen bakom ledmoduler utformade för praktisk industrirobotik.