










Höghastighets-, stöttålig, kompakt och lätt planetarisk ledmodul


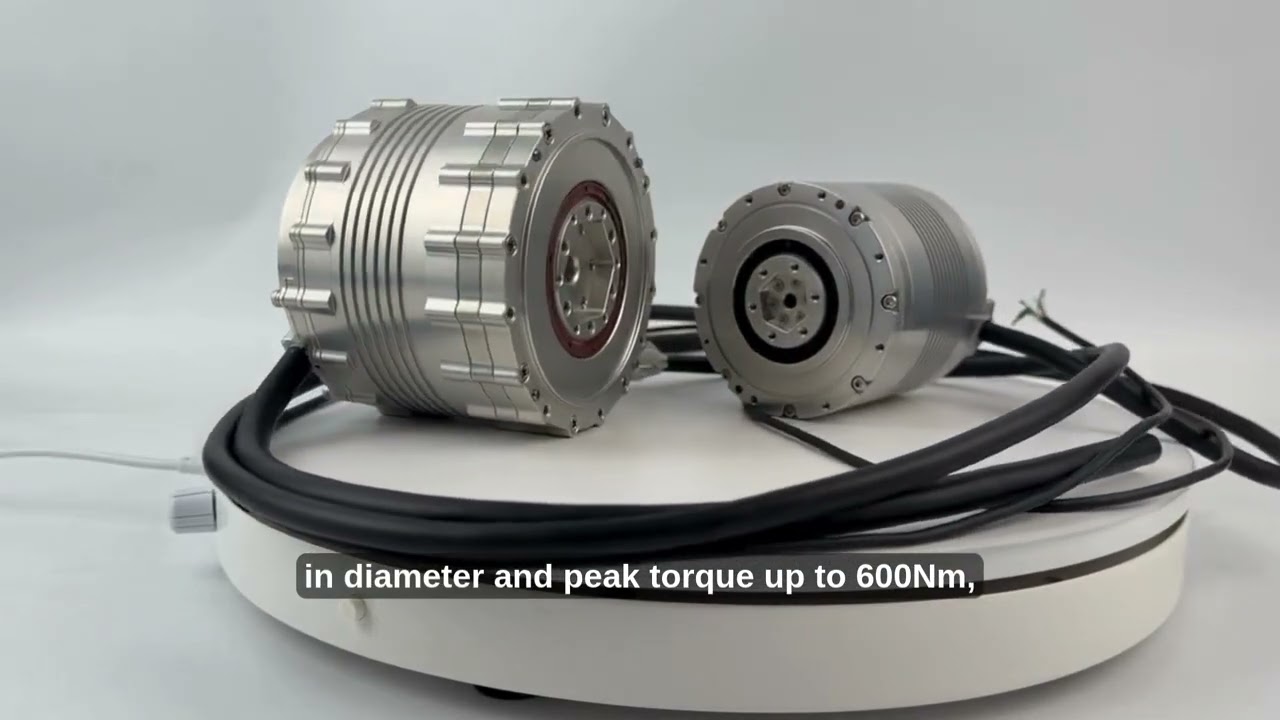
● Introduktion
Med kärnfördelar som hög hastighetsprestanda, slagtålighet och en kompakt och lätt konstruktion har standardmodulen med planetväxel blivit det föredragna valet för drivsystem med hög belastning i humanoida robotar, specialrobotar, logistik-AGV:er och industriell automation. Den bidrar till förbättrad robotprestanda och breddar robotarnas användningsområden.
Användning
● Hög vridmomenttäthet och effektprestanda
Flerstegad planetväxelkonstruktion: Genom en kombination av flera växelsteg kan vridmomenttätheten överstiga 20N·m/kg, vilket passar för drivsystem med hög belastning i robotars höftleder, ben och andra delar.
Toppeffekt i vridmoment: Levererar högre maximalt vridmoment och uppfyller de momentana effektbehoven vid dynamiska rörelser.
● Slagtålighet och hög tillförlitlighet
Fördelar med planetväxeldrift: Kuggingreppet fördelar slagkrafterna. Konstruktionen klarar krävande driftsförhållanden, till exempel nödstopp och frekventa lastförändringar, och lämpar sig för dynamiska tillämpningar som gång och hopp med tvåbenta robotar.
Kontrollerad massproduktion: Lösningen med planetväxel har mogen teknik och hög enhetlighet och tillförlitlighet vid massproduktion, vilket gör den lämplig för storskalig användning.
● Kompakt konstruktion och låg vikt
Hög integration: Den inbyggda konstruktionen med planetväxel, ramlös motor, encoder och andra komponenter minskar volymen med 30% jämfört med traditionella lösningar.
Lätta material: Höghållfasta legeringar och en kompakt layout uppfyller humanoida robotars stränga krav på låg vikt och hög energieffektivitet.
● Hög precision och låg energiförbrukning
Lågt kuggspårsmoment och sluten reglerkrets med dubbla encoders: Minskar momentrippel. I kombination med dubbla absoluta encoders (på motorsidan och utgående sidan) uppnås en repeterbar positioneringsnoggrannhet på ±0.05°.
Optimerad transmissionseffektivitet: Planetväxelns transmissionseffektivitet överstiger 80%.
● Samordnad styrning av flera axlar
Stöder CAN-bussprotokollet och uppfyller robotars behov av samordnade rörelser med flera frihetsgrader.
● Ekonomi och enkelt underhåll
Underhållsfri konstruktion: Planetväxelns stabila konstruktion kräver ingen regelbunden smörjning, vilket minskar de långsiktiga användningskostnaderna.
Modulära gränssnitt: Den standardiserade konstruktionen underlättar snabbt byte och uppgradering och förkortar robotutvecklingscyklerna.
Funktioner
● Drivenhet
Ramlös momentmotor: Ger en kompakt kraftkälla och passar för krav på snabb dynamisk respons.
Tvåstegad planetväxel: Optimerar utrymmet med en inbyggd växelkonstruktion och förbättrar transmissionseffektiviteten för vridmoment.
● Avkänning och styrning
Dubbla absoluta encoders (på motorsidan och utgående sidan): Stöder helt sluten reglering och förbättrar positioneringsnoggrannheten.
Friktionsbroms: Säkerställer säkerhet vid nödstopp och stabil start från stillastående.
● Kommunikationsmodul
Stöder CAN-bussprotokollet och är kompatibel med samordnad styrning av flera axlar.
Specifikation
Blad 1




